
登录注册
 微信扫码登录
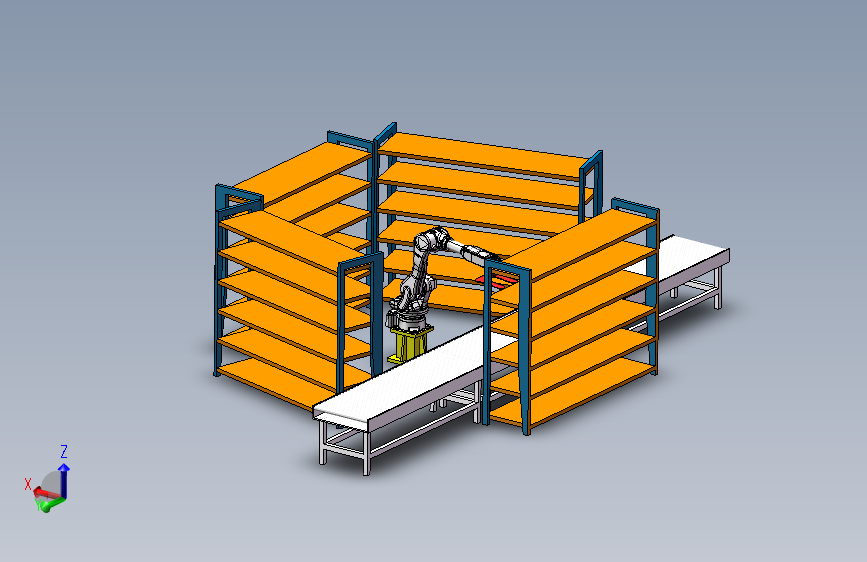
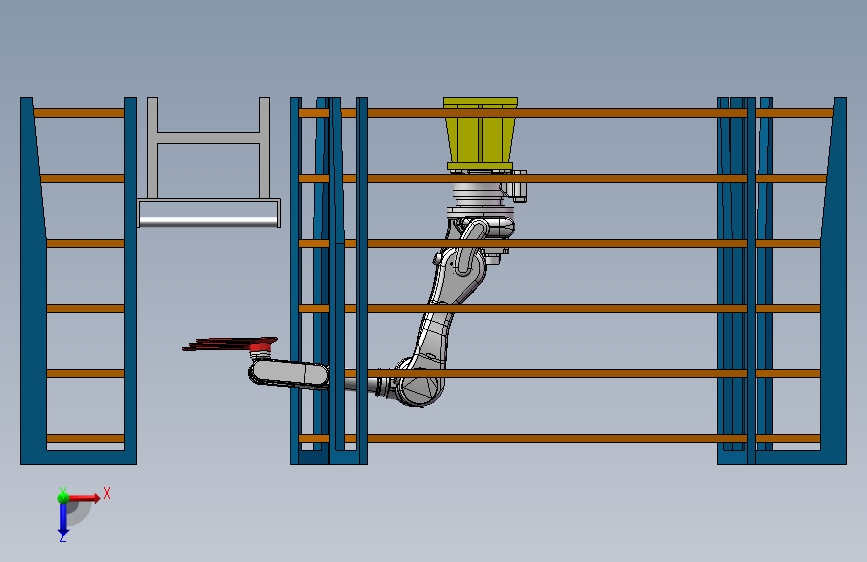
机器人分拣
(ID:1932388) 改图/画图
截图
AI截图渲染
✨AI图片渲染


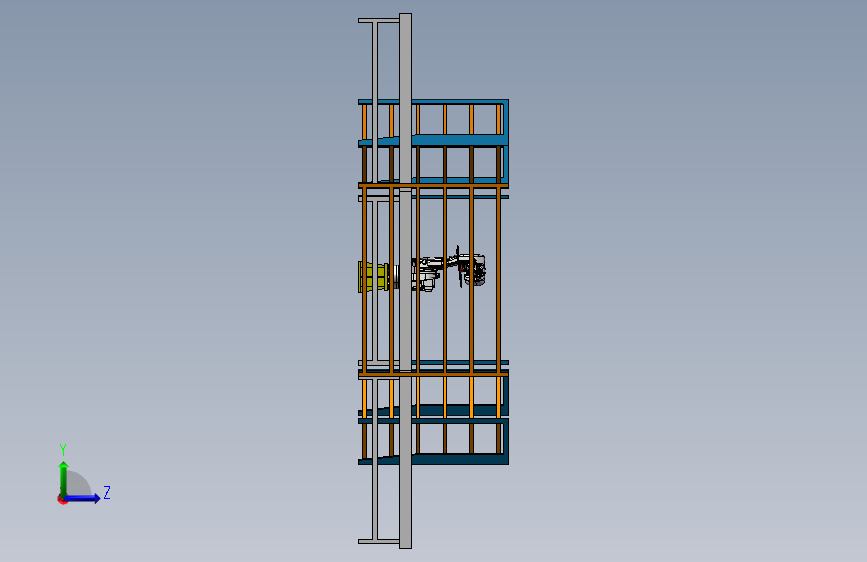
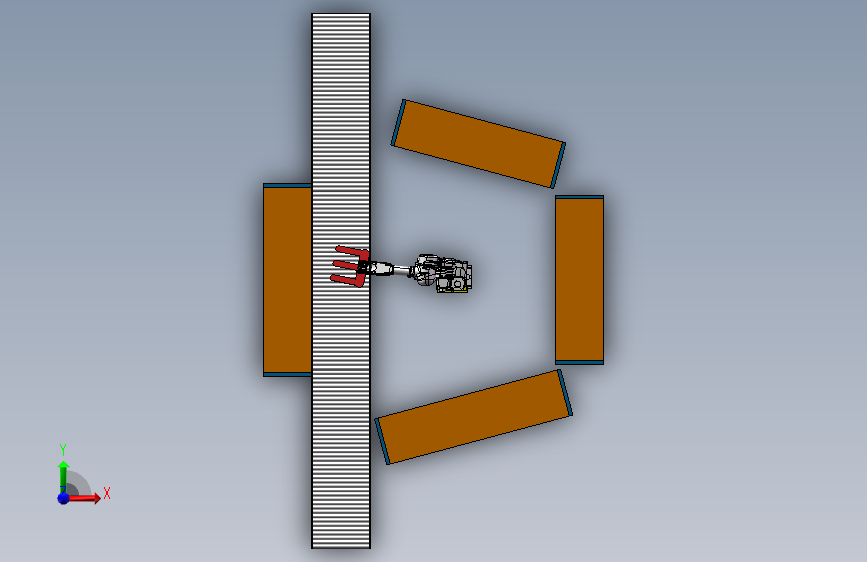
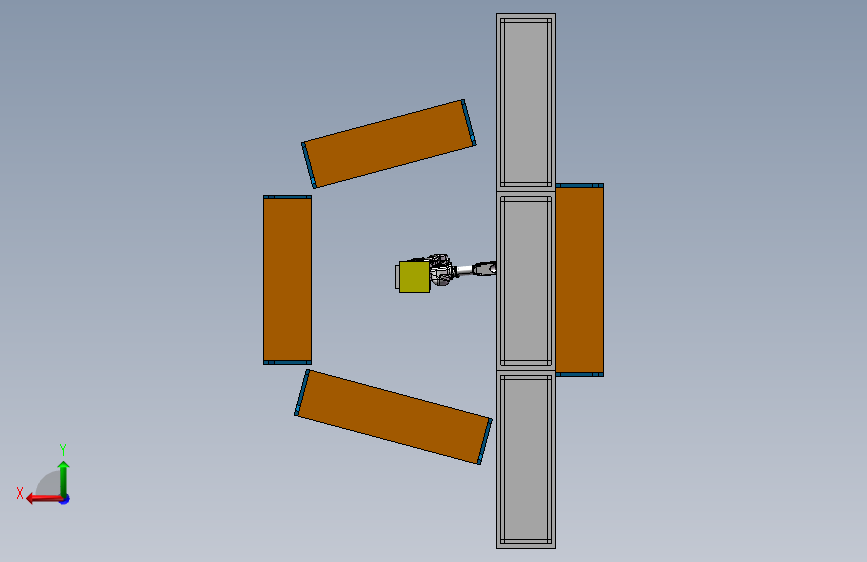


| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 0c03997796b57308367702aafa6d40d.png | 78.84K |
| 2 | 1d3a08d8c1233552de92ed3e7cdfc2d.png | 105.02K |
| 3 | 2e16ed14ff2e0ec816456ce69365202.png | 66.35K |
| 4 | 2f5477c2c439194c943c30750104fdf.png | 181.98K |
| 5 | 4217e7400de1a3543812c46b9faecfd.png | 177.42K |
| 6 | 7160b006fcc0b07fbbbed9c4e4ce82d.png | 166.27K |
| 7 | e107ec78aad04bc977465db5ad1cb7c.png | 91.13K |
| 8 | e29e0012704b8cc45bb8052a120acf7.png | 64.60K |
| 9 | fe05fcd86bb5aba63a6cfbef4459cb4.png | 51.88K |
| 10 | 传送带.SLDPRT | 217.38K |
| 11 | 单机器人分拣方案_2021081.dwg | 7.70M |
| 12 | 夹手.SLDPRT | 107.61K |
| 13 | 机器人底座.SLDPRT | 123.62K |
| 14 | 架子2720.SLDPRT | 183.80K |
| 15 | 架子3120.SLDPRT | 182.37K |
| 16 | 滚轮传送带.SLDPRT | 7B |
| 17 | 装配体zongzhuangtu.SLDASM | 3.78M |
| 18 | RS50N.SLDASM | 8.05M |
| 19 | RS50NJT1^RS50N2_RS50N.SLDPRT | 780.49K |
| 20 | RS50NJT2^RS50N2_RS50N.SLDPRT | 1.92M |
| 21 | RS50NJT3^RS50N2_RS50N.SLDPRT | 1.18M |
| 22 | RS50NJT4^RS50N2_RS50N.SLDPRT | 1.06M |
| 23 | RS50NJT5^RS50N2_RS50N.SLDPRT | 1.48M |
| 24 | RS50NJT6^RS50N2_RS50N.SLDPRT | 882.05K |
| 25 | 吸盘.SLDPRT | 125.87K |
| 26 | 吸盘支架.SLDPRT | 78.50K |
| 27 | 摄像头.SLDPRT | 132.98K |
| 28 | 装配体11.SLDASM | 3.69M |
此图纸下载需要500金币
立即下载
发布者
模型信息
图纸ID:1932388
图纸格式:sldprt,dwg,sldasm
文件大小:31.52M
所需金币:500
上传时间:2025-03-17 20:57:46
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2022
标签
图纸简介
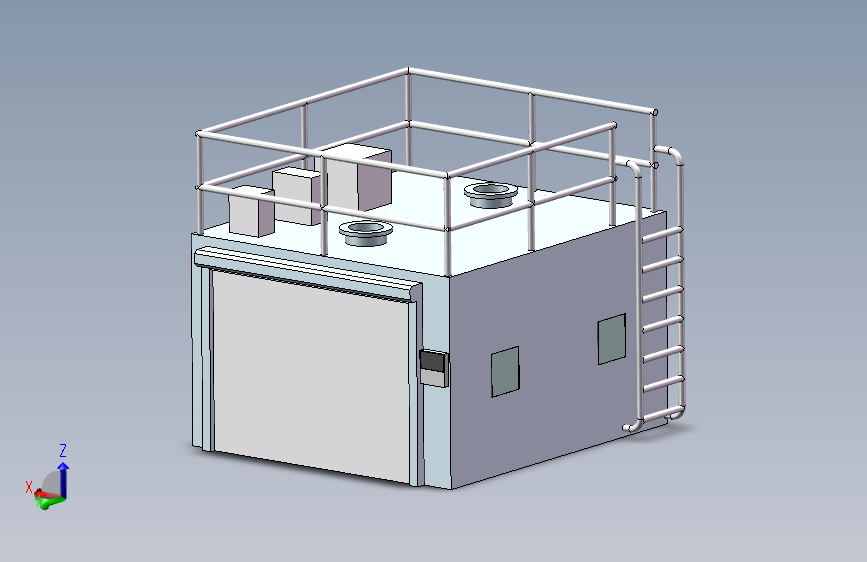
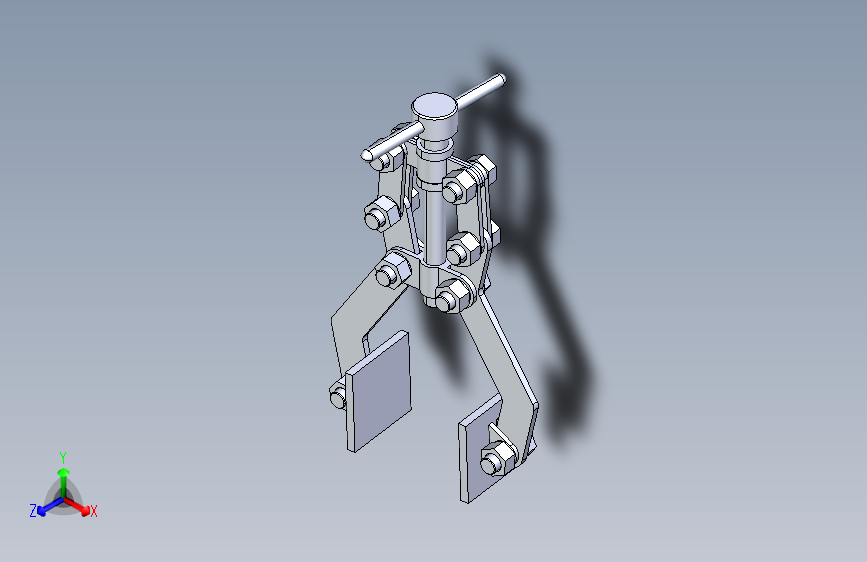
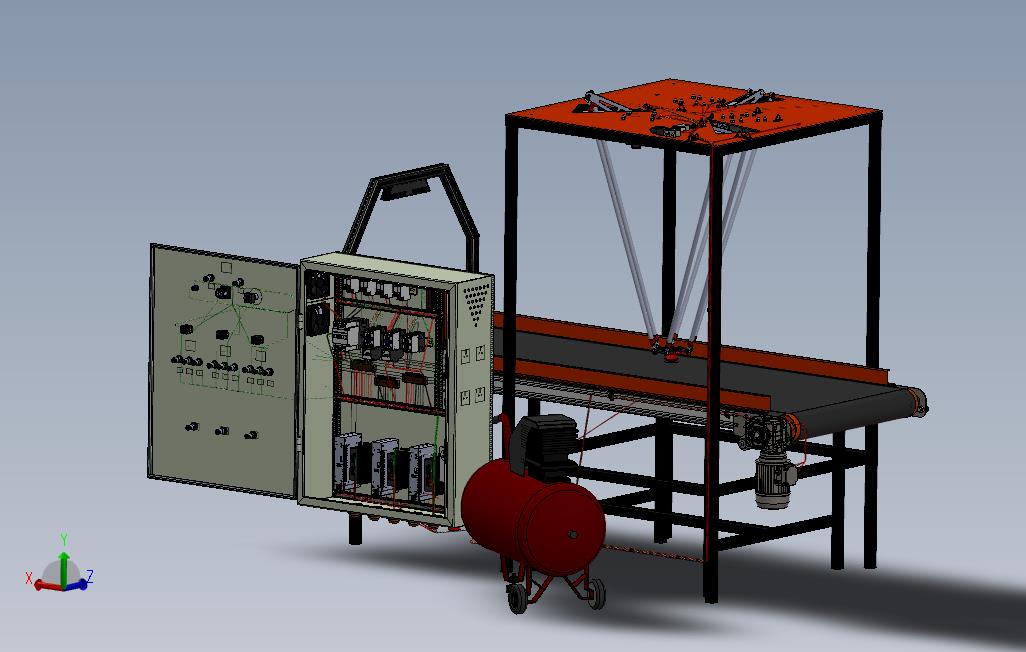
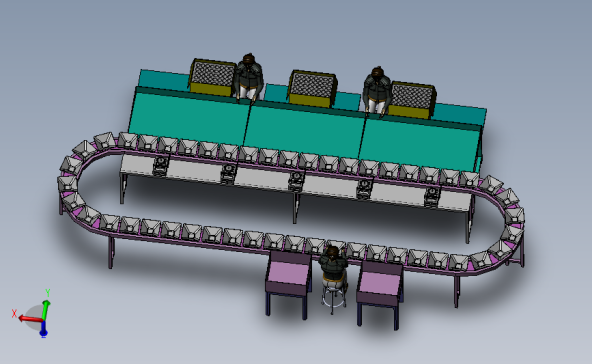
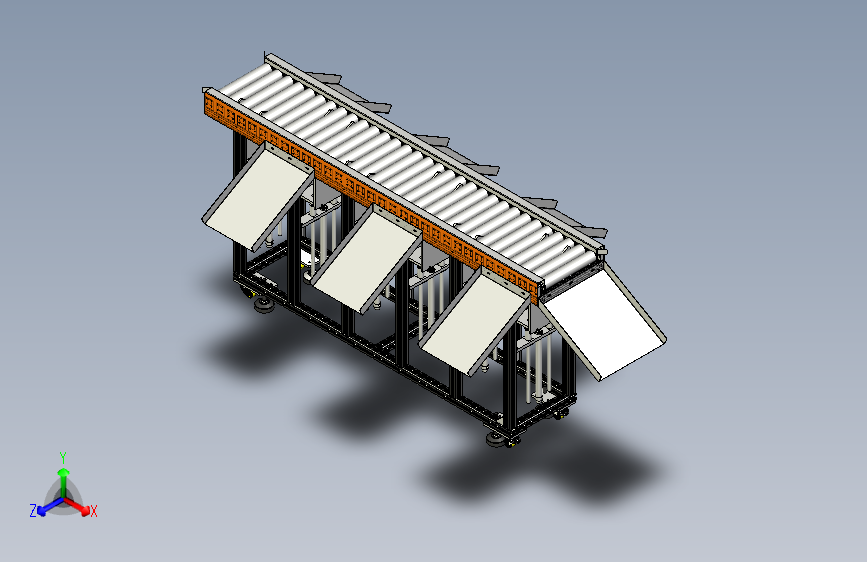
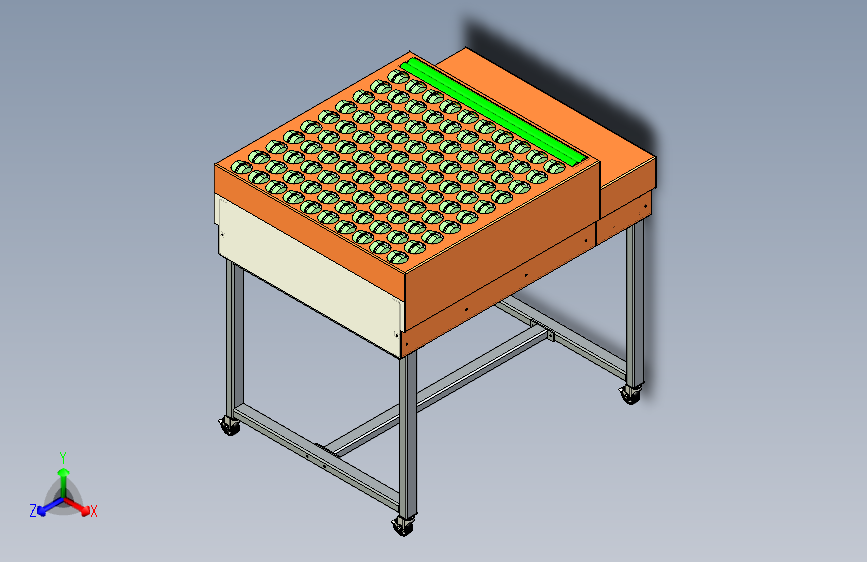
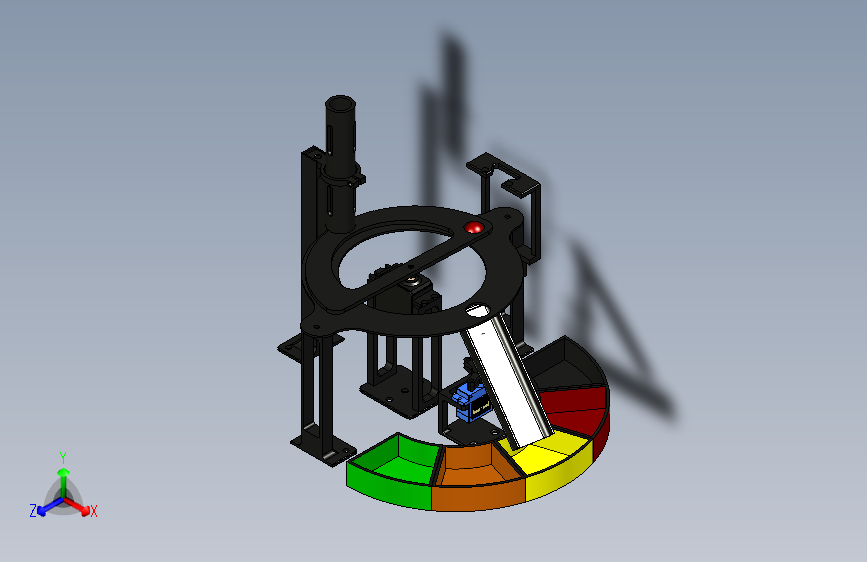
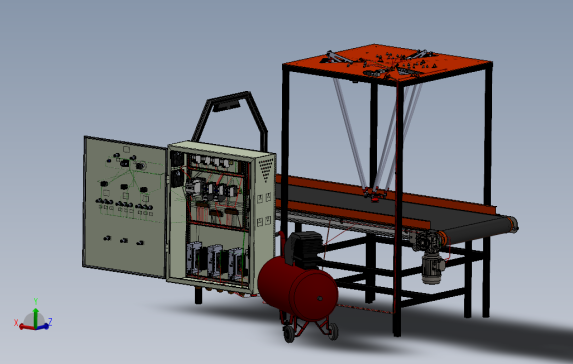
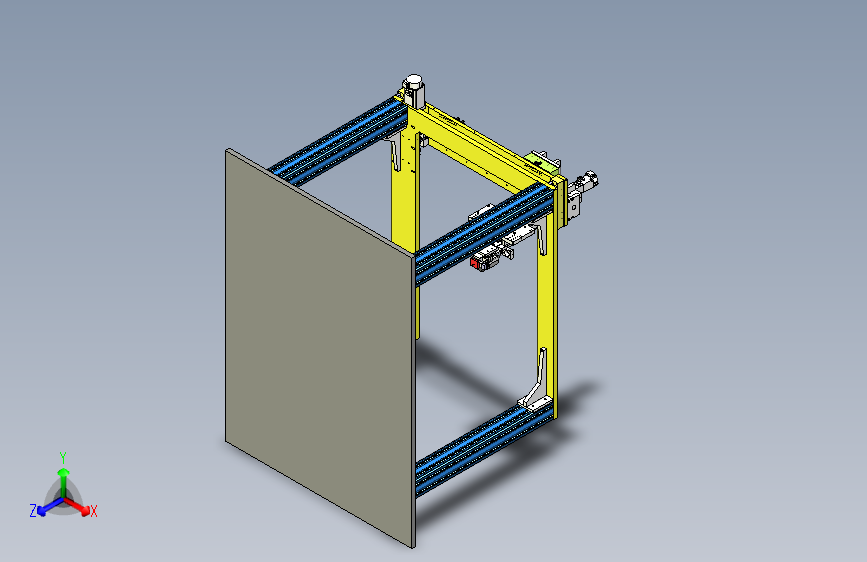
此模型是由SOLIDWORKS2022版建模而成。机器人的动作精度高,能够准确地识别和抓取物品,减少了分拣错误率,提高了分拣的准确性和可靠性,尤其在处理大量相似物品时,优势更为明显。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。







AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群