
登录注册
 微信扫码登录
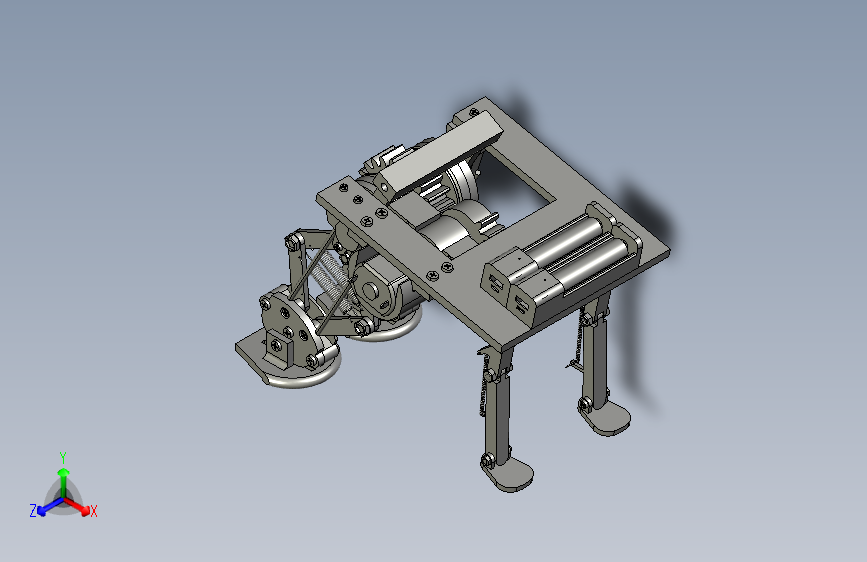
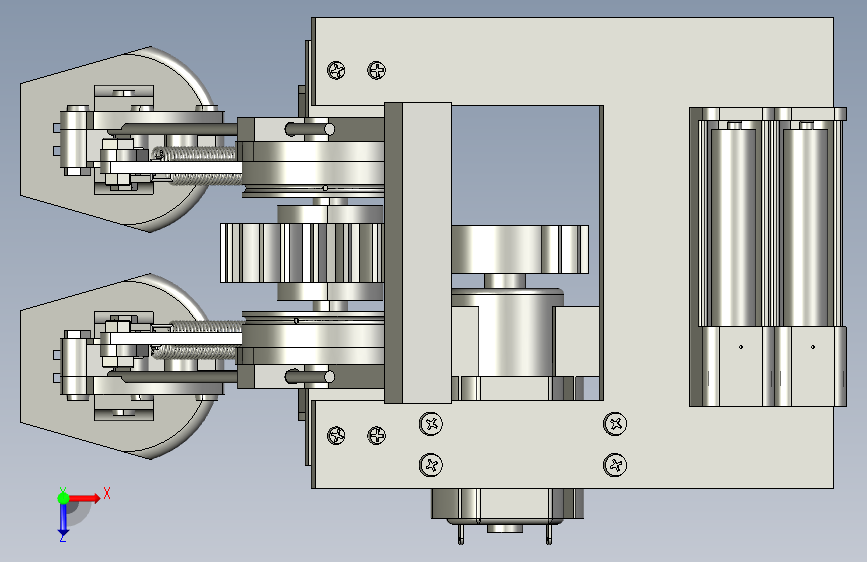
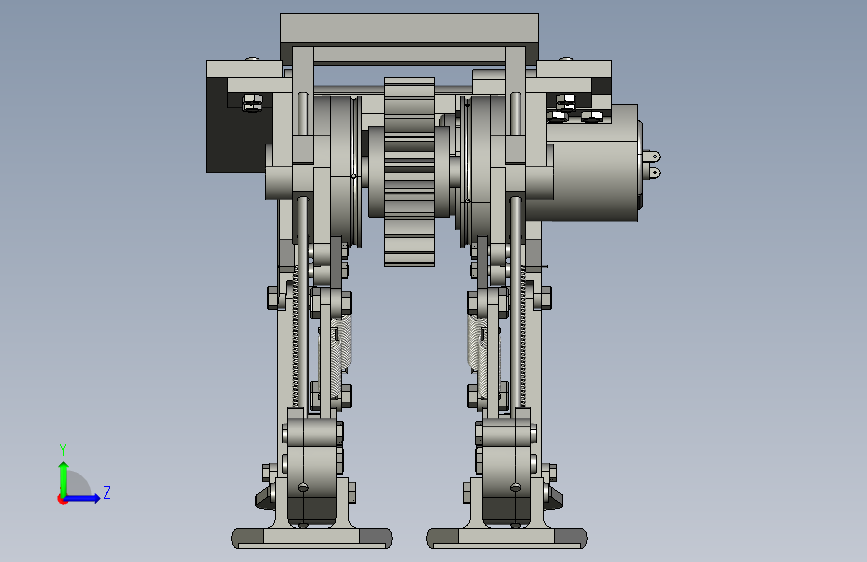
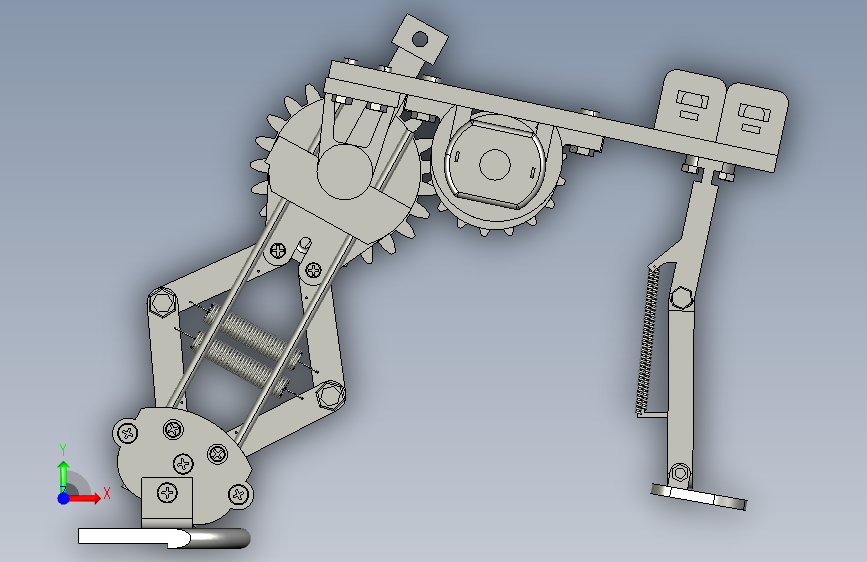
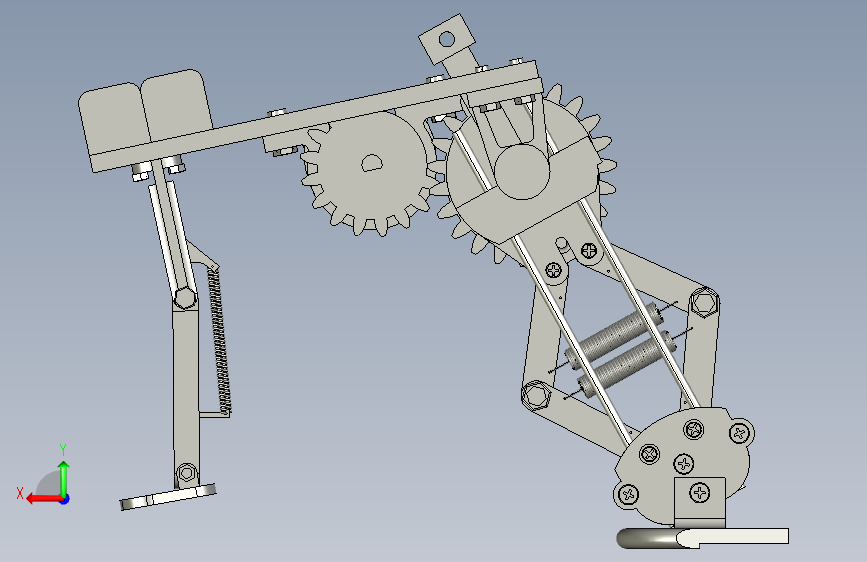
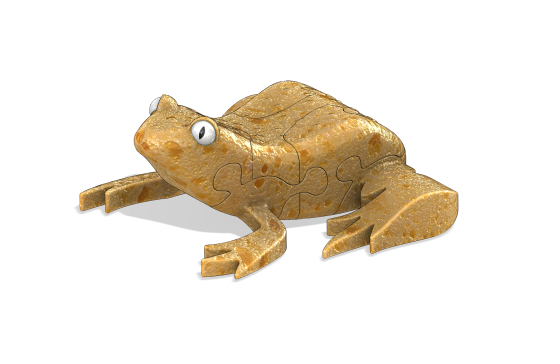
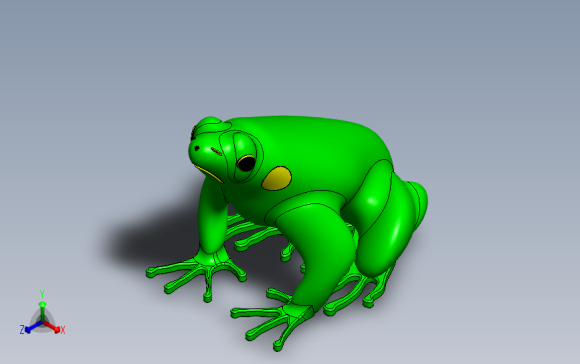
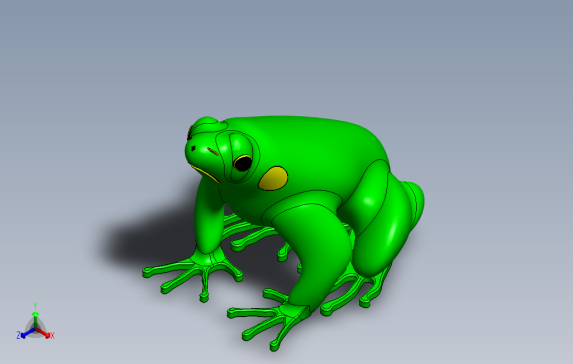
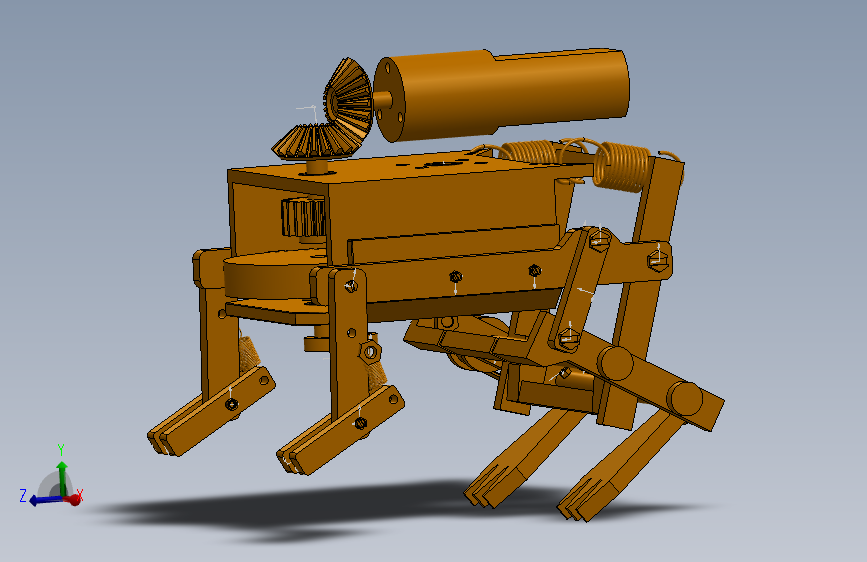
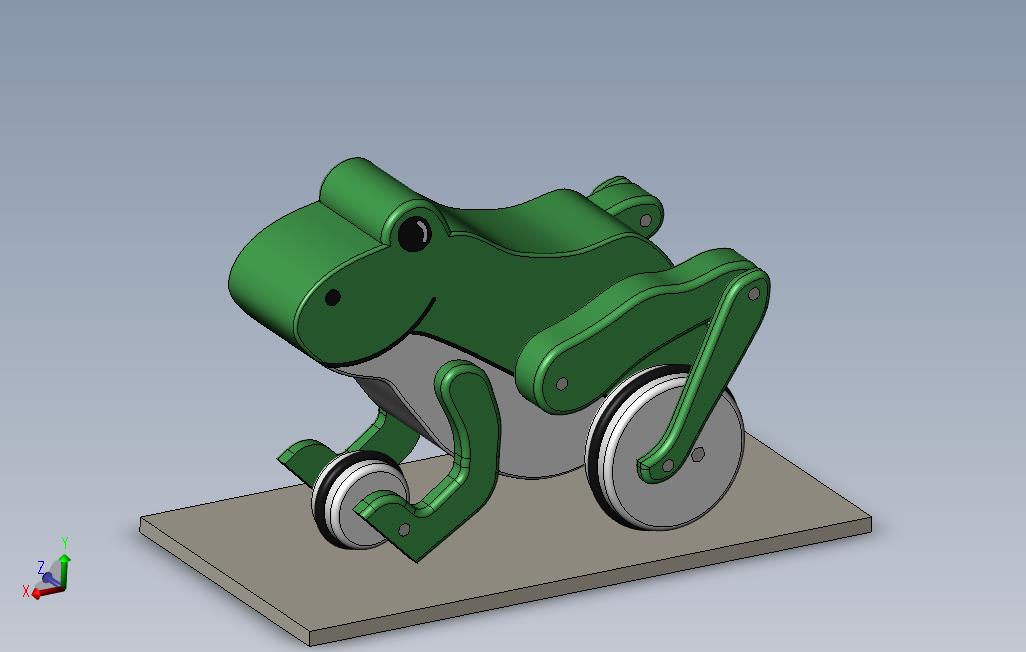
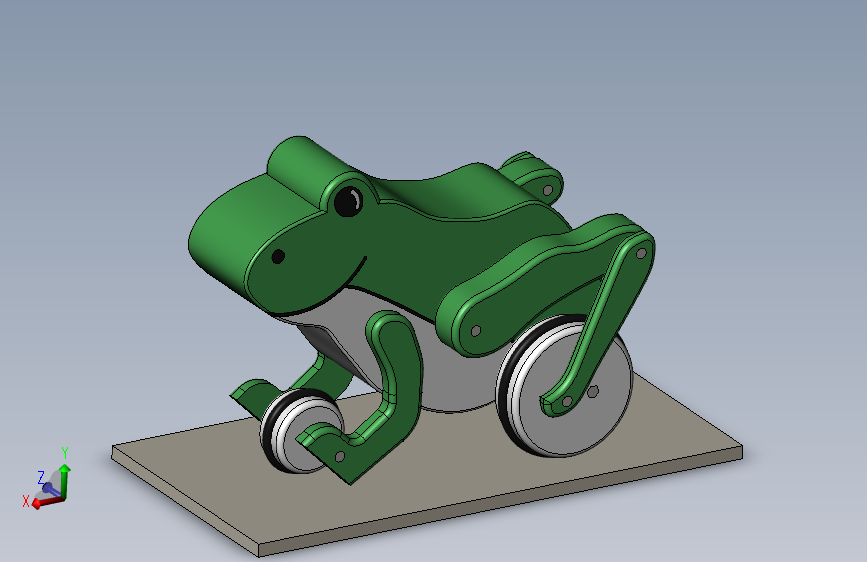
仿生青蛙模型
(ID:1971152) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 2x89光轴.prt | 131.83K |
| 2 | 2x89光轴31907.prt | 66.43K |
| 3 | spurgear_gbGB-Spurgear1.5M17T20PA8FW---S17A75H50L6.0N.prt | 112.55K |
| 4 | spurgear_gbGB-Spurgear1.5M17T20PA8FW---S17A75H50L6.0N20954.prt | 112.68K |
| 5 | 仿生青蛙3D图纸机械设备设计自动化3D模型素材 step.log | 41.06K |
| 6 | 仿生青蛙3D图纸机械设备设计自动化3D模型素材 step.STEP | 6.33M |
| 7 | 仿真青蛙模型.prt | 174.43K |
| 8 | 仿真青蛙模型_motion1-solution_1.msg | 28.28K |
| 9 | 仿真青蛙模型_motion1-solution_1.rad | 280.56K |
| 10 | 仿真青蛙模型_motion1-solution_1.rmd | 14.78K |
| 11 | 仿真青蛙模型_motion1-solution_1.rplt | 416.70K |
| 12 | 仿真青蛙模型_motion1.sim | 110.42K |
| 13 | 前小腿1.prt | 88.95K |
| 14 | 前小腿153575.prt | 89.02K |
| 15 | 前小腿2.prt | 88.93K |
| 16 | 前小腿238436.prt | 88.99K |
| 17 | 前脚掌1.prt | 85.15K |
| 18 | 前脚掌17086.prt | 85.20K |
| 19 | 前脚腿.prt | 102.48K |
| 20 | 前脚腿1.prt | 103.40K |
| 21 | 前脚腿148528.prt | 103.45K |
| 22 | 前脚腿68355.prt | 102.54K |
| 23 | 后腿.prt | 109.50K |
| 24 | 后腿61389.prt | 109.54K |
| 25 | 后腿阳.prt | 102.96K |
| 26 | 后腿阳19501.prt | 103.07K |
| 27 | 小腿轮.prt | 180.54K |
| 28 | 小腿轮16768.prt | 180.61K |
| 29 | 弹簧123.prt | 547.09K |
| 30 | 弹簧12362860.prt | 547.21K |
| 31 | 弹簧2.prt | 481.76K |
| 32 | 弹簧219076.prt | 481.89K |
| 33 | 电机6伏20转.prt | 110.88K |
| 34 | 电机6伏20转34226.prt | 110.90K |
| 35 | 电机座.prt | 116.91K |
| 36 | 电机座1.2.prt | 90.33K |
| 37 | 电机座1.266456.prt | 90.44K |
| 38 | 电机座51710.prt | 117.03K |
| 39 | 电池.prt | 266.16K |
| 40 | 电池46214.prt | 266.18K |
| 41 | 脚底.prt | 120.87K |
| 42 | 脚底68794.prt | 120.87K |
| 43 | 螺帽1.prt | 79.10K |
| 44 | 螺帽112145.prt | 79.19K |
| 45 | 螺帽2.prt | 116.58K |
| 46 | 螺帽214445.prt | 116.64K |
| 47 | 螺帽3.prt | 113.23K |
| 48 | 螺帽370235.prt | 113.33K |
| 49 | 螺帽4.prt | 113.28K |
| 50 | 螺帽426444.prt | 113.33K |
| 51 | 螺帽5.prt | 112.10K |
| 52 | 螺帽56229.prt | 112.10K |
| 53 | 螺钉1.prt | 84.35K |
| 54 | 螺钉10.prt | 116.47K |
| 55 | 螺钉1029173.prt | 116.51K |
| 56 | 螺钉137373.prt | 84.47K |
| 57 | 螺钉2.prt | 115.72K |
| 58 | 螺钉210224.prt | 115.83K |
| 59 | 螺钉3.prt | 115.02K |
| 60 | 螺钉367936.prt | 115.13K |
| 61 | 螺钉4.prt | 114.83K |
| 62 | 螺钉445798.prt | 114.91K |
| 63 | 螺钉5.prt | 115.47K |
| 64 | 螺钉51606.prt | 115.53K |
| 65 | 螺钉6.prt | 114.65K |
| 66 | 螺钉628355.prt | 114.67K |
| 67 | 螺钉7.prt | 84.05K |
| 68 | 螺钉760533.prt | 84.10K |
| 69 | 螺钉8.prt | 122.13K |
| 70 | 螺钉821378.prt | 122.22K |
| 71 | 螺钉9.prt | 115.43K |
| 72 | 螺钉911727.prt | 115.50K |
| 73 | 身右1.prt | 100.36K |
| 74 | 身右17493.prt | 100.40K |
| 75 | 连杆盖子1.prt | 76.75K |
| 76 | 连杆盖子1133.prt | 76.78K |
| 77 | 镜向大腿轮1.prt | 123.18K |
| 78 | 镜向大腿轮14752.prt | 123.24K |
| 79 | 镜向镜向大腿轮1.prt | 126.91K |
| 80 | 镜向镜向大腿轮123704.prt | 127.02K |
| 81 | 零件1.prt | 79.08K |
| 82 | 零件136956.prt | 79.18K |
| 83 | 齿轮1.prt | 182.84K |
| 84 | 齿轮130031.prt | 182.93K |
此图纸下载需要90金币
立即下载
发布者
模型信息
图纸ID:1971152
图纸格式:prt,step
文件大小:7.48M
所需金币:90
上传时间:2025-03-30 14:44:27
是否可编辑:可修改,包括参数
软件版本:STEP
标签
UG建模
仿生青蛙
图纸简介
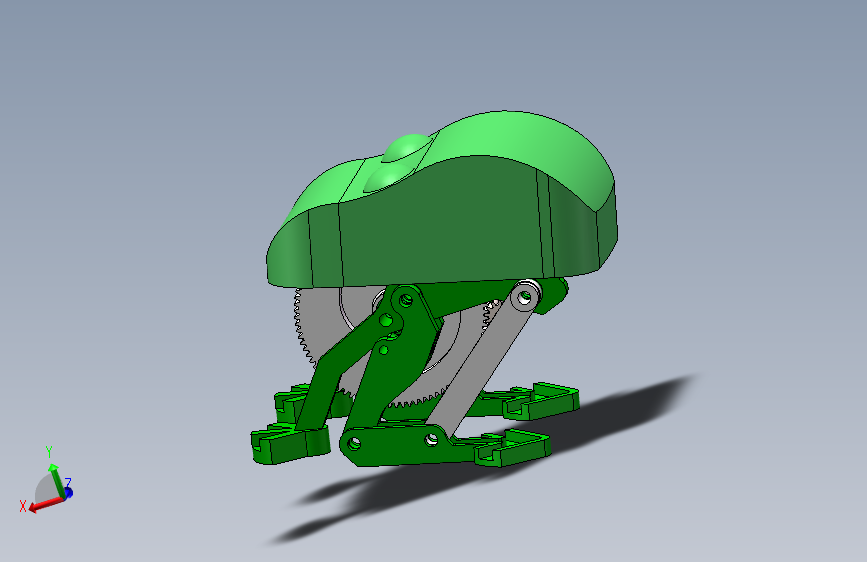
仿生青蛙模型涵盖头部、躯干、四肢以及内部模拟骨骼结构。
技术要求
1. 整体模型曲面过渡自然,无明显瑕疵,表面粗糙度控制在Ra 0.8μm 以内。
2. 关节活动范围需模拟真实青蛙,腿部弯曲角度误差控制在±5°。
3. 模型尺寸与真实青蛙相似度达95%以上。
设计原理
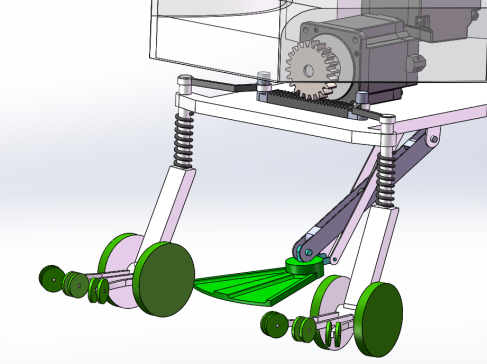
参考青蛙生物学特征,结合运动学原理,以关节为轴心,通过连杆机构模拟肌肉收缩带动四肢运动,实现仿生动作。
用途
可用于生物科普展示,直观呈现青蛙形态结构;也能应用于机器人研发领域,为仿生性运动机械设计提供模型参考 。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。





AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群