
登录注册
 微信扫码登录
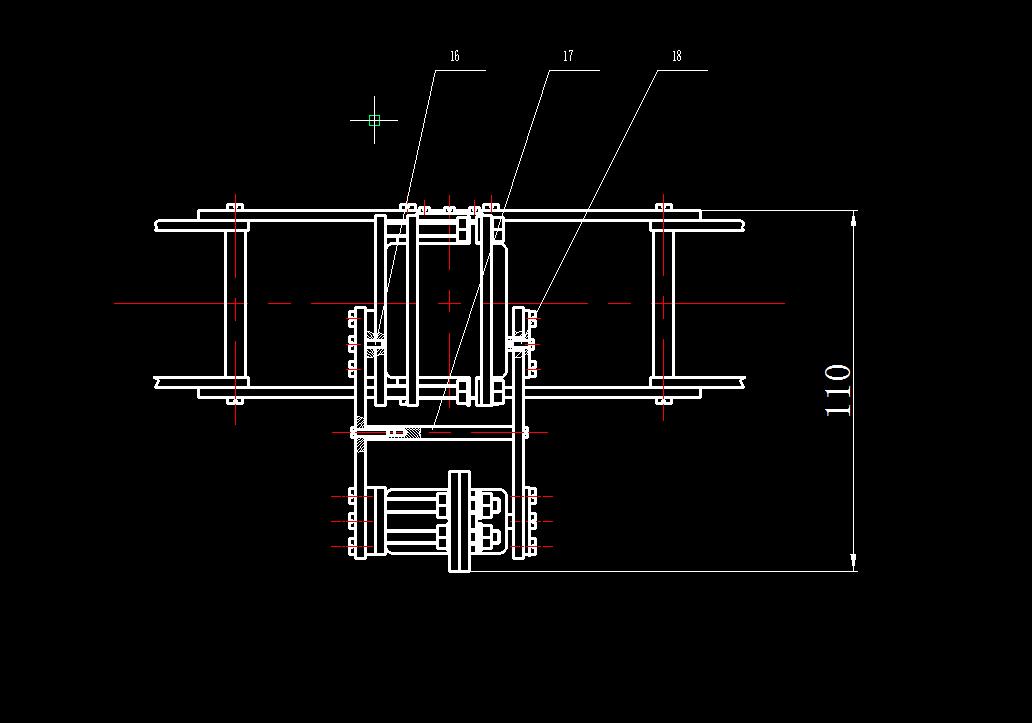
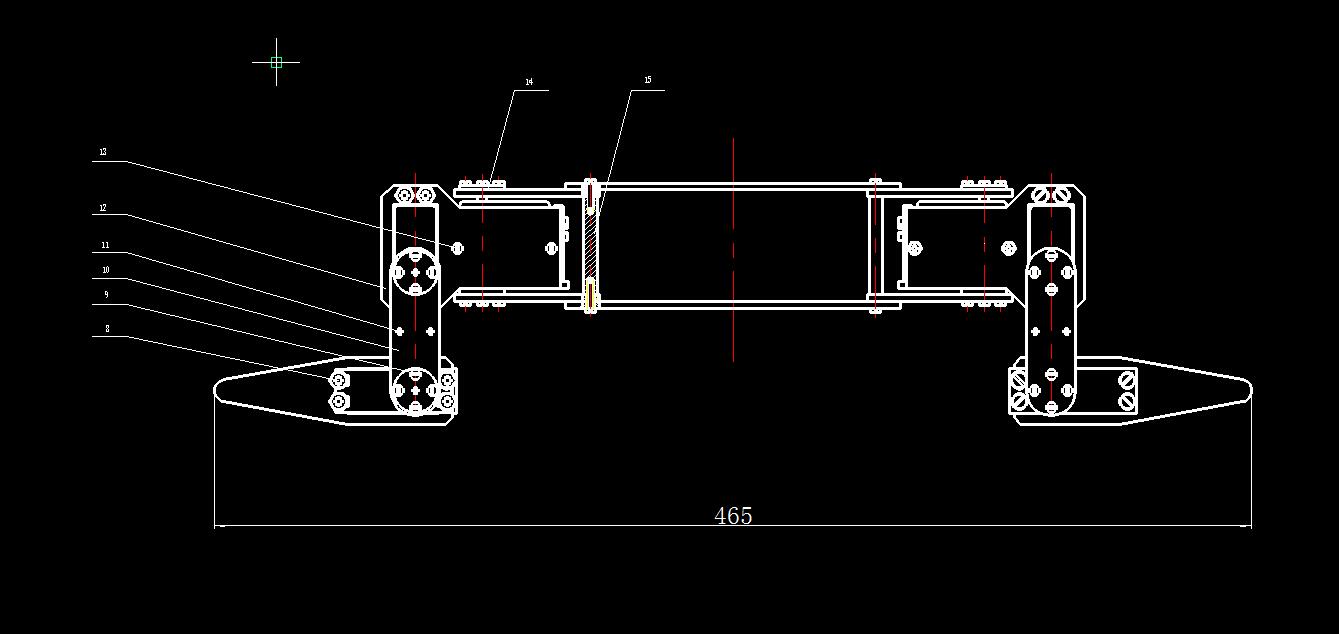
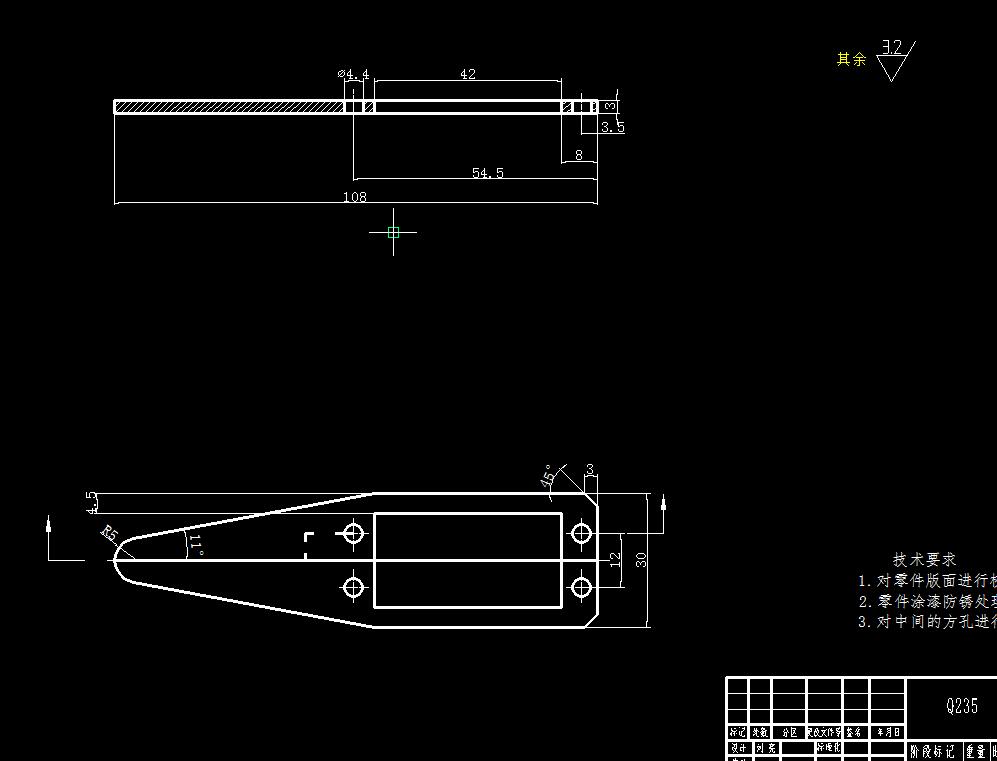
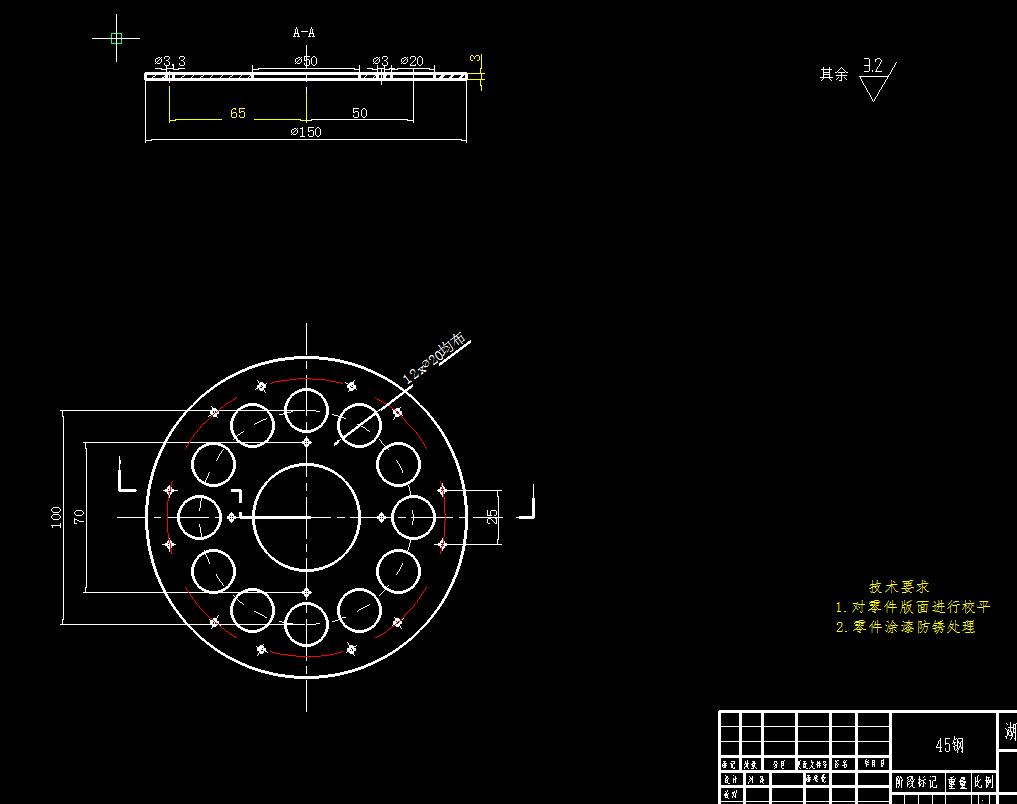
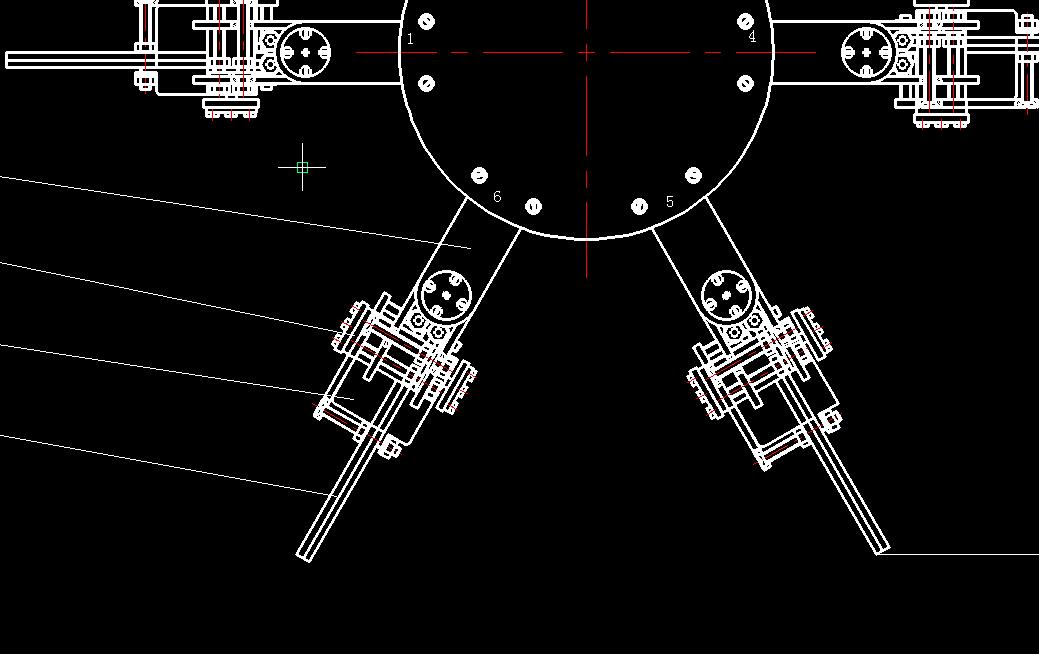
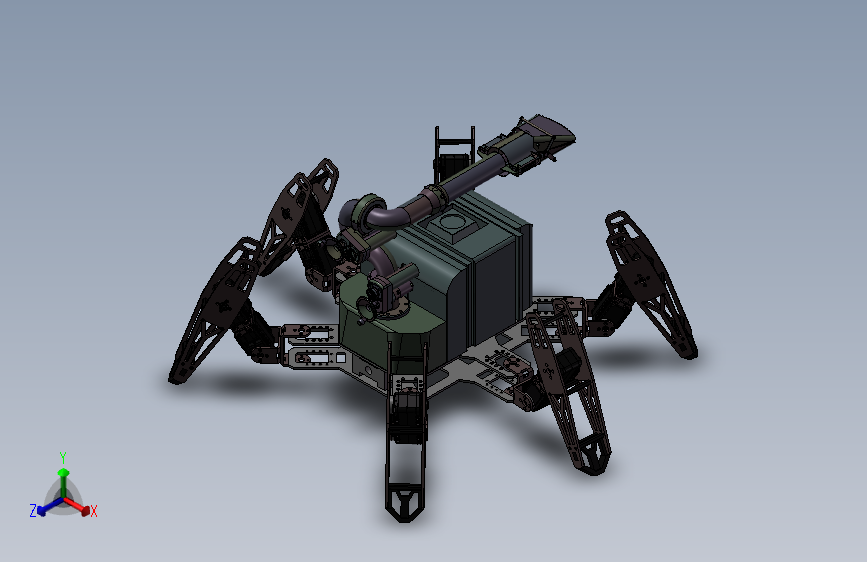
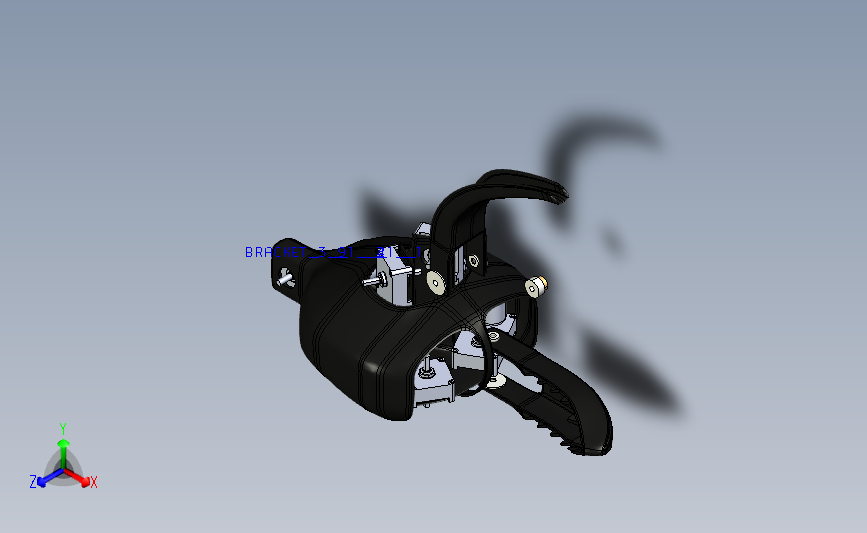
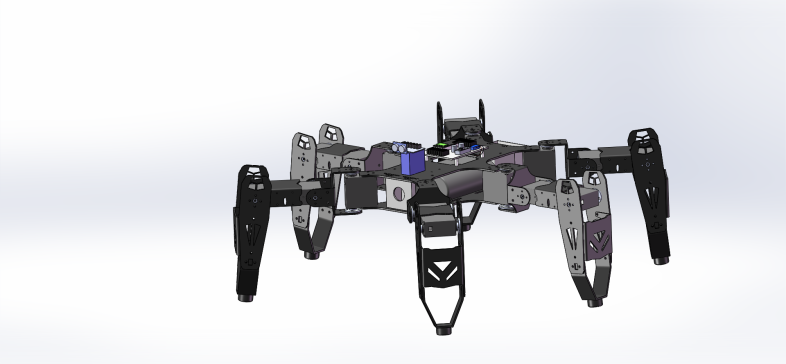
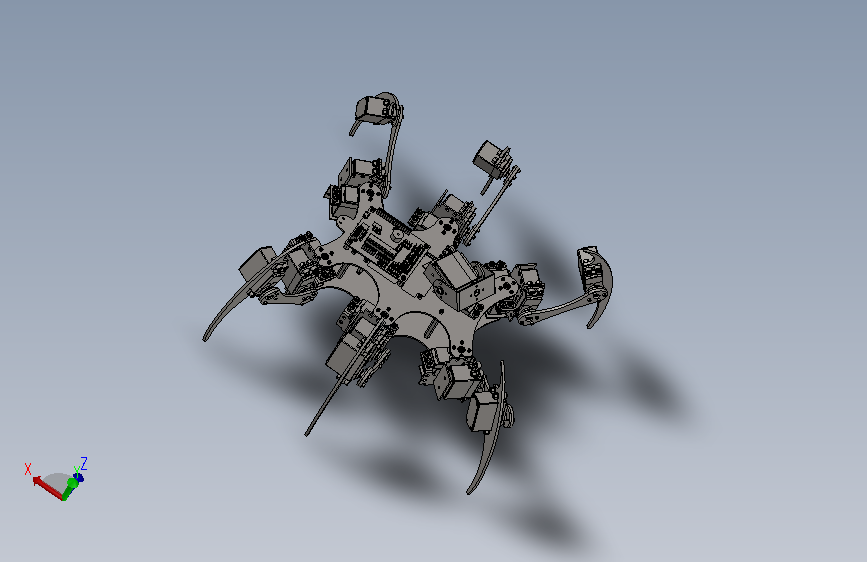
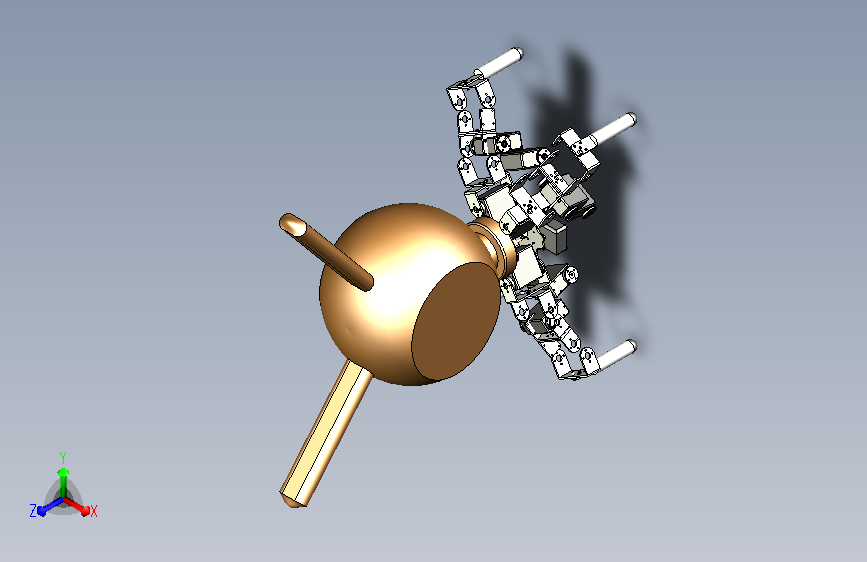
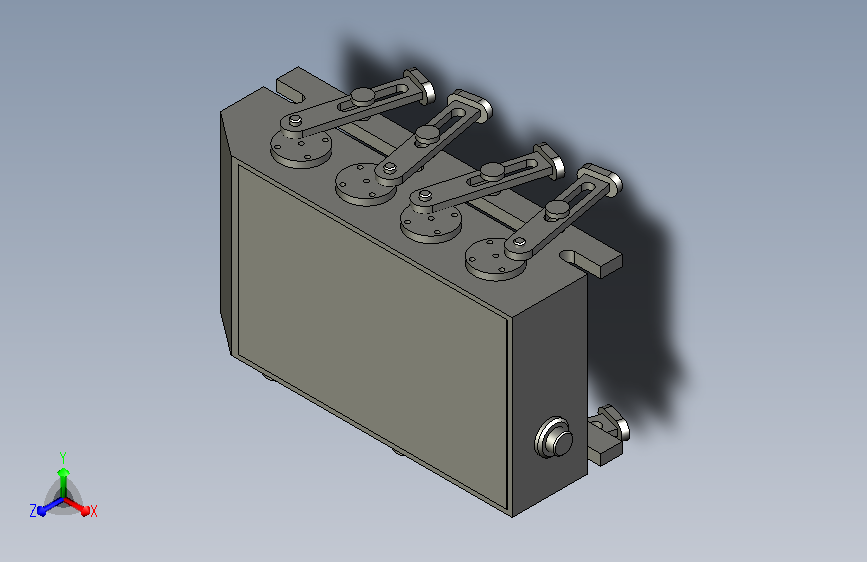
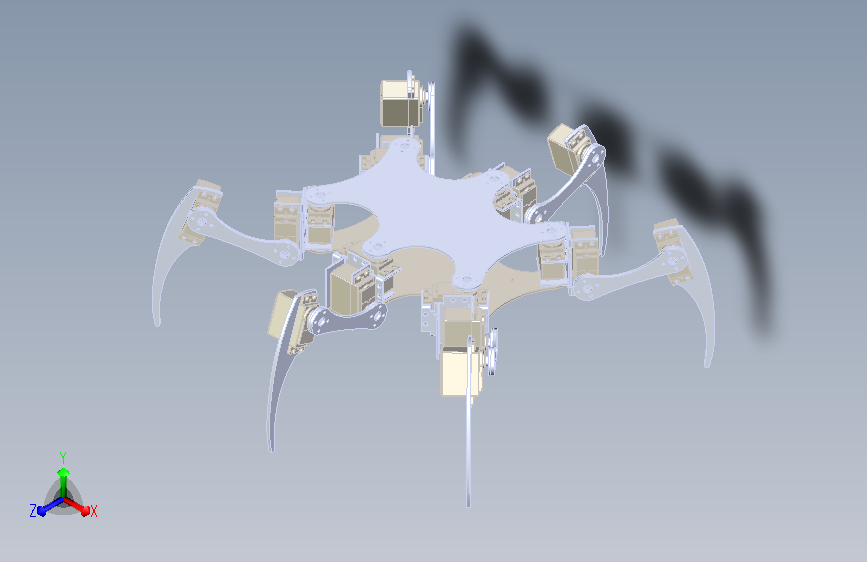
仿生六足机器人机构的设计
(ID:2012139) 改图/画图
截图
AI截图渲染
✨AI图片渲染


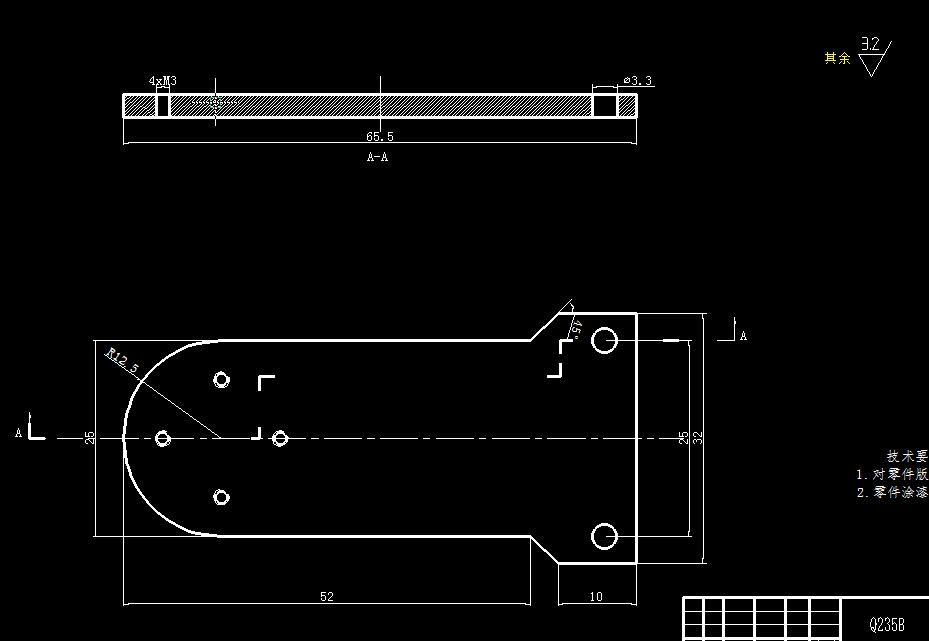
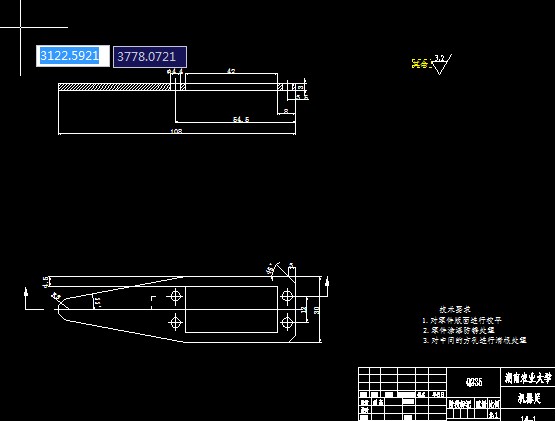

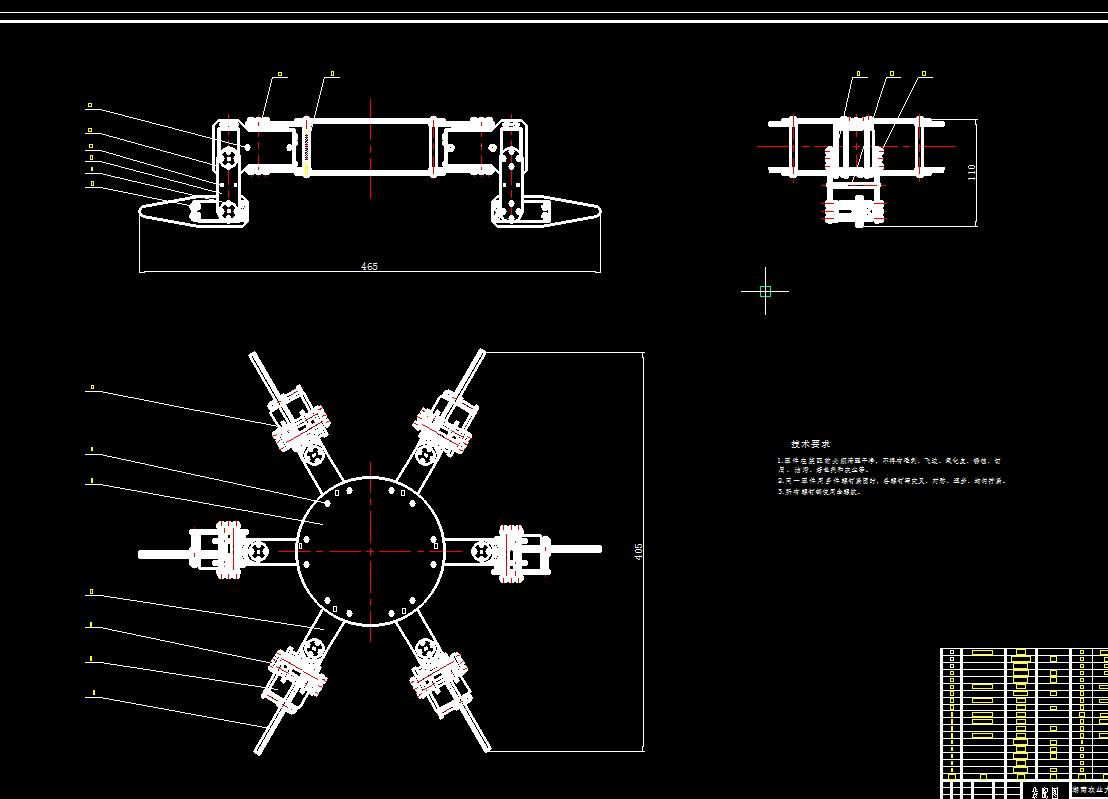


| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | (00主要图纸预览.doc | 351.50K |
| 2 | DOY}JIMNTHT1W[U]V6.jpg | 143.49K |
| 3 | E18B8H{HCIW9LX`NO8]UTI.jpg | 22.29K |
| 4 | HV0L8X_V{][Y0G491E7AFM.jpg | 120.07K |
| 5 | impicture_adb96d13d41112c355c039f736966f27.jpg | 27.34K |
| 6 | QQ截图20130108115446.gif | 15.99K |
| 7 | R39VHV0HZMZTMZF_TUA5.jpg | 31.90K |
| 8 | YS4J0W4G99[QS`X22UDKKX.jpg | 24.17K |
| 9 | jietu20210317145319.jpg | 73.32K |
| 10 | jietu20210317145336.jpg | 44.92K |
| 11 | jietu20210317145342.jpg | 35.10K |
| 12 | jietu20210317145353.jpg | 32.77K |
| 13 | jietu20210317145403.jpg | 36.04K |
| 14 | jietu20210317145413.jpg | 51.14K |
| 15 | jietu20210317145447.jpg | 63.13K |
| 16 | 东方-任务书.doc | 44.00K |
| 17 | 中期检查表1.doc | 44.84K |
| 18 | 仿生六足机器人机构的设计.doc | 1010.50K |
| 19 | 实习成绩考核表.doc | 18.95K |
| 20 | 开题论证审批表.doc | 76.53K |
| 21 | 开题论证记录表.doc | 32.50K |
| 22 | 指导检查工作情况登记表.doc | 13.67K |
| 23 | 毕业论文封面.doc | 15.88K |
| 24 | 选题审批表.doc | 30.50K |
| 25 | colorschememapping.xml | 314B |
| 26 | filelist.xml | 250B |
| 27 | header.htm | 1.69K |
| 28 | themedata.thmx | 3.01K |
| 29 | filelist.xml | 273B |
| 30 | header.htm | 1.96K |
| 31 | image001.gif | 1.62K |
| 32 | Drawing1.dwg | 87.73K |
| 33 | Drawing2.dwg | 83.22K |
| 34 | Drawing3.dwg | 73.28K |
| 35 | Drawing4.dwg | 75.88K |
| 36 | Drawing5.dwg | 82.26K |
| 37 | Drawing6.dwg | 63.68K |
| 38 | Drawing7.dwg | 52.86K |
| 39 | Drawing8.dwg | 52.58K |
| 40 | 上下基节片.dwg | 103.00K |
| 41 | 关节固定片.dwg | 86.75K |
| 42 | 关节夹片.dwg | 85.00K |
| 43 | 机器足.dwg | 91.75K |
| 44 | 机身板.dwg | 60.69K |
| 45 | 机身紧固连接杆.dwg | 75.31K |
| 46 | 胫节片.dwg | 68.41K |
| 47 | 胫节连接固定杆.dwg | 75.56K |
| 48 | 装配图-副本.bak | 202.13K |
| 49 | 装配图-副本.dwg | 193.81K |
| 50 | 装配图.dwg | 202.13K |
| 51 | Drawing2.dwg | 295.57K |
| 52 | 装配图-副本.bak | 202.13K |
| 53 | 装配图-副本.dwg | 193.81K |
| 54 | 装配图.dwg | 202.13K |
此图纸下载需要180金币
立即下载
发布者
模型信息
图纸ID:2012139
图纸格式:dwg
文件大小:3.29M
所需金币:180
上传时间:2025-04-11 21:24:14
是否可编辑:可修改,不包括参数
软件版本:AutoCAD 2010
标签
图纸简介
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。

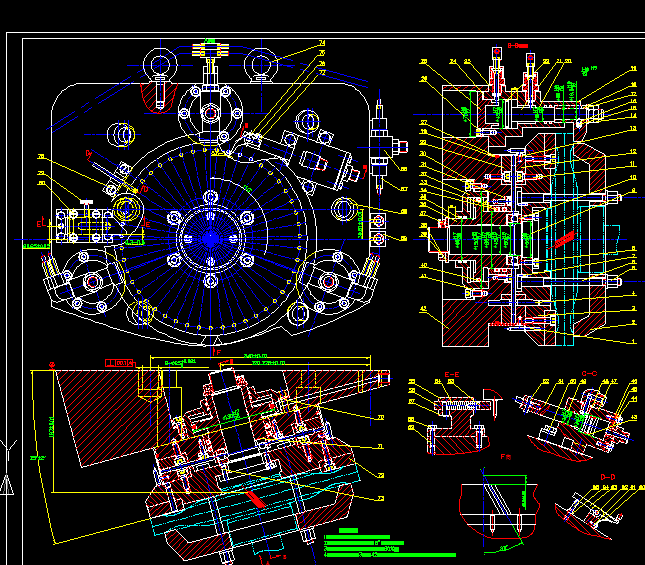
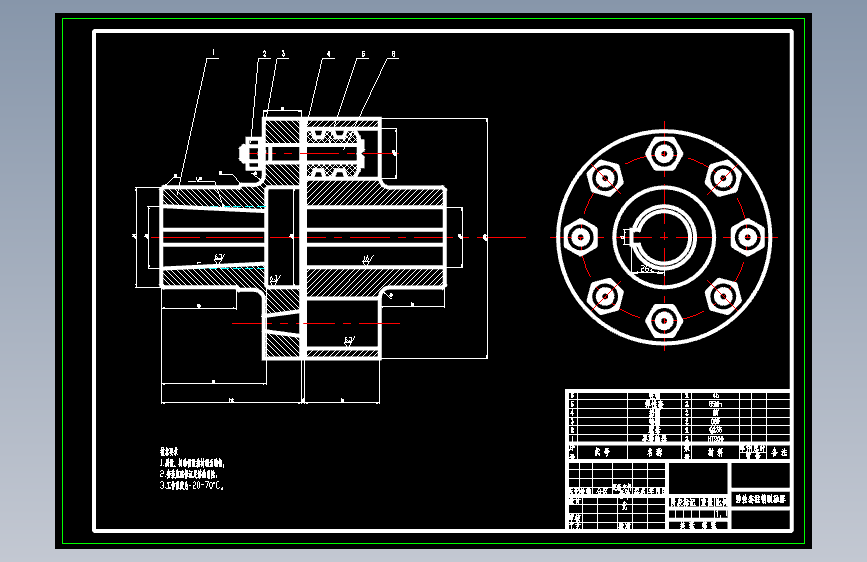



AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群