
登录注册
 微信扫码登录
康复机器人
(ID:2050540) 改图/画图
截图
AI截图渲染
✨AI图片渲染

| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 003pointfaded.p2s | 1.07K |
| 2 | 3pointbeige.hdr | 5.31M |
| 3 | 55rooftop.p2s | 1.07K |
| 4 | castcarbonsteel.p2m | 660B |
| 5 | color.p2m | 265B |
| 6 | D2BLD30-12A-30S57方法兰.SLDPRT | 204.58K |
| 7 | GB/T70.1-2000内六角圆柱头螺钉M12×40.SLDPRT | 117.19K |
| 8 | GB/T70.1-2000内六角圆柱头螺钉M8×30.SLDPRT | 116.02K |
| 9 | glossred.p2m | 476B |
| 10 | matterubber.p2m | 280B |
| 11 | polishedsteel.p2m | 546B |
| 12 | reflectiveshadowfloor.p2m | 159B |
| 13 | shadowfloor.p2m | 159B |
| 14 | siena.p2m | 468B |
| 15 | sky.hdr | 5.09M |
| 16 | texture.p2m | 529B |
| 17 | white.p2m | 451B |
| 18 | xindizuo.SLDPRT | 183.06K |
| 19 | yellow.p2m | 389B |
| 20 | 同步带.SLDPRT | 109.82K |
| 21 | 同步带轮.SLDPRT | 263.33K |
| 22 | 同步带轮01.SLDPRT | 234.59K |
| 23 | 套筒.SLDPRT | 61.72K |
| 24 | 底座.SLDPRT | 356.29K |
| 25 | 底座1.SLDPRT | 137.69K |
| 26 | 底盘旋转51315轴承.SLDPRT | 119.52K |
| 27 | 底盘旋转涡杆.SLDPRT | 562.59K |
| 28 | 底盘旋转涡杆电机法兰.SLDPRT | 146.93K |
| 29 | 底盘旋转涡杆轴承法兰.SLDPRT | 118.92K |
| 30 | 底盘旋转涡轮.SLDPRT | 1.56M |
| 31 | 底盘旋转涡轮箱.SLDPRT | 264.26K |
| 32 | 底盘旋转涡轮轴.SLDPRT | 197.75K |
| 33 | 底盘旋转涡轮轴上法兰16032轴承.SLDPRT | 103.54K |
| 34 | 底盘旋转涡轮轴上法兰油封.SLDPRT | 183.40K |
| 35 | 底盘旋转涡轮轴上法兰盖.SLDPRT | 167.59K |
| 36 | 底盘旋转涡轮轴下法兰.SLDPRT | 191.44K |
| 37 | 底盘旋转涡轮轴下法兰6215轴承.SLDPRT | 108.85K |
| 38 | 底盘旋转电机SGMGH-13A-B键8X7.SLDPRT | 117.38K |
| 39 | 底盘法兰盖.SLDPRT | 190.09K |
| 40 | 康复机器人底座.SLDASM | 876.21K |
| 41 | 总装.SLDASM | 1.53M |
| 42 | 推杆.SLDPRT | 84.41K |
| 43 | 摆臂.SLDDRW | 110.54K |
| 44 | 摆臂.SLDPRT | 103.01K |
| 45 | 球.SLDPRT | 107.32K |
| 46 | 球铰座.SLDPRT | 124.96K |
| 47 | 球铰盖.SLDPRT | 105.85K |
| 48 | 球铰结构.SLDASM | 173.05K |
| 49 | 电机座.SLDPRT | 142.87K |
| 50 | 脚垫.SLDPRT | 117.29K |
| 51 | 虎克铰铁块.SLDPRT | 147.50K |
| 52 | 转动销.SLDPRT | 86.22K |
| 53 | 轴.SLDPRT | 64.38K |
| 54 | 连接件1.SLDPRT | 148.07K |
| 55 | 连接件1长.SLDDRW | 123.82K |
| 56 | 连接件1长.SLDPRT | 112.78K |
| 57 | 连接件2.SLDPRT | 103.10K |
| 58 | 连接件2长.SLDDRW | 111.24K |
| 59 | 连接件2长.SLDPRT | 89.71K |
| 60 | 连接件3.SLDPRT | 111.44K |
| 61 | 连接件4.SLDPRT | 116.39K |
此图纸下载需要12金币
立即下载
发布者
模型信息
图纸ID:2050540
图纸格式:sldprt,sldasm,slddrw
文件大小:16.34M
所需金币:12
上传时间:2025-04-21 21:03:30
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2020
标签
图纸简介
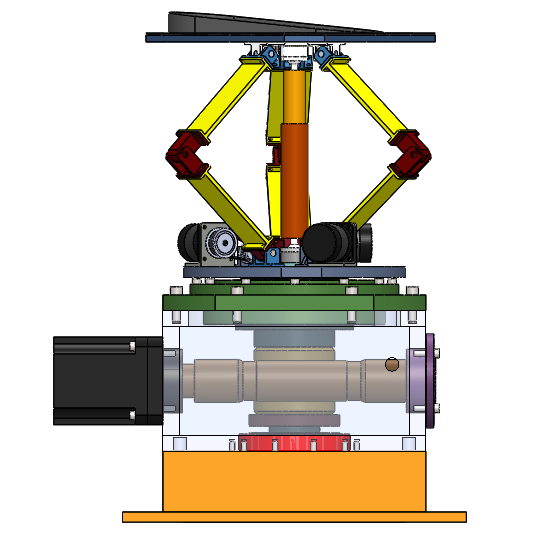
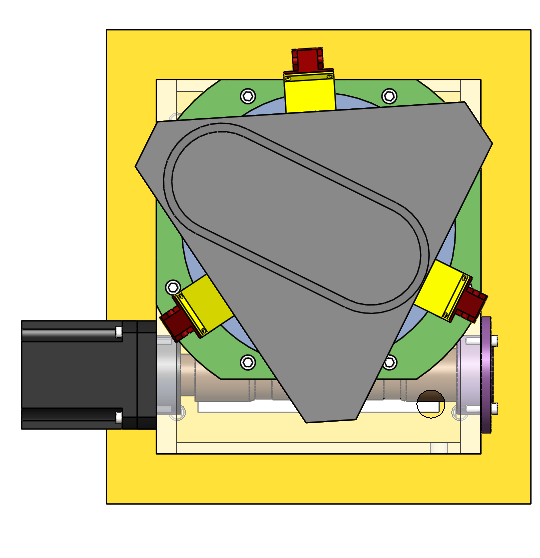
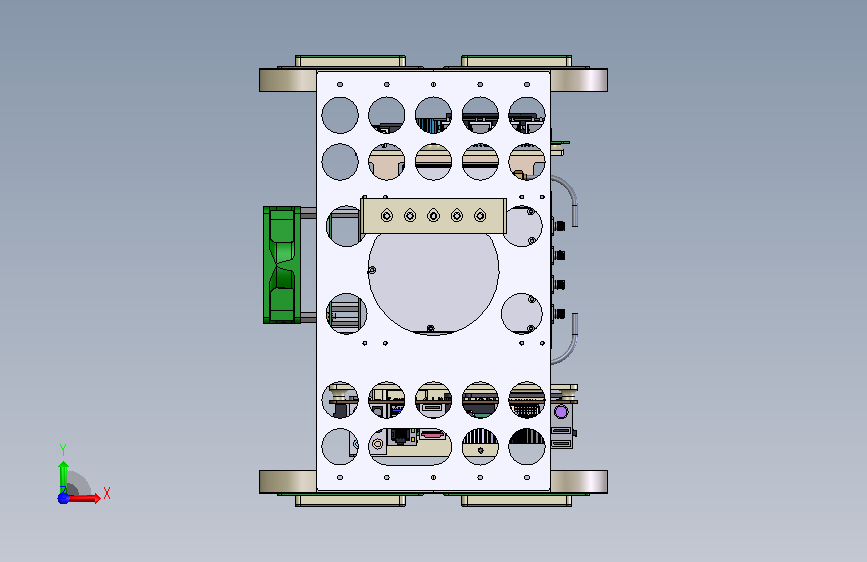
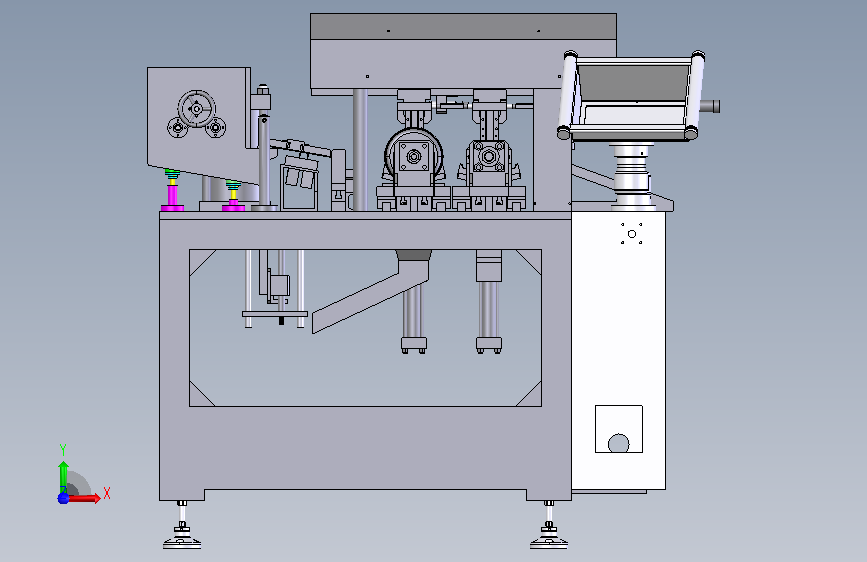
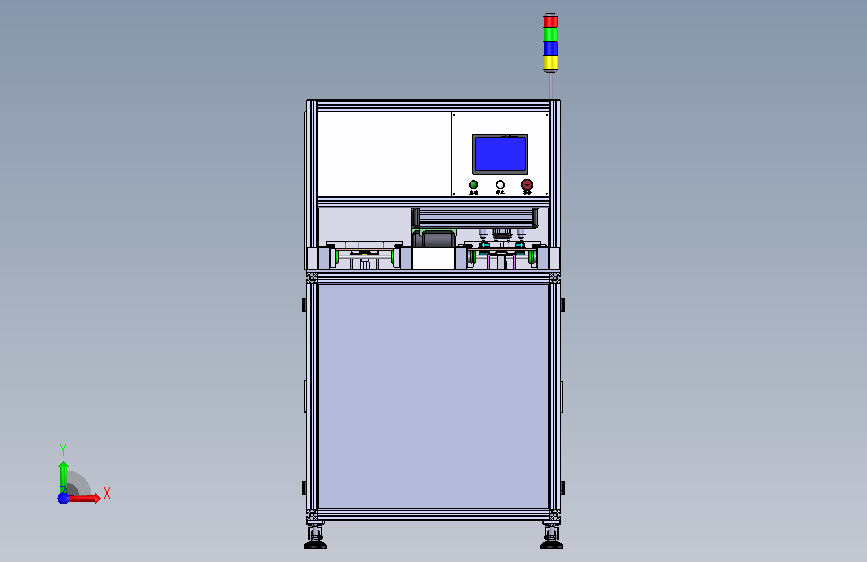
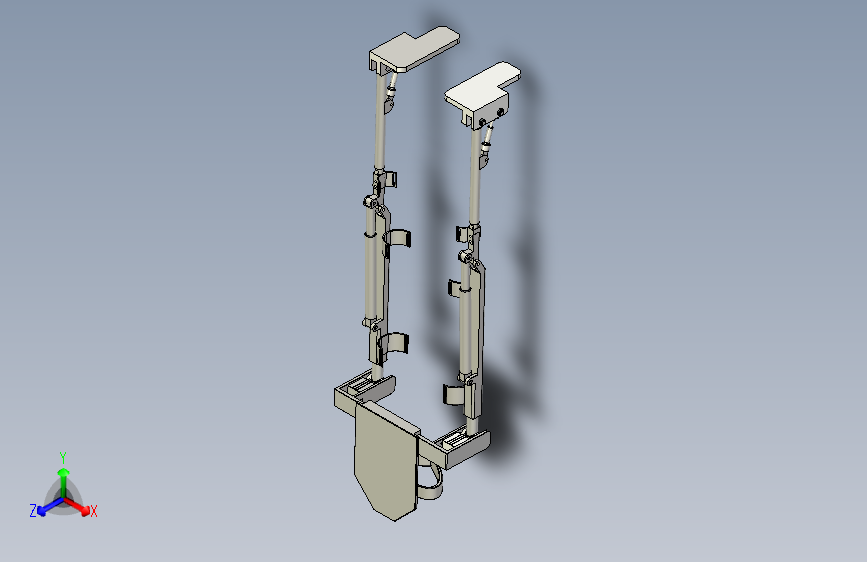
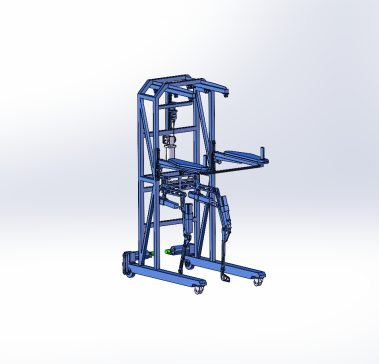
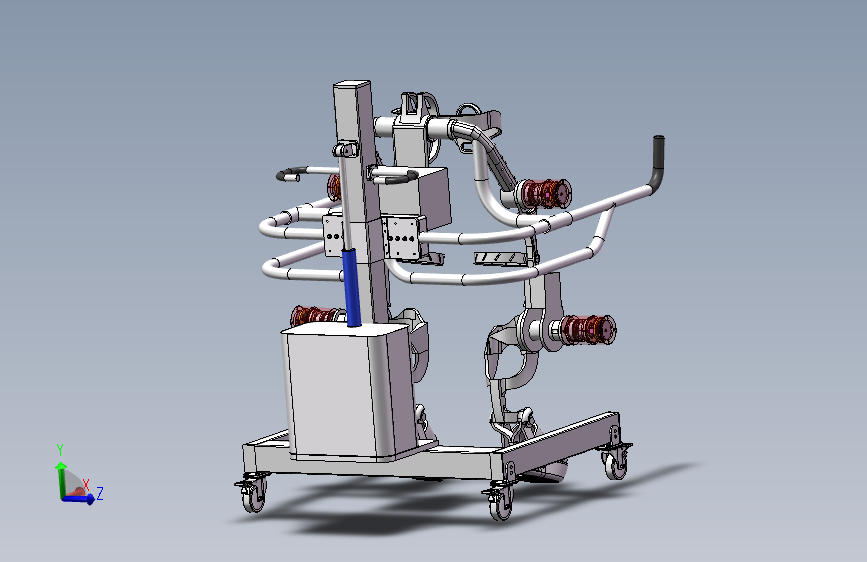
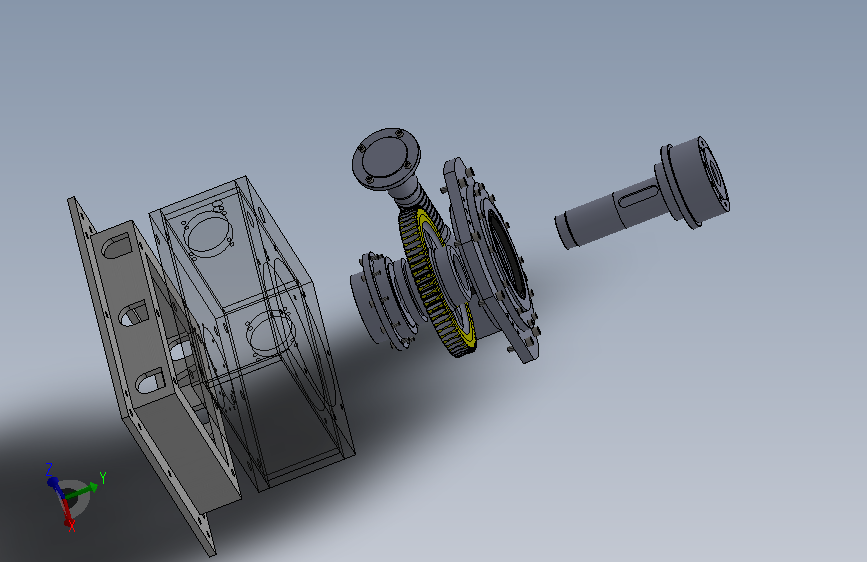
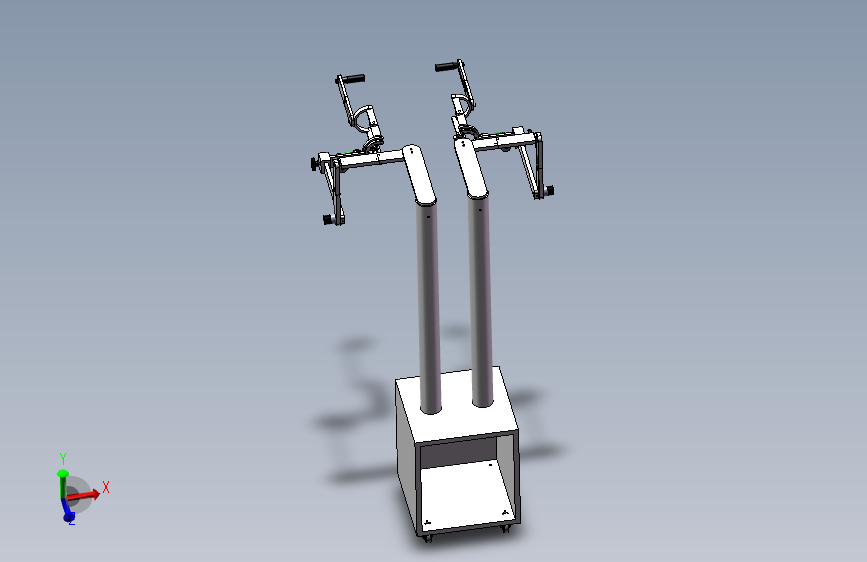
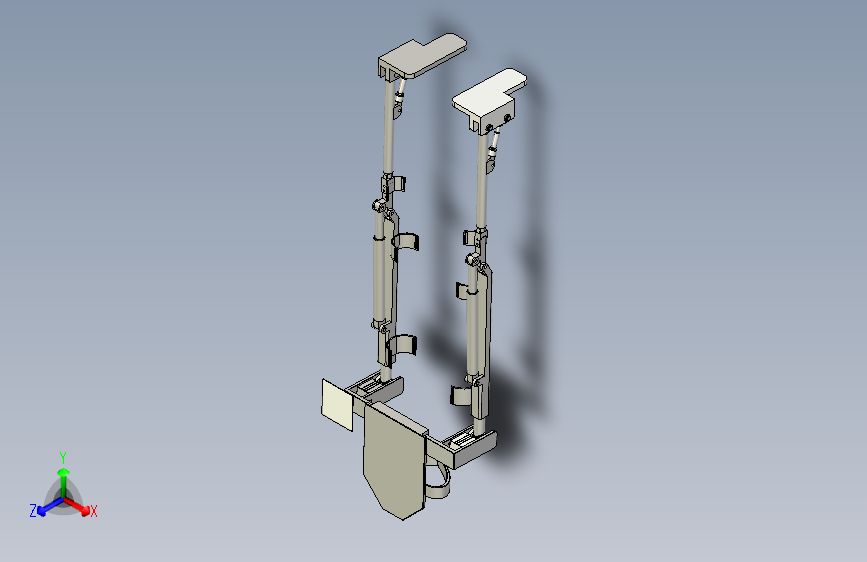
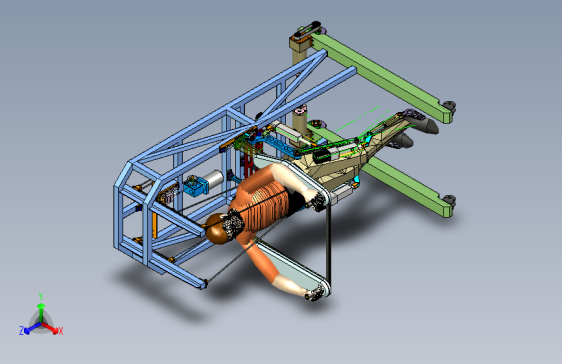
三轴并联康复辅助机器人,通过球铰接和多轴转动实现带动人的脚部位置的活动,同时上面绑有绷带,以固定人的脚部位置,进而固定脚踝,通过电机来带动装置的驱动,最终实现驱动
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。





AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群