
登录注册
 微信扫码登录
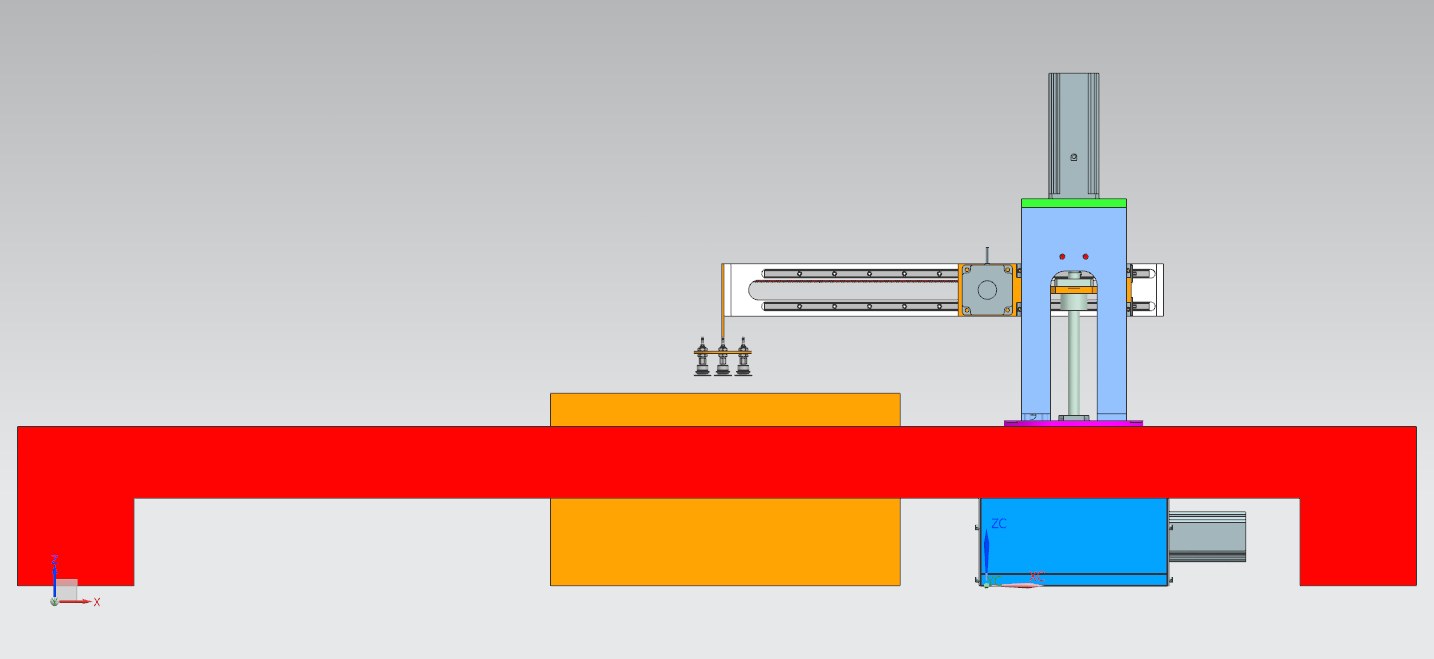
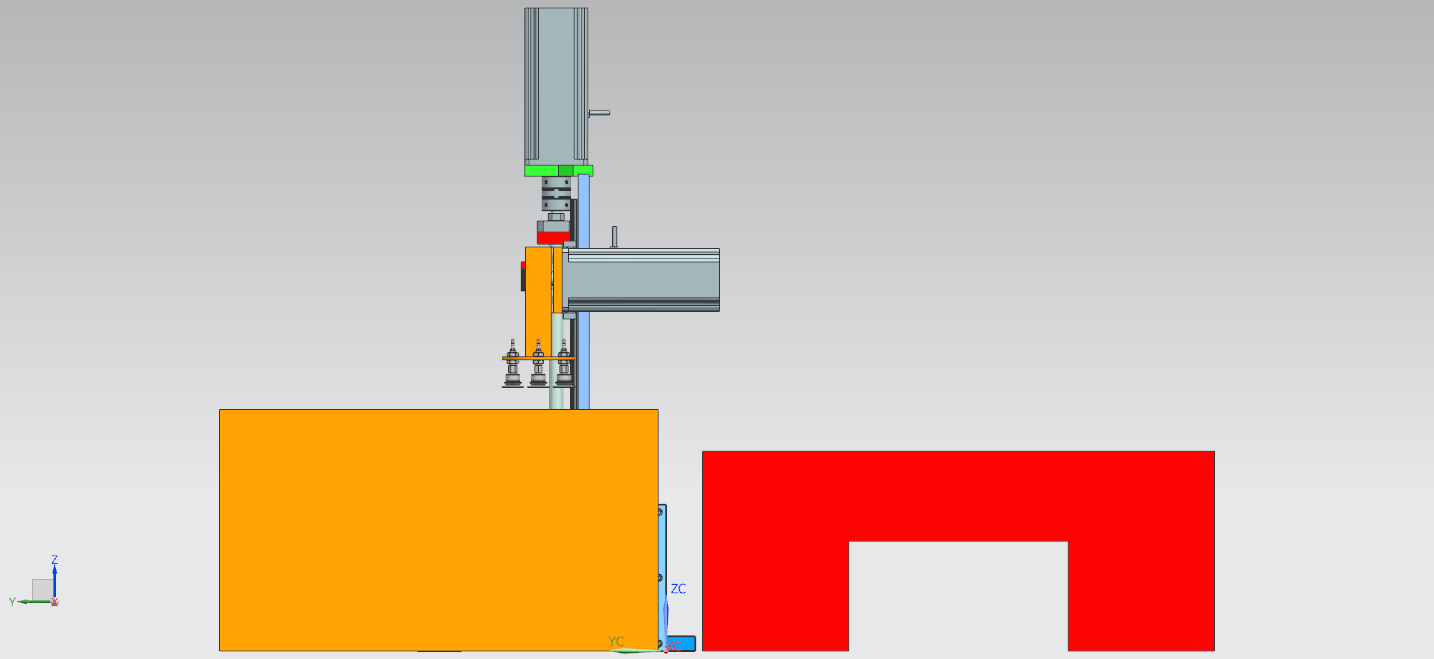
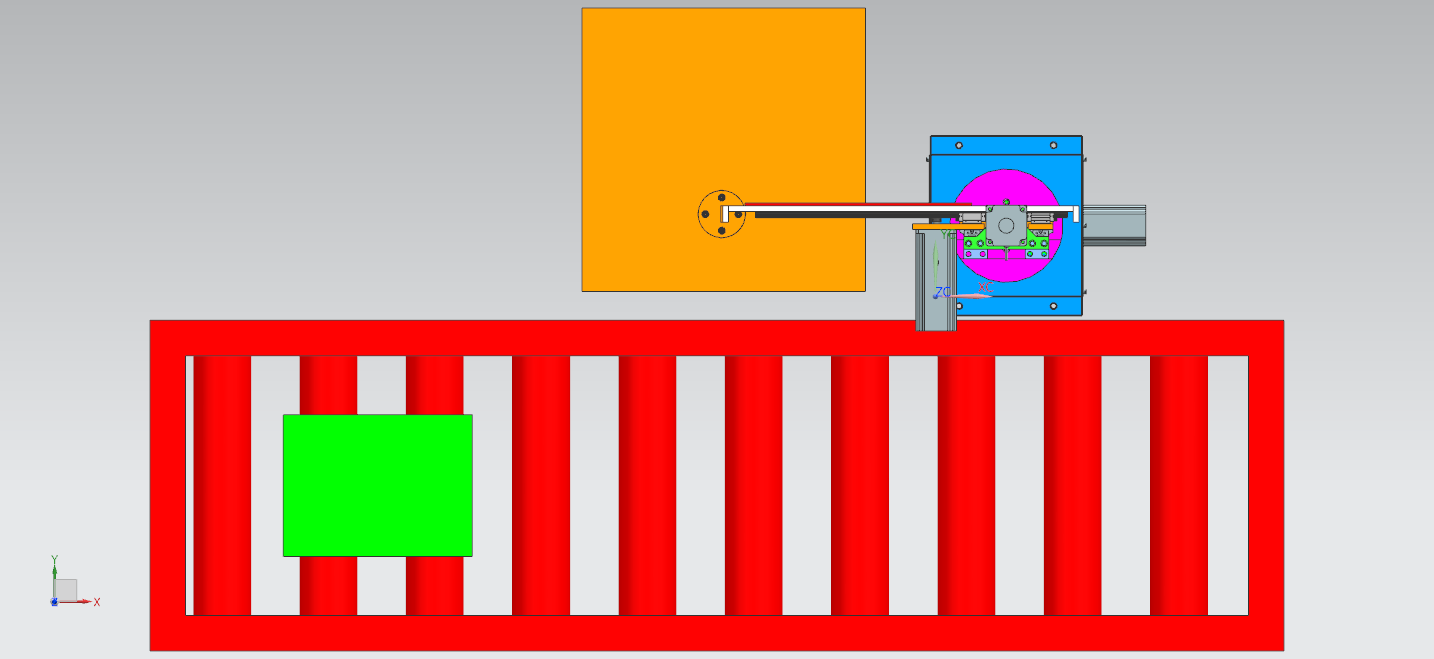
UG吸盘机械手及运动仿真
(ID:2628750) 改图/画图
截图
AI截图渲染
✨AI图片渲染

| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 00M6螺栓.prt | 103.00K |
| 2 | 2S86Q-051F6.prt | 232.00K |
| 3 | BNK2010-2.5RRG0-C5-350.prt | 97.50K |
| 4 | DBA11-D40-d12-e16_stp.prt | 270.50K |
| 5 | GB.T276-1994深沟球轴承6010.prt | 112.50K |
| 6 | GB.T292-1994角接触球轴承7010.prt | 116.00K |
| 7 | GB70-85内六角圆柱头螺钉M6X15.prt | 105.50K |
| 8 | HI_IAV03-24-b24325.prt | 160.00K |
| 9 | HI_IAV03-24-C24325.prt | 212.50K |
| 10 | HI_IBC03-28-B28600.prt | 230.50K |
| 11 | HI_IBC03-28-C28600.prt | 221.00K |
| 12 | HI_WEH31-d30.prt | 134.00K |
| 13 | HI_WEH31-d3038.prt | 116.00K |
| 14 | HI_WEH31-d3046.prt | 125.00K |
| 15 | IAV03-H24-L325_stp.prt | 85.00K |
| 16 | IBC03-H28-L600_stp.prt | 84.00K |
| 17 | LEB01-15_stp.prt | 201.00K |
| 18 | LEB11-15_stp.prt | 149.00K |
| 19 | luomu-M30x1.5-GB812-88.prt | 174.50K |
| 20 | m3z16p16t10d15_step.prt | 680.00K |
| 21 | m3z30p16t10d15_step.prt | 964.00K |
| 22 | VNF22-1.0-28-B10-B-P16-HC90_stp.prt | 948.00K |
| 23 | VNU01-1-ZB-L480-A5-B7-C7_stp.prt | 3.25M |
| 24 | WEH31-d30_stp.prt | 94.00K |
| 25 | _BNK2010-2.5RRG0-C5-250_s.prt | 158.00K |
| 26 | _BNK2010_nut.prt | 141.50K |
| 27 | 传送带.prt | 273.00K |
| 28 | 固定板.prt | 220.50K |
| 29 | 套环.prt | 124.00K |
| 30 | 导轨实验.prt | 72.50K |
| 31 | 小锥齿轮轴套.prt | 145.00K |
| 32 | 小锥齿轮轴套1.prt | 195.50K |
| 33 | 底座.prt | 732.00K |
| 34 | 底座制图.prt | 193.50K |
| 35 | 总装配.prt | 560.00K |
| 36 | 旋转底盘.prt | 431.50K |
| 37 | 横板.prt | 413.00K |
| 38 | 滑台.prt | 328.00K |
| 39 | 玻璃安放台.prt | 128.50K |
| 40 | 玻璃板.prt | 132.50K |
| 41 | 电机架1.prt | 148.00K |
| 42 | 电机架2.prt | 212.50K |
| 43 | 真空吸盘架.prt | 284.50K |
| 44 | 竖板.prt | 471.00K |
| 45 | 转轴.prt | 480.00K |
| 46 | 轴承内圈定位套.prt | 99.00K |
| 47 | 轴承外圈压盖.prt | 126.00K |
| 48 | 轴承座套.prt | 232.50K |
| 49 | 轴承座组合.prt | 108.50K |
| 50 | 防护.prt | 341.50K |
| 51 | motion_1-solution_1.msg | 35.31K |
| 52 | motion_1-solution_1.rad | 363.46K |
| 53 | motion_1-solution_1.rmd | 21.36K |
| 54 | motion_1-solution_1.rplt | 531.41K |
| 55 | motion_1.sim | 289.50K |
| 56 | 总装配.afu | 25.50K |
此图纸下载需要96金币
立即下载
发布者
模型信息
图纸ID:2628750
图纸格式:prt
文件大小:4.92M
所需金币:96
上传时间:2025-09-15 13:58:27
是否可编辑:可修改,包括参数
软件版本:UG NX 8
标签
UG建模
吸盘机械手
图纸简介
模型明细
吸盘机械手模型包含 3 轴机械臂、真空吸盘组件(3 个吸盘 + 真空发生器)、定位传感器、底座及控制模块。
技术要求
机械臂重复定位精度 ±0.03mm,吸盘吸附力≥50N(单吸盘),适配 5-15kg 光滑物料。
吸附响应时间≤0.2s,真空度维持≥-80kPa(断电保压 5s),机械臂运动速度 0.1-0.8m/s 可调。
仿真中抓取无脱落,各关节无干涉,连续作业吸附成功率≥99.5%。
设计原理
定位传感器识别物料位置,机械臂移动至抓取点,真空发生器抽气使吸盘吸附物料;按预设轨迹转运后,气路泄压释放物料,通过运动控制算法确保动作精准协同。
用途
适用于电子、食品、包装行业。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。


AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群