
登录注册
 微信扫码登录
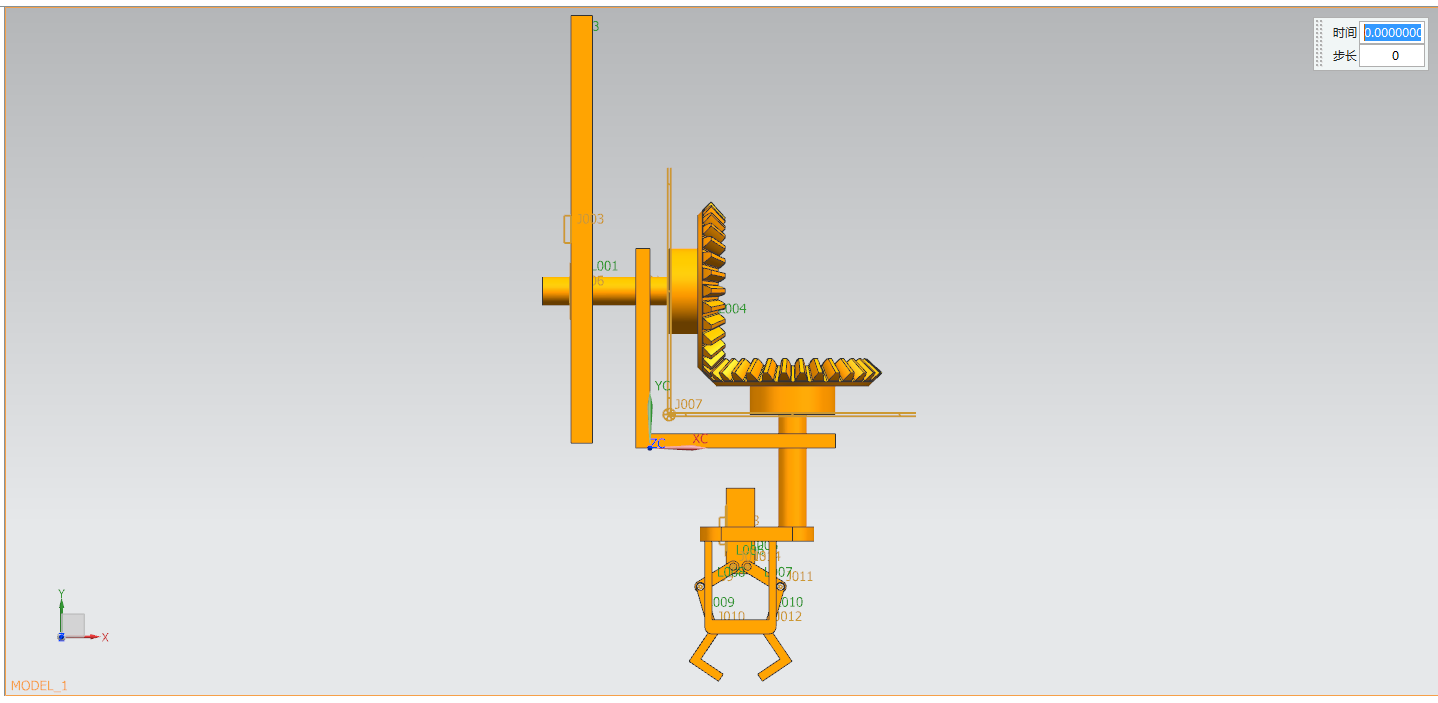
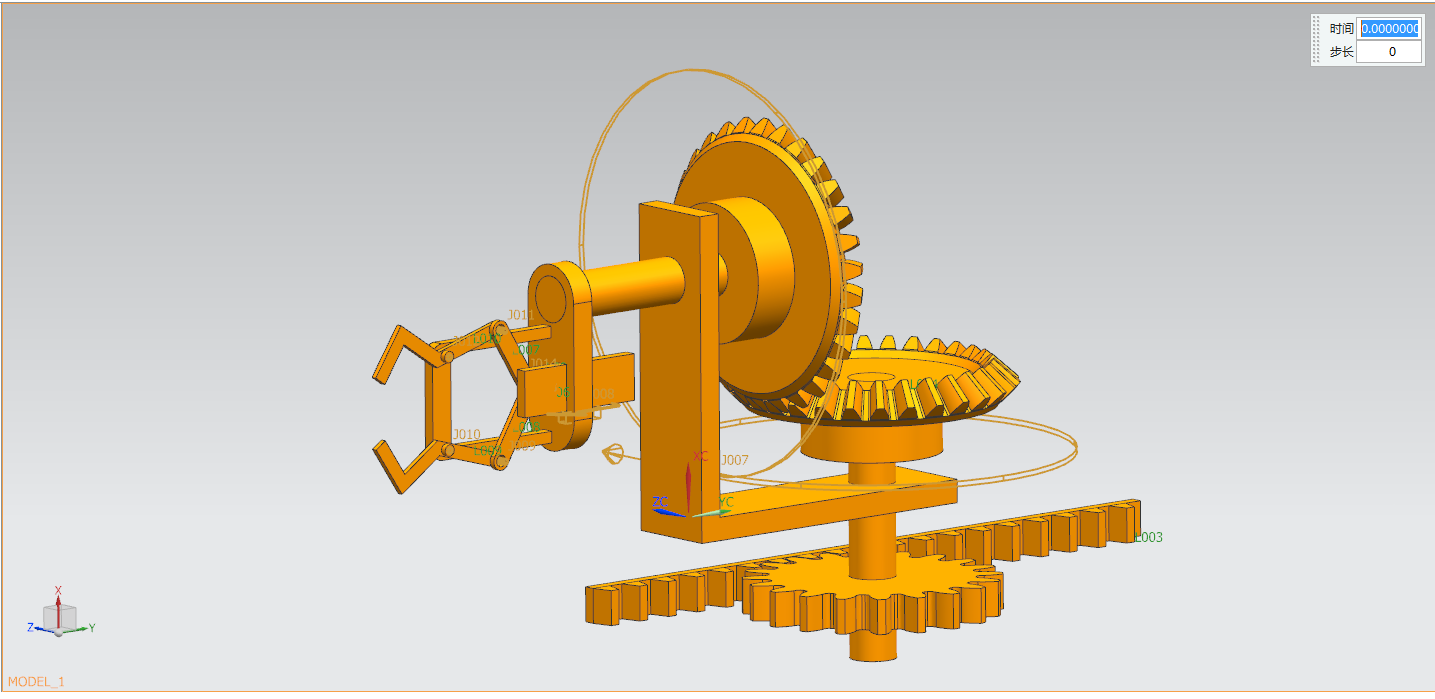
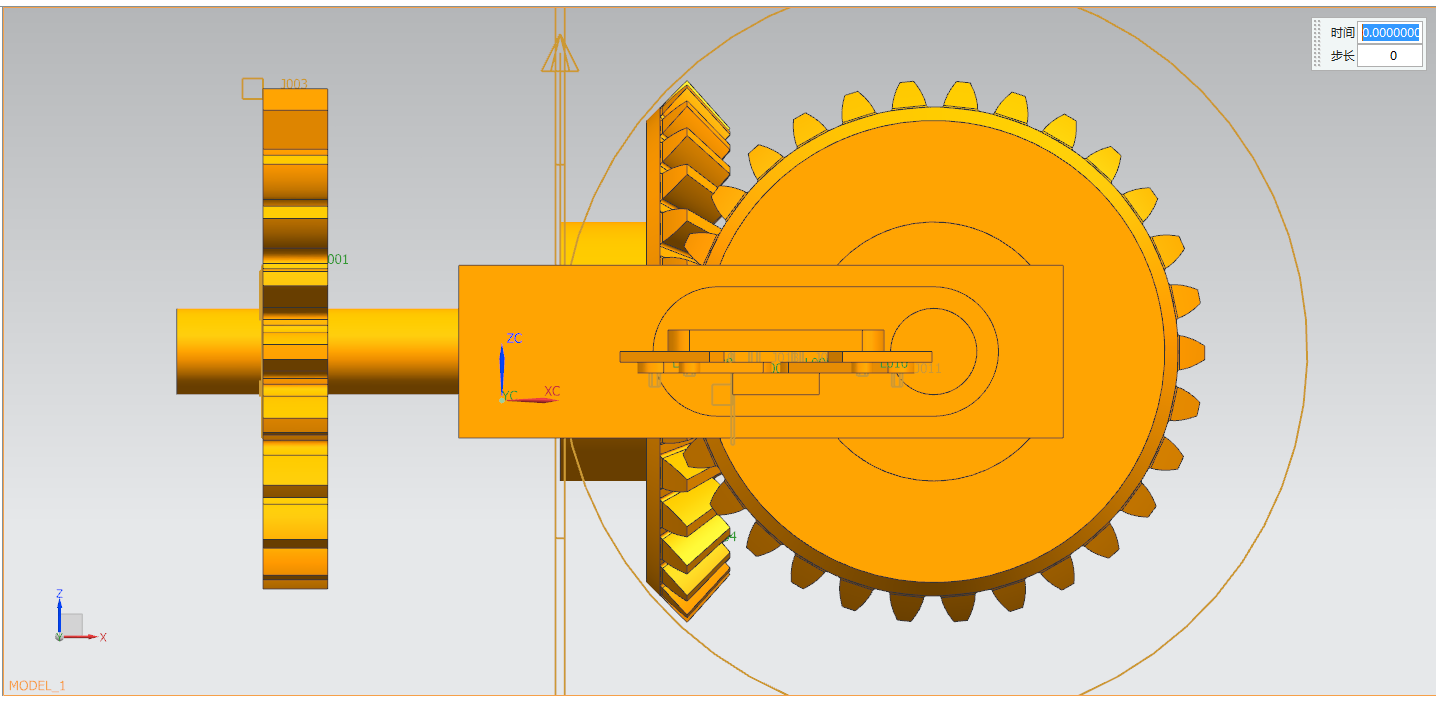
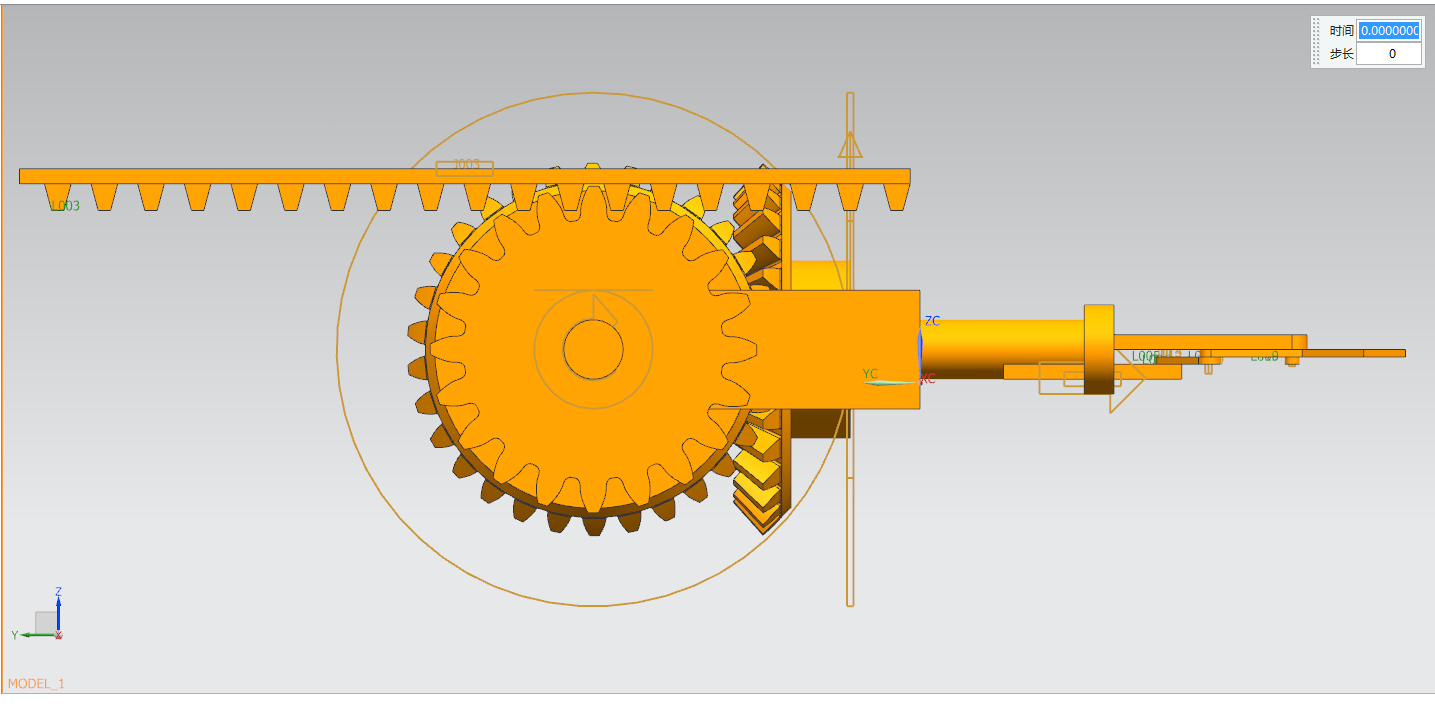
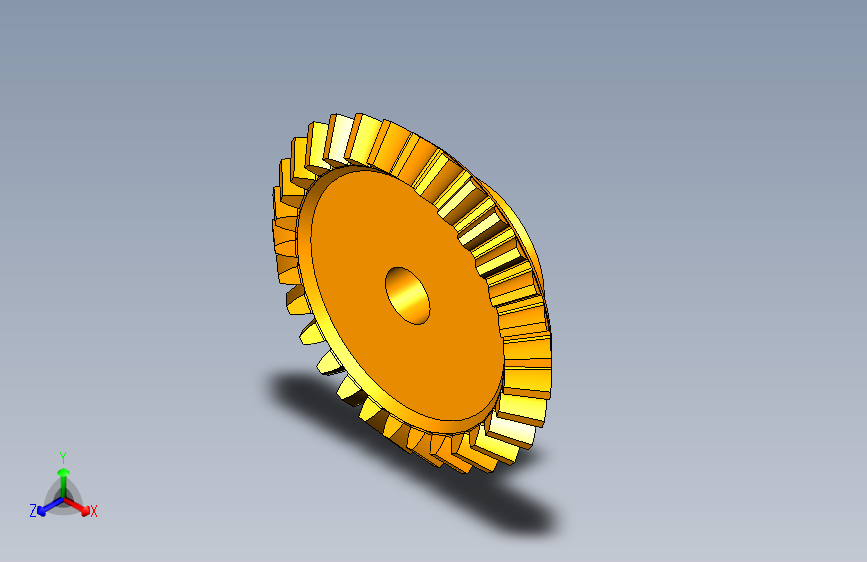
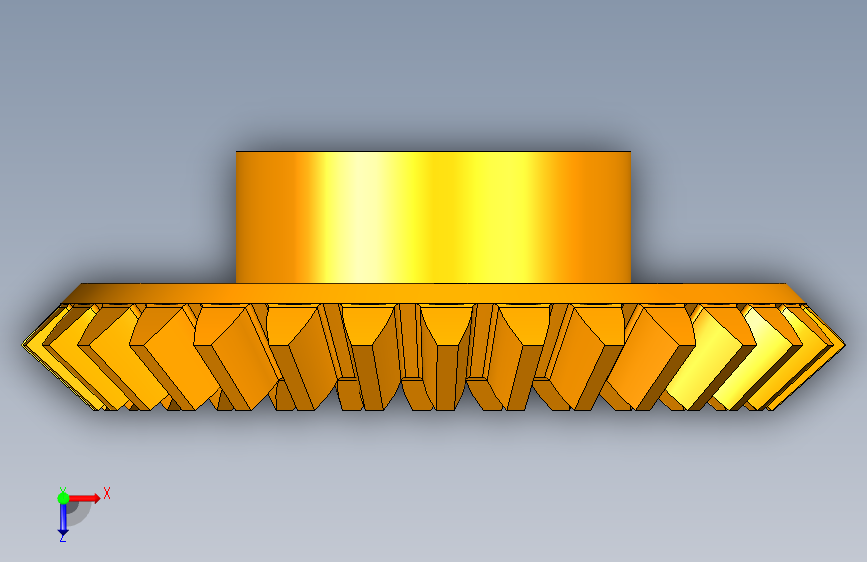
UG齿轮搬运机械手
(ID:3065781) 改图/画图
截图
AI截图渲染
✨AI图片渲染
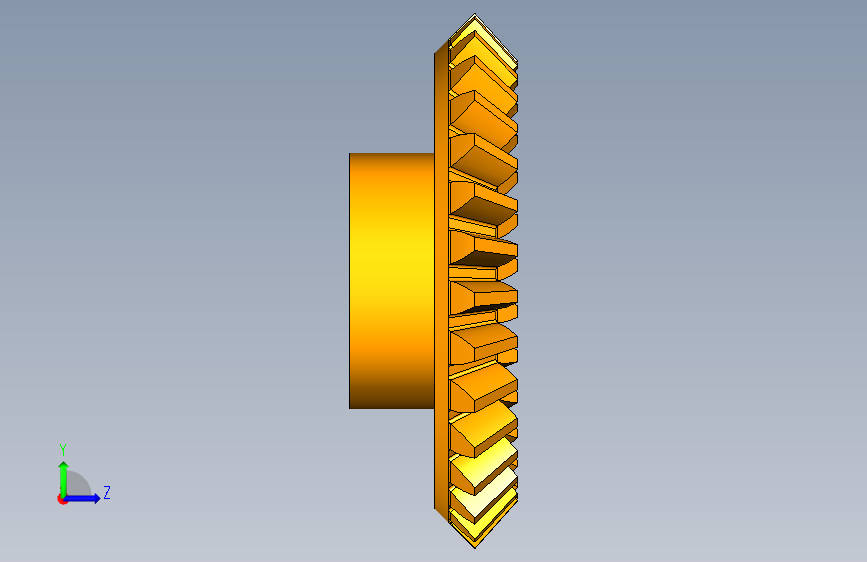
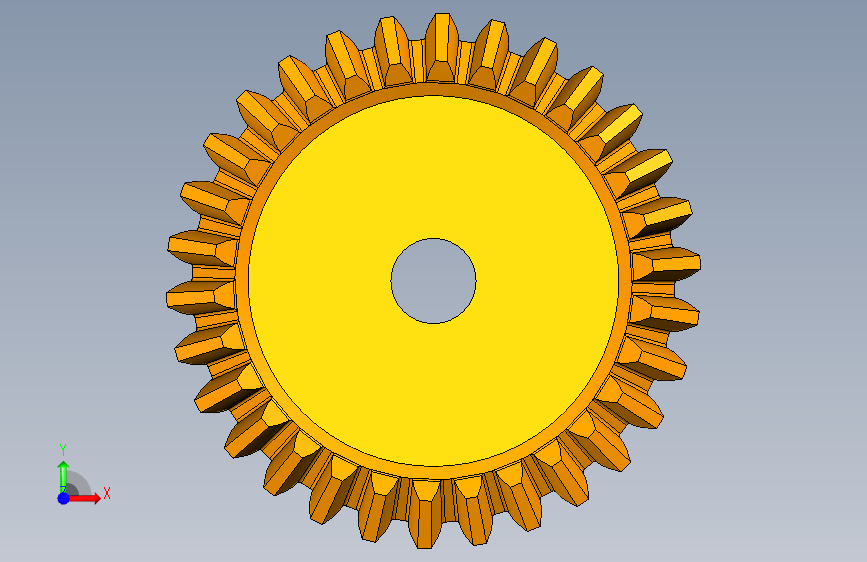
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 23习禹_固定轴.prt | 118.00K |
| 2 | 23习禹_手指.prt | 171.50K |
| 3 | 23习禹_机械手座.prt | 234.00K |
| 4 | 23习禹_滑杆.prt | 156.50K |
| 5 | 23习禹_直角架.prt | 158.50K |
| 6 | 23习禹_连杆1.prt | 149.00K |
| 7 | 23习禹_锥齿轮.prt | 2.43M |
| 8 | 23习禹_齿条.prt | 477.00K |
| 9 | 23习禹_齿轮.prt | 688.00K |
| 10 | 23习禹_齿轮搬运机械手.prt | 147.00K |
| 11 | 23习禹_齿轮搬运机械手.afu | 1.50K |
| 12 | motion_1-solution_1.msg | 33.62K |
| 13 | motion_1-solution_1.rad | 335.82K |
| 14 | motion_1-solution_1.rmd | 19.91K |
| 15 | motion_1-solution_1.rplt | 502.60K |
| 16 | motion_1.sim | 114.00K |
此图纸下载需要113金币
立即下载
发布者
模型信息
图纸ID:3065781
图纸格式:prt
文件大小:3.74M
所需金币:113
上传时间:2026-03-10 14:58:20
是否可编辑:可修改,包括参数
软件版本:UG NX 10
标签
UG建模
齿轮搬运
机械手
图纸简介
模型明细
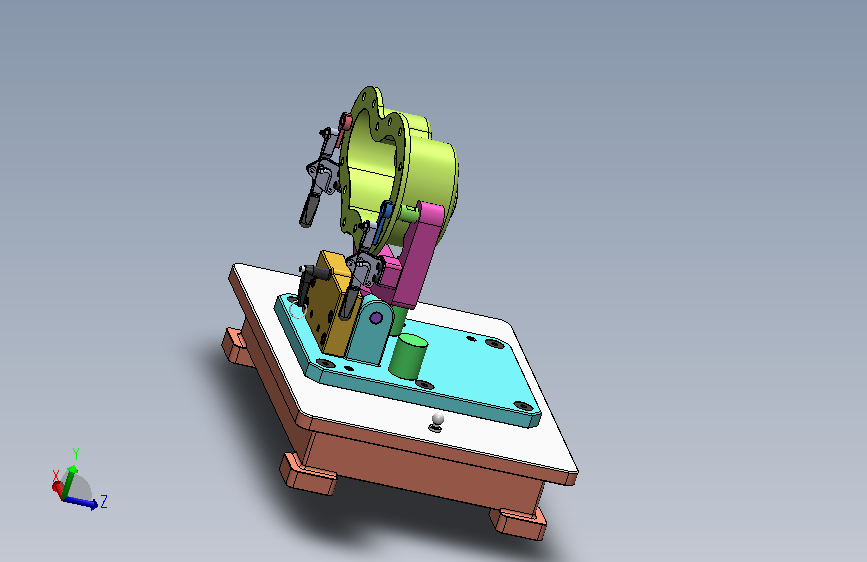
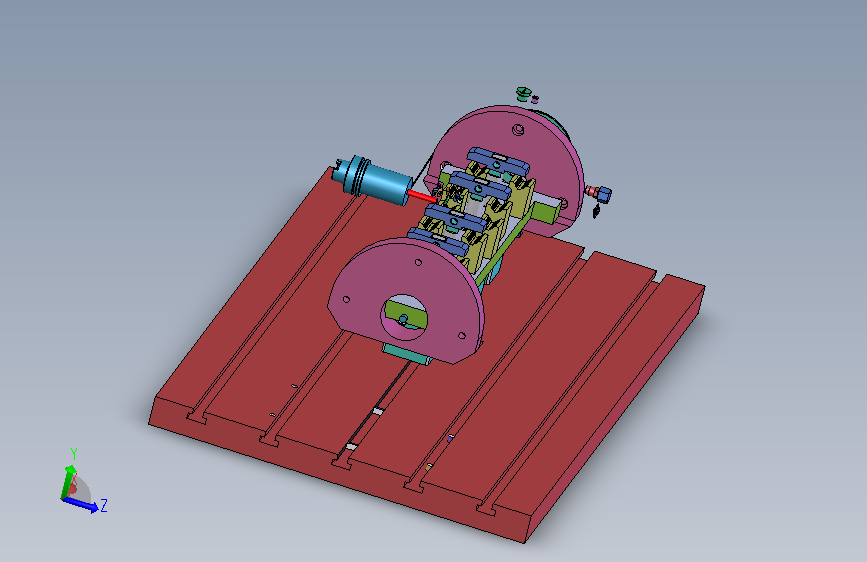
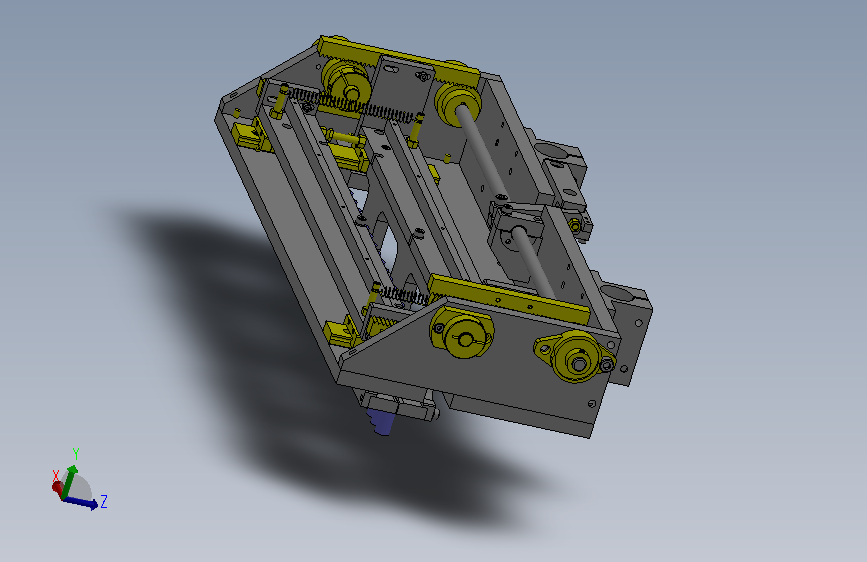
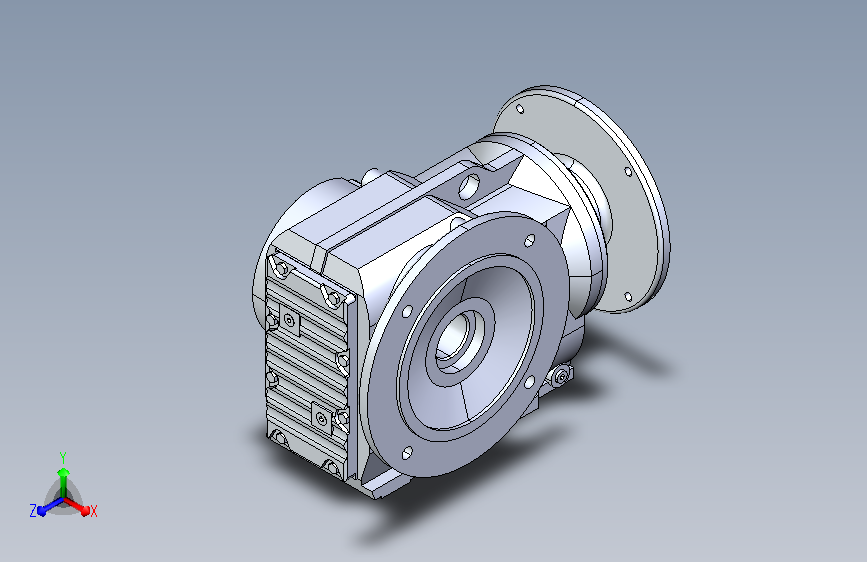
齿轮搬运机械手模型由底座、旋转立柱、大臂、小臂、气动夹爪及伺服驱动系统组成。采用 UG 实体建模与装配约束,结构紧凑;技术要求
重复定位精度 ±0.02mm,夹持稳定不伤齿面,负载适配 1~5kg 齿轮;运行平稳无抖动,关节转动顺畅无卡滞;仿真轨迹精准,无干涉碰撞,满足自动化生产线节拍。
设计原理
伺服电机驱动各关节联动,实现旋转、升降、伸缩动作;夹爪伸入齿轮内孔定心夹紧,机械手按预设路径将齿轮在机床、料架间转运;到位后松爪回程,完成循环搬运。
用途
适用于齿轮加工自动化线,实现上下料与转运,提高效率与安全性;可作为机械设计与传动教学模型,用于结构验证与运动仿真分析。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群