
登录注册
 微信扫码登录
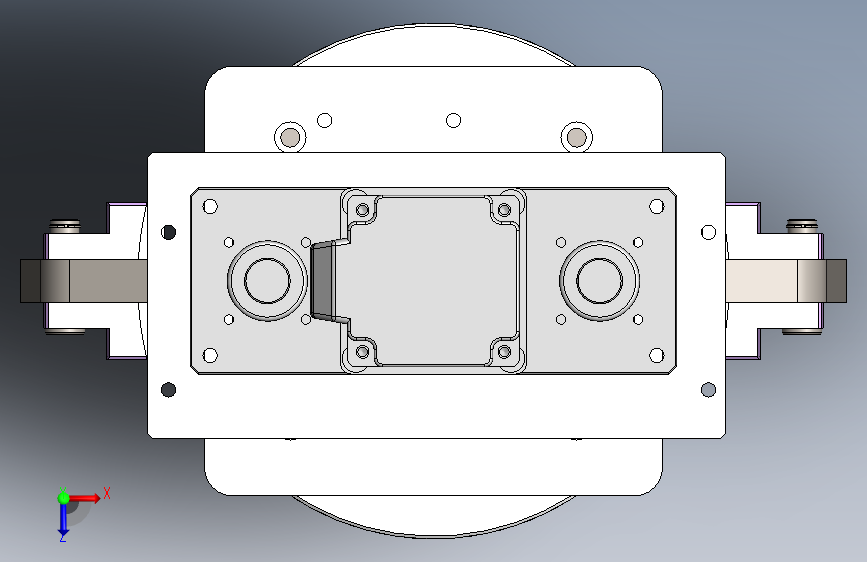
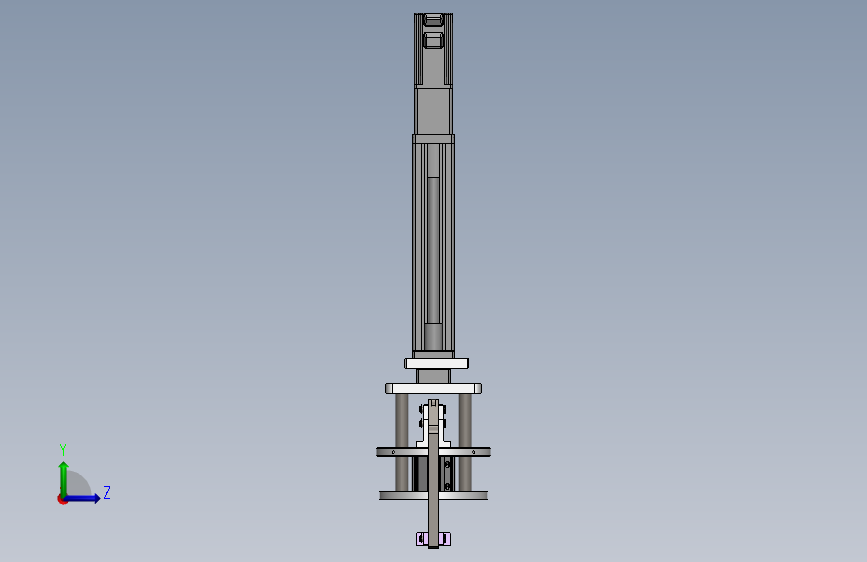
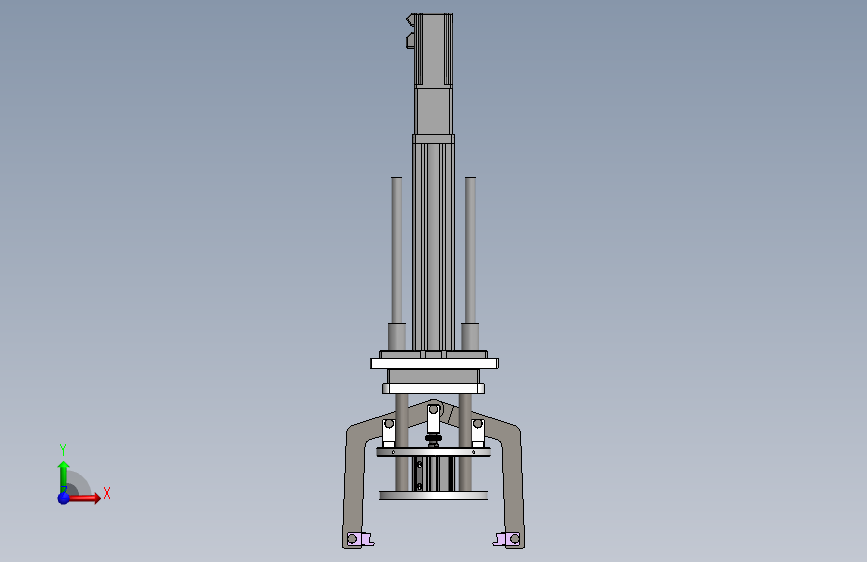
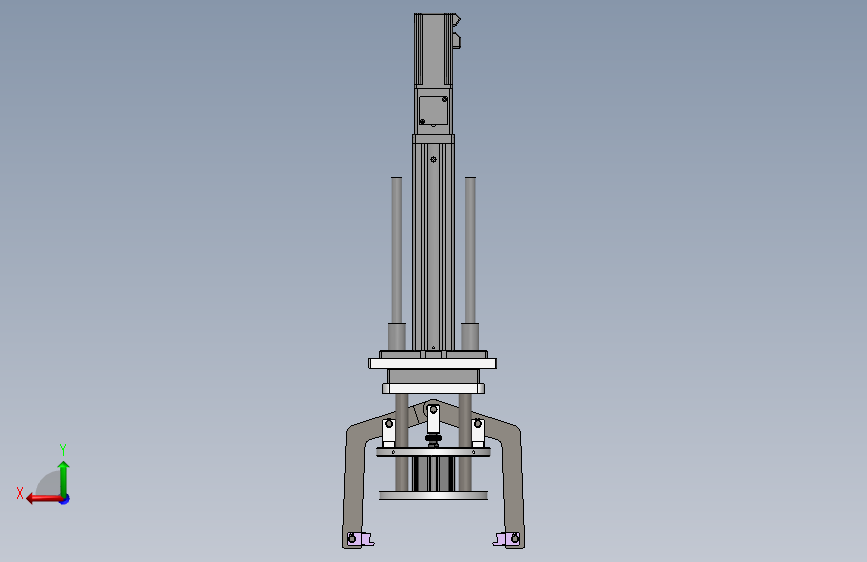
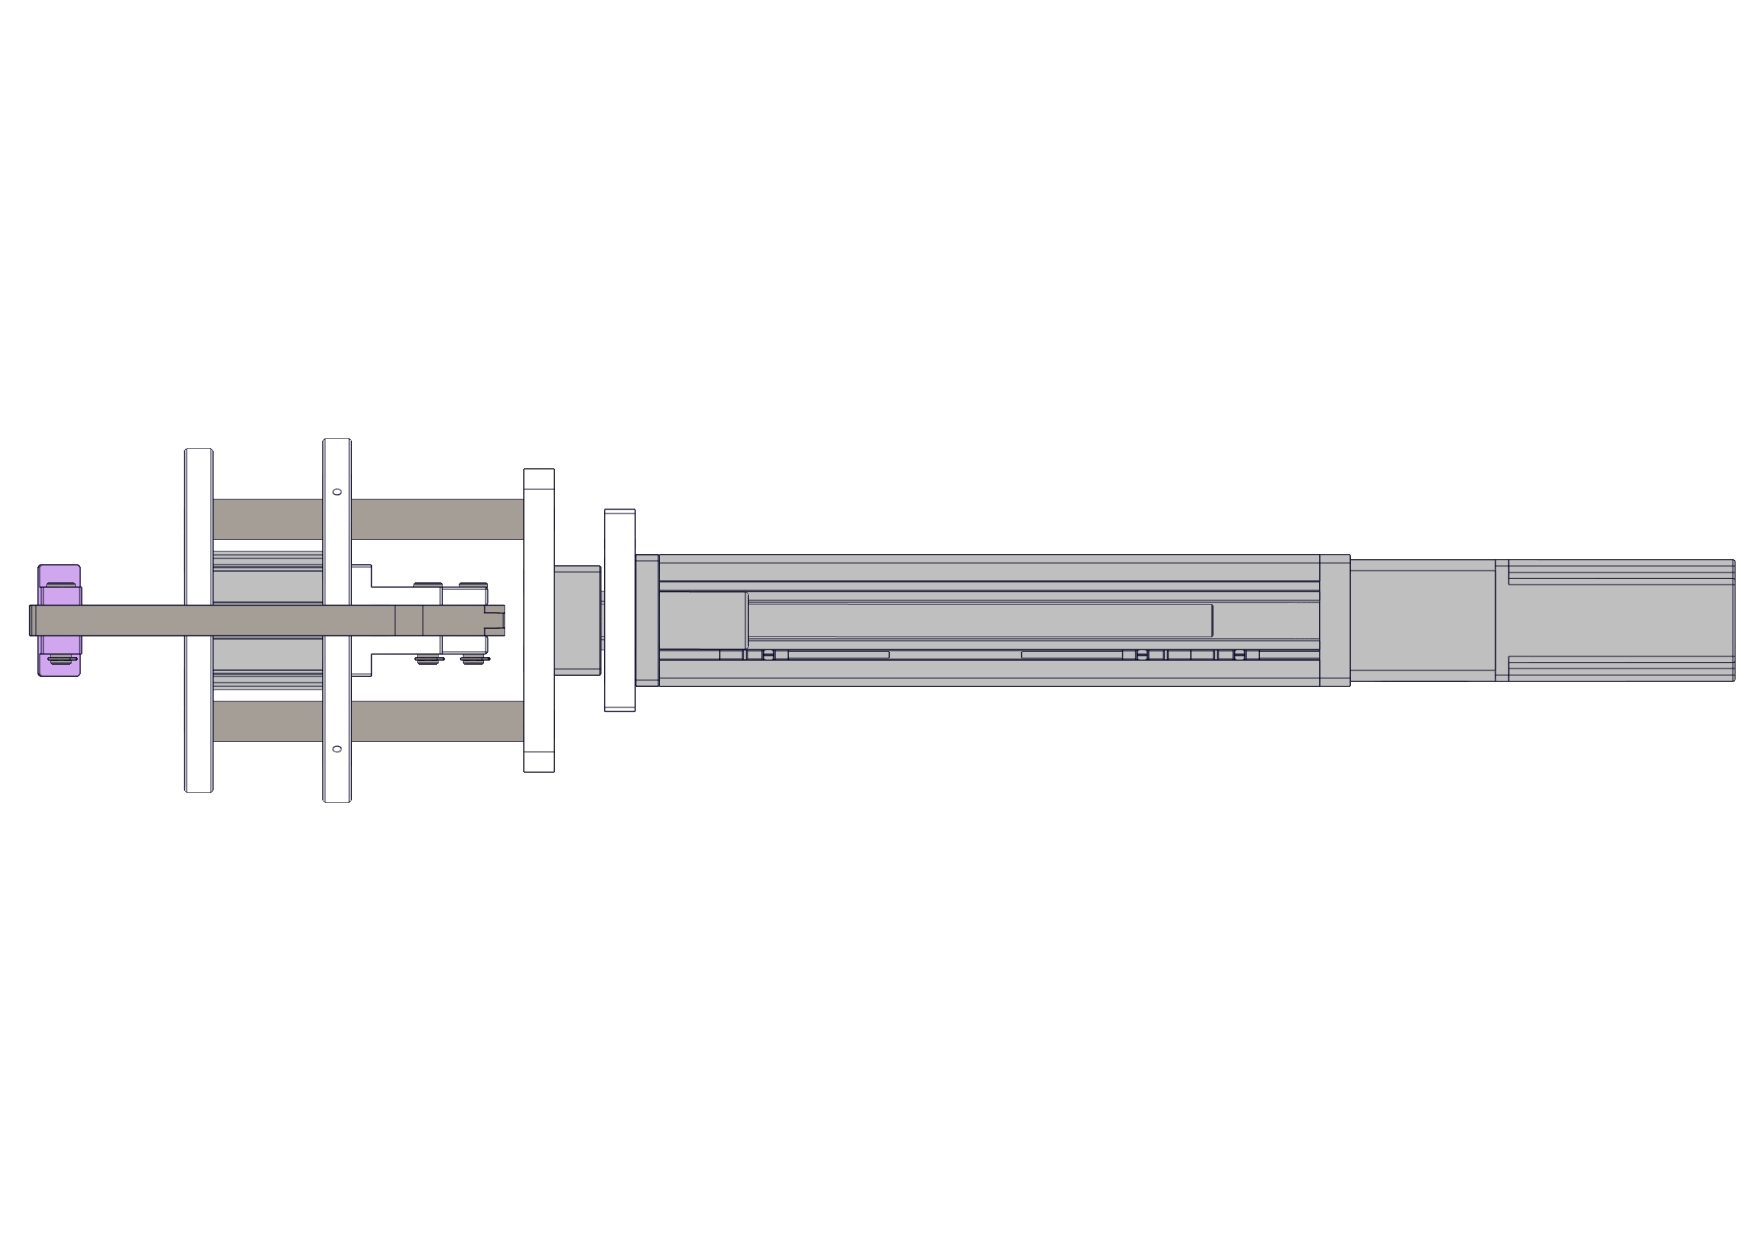
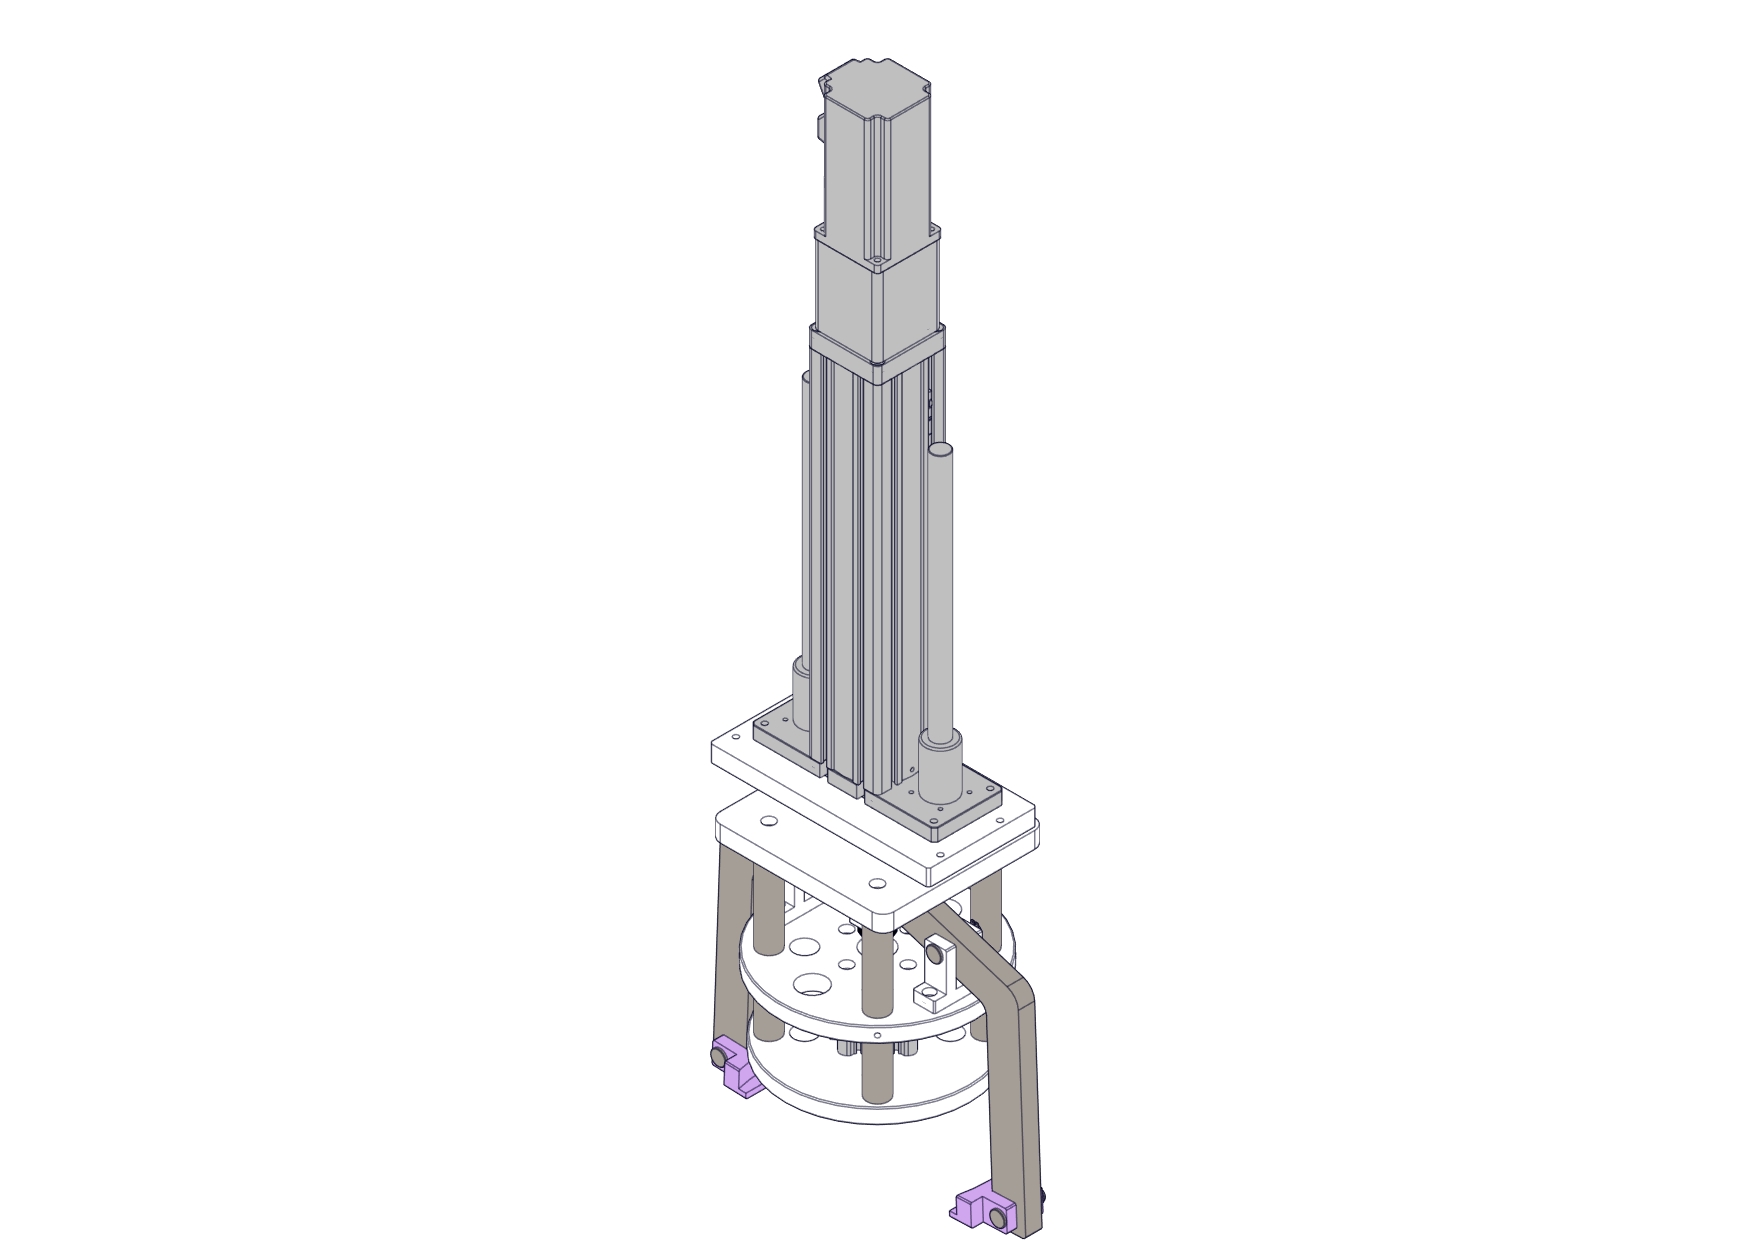
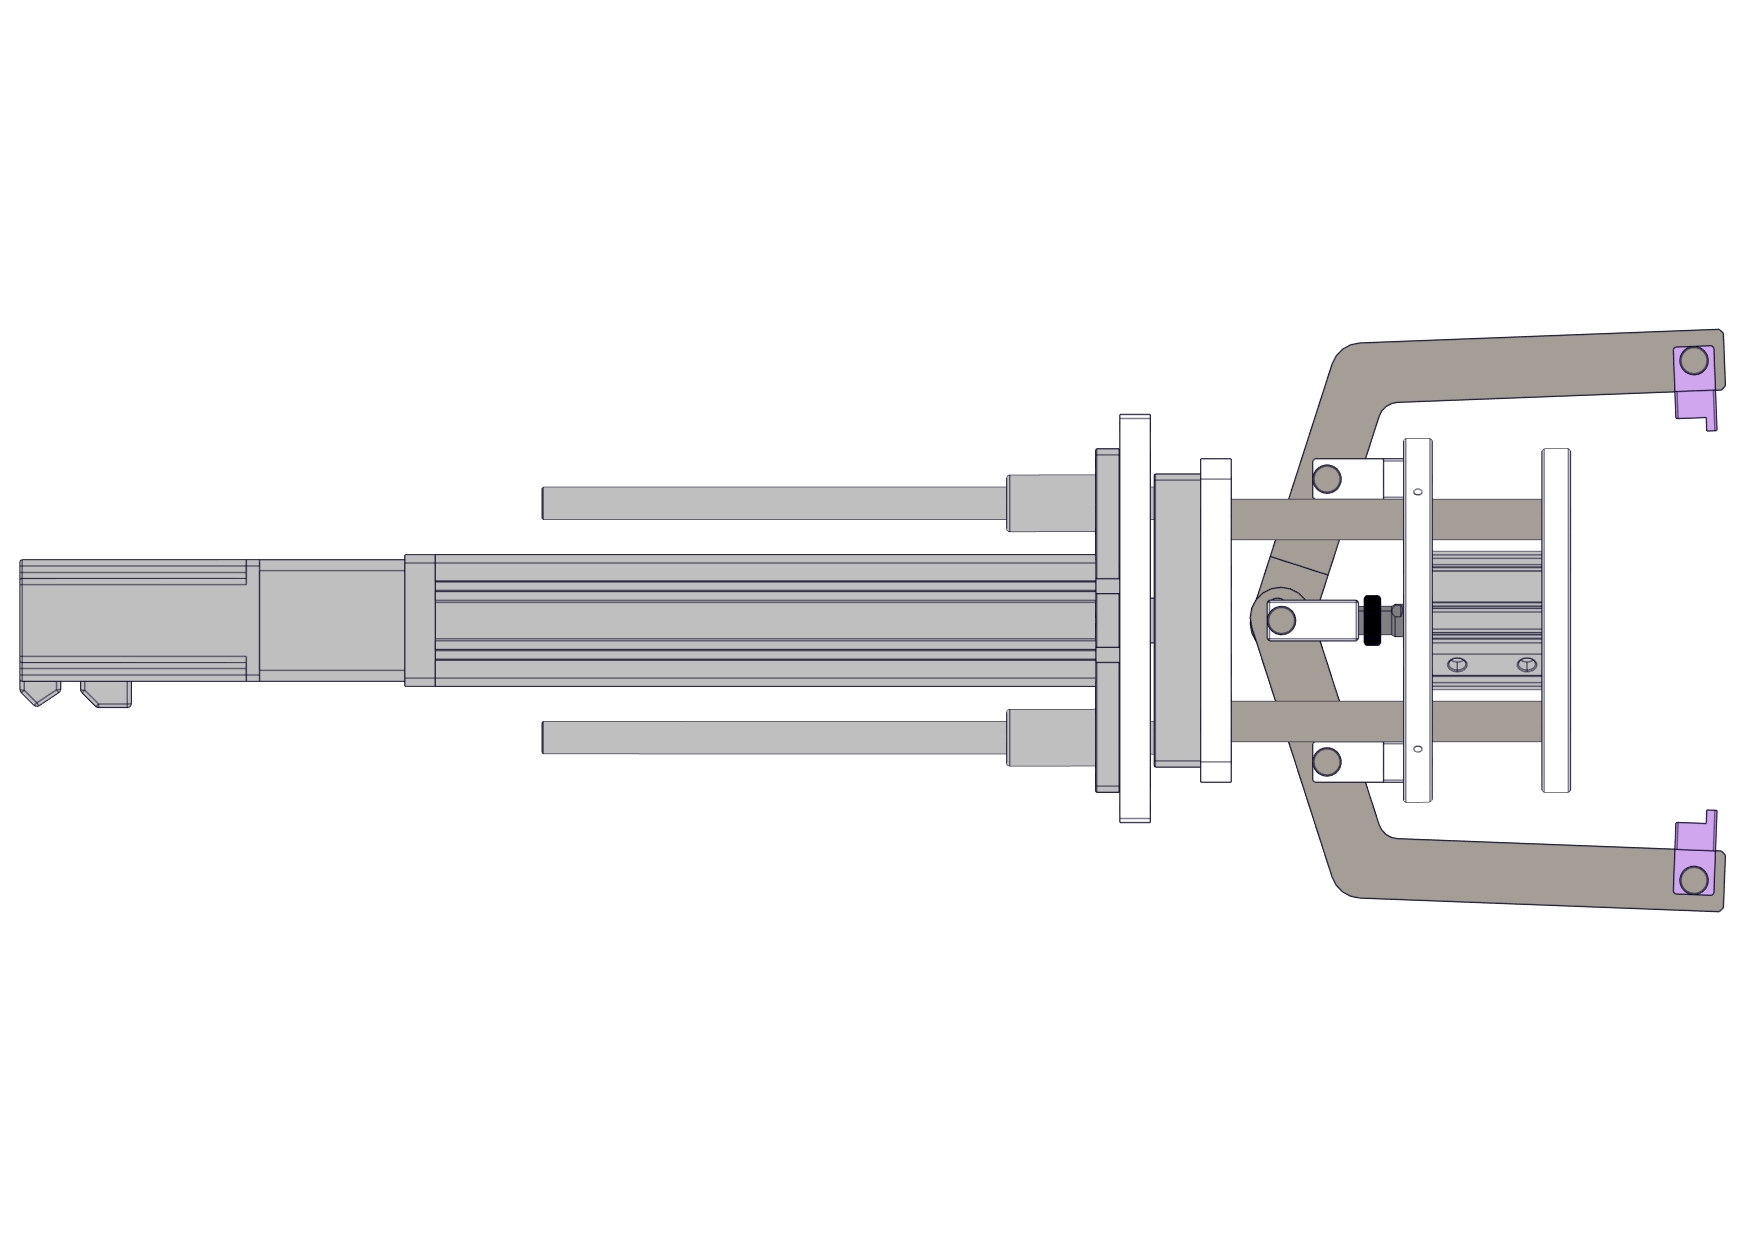
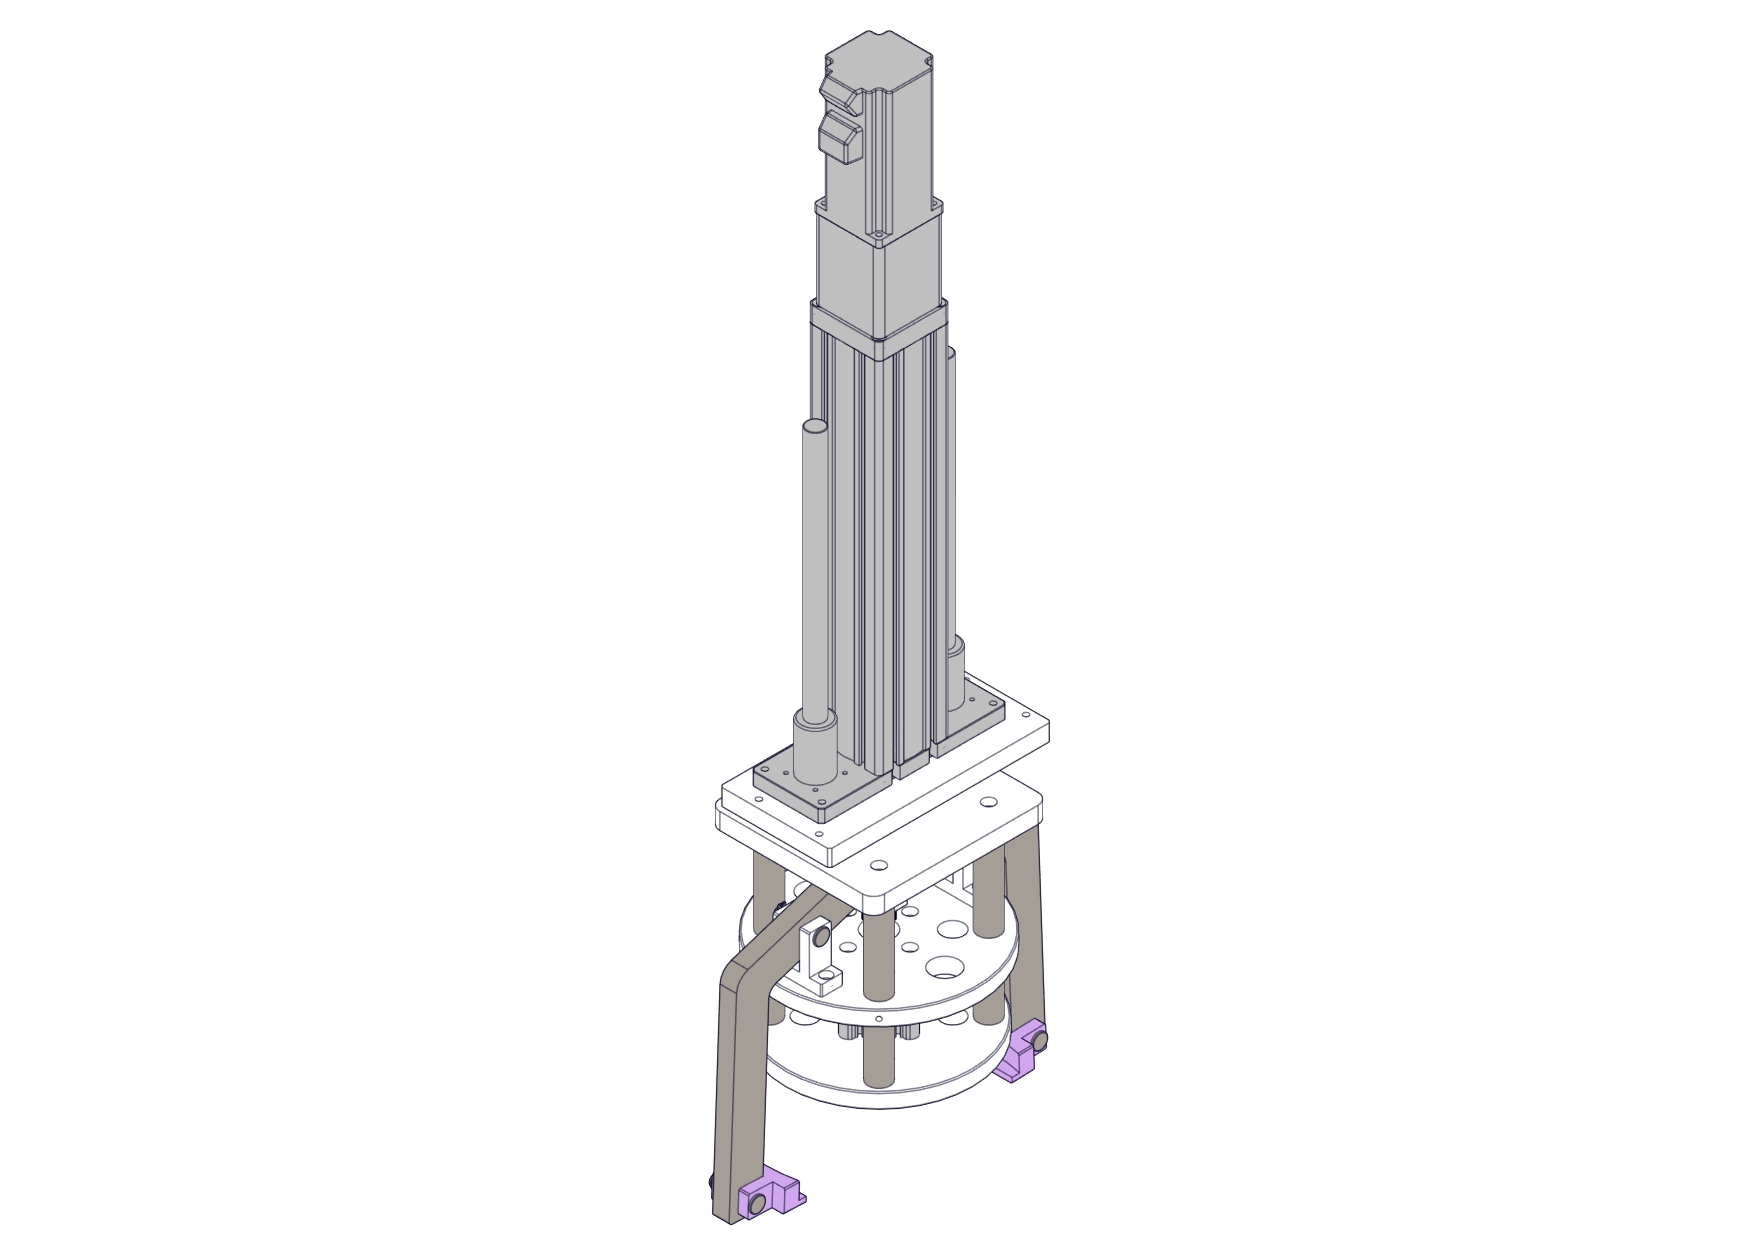
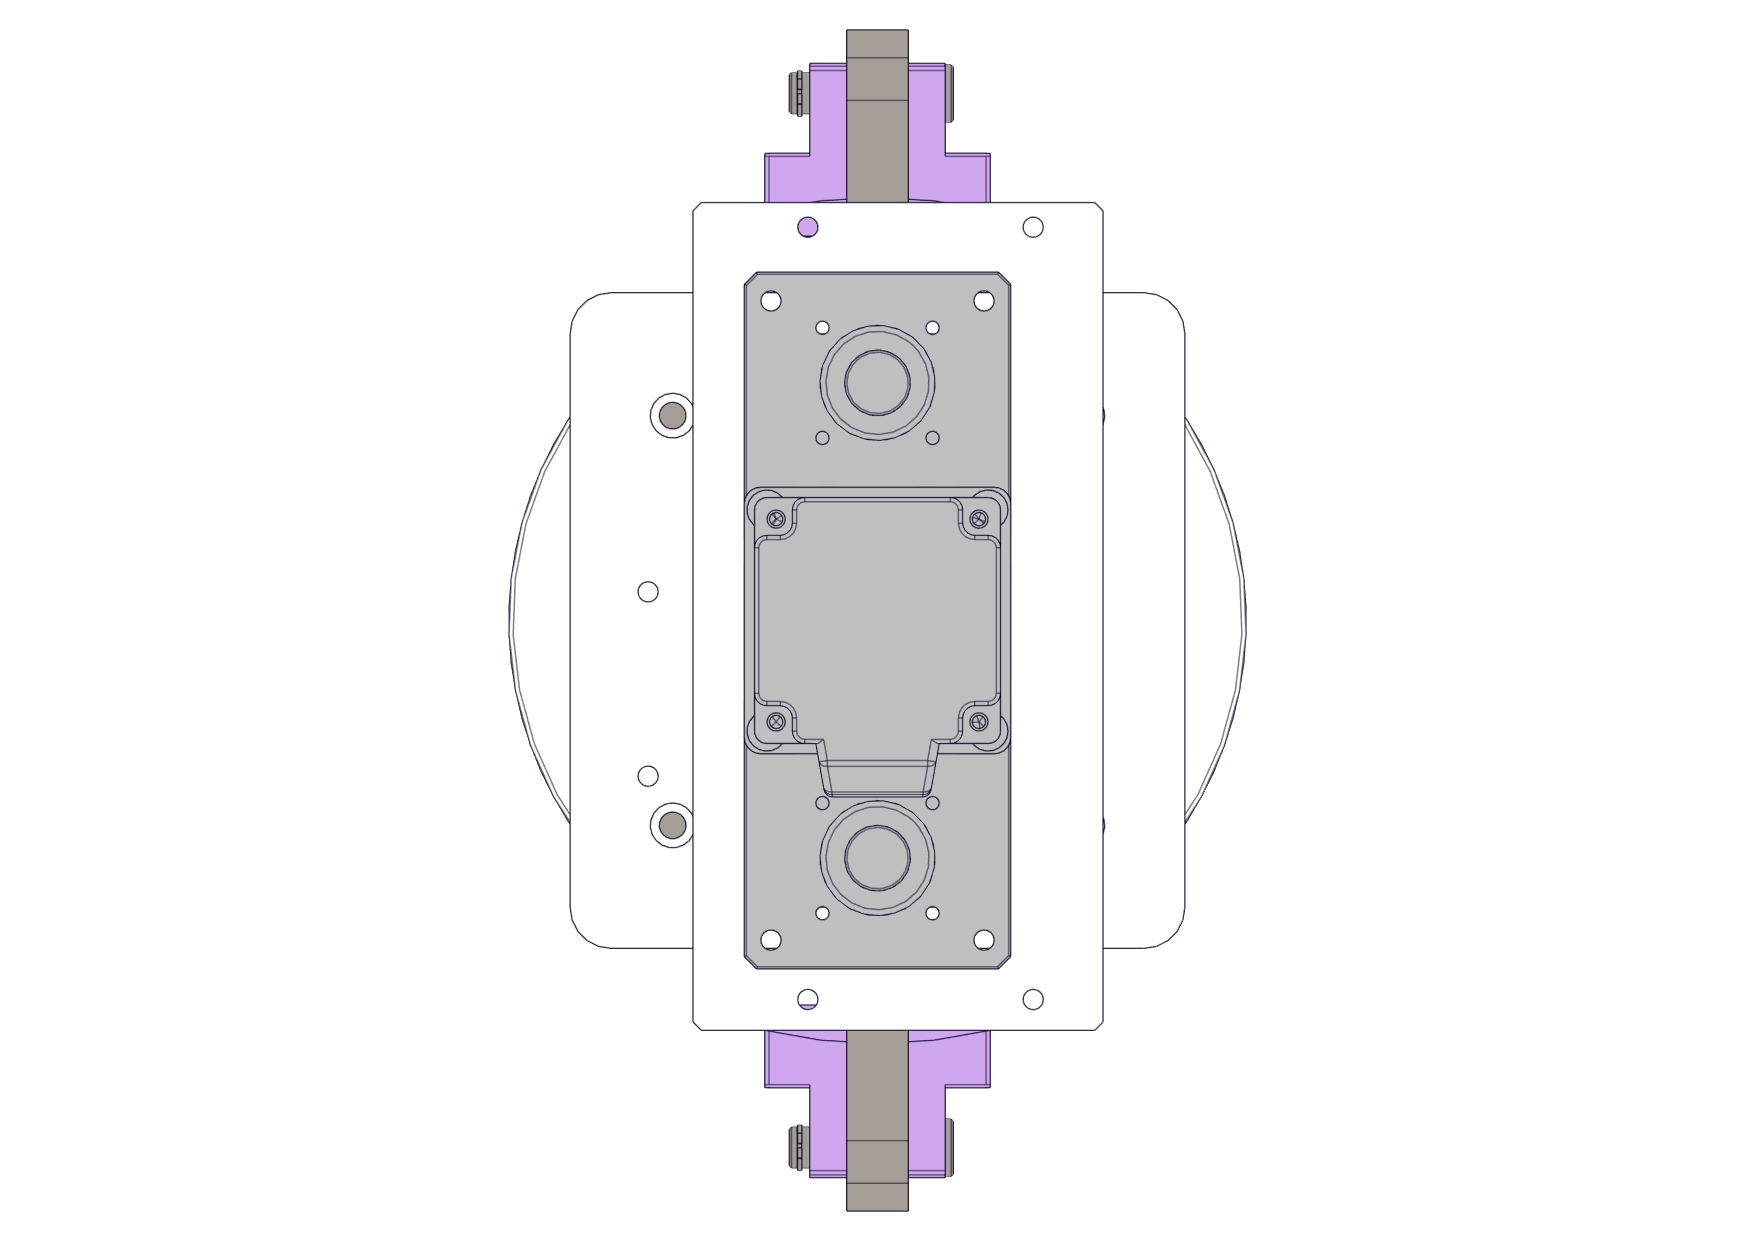
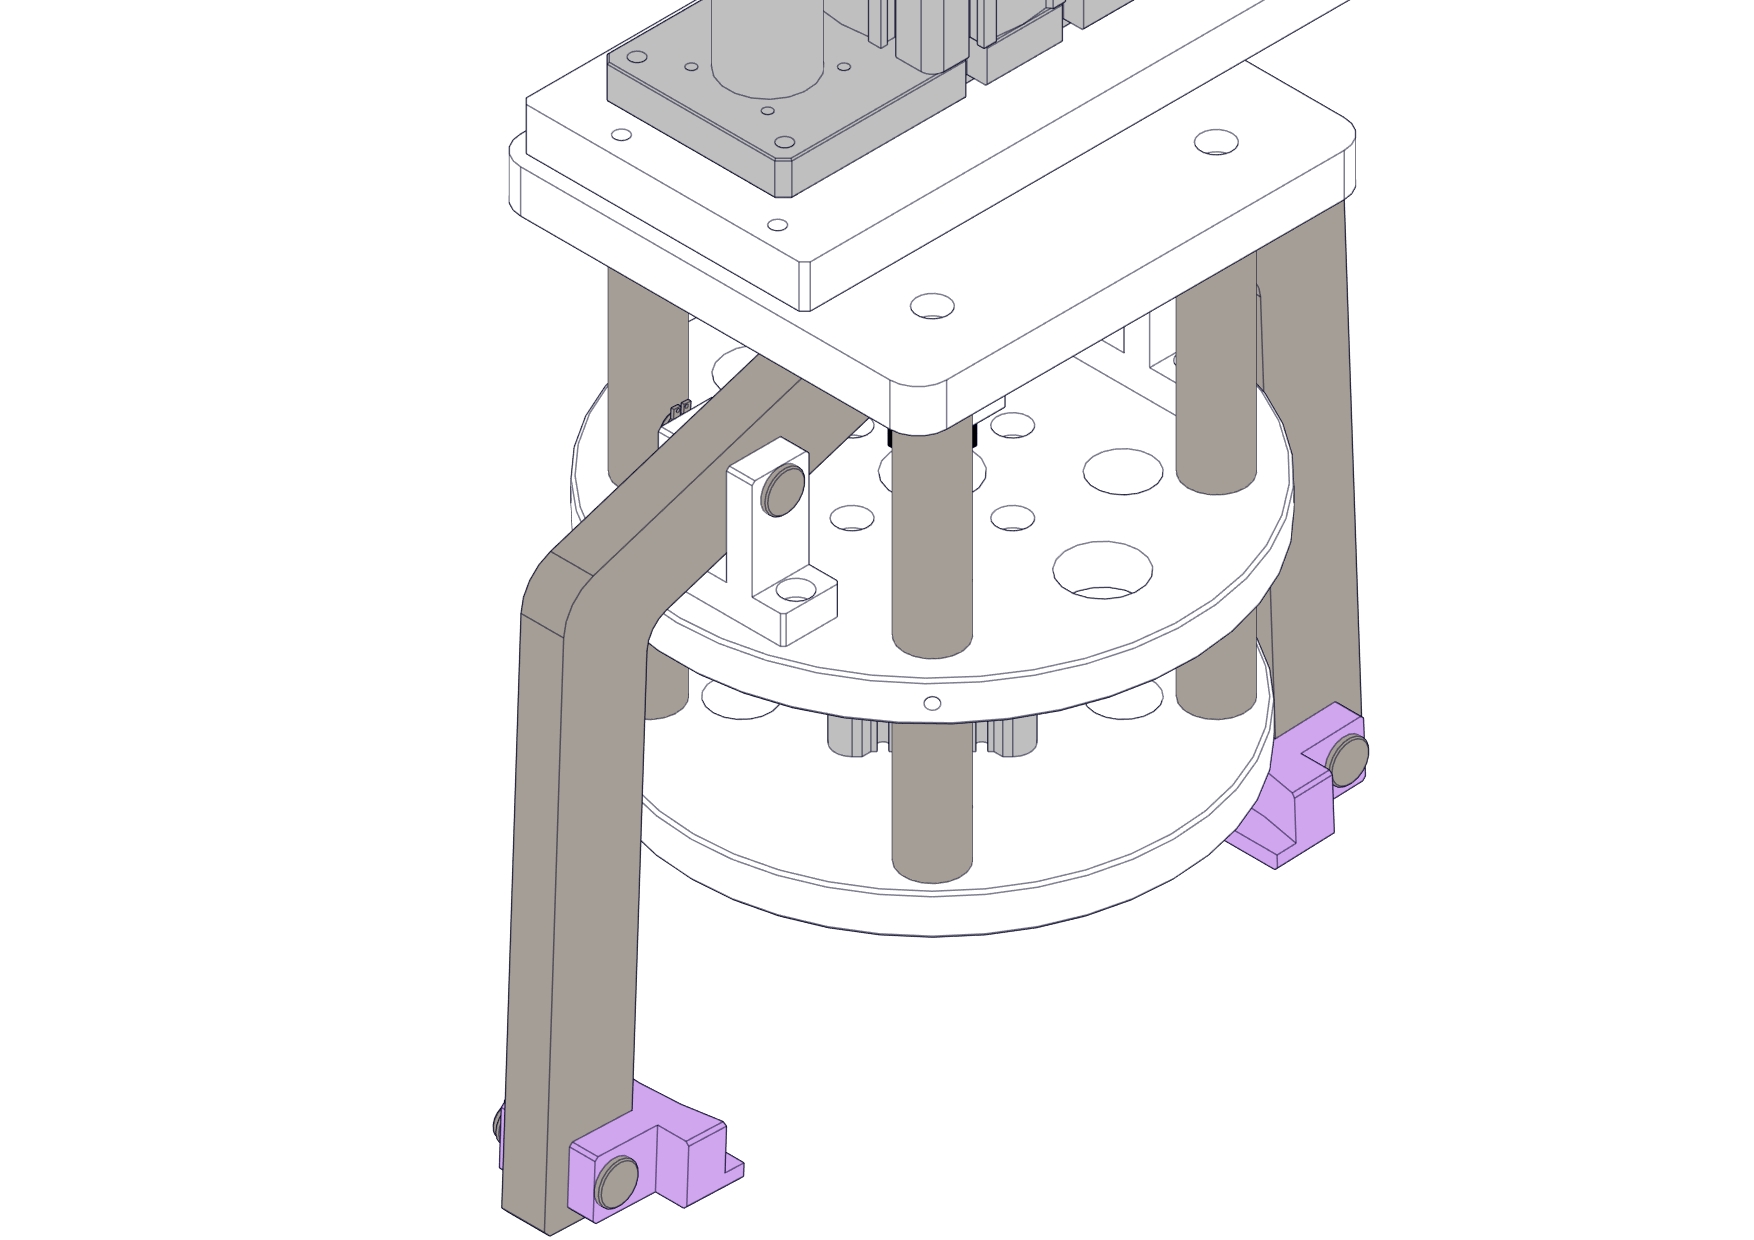
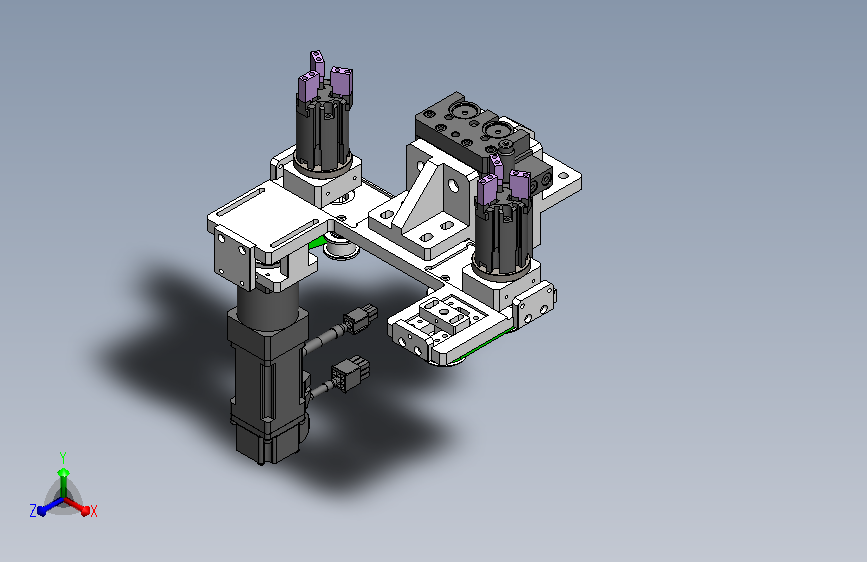
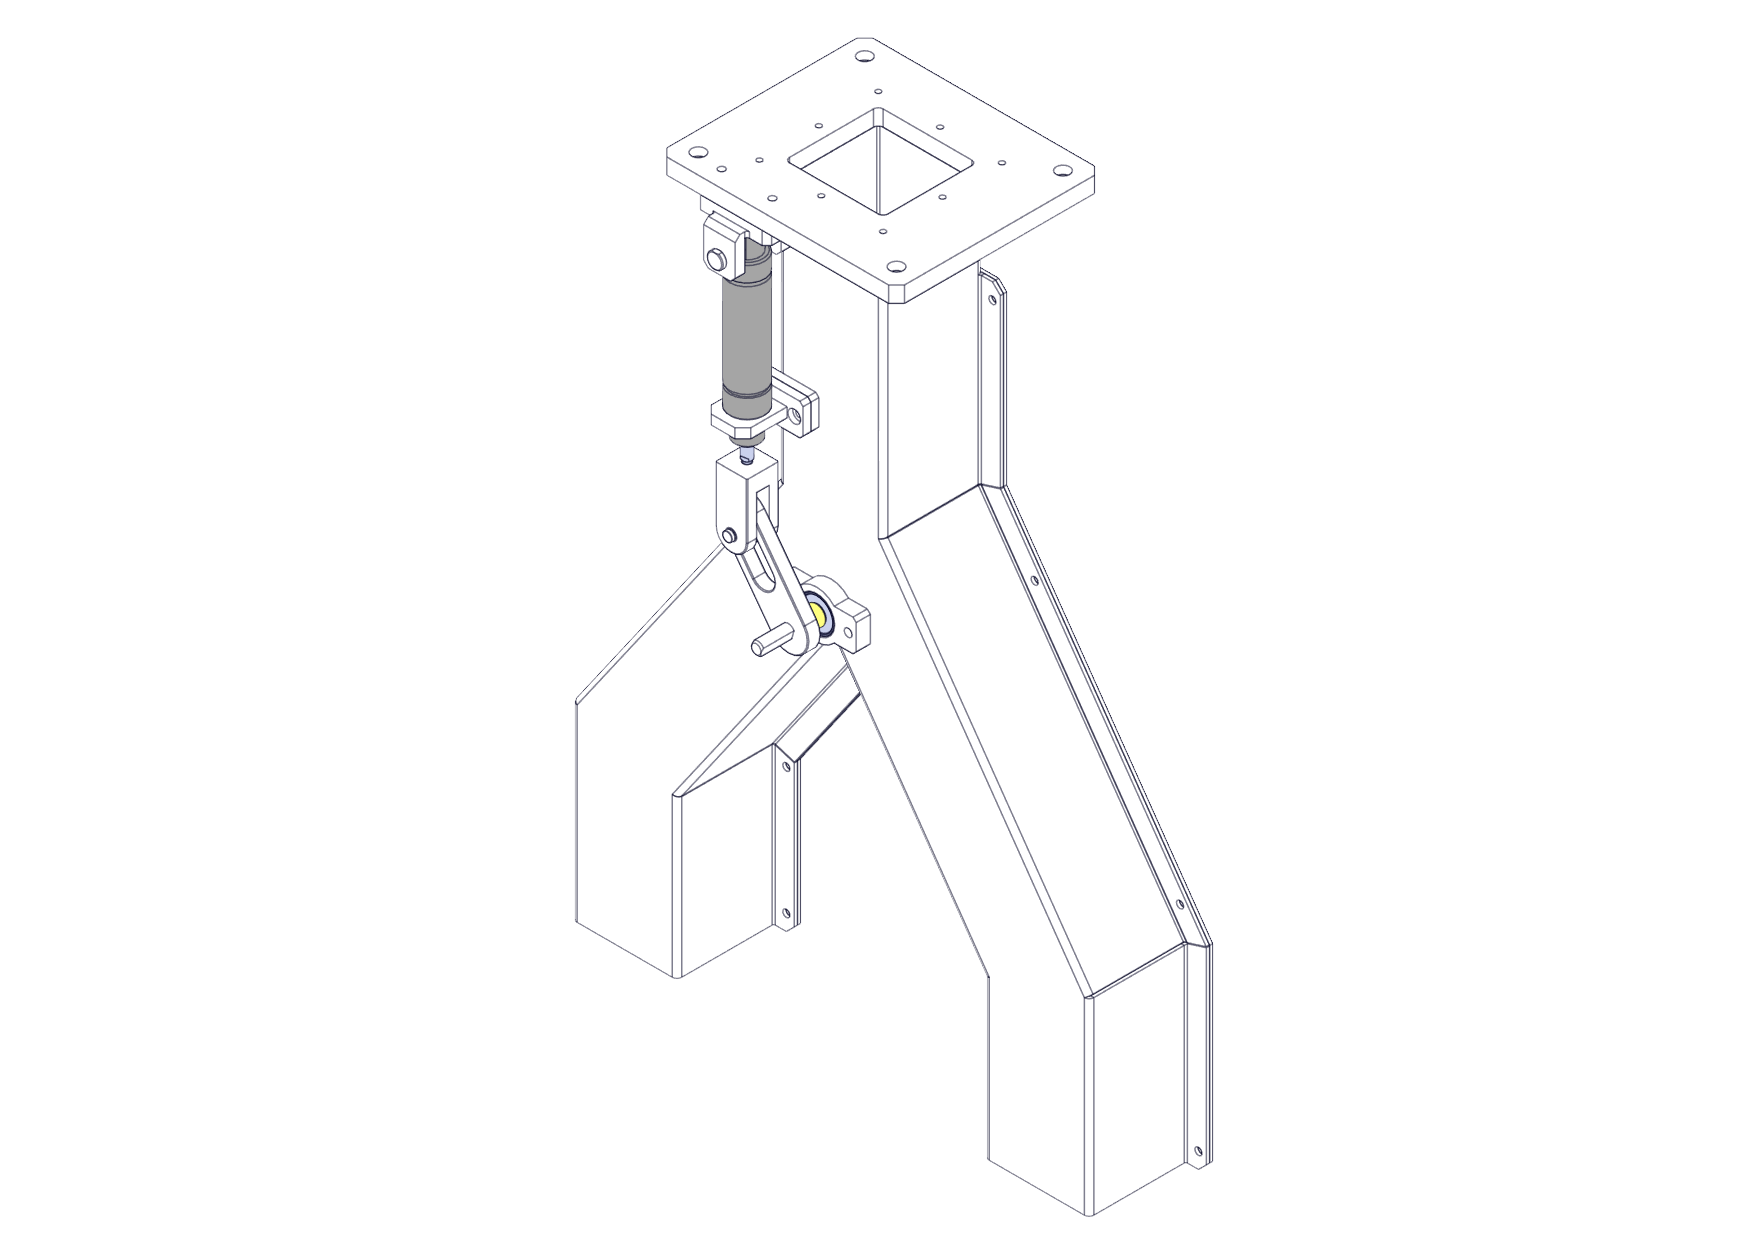
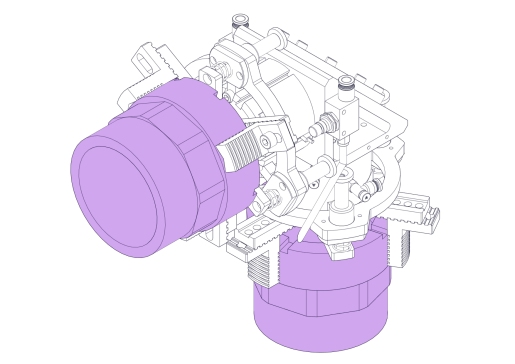
基于连杆原理的夹爪机构
(ID:3073764) 改图/画图
截图
AI截图渲染
✨AI图片渲染

| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | CDQ2A40-15DMZ01.sldprt | 76.40K |
| 2 | CDQ2A40-15DMZ02.sldprt | 30.68K |
| 3 | CDQ2A40-15DMZ03.sldprt | 43.32K |
| 4 | JGCK251-000基于连杆原理的夹爪机构.SLDASM | 642.29K |
| 5 | JGCK251-000基于连杆原理的夹爪机构.smg | 245.92K |
| 6 | JGCK251-000基于连杆原理的夹爪机构.STEP | 3.70M |
| 7 | JGCK251-000基于连杆原理的夹爪机构.x_t | 1.43M |
| 8 | JGCK251-001.sldprt | 118.18K |
| 9 | JGCK251-002.sldprt | 38.61K |
| 10 | JGCK251-003.sldprt | 23.13K |
| 11 | JGCK251-004.sldprt | 28.75K |
| 12 | JGCK251-006.sldprt | 38.29K |
| 13 | JGCK251-007.sldprt | 31.65K |
| 14 | JGCK251-008.sldprt | 32.54K |
| 15 | JGCK251-009.sldprt | 33.81K |
| 16 | JGCK251-010.sldprt | 31.51K |
| 17 | JGCK251-011.sldprt | 32.10K |
| 18 | JGCK251-012.sldprt | 32.09K |
| 19 | SMC薄型气缸CDQ2A40-15DMZ.sldasm | 22.25K |
| 20 | VZ6D-L10-S200-BC-ZY40B-MS3-P.sldasm | 308.07K |
| 21 | VZ6D-L10-S200-BC-ZY40B-MS3-P01.sldprt | 36.69K |
| 22 | VZ6D-L10-S200-BC-ZY40B-MS3-P02.sldprt | 54.81K |
| 23 | VZ6D-L10-S200-BC-ZY40B-MS3-P03.sldprt | 22.30K |
| 24 | VZ6D-L10-S200-BC-ZY40B-MS3-P04.sldprt | 30.42K |
| 25 | VZ6D-L10-S200-BC-ZY40B-MS3-P05.sldprt | 72.69K |
| 26 | VZ6D-L10-S200-BC-ZY40B-MS3-P06.sldprt | 24.69K |
| 27 | VZ6D-L10-S200-BC-ZY40B-MS3-P07.sldprt | 25.92K |
| 28 | VZ6D-L10-S200-BC-ZY40B-MS3-P08.sldprt | 73.08K |
| 29 | VZ6D-L10-S200-BC-ZY40B-MS3-P09.sldprt | 43.12K |
| 30 | VZ6D-L10-S200-BC-ZY40B-MS3-P10.sldprt | 25.87K |
| 31 | VZ6D-L10-S200-BC-ZY40B-MS3-P11.sldprt | 25.73K |
| 32 | VZ6D-L10-S200-BC-ZY40B-MS3-P12.sldprt | 32.54K |
| 33 | VZ6D-L10-S200-BC-ZY40B-MS3-P13.sldprt | 37.70K |
| 34 | VZ6D-L10-S200-BC-ZY40B-MS3-P14.sldprt | 25.45K |
| 35 | VZ6D-L10-S200-BC-ZY40B-MS3-P15.sldprt | 44.42K |
此图纸下载需要30金币
立即下载
发布者
模型信息
图纸ID:3073764
图纸格式:sldprt,sldasm,step,x_t
文件大小:3.26M
所需金币:30
上传时间:2026-03-17 08:31:47
是否可编辑:可修改,不包括参数
软件版本:SOLIDWORKS 2018
标签
图纸简介
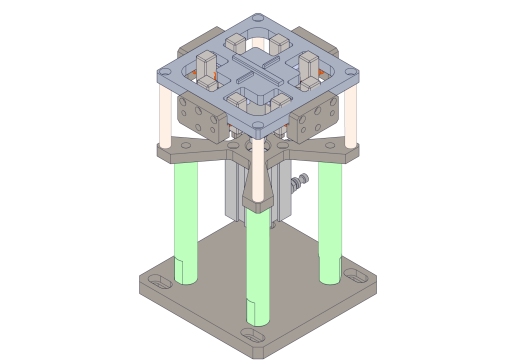
基于连杆原理的夹爪机构是指以铰接式连杆组为核心运动转换元件,利用连杆机构的几何约束与力学特性,将驱动源(气缸、电机、液压缸或手动操作力)的输入运动转换为夹爪的开合运动(回转或平移),从而实现对工件的夹持、抓取、定位或释放的自动化或手动执行装置。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群