
登录注册
 微信扫码登录
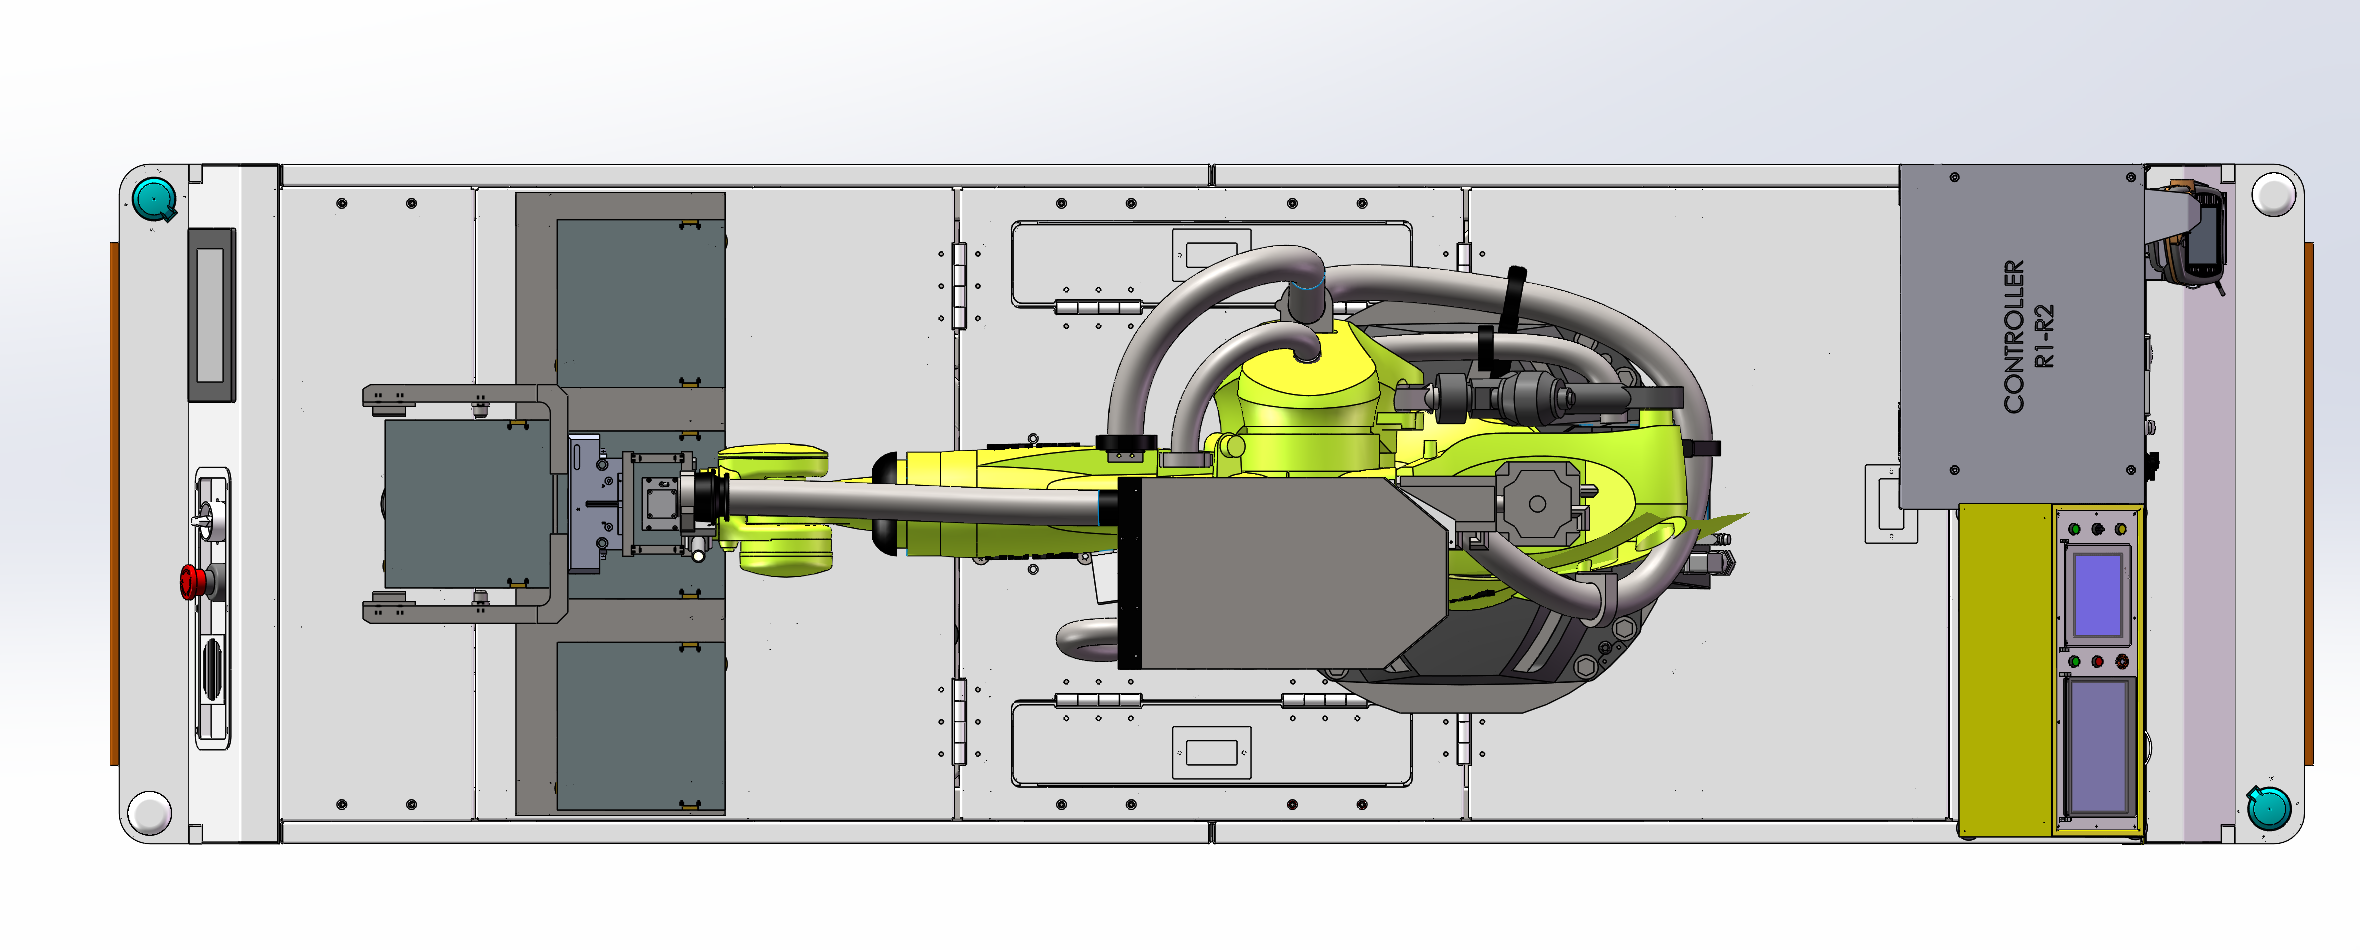
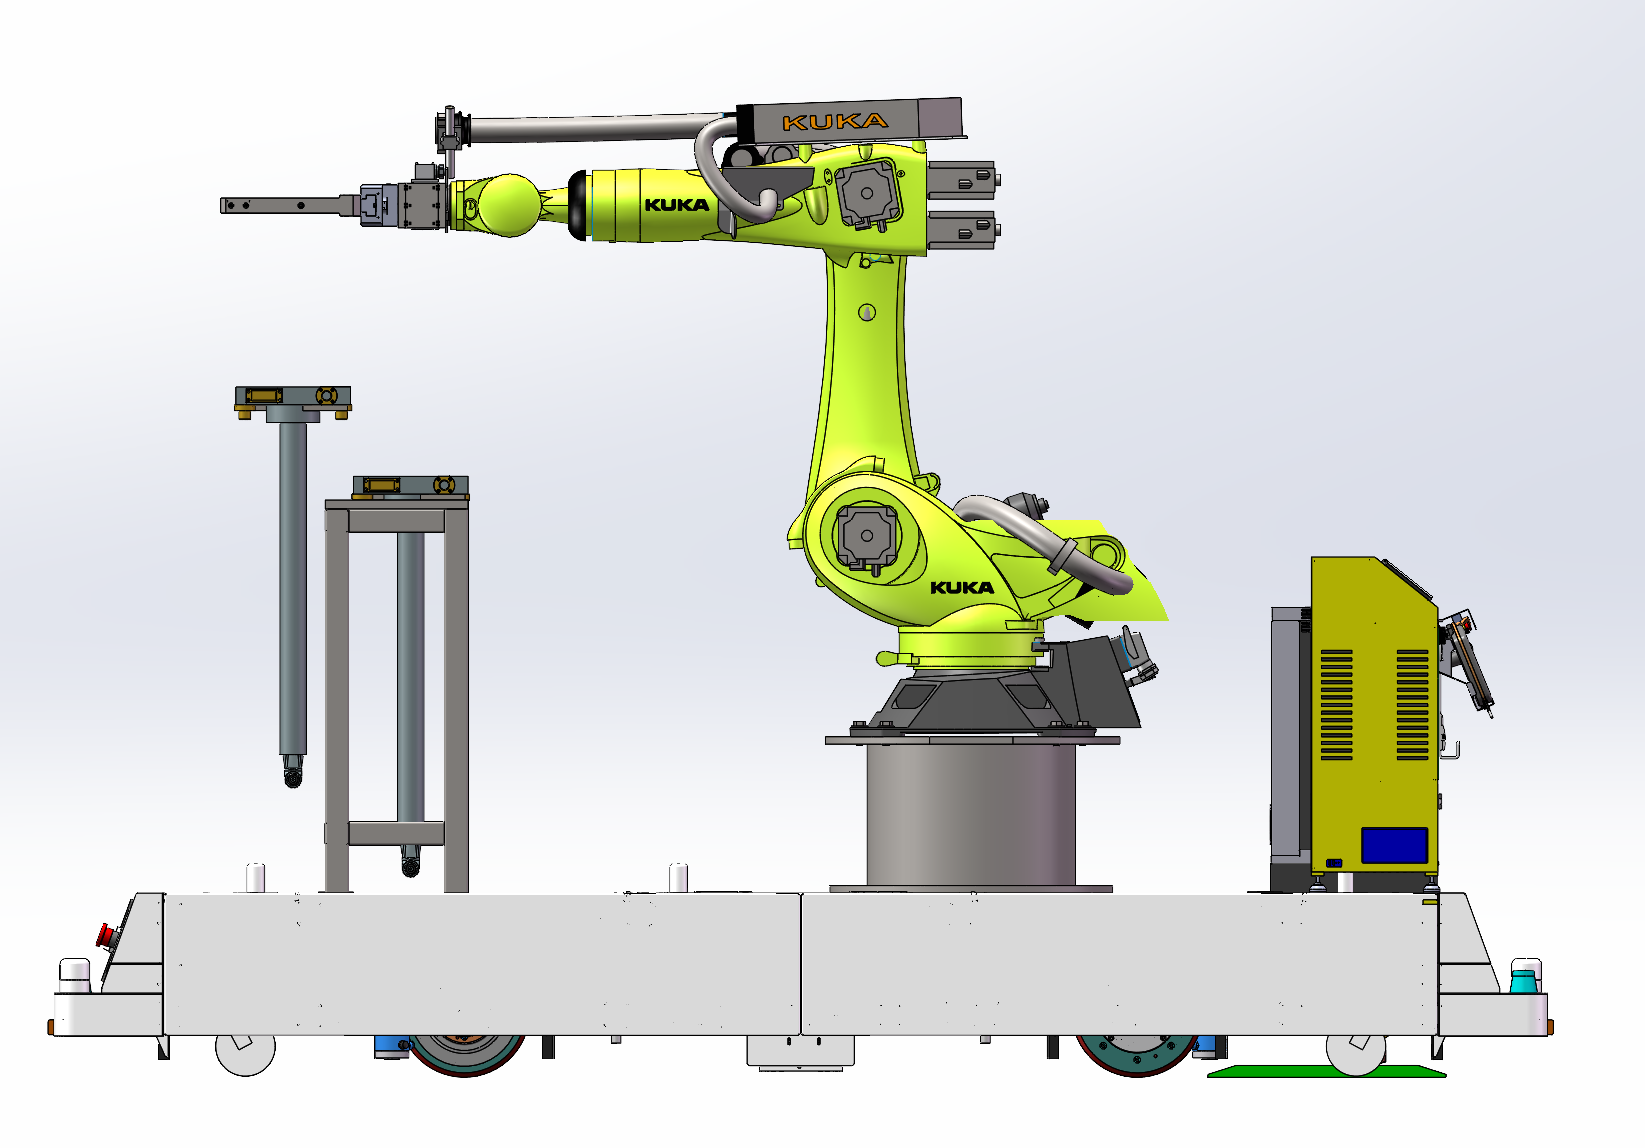
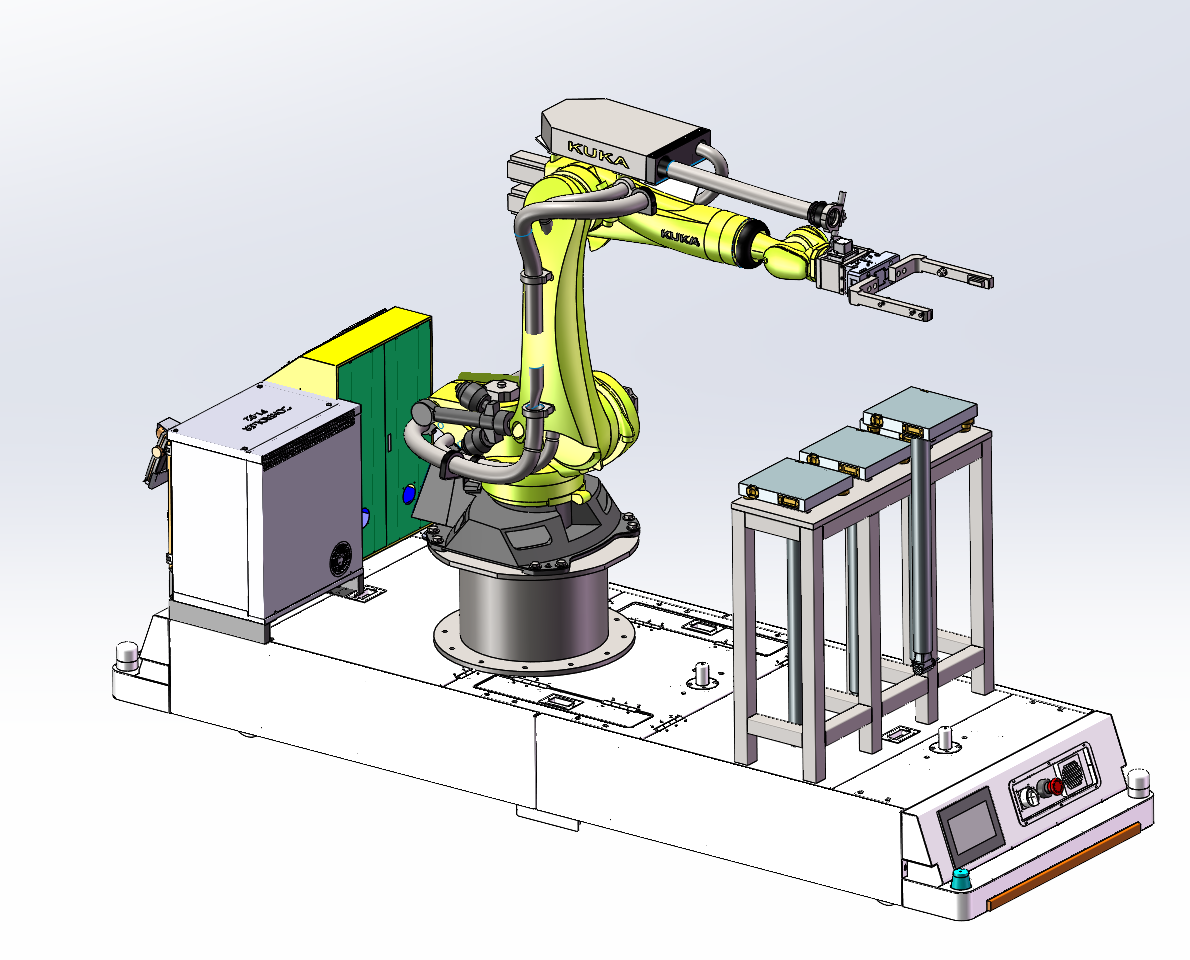
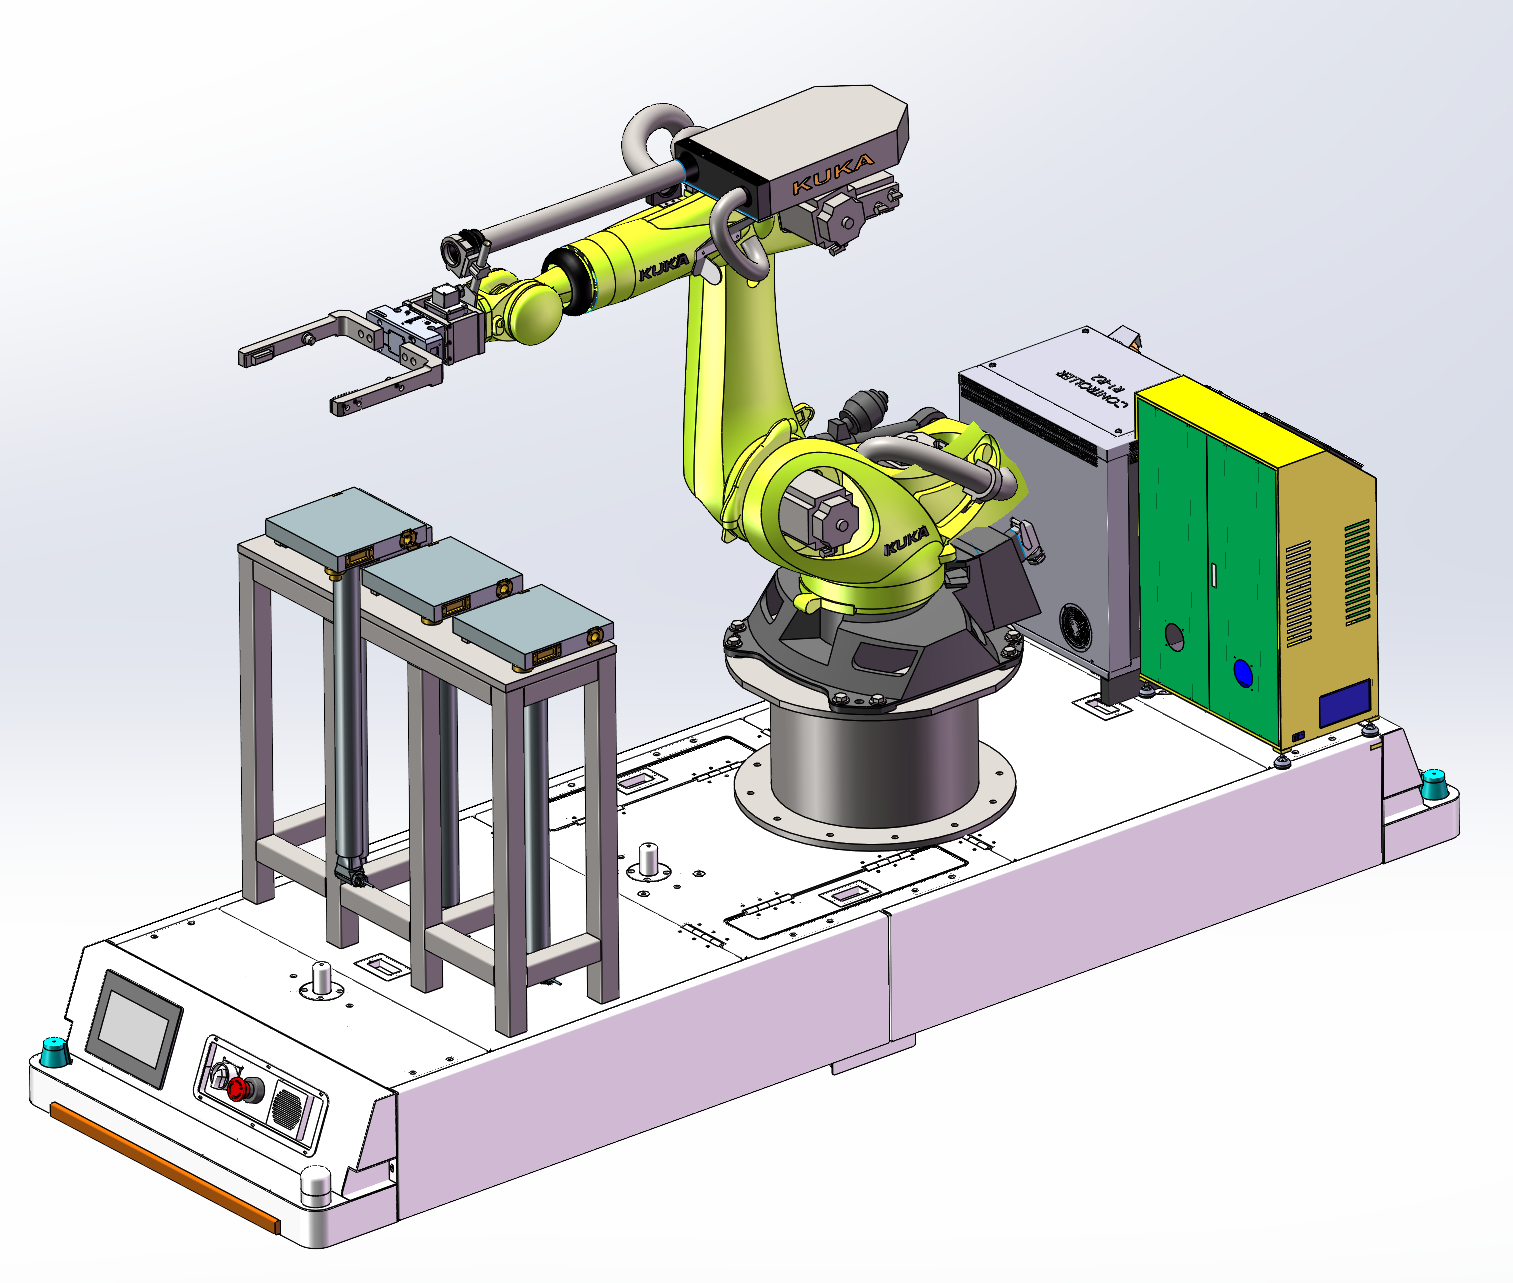
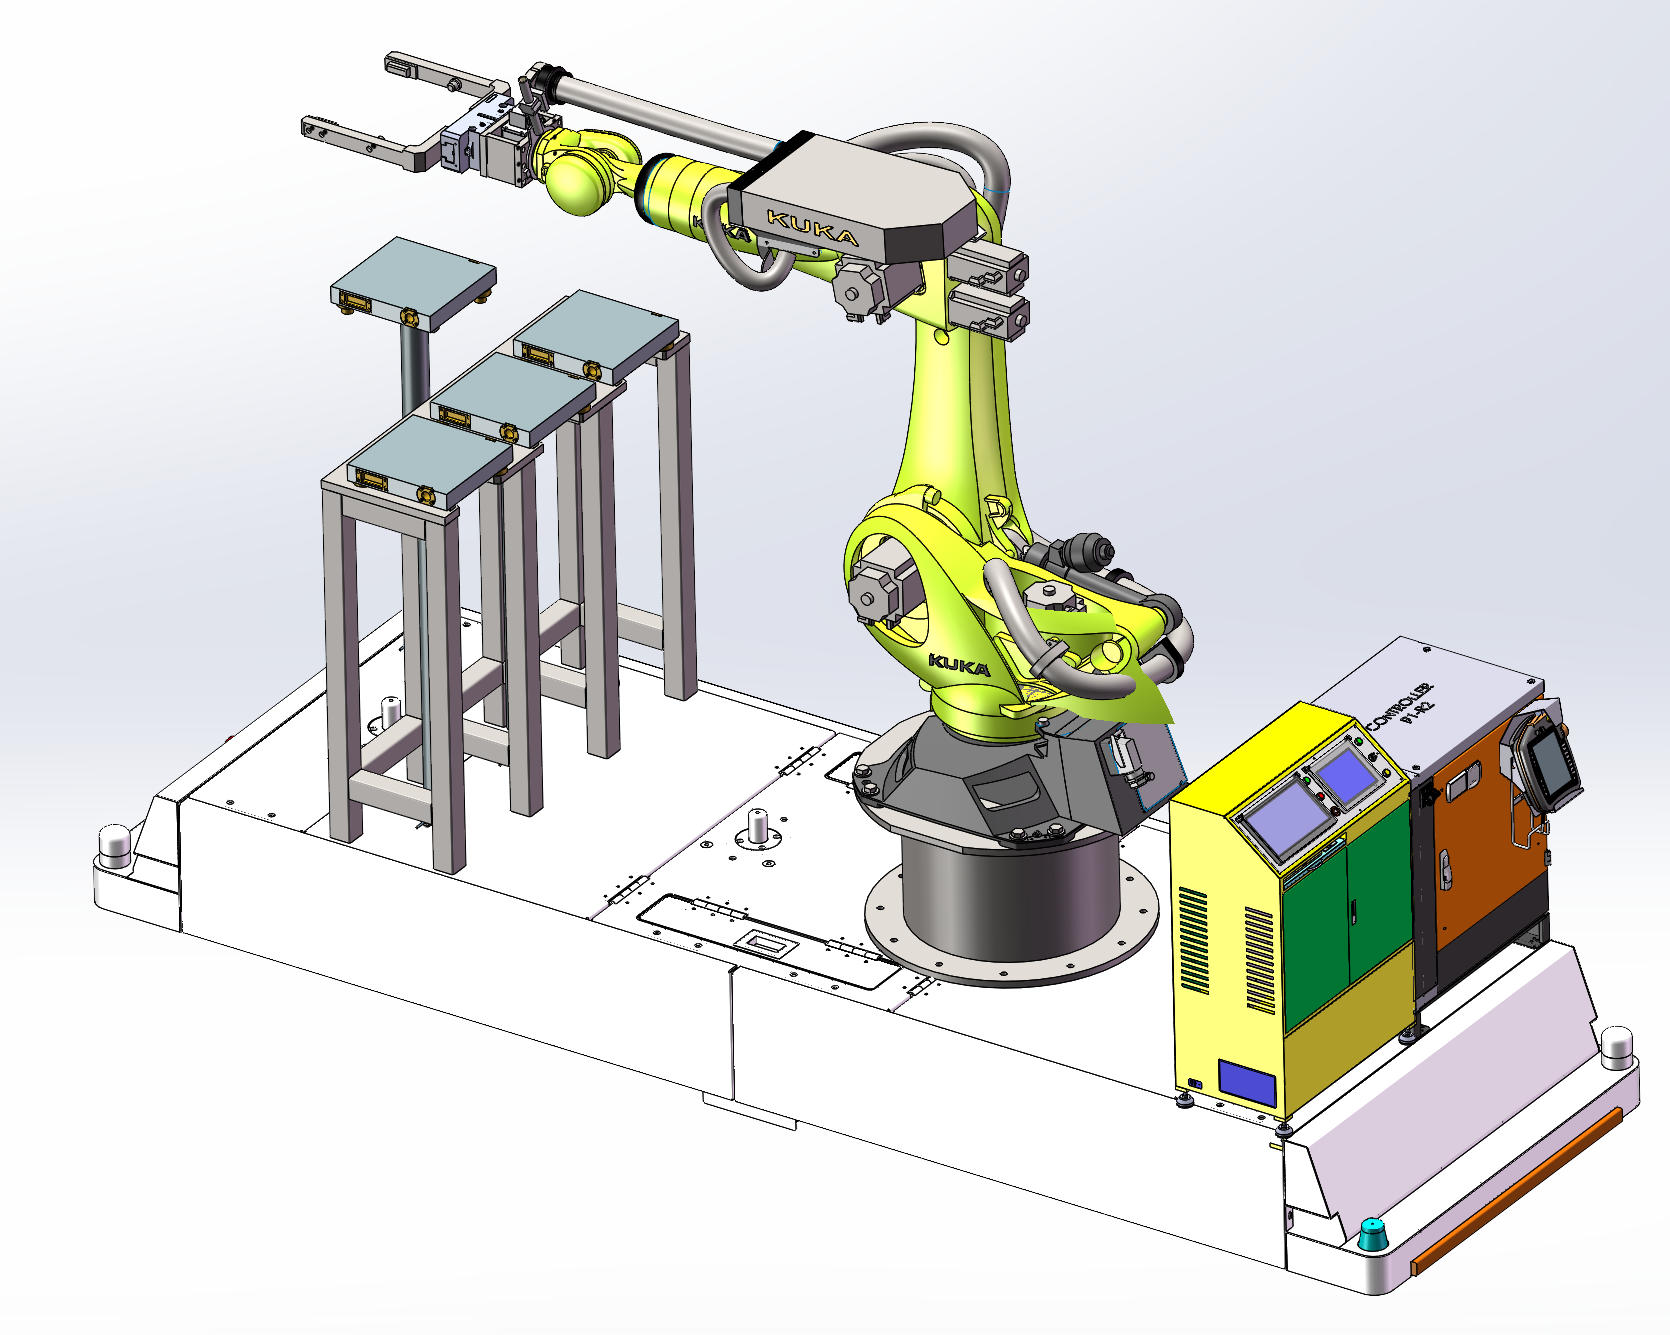
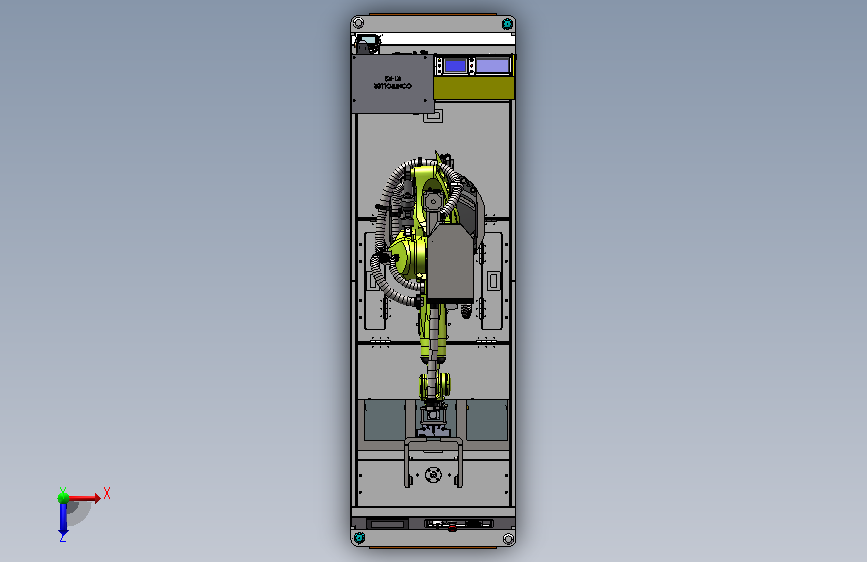
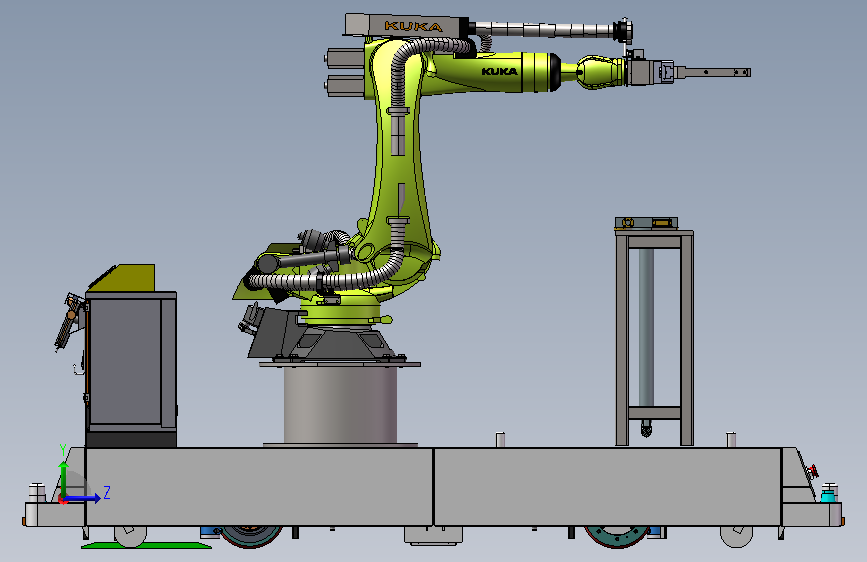
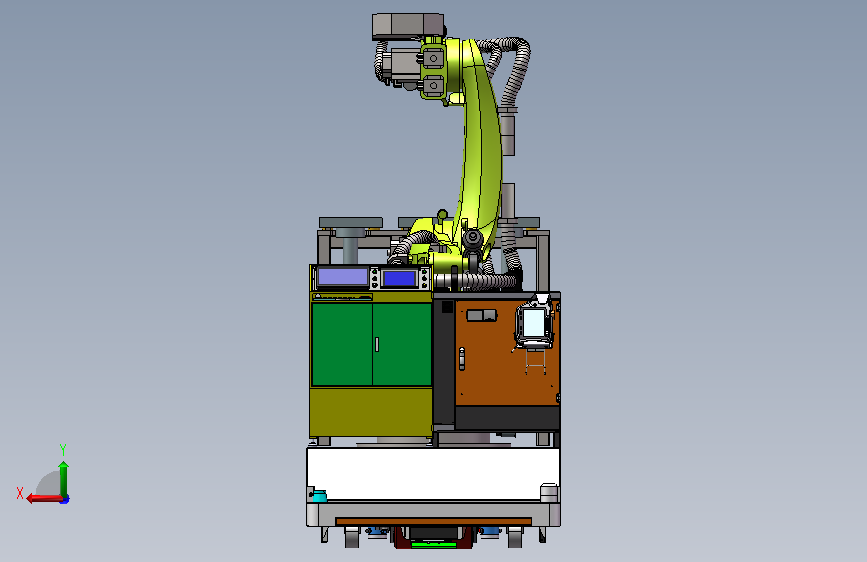
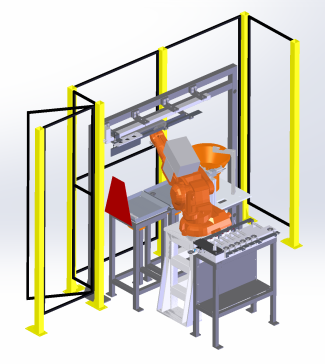
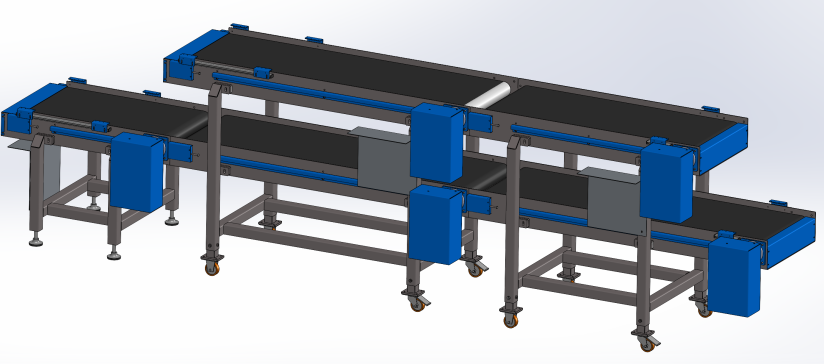
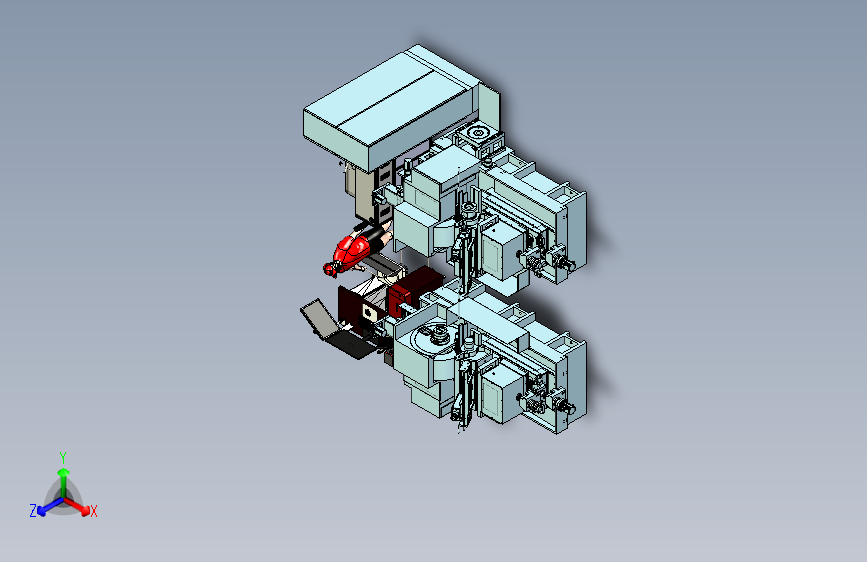
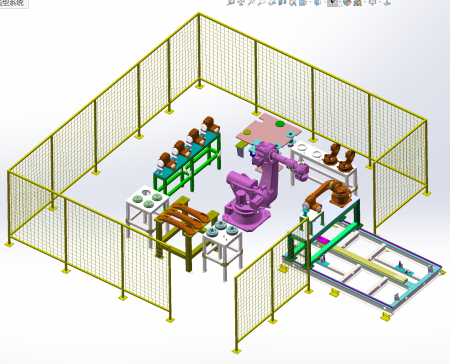
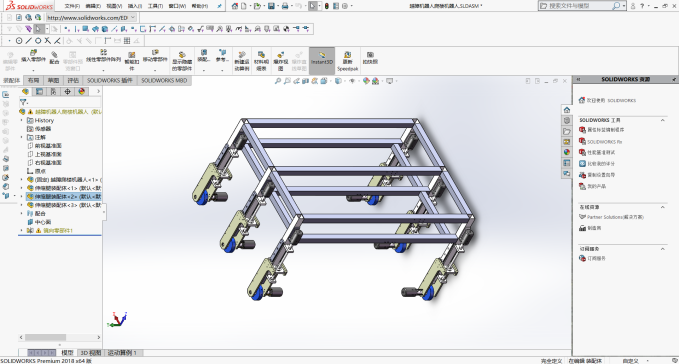
AGV+重载机器人给加工中心上角度头项目
(ID:3582177) 改图/画图
截图
AI截图渲染
✨AI图片渲染

| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 2D视觉相机.SLDPRT | 2.68M |
| 2 | HSK63A-90-ER25-200-角度头.SLDPRT | 1.55M |
| 3 | HSK63A-90-ER25-200-角度头1.SLDPRT | 1.54M |
| 4 | HZJC-AGVA-AY0.00.00.SLDPRT | 99.67M |
| 5 | Krc4Schrank-2库卡机器人电柜-01.SLDPRT | 7.28M |
| 6 | PET-6000-35可动数模1.SLDASM | 1.76M |
| 7 | 可动机体1.SLDPRT | 3.83M |
| 8 | 可动滑块1.SLDPRT | 264.79K |
| 9 | 基准块.SLDPRT | 91.53K |
| 10 | 基准块1.SLDPRT | 92.67K |
| 11 | 定位销.SLDPRT | 116.17K |
| 12 | 定位销1.SLDPRT | 114.20K |
| 13 | 小型主电柜.SLDPRT | 7.78M |
| 14 | 工业机器人-KR210_R2700_extra.SLDPRT | 7.53M |
| 15 | 抓手定位销1.SLDPRT | 132.89K |
| 16 | 抓手支撑块1.SLDPRT | 110.99K |
| 17 | 机器人抓手.SLDASM | 7.10M |
| 18 | 耐磨块.SLDPRT | 142.71K |
| 19 | 耐磨块1.SLDPRT | 142.71K |
| 20 | 耐磨铜套.SLDPRT | 129.72K |
| 21 | 耐磨铜套1.SLDPRT | 129.72K |
| 22 | 耐磨铜套垫高块.SLDPRT | 145.85K |
| 23 | 装配图.SLDASM | 50.91M |
| 24 | 角度头装配.SLDASM | 844.11K |
| 25 | 角度头装配1.SLDASM | 1.62M |
| 26 | 连接法兰.SLDPRT | 289.48K |
| 27 | 随行工装支架.SLDPRT | 479.40K |
| 28 | 随行工装治具.SLDASM | 137.39K |
| 29 | 非标手指1.SLDPRT | 169.05K |
此图纸下载需要130金币
立即下载
发布者

模型信息
图纸ID:3582177
图纸格式:sldprt,sldasm
文件大小:197.45M
所需金币:130
上传时间:2026-07-21 06:47:23
是否可编辑:不可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
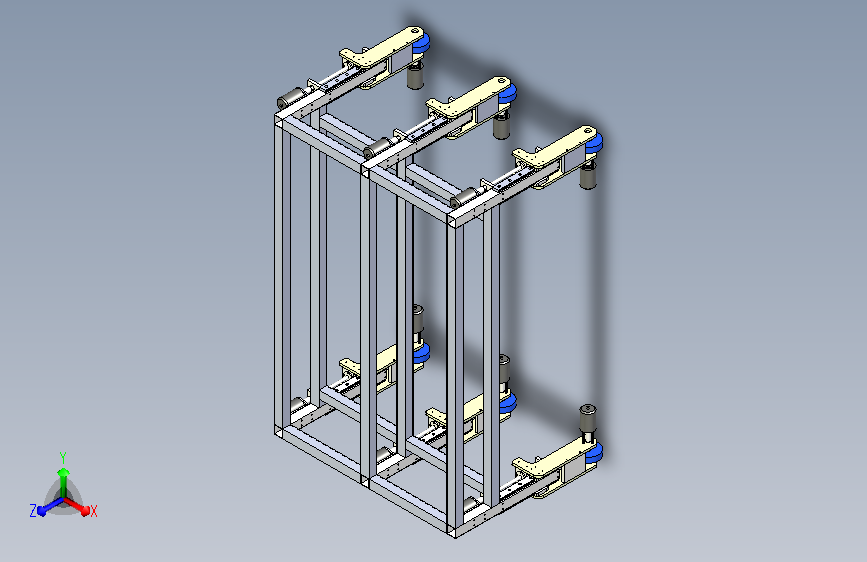
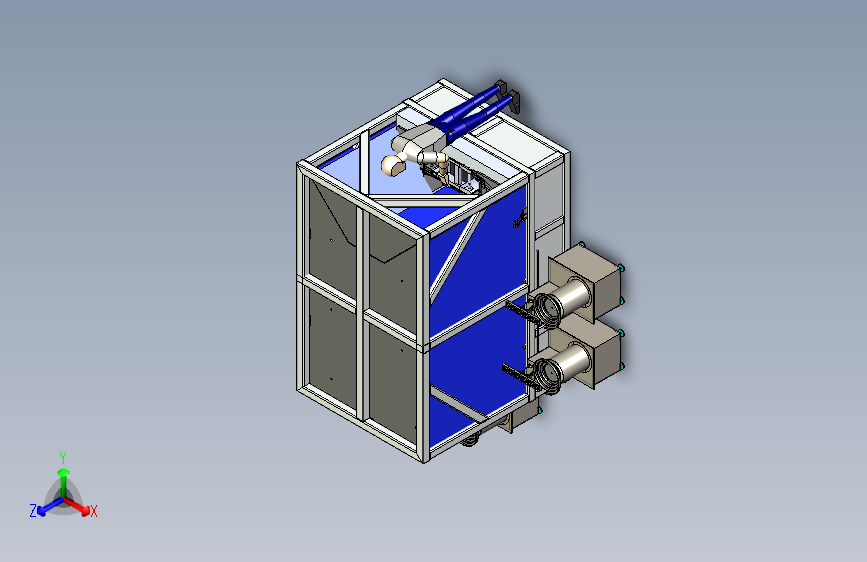
图纸简介
1、开机检查,确保设备处于正常状态;
2、机器人将下道工序需要的角度头从工具库中抓取,并放入到重载AGV随行工装中,随行工装上可摆放4个角度头,(但是从工具库中抓取角度头每次仅最多放三个);
3、AGV带机器人运行到A机床换刀库处,机器人末端带有视觉系统,视觉拍照,确定AGV与机床相对位置;
4、机器人先从机床主轴上取下角度头,并放到随行工装中;
5、机器人从随行工装中抓取下道工序加工所需的角度头,并上件至机床主轴上;
6、其他机床上下角度头与上述流程一致;
7、循环上述流程
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。



AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群