
登录注册
 微信扫码登录

水下捕获锁紧机构的设计
(ID:3633648) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | PLC程序.smart | 24.95K |
| 2 | 设计说明书.docx | 1.75M |
| 3 | A0-夹爪装配图.dwg | 204.09K |
| 4 | A0-水下捕获机器人总图-7月2日修改稿1.dwg | 884.49K |
| 5 | A0-水下捕获机器人总图.dwg | 638.40K |
| 6 | A0-电气接线图.dwg | 1.10M |
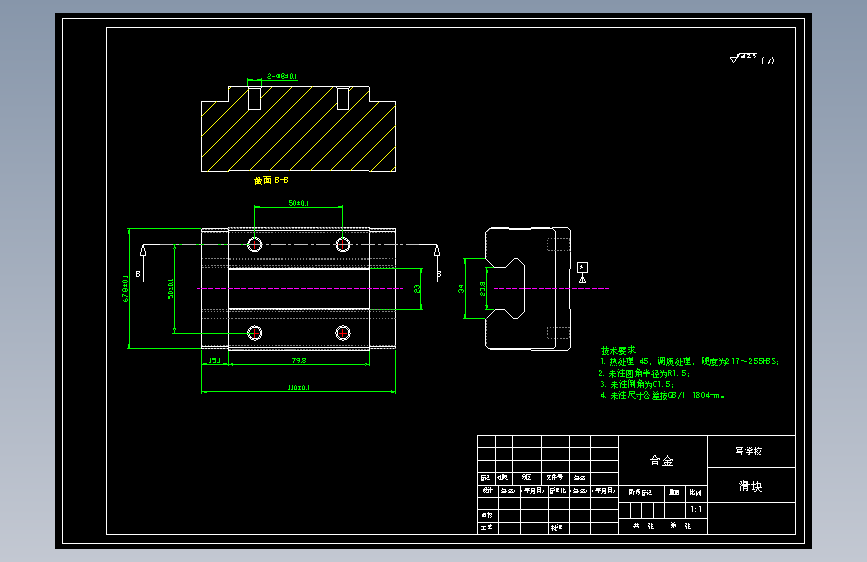
| 7 | A3-上方圆盘连爪块.dwg | 99.11K |
| 8 | A3-气动原理图.dwg | 55.83K |
| 9 | A3-液压原理图.dwg | 51.85K |
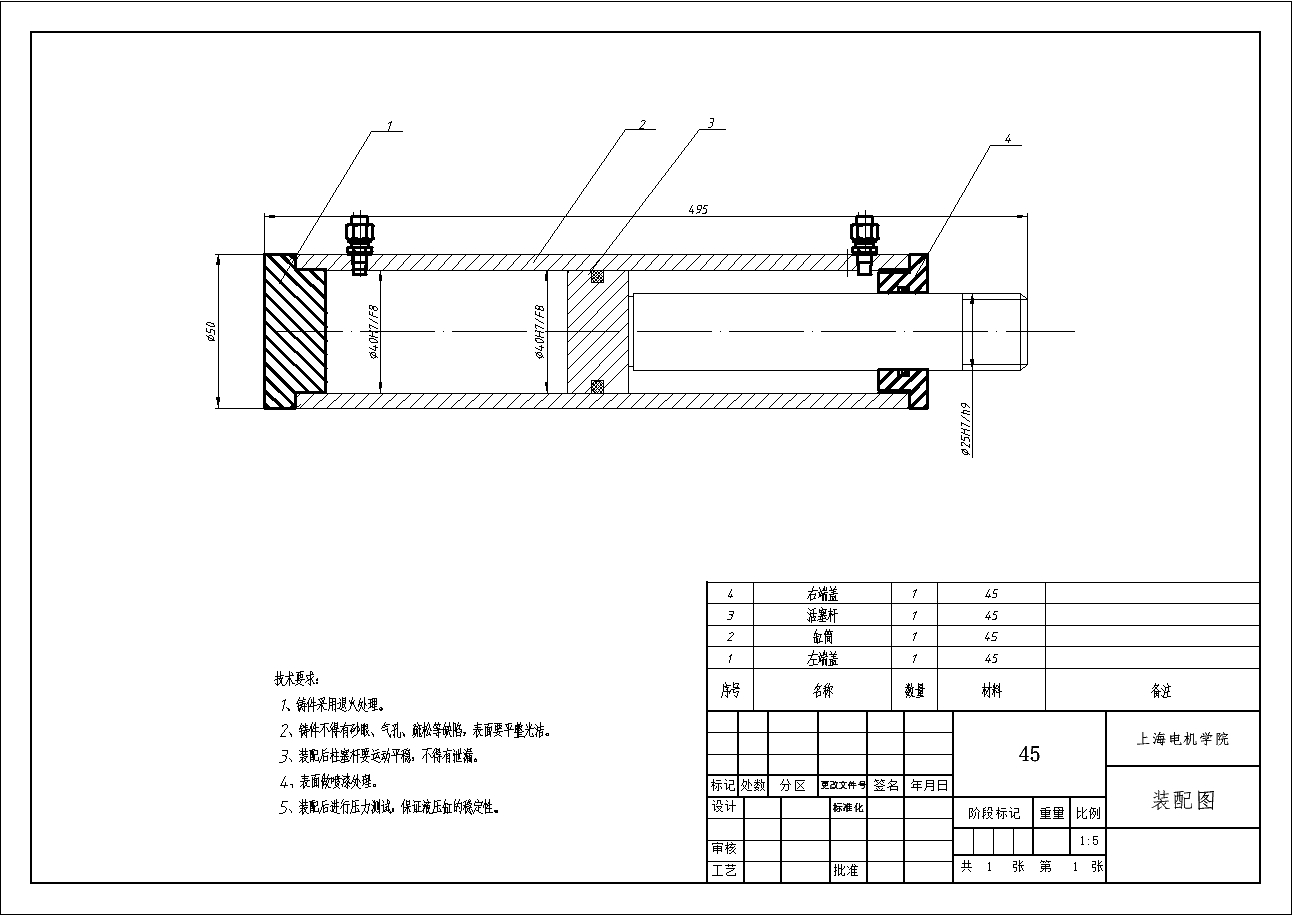
| 10 | A3-液压缸装配图.dwg | 68.41K |
| 11 | A3-缸筒.dwg | 50.15K |
| 12 | A4-右端盖.dwg | 61.07K |
| 13 | A4-左端盖.dwg | 59.00K |
| 14 | A4-指部外支架.dwg | 129.94K |
| 15 | A4-指部短连接板.dwg | 95.53K |
| 16 | A4-指部连接块.dwg | 83.45K |
| 17 | A4-指部长连接板.dwg | 101.25K |
| 18 | A4-活塞杆.dwg | 51.48K |
| 19 | A4-连爪块.dwg | 88.44K |
| 20 | HJROBOT-XG-装配体02-0320.SLDASM | 5.06M |
| 21 | HJROBOT-XG-装配体02-0320.STEP | 19.76M |
| 22 | 收集箱.SLDPRT | 75.40K |
| 23 | 机械爪1.SLDPRT | 3.62M |
| 24 | 10-2012Yaxismotormountnew-0320.sldprt | 113.77K |
| 25 | 2012koreaspindlebracketformotor-0320.sldprt | 151.01K |
| 26 | 2012revisednutBracket1-0320.sldprt | 114.29K |
| 27 | 2012revisednutBracket2-0320.sldprt | 36.22K |
| 28 | 2012SBCLINEARRail1515mm-0320.sldprt | 128.96K |
| 29 | 2013zaxisrailbed-0320.sldprt | 386.53K |
| 30 | 2Anewcomputer-0320.sldprt | 77.59K |
| 31 | 3NewComputer-0320.sldprt | 60.52K |
| 32 | 7Boneinchthicknewcom-0320.sldprt | 45.92K |
| 33 | 7bothmated-0320.sldasm | 855.02K |
| 34 | 7NewComputer-0320.sldprt | 62.65K |
| 35 | B-0320.sldprt | 140.79K |
| 36 | BF20SupportUnit-0320.sldprt | 130.29K |
| 37 | BK20Assembly-0320.sldasm | 602.22K |
| 38 | BK20LockNut-0320.sldprt | 47.52K |
| 39 | BK20RearBushing-0320.sldprt | 138.68K |
| 40 | BK20SupportUnit-0320.sldprt | 189.08K |
| 41 | BK20SupportUnitBearingReataingPlate-0320.sldprt | 134.05K |
| 42 | B_1-0320.sldprt | 121.32K |
| 43 | DC4814mmholeend-0320.sldprt | 51.19K |
| 44 | DC4817mmholeend-0320.sldprt | 46.72K |
| 45 | DC4817mmmid-body-0320.sldprt | 32.02K |
| 46 | DC48Assembly-0320.sldasm | 33.64K |
| 47 | DC48Disk-0320.sldprt | 43.88K |
| 48 | E-0320.sldprt | 170.07K |
| 49 | EncoderHousing_2-0320.sldprt | 231.55K |
| 50 | EzM-86L-ASingleSolidBody-0320.sldprt | 76.73K |
| 51 | E_1-0320.sldprt | 167.53K |
| 52 | HJROBOT-XG-002-0320.SLDPRT | 79.68K |
| 53 | HJROBOT-XG-003-0320.sldprt | 89.12K |
| 54 | HJROBOT-XG-004-0320.sldprt | 90.95K |
| 55 | HJROBOT-XG-006-圆柱头内六角螺钉-M12×50-0320.SLDPRT | 105.04K |
| 56 | HJROBOT-XG-006-圆柱头内六角螺钉-M5×16-0320.SLDPRT | 107.99K |
| 57 | HJROBOT-XG-006-圆柱头内六角螺钉-M6×16-0320.SLDPRT | 108.30K |
| 58 | HJROBOT-XG-006-圆柱头内六角螺钉-M8×40-0320.SLDPRT | 104.65K |
| 59 | HJROBOT-XG-006-圆柱头内六角螺钉-M8×55-0320.SLDPRT | 100.43K |
| 60 | HJROBOT-XG-006-深沟球轴承-S7004-0320.SLDPRT | 469.06K |
| 61 | HJROBOT-XG-006-角接触轴承-S7004-0320.SLDPRT | 475.14K |
| 62 | HJROBOT-XG-Assembly01-0320.SLDASM | 2.16M |
| 63 | HJROBOT-XG-Assembly05-0320.SLDASM | 1.47M |
| 64 | HJROBOT-XG-Assembly06-0320.sldasm | 3.55M |
| 65 | ISO4762-M10x40ISO-0320.sldprt | 36.39K |
| 66 | ISO4762-M10x50ISO-0320.sldprt | 36.33K |
| 67 | ISO4762-M12x60ISO-0320.sldprt | 35.90K |
| 68 | ISO4762-M6x40ISO-0320.sldprt | 35.82K |
| 69 | MiraeBalllScrewNut28-0320.sldprt | 101.68K |
| 70 | MotorAssembly86L-A-0320.sldasm | 33.85K |
| 71 | MotorEnd_2-0320.sldprt | 36.91K |
| 72 | Motorhead_2-0320.sldprt | 43.35K |
| 73 | R-0320.sldprt | 129.53K |
| 74 | SBG45SLBlockOnly-0320.sldasm | 32.04K |
| 75 | SBG45_SLL-0320.sldasm | 31.79K |
| 76 | SBGRail1095mm-0320.sldprt | 53.15K |
| 77 | Shaft_2-0320.sldprt | 29.87K |
| 78 | Yaxisballscrewdrf-0320.sldprt | 115.67K |
| 79 | zaxisballscrewdrf-0320.sldprt | 599.26K |
此图纸下载需要400金币
立即下载
发布者
模型信息
图纸ID:3633648
图纸格式:dwg,sldasm,step,sldprt
文件大小:30.98M
所需金币:400
上传时间:2026-08-19 13:41:28
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2020
标签
锁紧机构
机械夹爪
机械爪
水下机器人
捕捞机器人
图纸简介
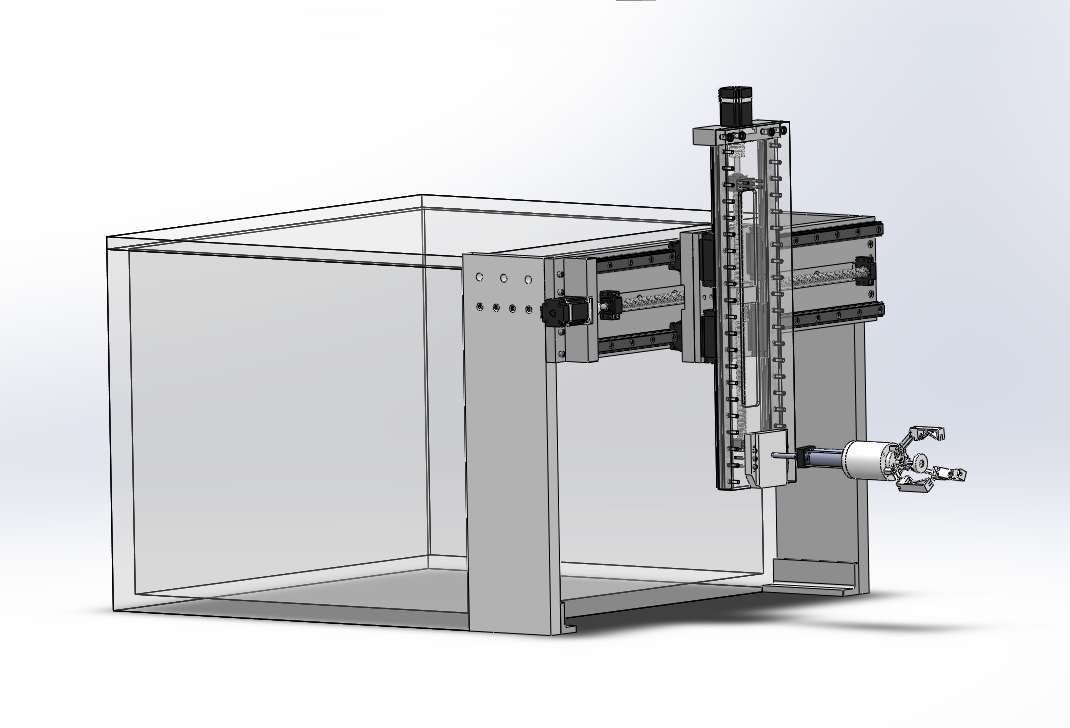
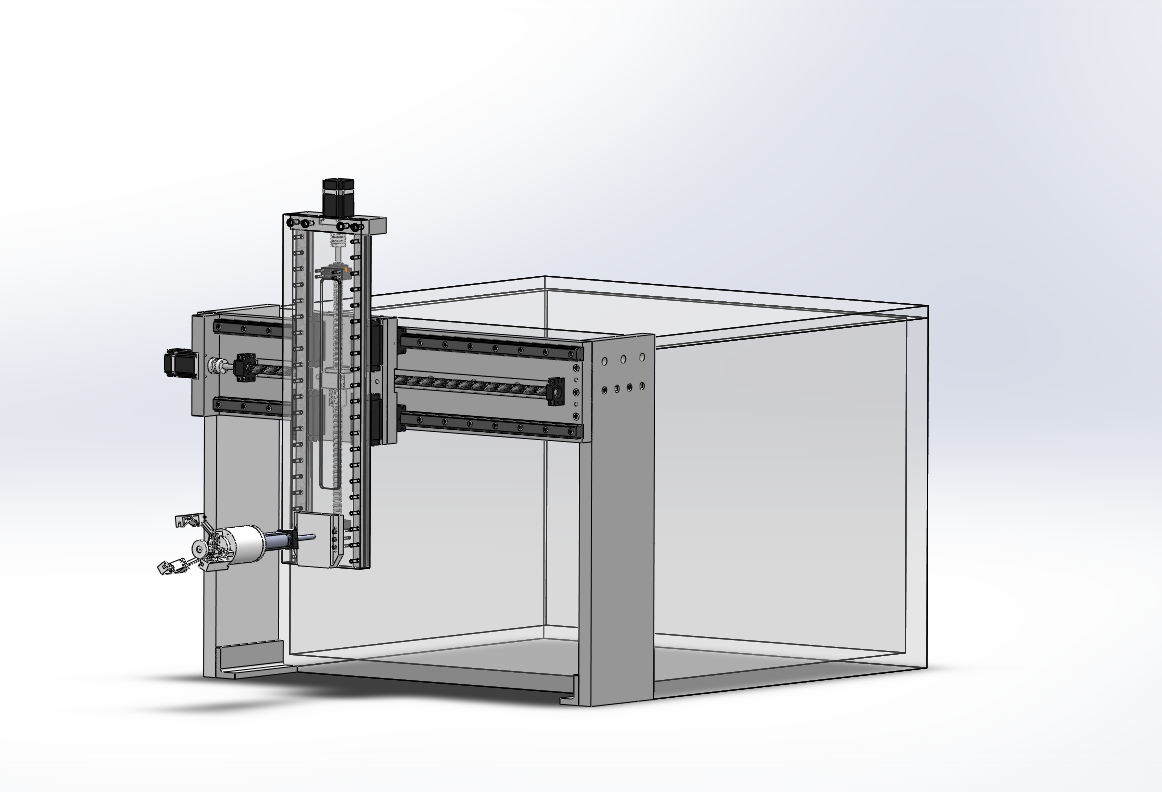
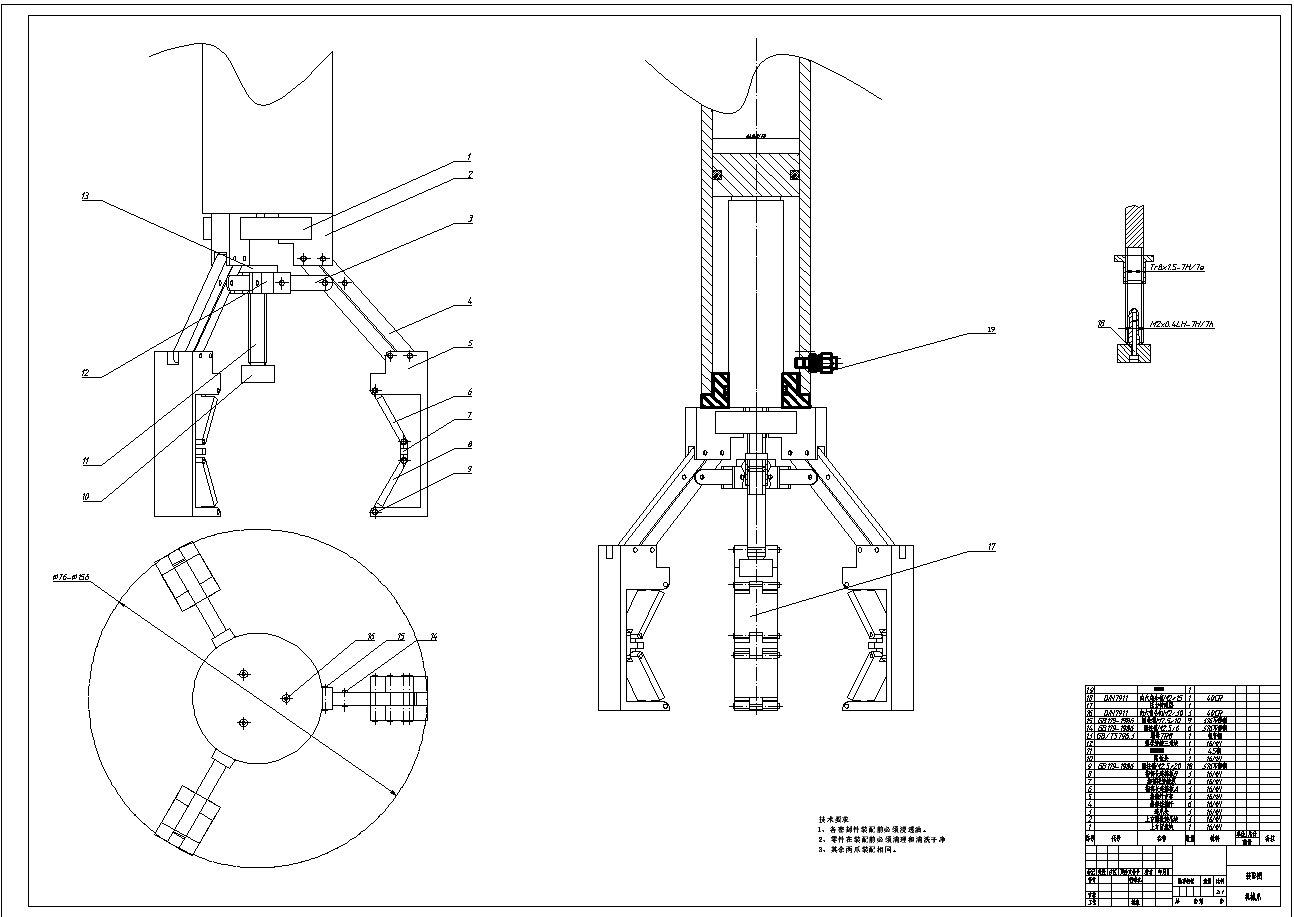
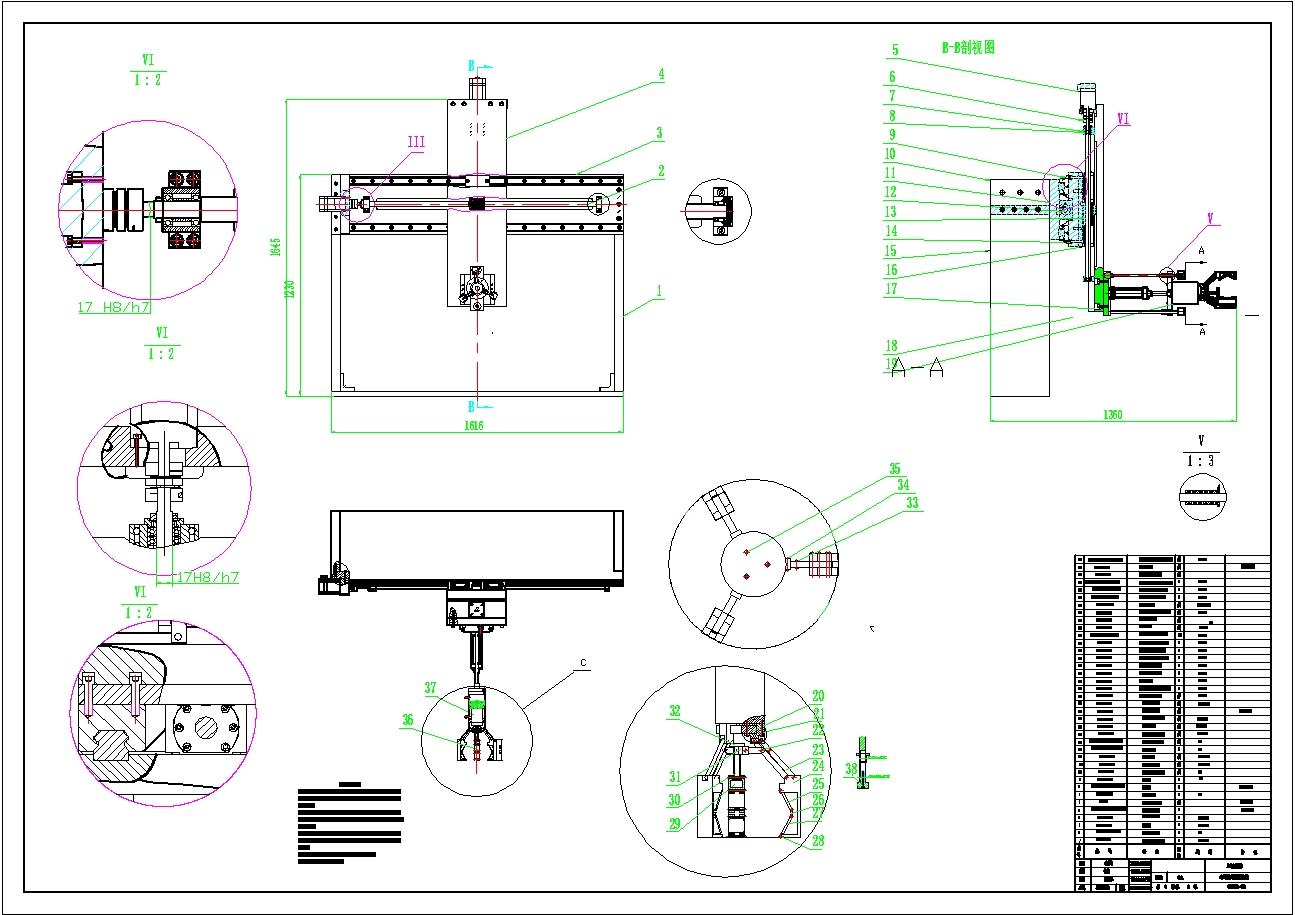
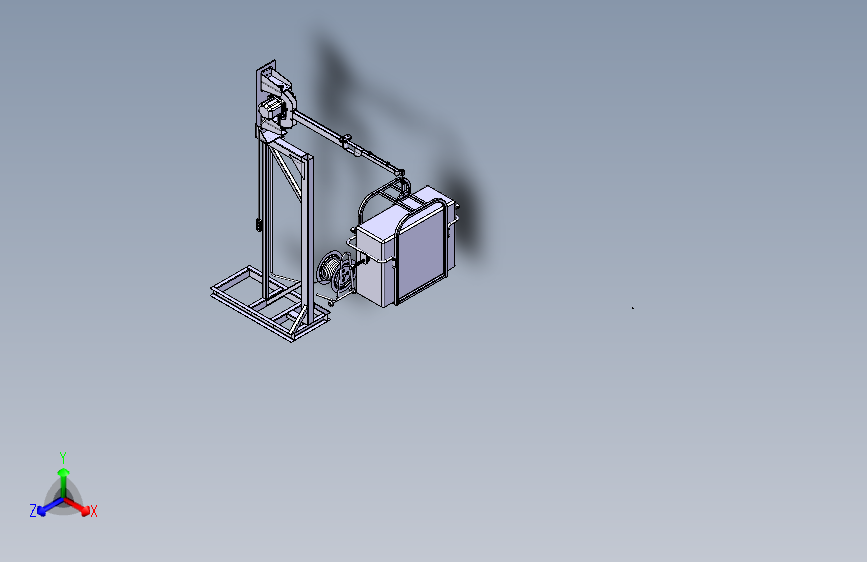
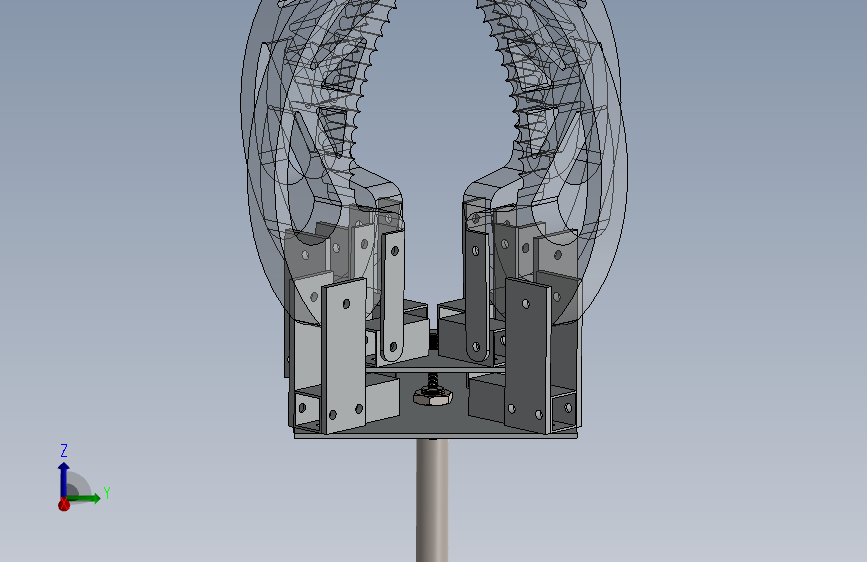
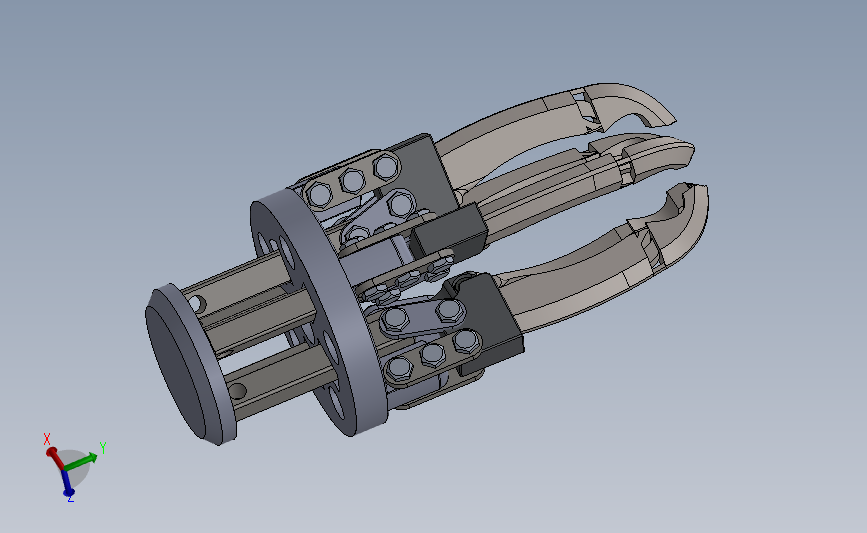
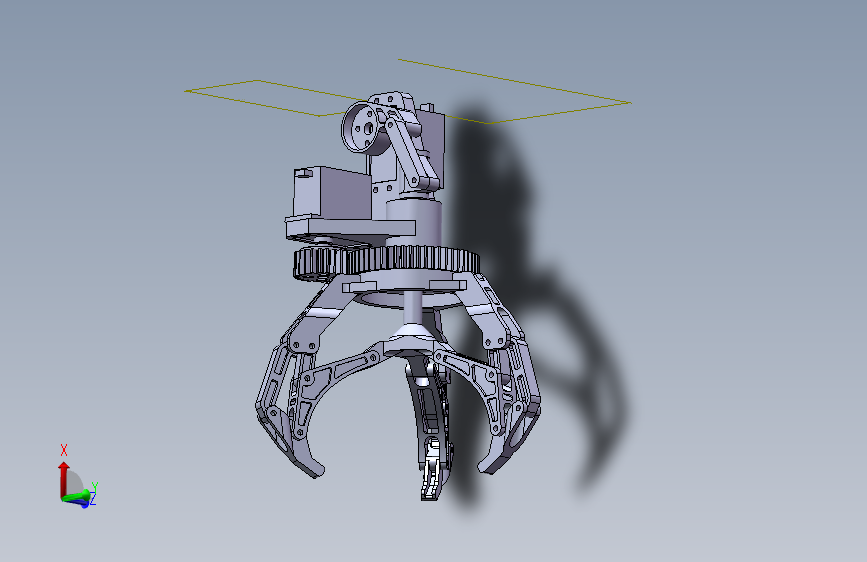
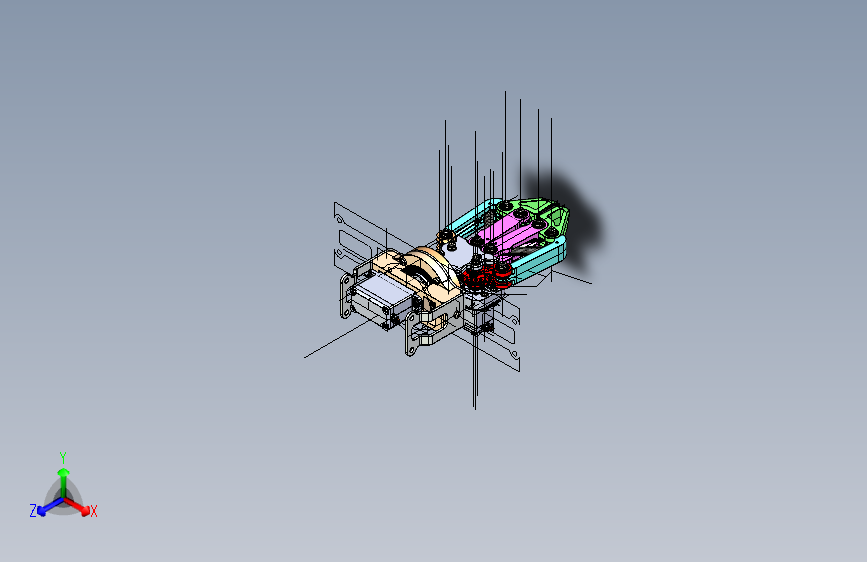
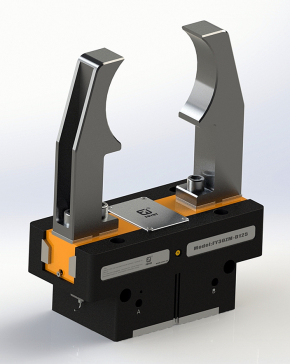
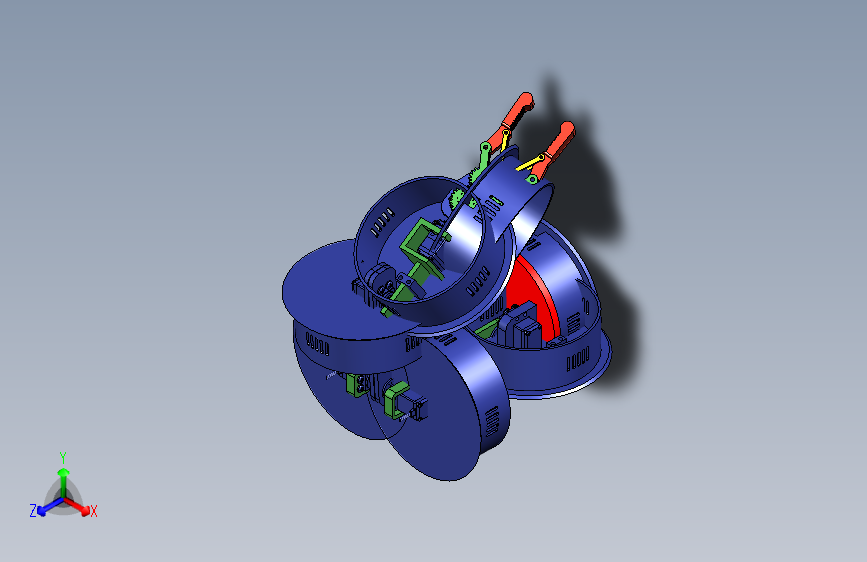
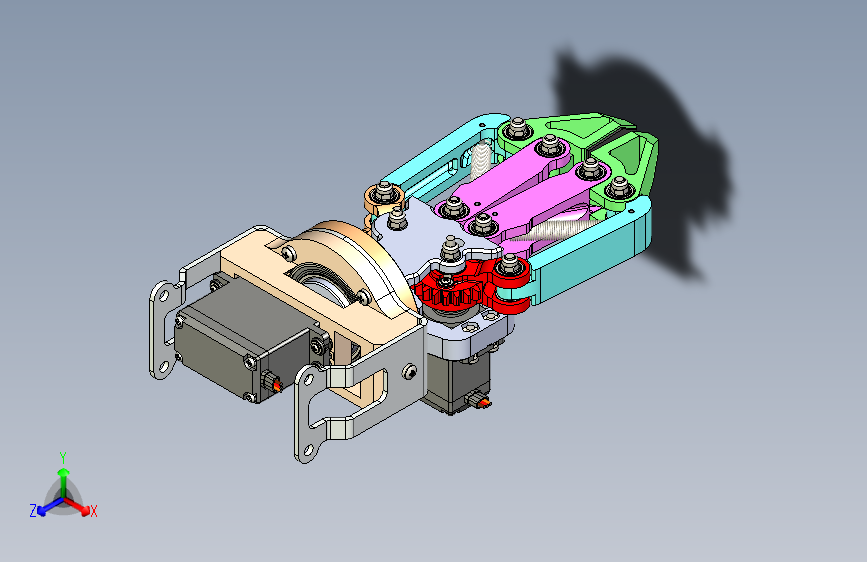
今天给大家分享一份优秀的毕业设计,水下捕获机器人的设计,在本次设计中,确定了机械爪的夹钳式回转指面型结构和液压缸机构的驱动方式,验证了机构自由度。采用电机配合滚珠丝杠来实现夹爪的上下和左右方向的移动,通过力学模型分析,对机械爪的受力进行了研究。此外,我们还进行了机械爪关键零部件的强度、自锁性、稳定性校核和效率计算。设计资料包含三维建模、二维工程图和设计说明书,喜欢的同学双击+关注哦!
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。






AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群