
登录注册
 微信扫码登录
四足爬树机器人的设计
(ID:3633657) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 01-开题报告.docx | 84.22K |
| 2 | 02-设计说明书.docx | 593.70K |
| 3 | 上箱体.SLDPRT | 266.75K |
| 4 | 下箱体.SLDPRT | 314.95K |
| 5 | 前足轴.SLDPRT | 71.35K |
| 6 | 同步带轮.SLDPRT | 76.54K |
| 7 | 后足轴.SLDPRT | 60.94K |
| 8 | 后足轴套.SLDPRT | 64.61K |
| 9 | 后足轴套2.SLDPRT | 73.53K |
| 10 | 四组机器人.SLDASM | 1.86M |
| 11 | 涡轮.SLDPRT | 144.03K |
| 12 | 涡轮端盖.SLDPRT | 136.54K |
| 13 | 涡轮轴.SLDPRT | 78.29K |
| 14 | 涡轮轴套.SLDPRT | 83.90K |
| 15 | 涡轮轴套2.SLDPRT | 74.54K |
| 16 | 涡轮轴承.SLDPRT | 420.75K |
| 17 | 涡轮齿轮.SLDPRT | 175.38K |
| 18 | 电机.SLDPRT | 139.71K |
| 19 | 联轴器.SLDPRT | 103.71K |
| 20 | 脚掌.SLDPRT | 167.56K |
| 21 | 蜗杆.SLDPRT | 87.47K |
| 22 | 蜗杆端盖.SLDPRT | 104.73K |
| 23 | 蜗杆端盖2.SLDPRT | 115.14K |
| 24 | 蜗杆轴套.SLDPRT | 93.99K |
| 25 | 蜗杆轴套2.SLDPRT | 73.87K |
| 26 | 蜗杆轴承.SLDPRT | 339.54K |
| 27 | 螺栓.SLDPRT | 250.00K |
| 28 | 足大齿轮.SLDPRT | 192.61K |
| 29 | 足端盖.SLDPRT | 279.50K |
| 30 | 足轴套.SLDPRT | 75.88K |
| 31 | 足轴套2.SLDPRT | 92.68K |
| 32 | 足轴承.SLDPRT | 461.00K |
| 33 | 足轴承盖.SLDPRT | 128.57K |
| 34 | 足轴承盖2.SLDPRT | 112.45K |
| 35 | 连杆.SLDPRT | 73.34K |
| 36 | 连杆1-1.SLDPRT | 77.90K |
| 37 | 连杆1-2.SLDPRT | 75.68K |
| 38 | 连杆1.SLDPRT | 94.21K |
| 39 | 连杆2.SLDPRT | 79.78K |
| 40 | 连杆3.SLDPRT | 73.18K |
| 41 | 连杆4.SLDPRT | 82.99K |
| 42 | 连杆5.SLDPRT | 70.55K |
| 43 | 连杆6.SLDPRT | 58.54K |
| 44 | 驱动圆盘.SLDPRT | 102.82K |
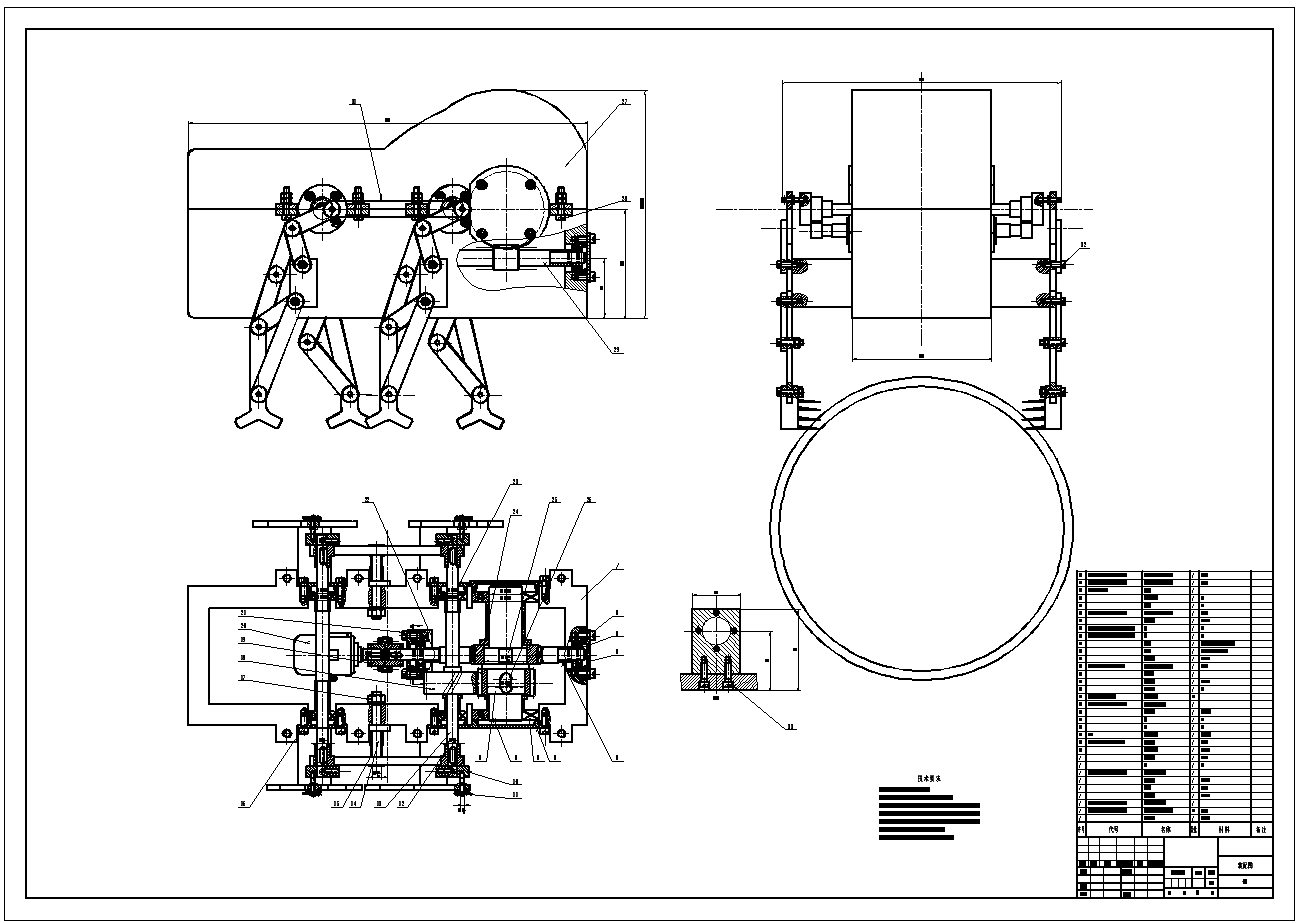
| 45 | 0-装配图.dwg | 567.37K |
| 46 | 中间轴.dwg | 85.40K |
| 47 | 涡轮.dwg | 75.91K |
| 48 | 蜗杆.dwg | 77.69K |
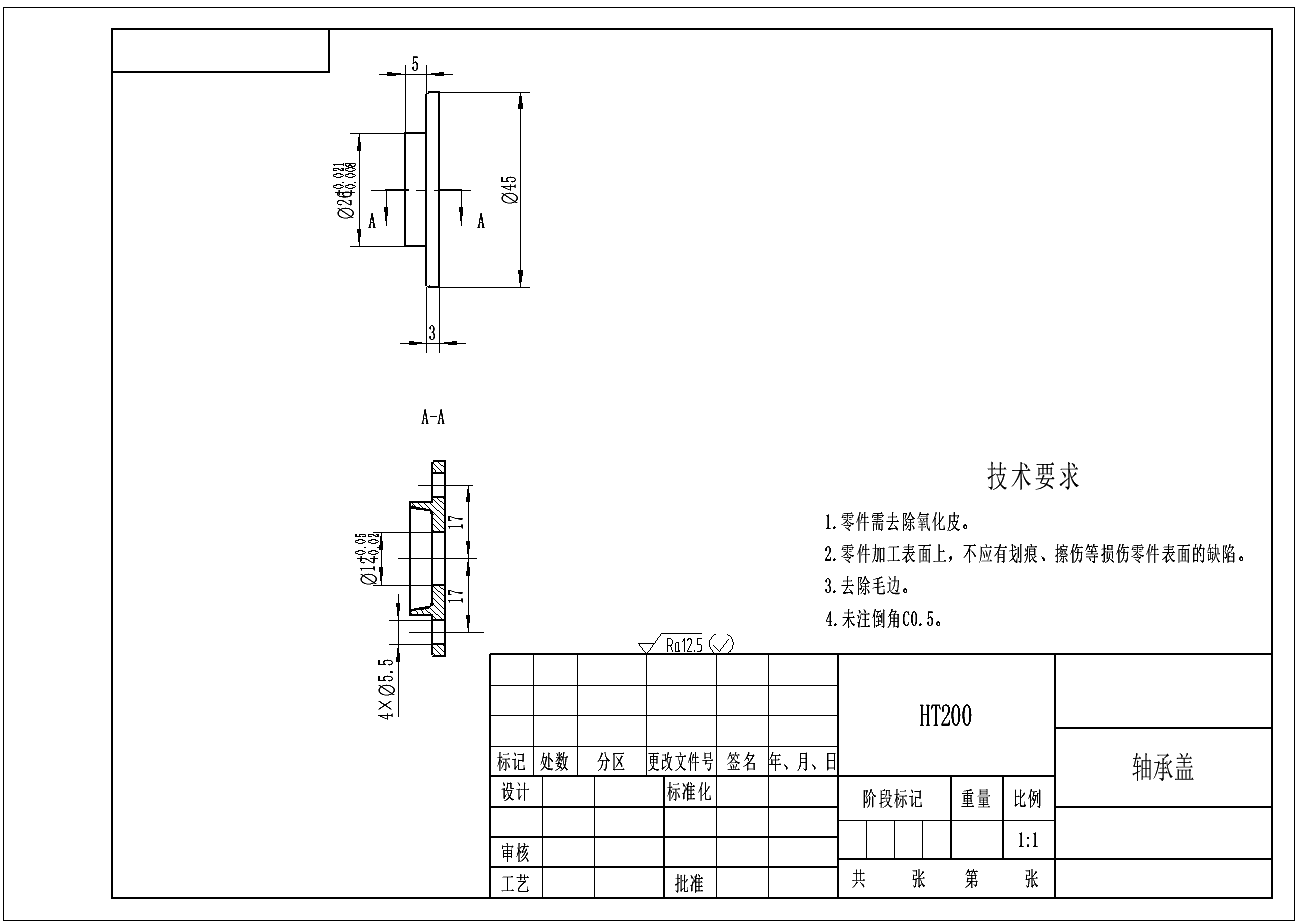
| 49 | 轴承端盖1.dwg | 63.85K |
| 50 | 输出轴.dwg | 87.78K |
| 51 | 输出齿轮轴.dwg | 81.98K |
| 52 | 连杆1.dwg | 60.60K |
| 53 | 连杆3.dwg | 119.47K |
| 54 | 齿轮3.dwg | 77.92K |
| 55 | 中间轴.dwg | 97.90K |
| 56 | 涡轮.dwg | 75.36K |
| 57 | 蜗杆.dwg | 77.39K |
| 58 | 轴承端盖1.dwg | 63.85K |
| 59 | 输出轴.dwg | 85.32K |
| 60 | 输出齿轮轴.dwg | 81.98K |
| 61 | 连杆1.dwg | 62.27K |
| 62 | 齿轮3.dwg | 78.16K |
此图纸下载需要400金币
立即下载
发布者
模型信息
图纸ID:3633657
图纸格式:sldprt,sldasm,dwg
文件大小:8.68M
所需金币:400
上传时间:2026-08-19 13:55:11
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2020
标签
图纸简介
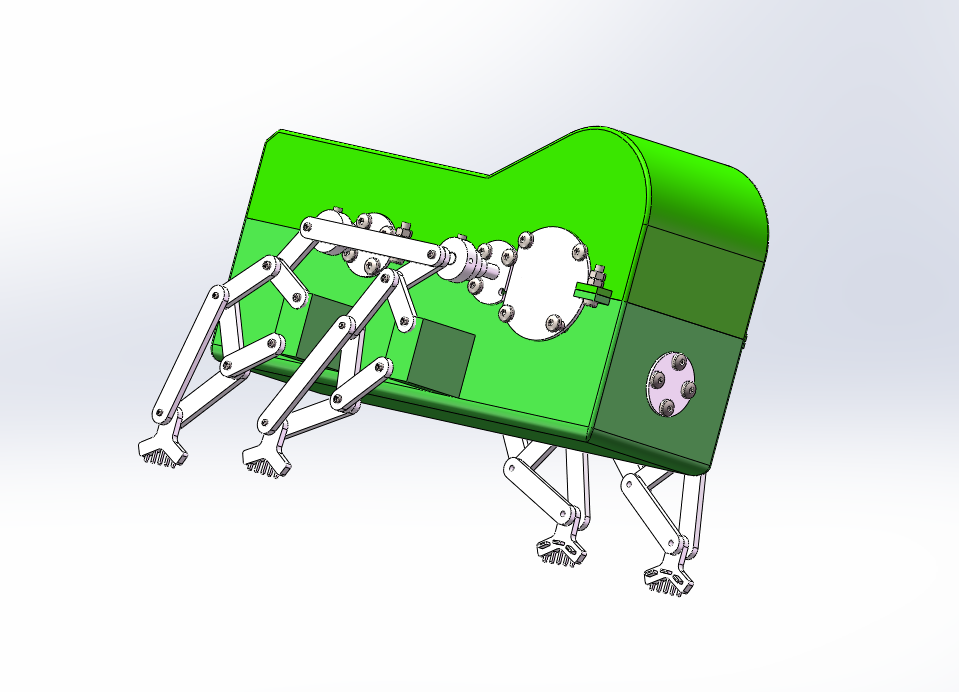
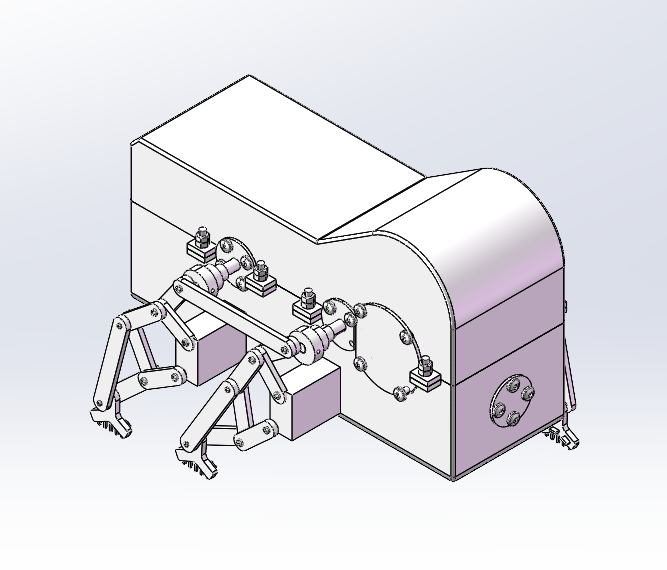
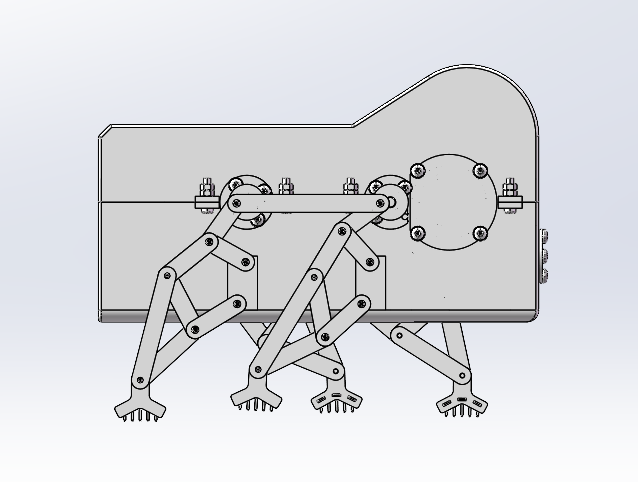
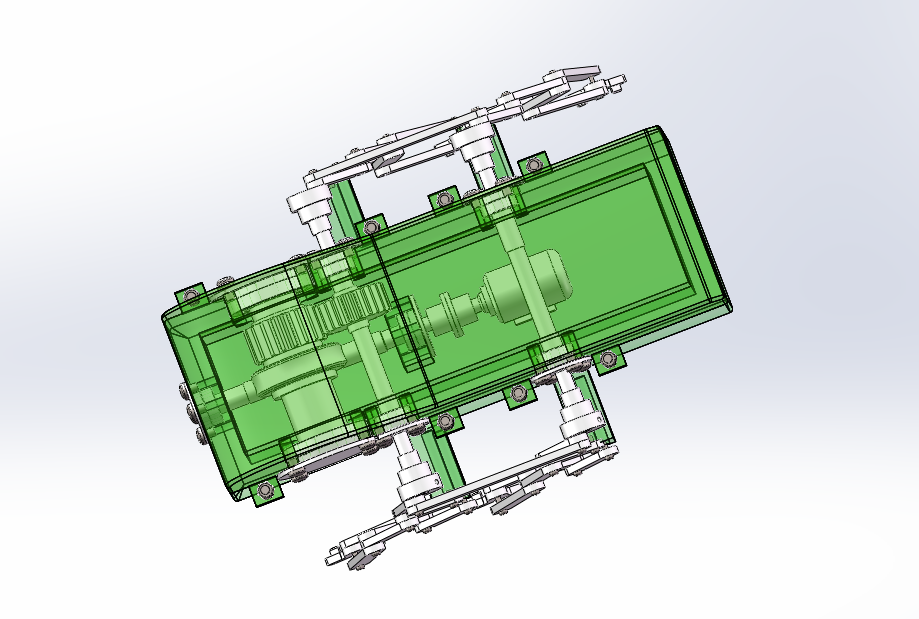
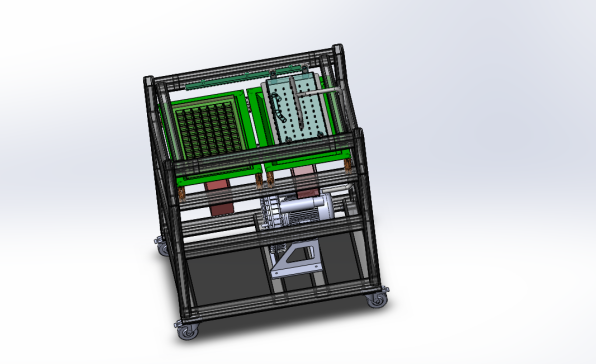
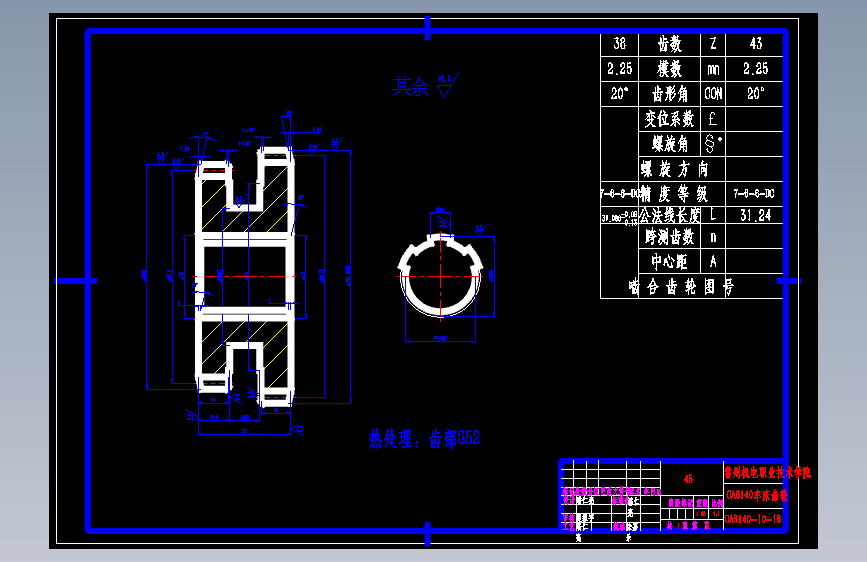
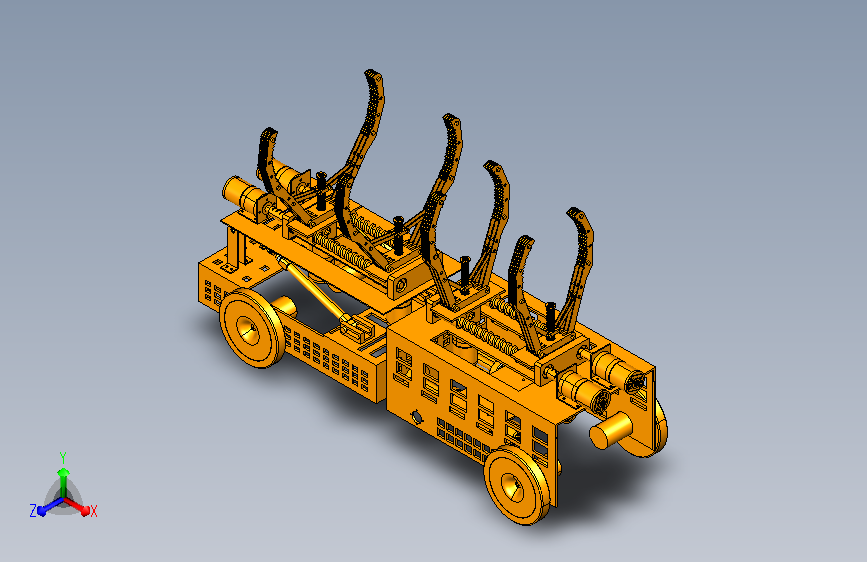
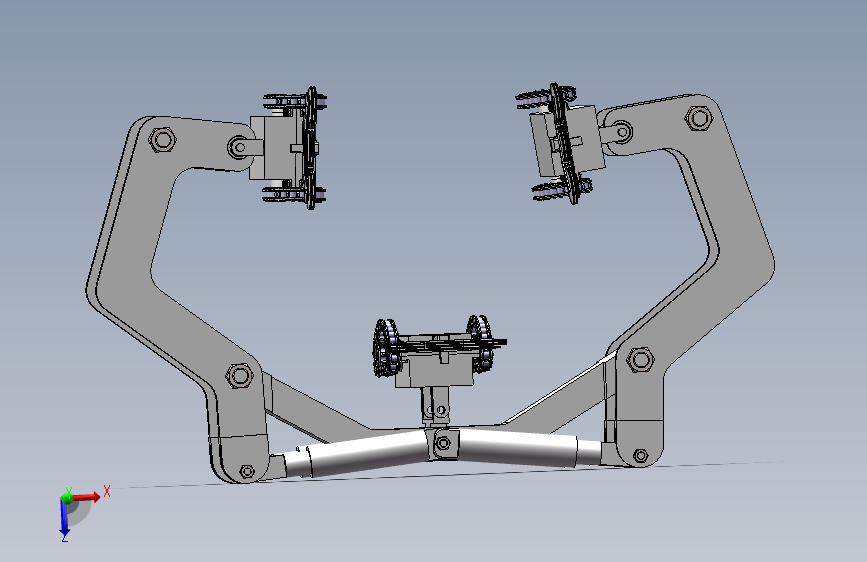
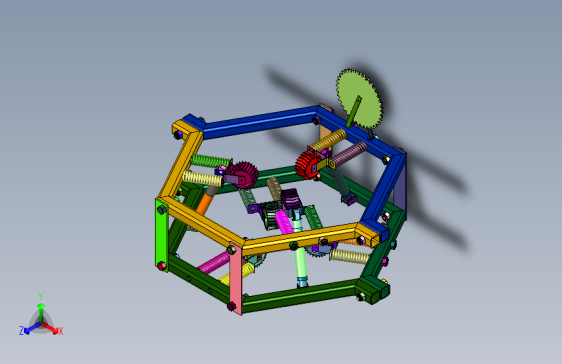
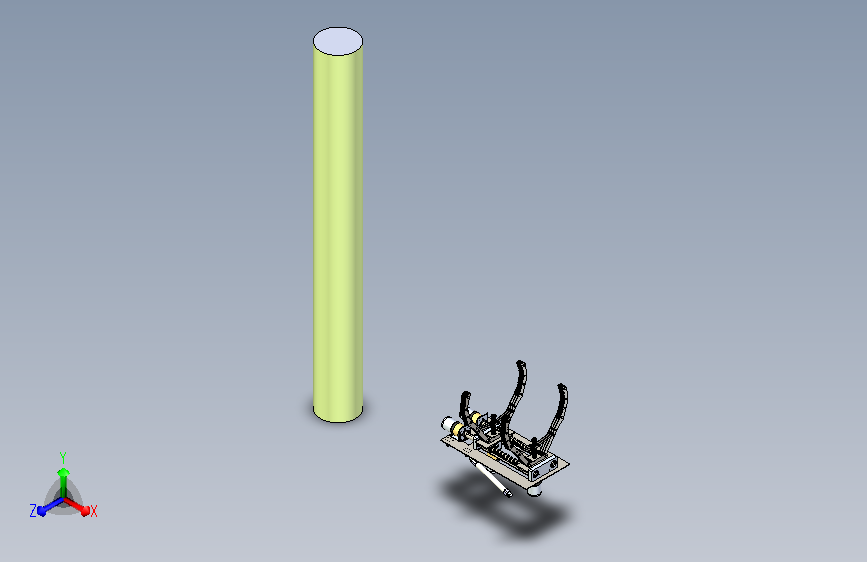
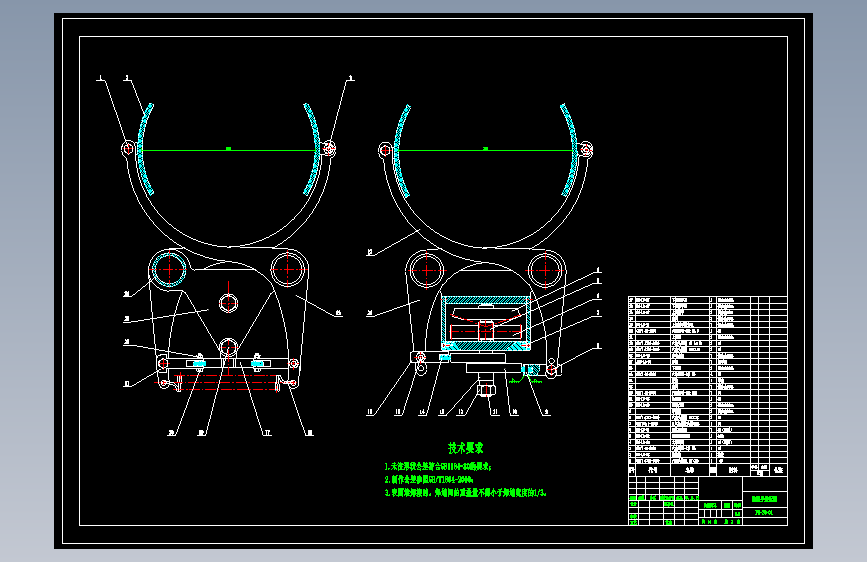
四足爬树机器人的腿部接合点具备广泛的运动范围,这让它在选择支点和调节步态上显示出了极大的适应性。其足尖接触地面是断续性的,这一点增强了它在避开和超越障碍方面的卓越表现。结合驱动系统的整体性,设计方案选用了单个电机驱动树爬机器人,利用连杆连接其四肢,有效降低了使用电机的数量,减轻了重量,同时减少了对关节动作的干扰。在驱动机构设计上,毕业作品设计出一种双级蜗轮减速装置,其第一级使用蜗杆与涡轮进行降速,第二级则采取齿轮降速。对主要部件进行了必要的力学计算与验证,从而保证了在保持步行稳定时所需的速率,成功地达成了设计目的,使得机器人的步行功能得以实现。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。






AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群