
登录注册
 微信扫码登录
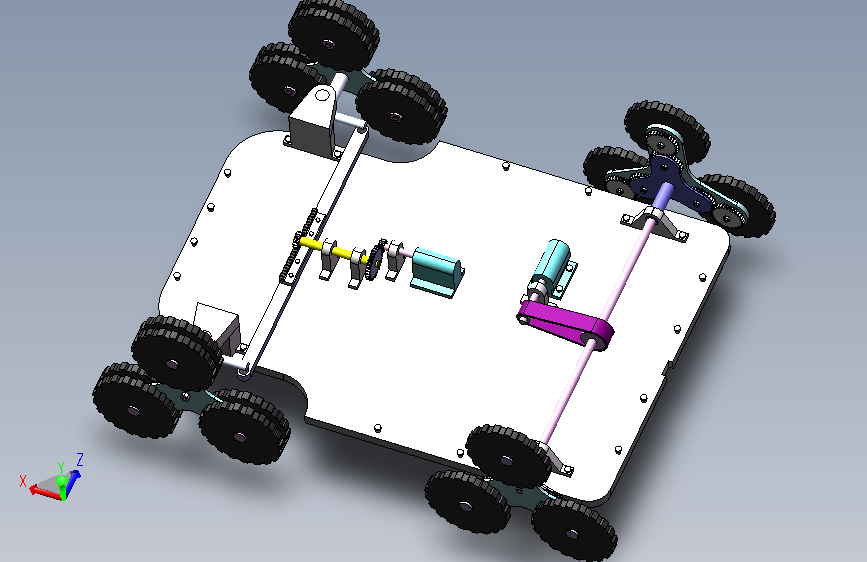
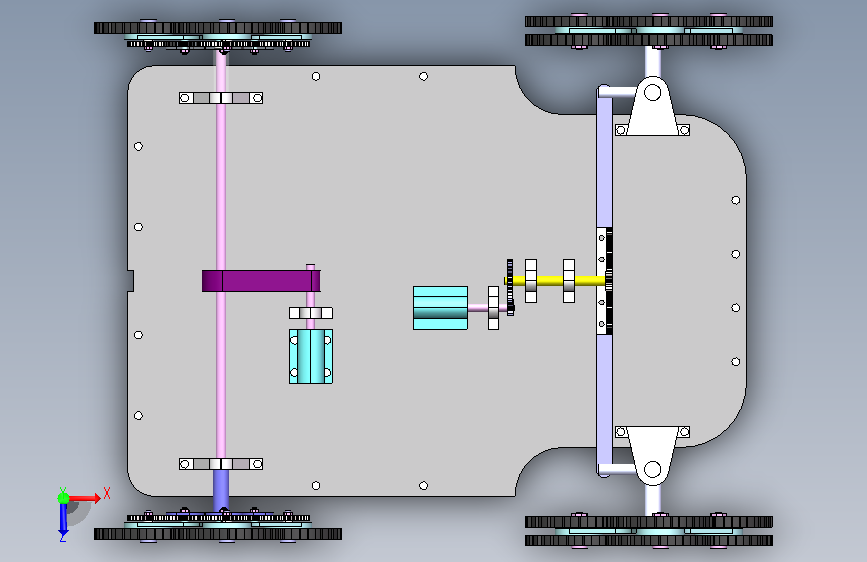
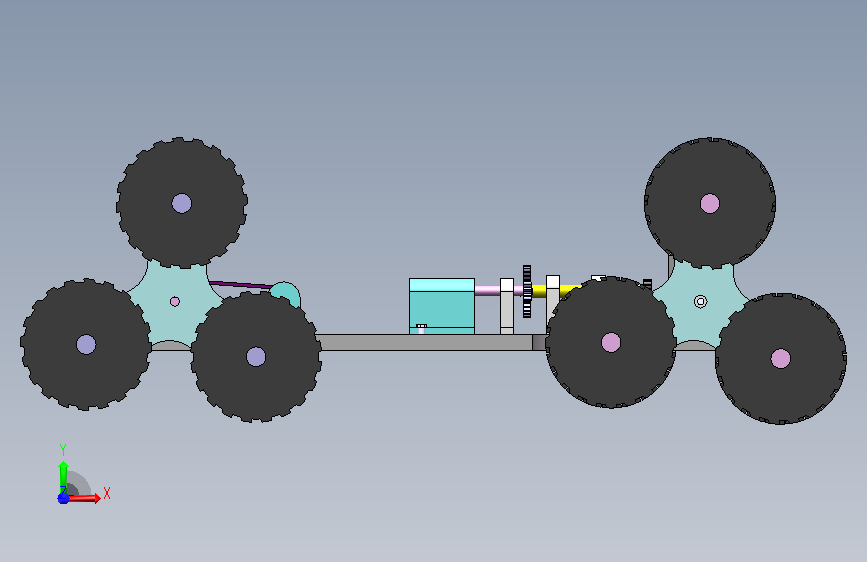
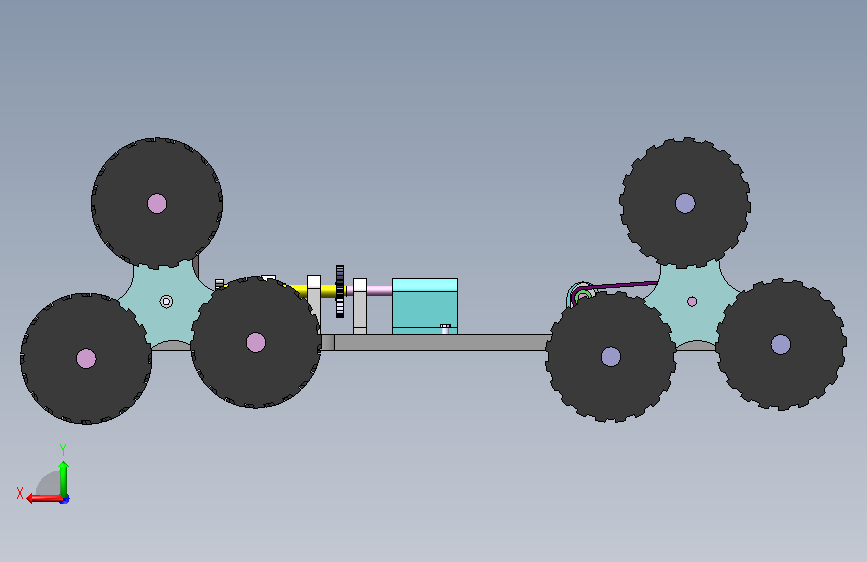
智能自适应搬运爬楼机器人结构设计与仿真
(ID:3636004) 改图/画图
截图
AI截图渲染
✨AI图片渲染

| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 说明书-智能自适应搬运爬楼机器人结构设计与仿真.docx | 1.85M |
| 2 | ~$上齿轮.SLDPRT | 14B |
| 3 | ~$中心齿轮.SLDPRT | 14B |
| 4 | ~$前桥.SLDPRT | 14B |
| 5 | ~$前转向轮毂定位螺母.SLDPRT | 14B |
| 6 | ~$前轮定位螺母.SLDPRT | 14B |
| 7 | ~$前轮螺钉.SLDPRT | 14B |
| 8 | ~$后轮螺钉.SLDPRT | 14B |
| 9 | ~$后轴.SLDPRT | 14B |
| 10 | ~$后轴套筒.SLDPRT | 14B |
| 11 | ~$地胶螺栓.SLDPRT | 14B |
| 12 | ~$小车装配总成.SLDASM | 14B |
| 13 | ~$带轮.SLDPRT | 14B |
| 14 | ~$底盘.SLDPRT | 14B |
| 15 | ~$电机齿轮.SLDPRT | 14B |
| 16 | ~$皮带.SLDPRT | 14B |
| 17 | ~$螺杆.SLDPRT | 14B |
| 18 | ~$车身.SLDPRT | 14B |
| 19 | ~$车轮(前).SLDPRT | 14B |
| 20 | ~$车轮(后).SLDPRT | 14B |
| 21 | ~$转向大齿轮泵2.SLDPRT | 14B |
| 22 | ~$转向轮毂.SLDPRT | 14B |
| 23 | ~$转向轴.SLDPRT | 14B |
| 24 | ~$转向轴(右).SLDPRT | 14B |
| 25 | ~$转向齿条.SLDPRT | 14B |
| 26 | ~$转向齿轮.SLDPRT | 14B |
| 27 | ~$转向齿轮轴1.SLDPRT | 14B |
| 28 | ~$驱动轮毂.SLDPRT | 14B |
| 29 | ~$驱动齿轮.SLDPRT | 14B |
| 30 | ~$齿轮定位螺母(中).SLDPRT | 14B |
| 31 | 上齿轮.SLDPRT | 157.80K |
| 32 | 中心齿轮.SLDPRT | 158.15K |
| 33 | 前桥.SLDPRT | 68.33K |
| 34 | 前转向轮毂定位螺母.SLDPRT | 59.41K |
| 35 | 前轮定位螺母.SLDPRT | 62.39K |
| 36 | 前轮螺钉.SLDPRT | 54.61K |
| 37 | 后轮螺钉.SLDPRT | 88.06K |
| 38 | 后轴.SLDPRT | 91.94K |
| 39 | 后轴套筒.SLDPRT | 99.75K |
| 40 | 地胶螺栓.SLDPRT | 63.46K |
| 41 | 小车装配总成.SLDASM | 1.40M |
| 42 | 小车装配总成.STEP | 5.27M |
| 43 | 带轮.SLDPRT | 53.99K |
| 44 | 底盘.SLDPRT | 583.82K |
| 45 | 电机齿轮.SLDPRT | 108.51K |
| 46 | 皮带.SLDPRT | 67.89K |
| 47 | 螺杆.SLDPRT | 845.96K |
| 48 | 车身.SLDPRT | 419.40K |
| 49 | 车轮(前).SLDPRT | 108.56K |
| 50 | 车轮(后).SLDPRT | 128.23K |
| 51 | 转向大齿轮泵2.SLDPRT | 140.58K |
| 52 | 转向轮毂.SLDPRT | 107.14K |
| 53 | 转向轴.SLDPRT | 125.48K |
| 54 | 转向轴(右).SLDPRT | 128.62K |
| 55 | 转向齿条.SLDPRT | 133.88K |
| 56 | 转向齿轮.SLDPRT | 111.39K |
| 57 | 转向齿轮轴1.SLDPRT | 53.50K |
| 58 | 驱动轮毂.SLDPRT | 130.76K |
| 59 | 驱动齿轮.SLDPRT | 139.17K |
| 60 | 齿轮定位螺母(中).SLDPRT | 65.08K |
此图纸下载需要600金币
立即下载
发布者
模型信息
图纸ID:3636004
图纸格式:sldprt,sldasm,step
文件大小:8.15M
所需金币:600
上传时间:2026-08-20 18:14:10
是否可编辑:可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
三星行星轮组机构
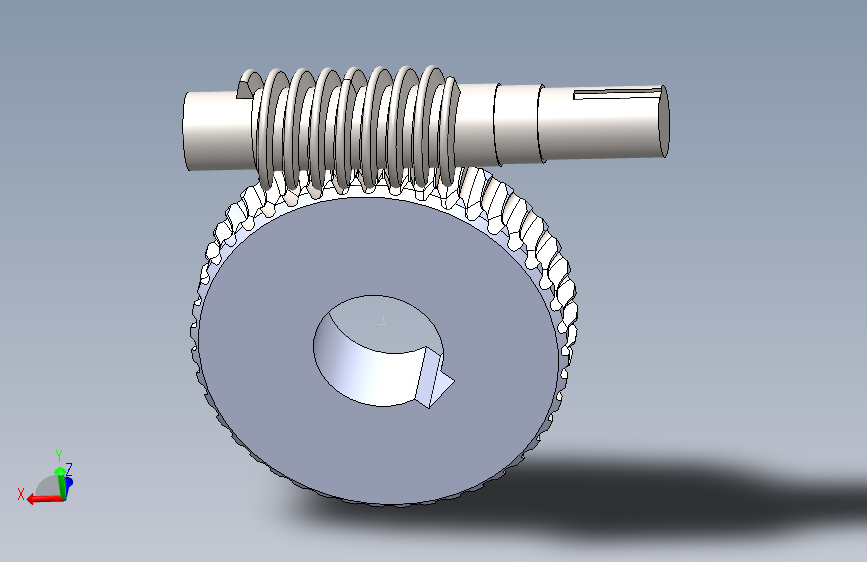
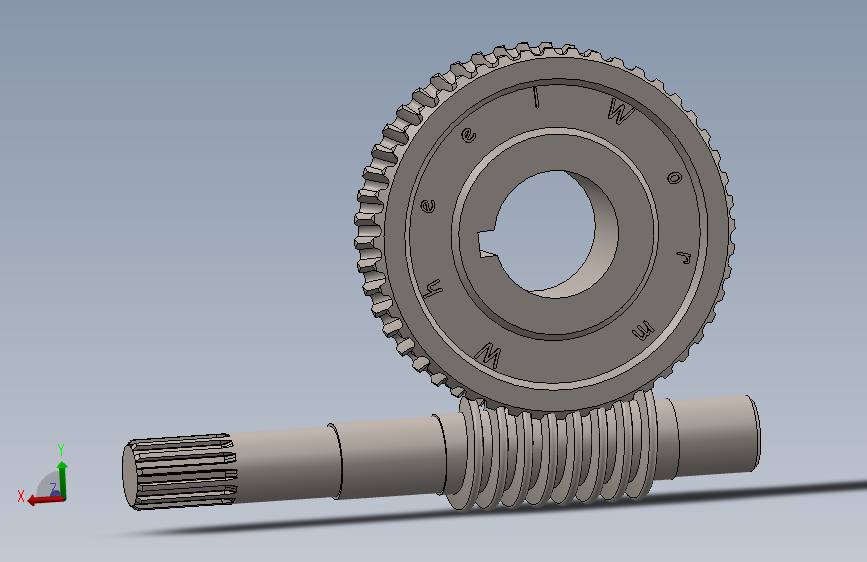
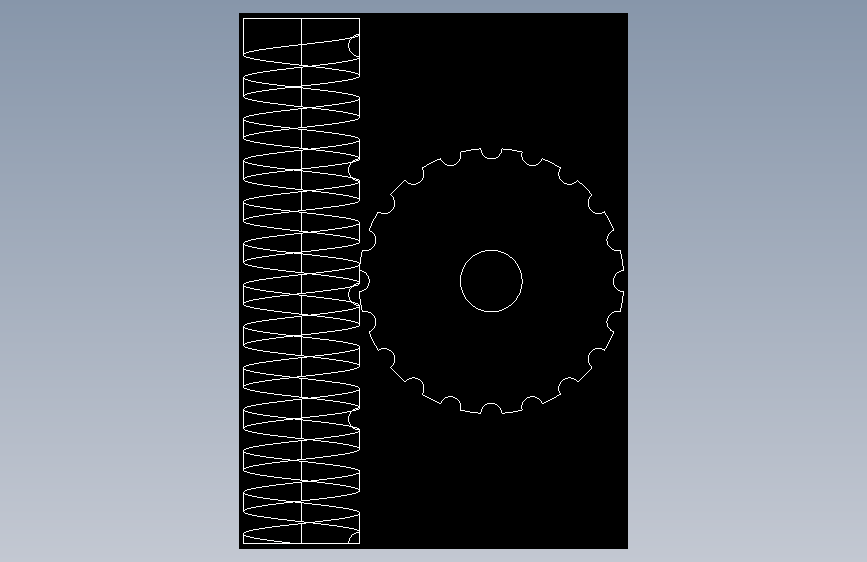
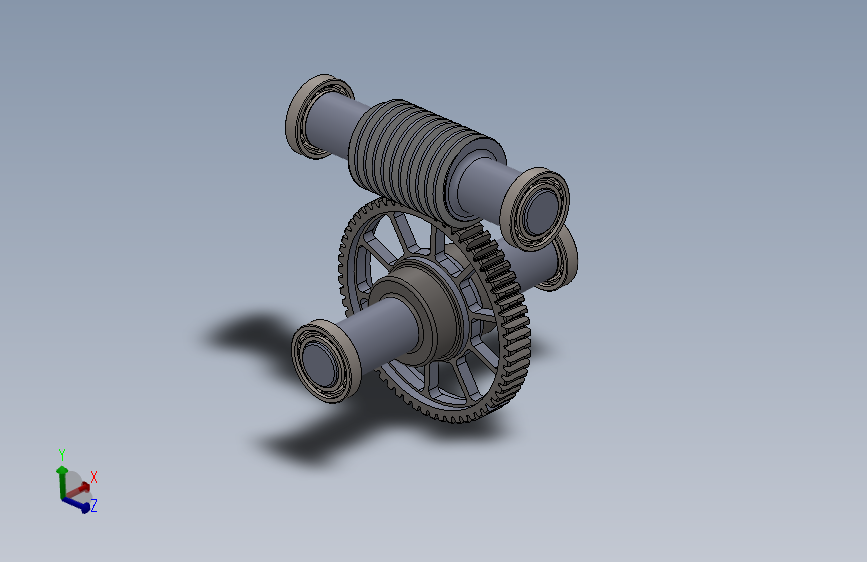
蜗轮蜗杆
齿轮齿条转向机构
爬楼搬运
图纸简介
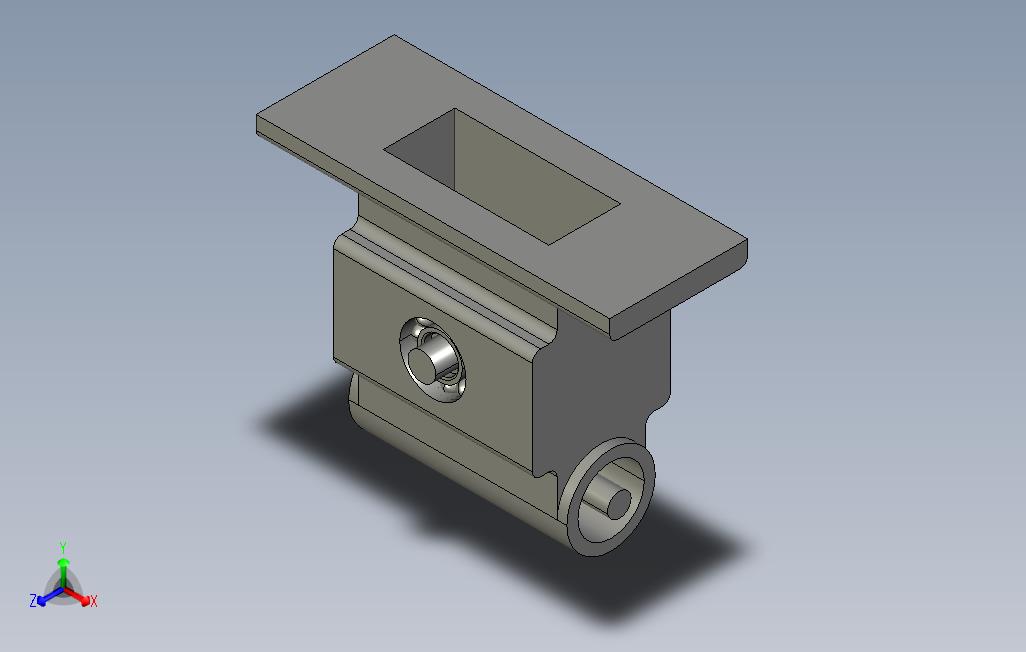
本设计针对老旧楼房无电梯场景重物搬运难题,采用三星行星轮组机构原理,依靠蜗轮蜗杆自锁传动、齿轮齿条转向机构,实现平地行走与自适应爬楼模式切换。以C8051F310单片机作为控制核心,搭配超声波传感器采集楼梯环境参数,完成姿态识别与运动调控。使用三维软件完成整机建模,对驱动轴、轮组等关键零部件开展强度校核与仿真分析。该机器人可承载物资完成上下楼梯、转向避障作业,适用于家居搬运、物流配送、应急物资转运,具备结构紧凑、掉电自锁防下滑、越障适应性强的特点,为爬楼搬运装备提供可行的机械设计方案。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。





AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群