
登录注册
 微信扫码登录
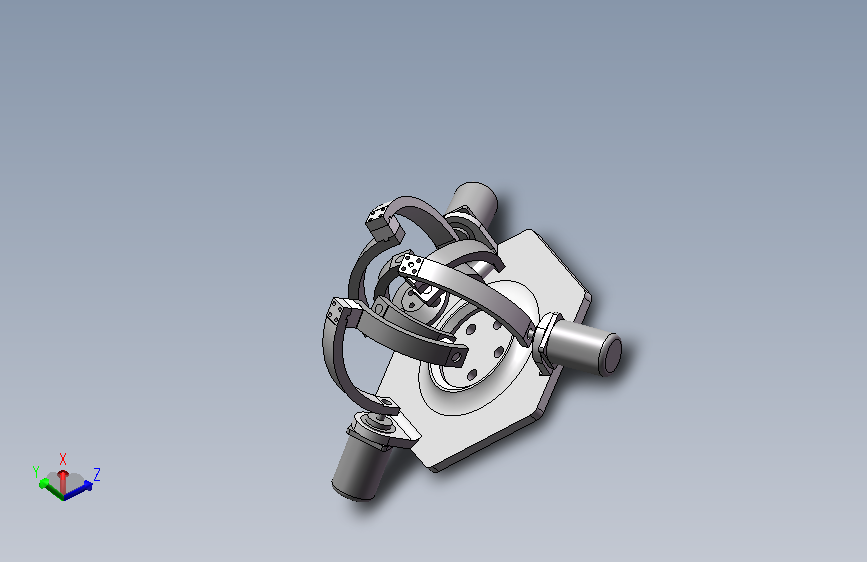
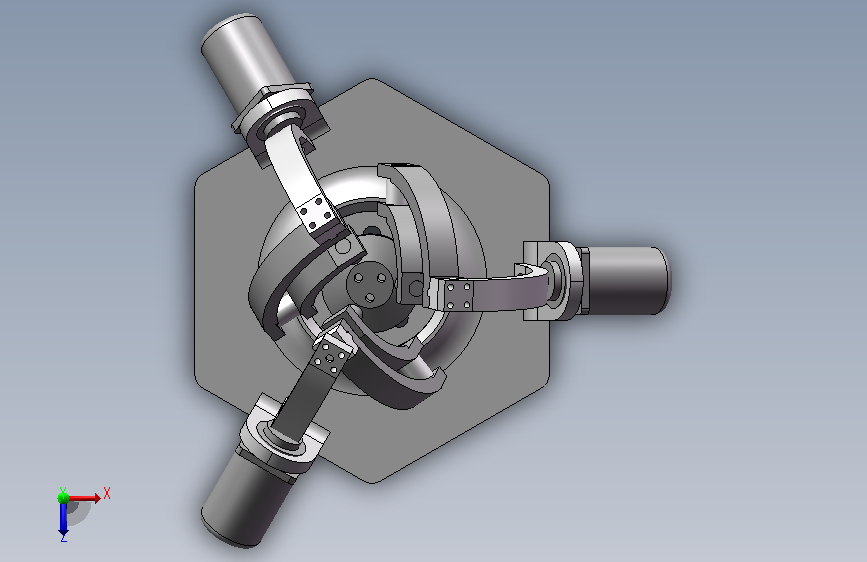
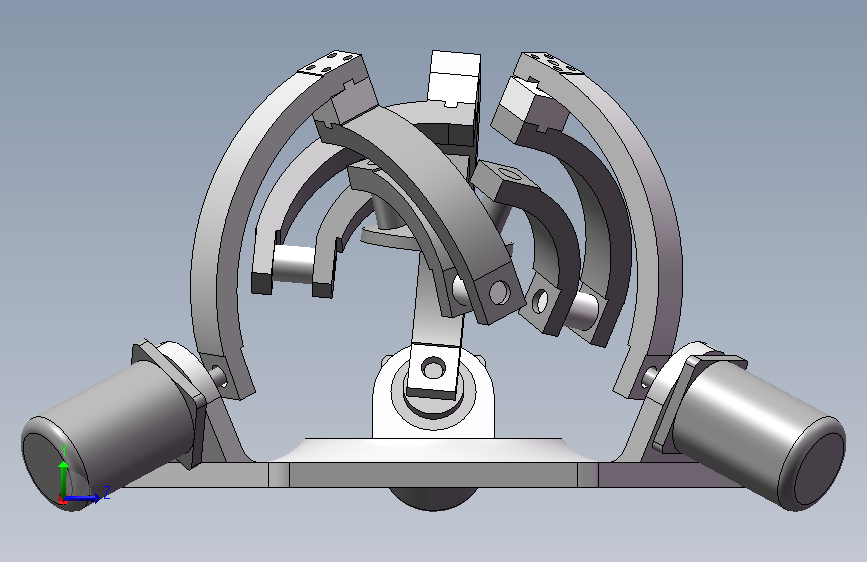
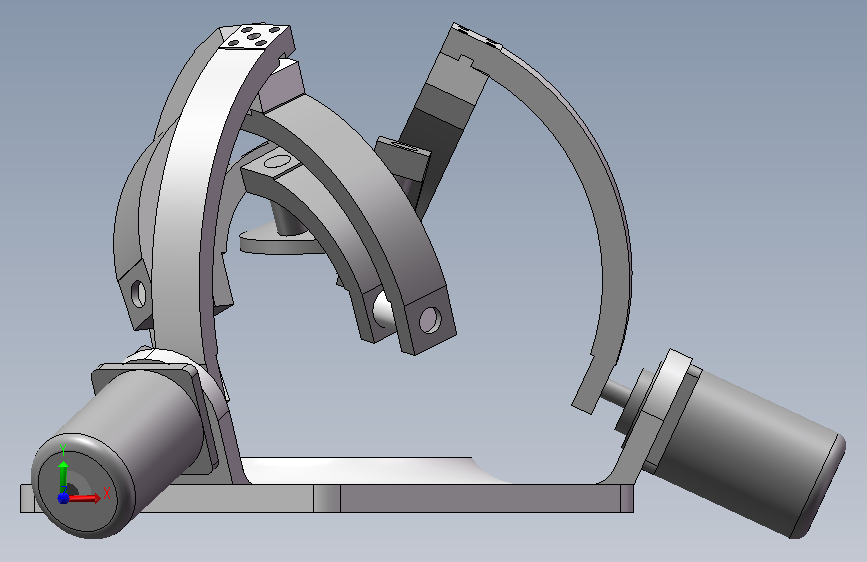
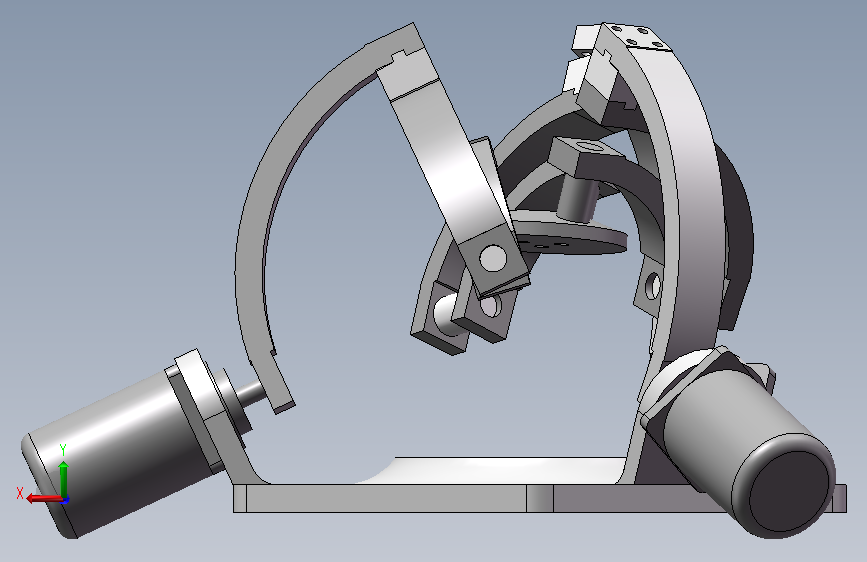
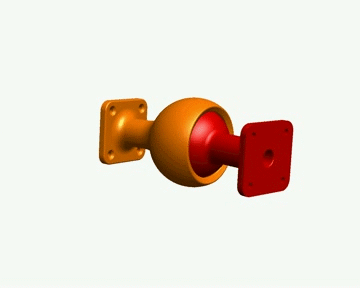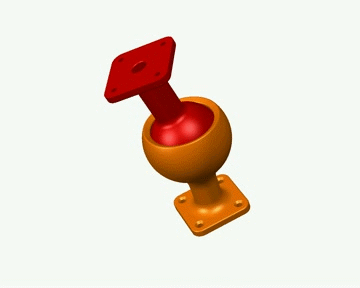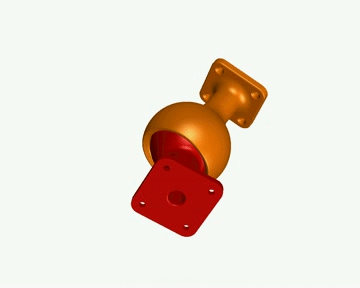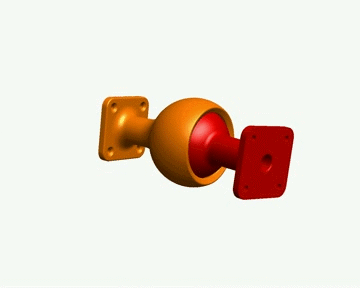
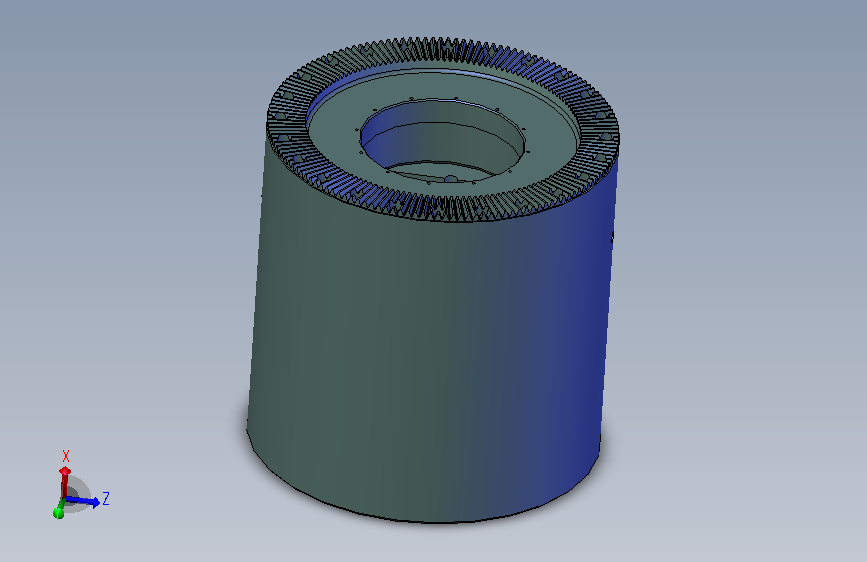
球铰仿真全套
(ID:3640656) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 中间侧.SLDPRT | 115.40K |
| 2 | 中间连接块.SLDPRT | 74.52K |
| 3 | 中间连接块1.SLDPRT | 81.82K |
| 4 | 动平台.SLDPRT | 189.89K |
| 5 | 底座.SLDPRT | 229.96K |
| 6 | 总装配.SLDASM | 315.43K |
| 7 | 最内侧.SLDPRT | 131.92K |
| 8 | 最外侧.SLDPRT | 130.01K |
| 9 | 最外侧1.SLDPRT | 137.26K |
| 10 | 电机.SLDPRT | 189.15K |
| 11 | 连接轴.SLDPRT | 75.63K |
此图纸下载需要500金币
立即下载
发布者
模型信息
图纸ID:3640656
图纸格式:sldprt,sldasm
文件大小:1.61M
所需金币:500
上传时间:2026-08-22 18:45:24
是否可编辑:可修改,不包括参数
软件版本:SOLIDWORKS 2024
标签
图纸简介
本双自由度弧形摆动执行机构针对工业空间多姿态作业需求开展设计,采用伺服电机驱动弧形摆臂回转的工作原理,依靠圆弧关节实现绕中心立柱的周向旋转与弧形俯仰摆动,通过关节轴承实现多方向运动解耦,完成空间姿态调节。机构具备双轴独立摆动、角度可调、多姿态定位、夹持作业适配等功能。完成弧形摆臂、关节支座、驱动电机的参数计算与零部件选型,利用 SolidWorks 完成整机三维建模,对弧形臂、连接支座开展静力学有限元仿真校核。该机构可应用于自动化检测、物料夹持、设备调姿等场景,能够实现复杂空间角度调整,提升设备作业灵活性,为多自由度摆动类执行机构设计提供参考。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。







AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群