
登录注册
 微信扫码登录
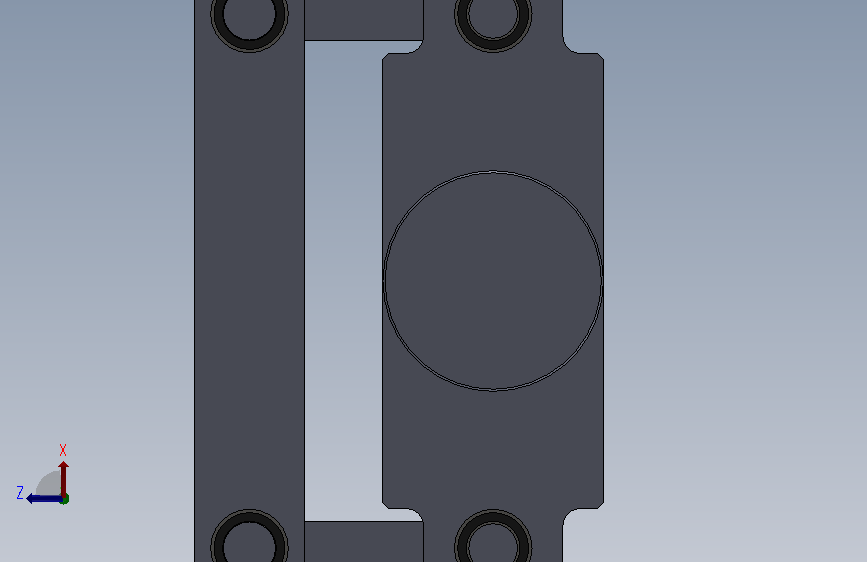
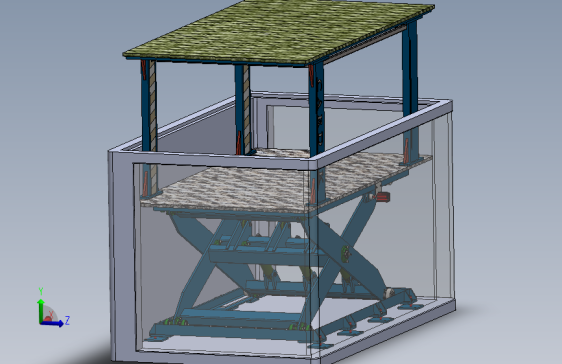
采摘机器人升降系统
(ID:3646227) 改图/画图
截图
AI截图渲染
✨AI图片渲染


| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 采摘机器人升降系统.docx | 4.20M |
| 2 | SJXT-00总图A0_20260409172244.pdf | 575.32K |
| 3 | SJXT-00总图A0.dwg | 272.43K |
| 4 | SJXT-00总图A0.pdf | 575.32K |
| 5 | SJXT-01底部支座A1.dwg | 188.55K |
| 6 | SJXT-01底部支座A1.pdf | 172.49K |
| 7 | SJXT-02剪叉臂A2.dwg | 105.71K |
| 8 | SJXT-02剪叉臂A2.pdf | 189.64K |
| 9 | SJXT-03加宽轴A3.dwg | 130.24K |
| 10 | SJXT-03加宽轴A3.pdf | 131.29K |
| 11 | SJXT-04销A4.dwg | 75.97K |
| 12 | SJXT-04销A4.pdf | 121.32K |
| 13 | SJXT-05套管A4.dwg | 116.50K |
| 14 | SJXT-05套管A4.pdf | 114.56K |
| 15 | 举升平台.SLDPRT | 417.95K |
| 16 | 从动轮装配.SLDASM | 1.38M |
| 17 | 剪叉臂.SLDPRT | 291.71K |
| 18 | 加宽轴.SLDPRT | 55.70K |
| 19 | 压圈.SLDPRT | 109.61K |
| 20 | 垫圈.SLDPRT | 80.72K |
| 21 | 套管.SLDPRT | 86.93K |
| 22 | 套管2.SLDPRT | 77.56K |
| 23 | 套管3.SLDPRT | 86.61K |
| 24 | 套管311.SLDPRT | 92.79K |
| 25 | 底部支座.SLDPRT | 548.07K |
| 26 | 底部轴.SLDPRT | 56.17K |
| 27 | 油缸.SLDPRT | 152.12K |
| 28 | 活塞.SLDPRT | 239.72K |
| 29 | 电机装配.SLDASM | 250.68K |
| 30 | 短轴.SLDPRT | 55.74K |
| 31 | 管子.SLDPRT | 145.18K |
| 32 | 装配体.SLDASM | 736.04K |
| 33 | 轮子装配.SLDASM | 1002.19K |
| 34 | 轮子装配1.SLDASM | 993.38K |
| 35 | 过度轴.SLDPRT | 66.86K |
| 36 | 销.SLDPRT | 82.83K |
| 37 | 驱动轮装配.SLDASM | 970.63K |
此图纸下载需要600金币
立即下载
发布者
模型信息
图纸ID:3646227
图纸格式:pdf,dwg,sldprt,sldasm
文件大小:13.98M
所需金币:600
上传时间:2026-08-25 15:42:49
是否可编辑:可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
图纸简介
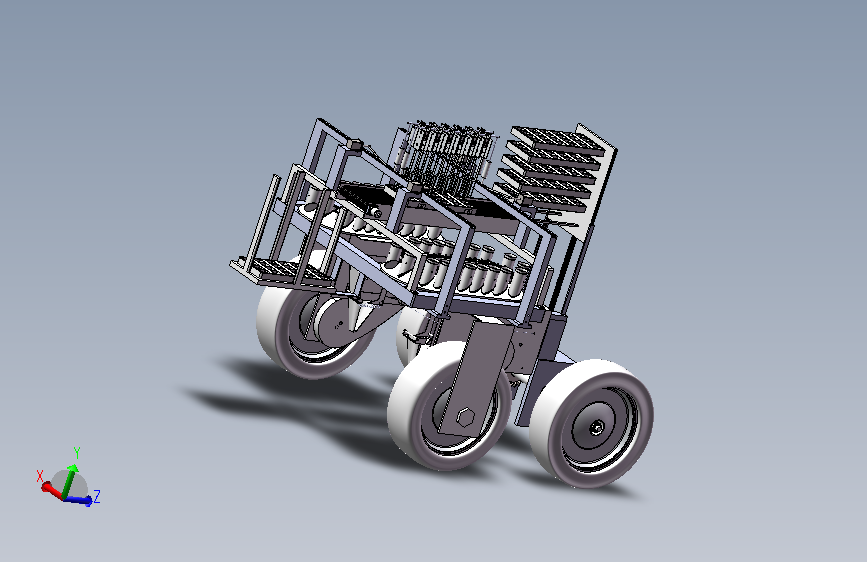
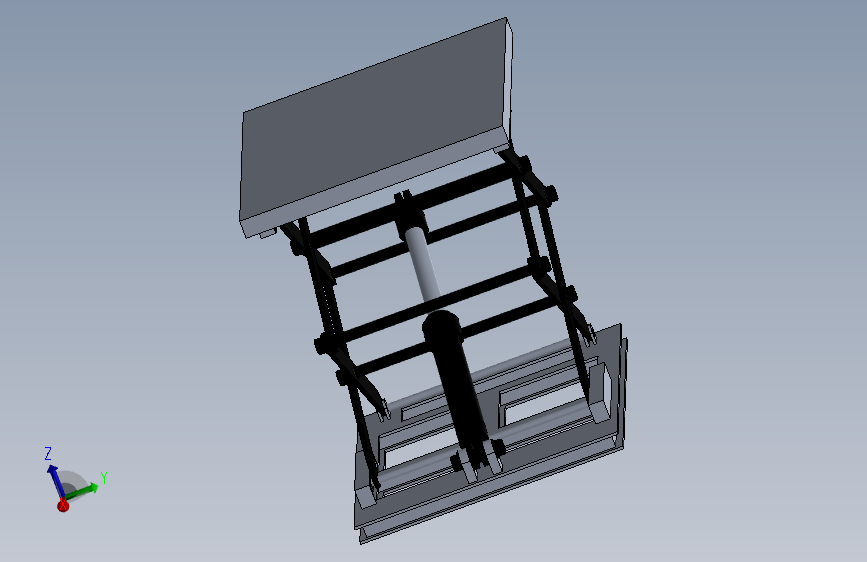
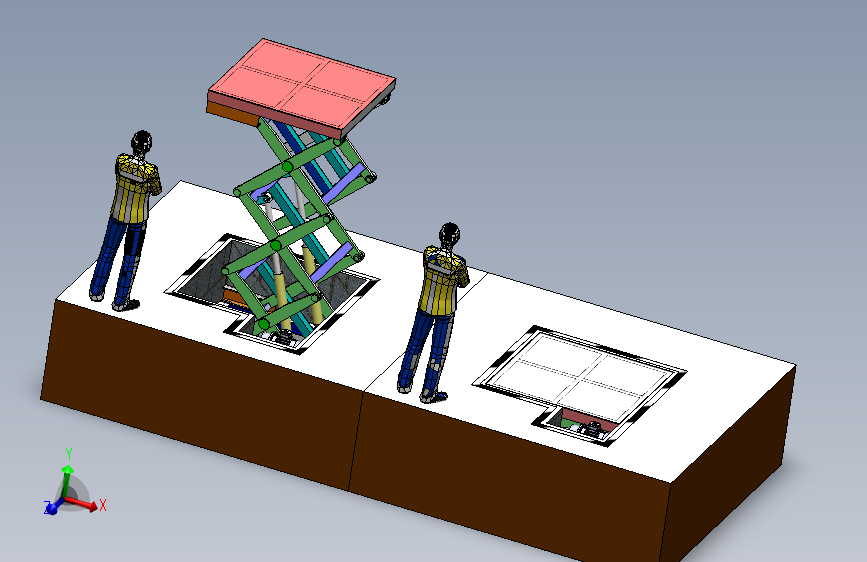
本采摘机器人升降系统采用双液压缸平行驱动的水平固定剪叉式结构,依托剪叉连杆机构将液压缸水平推力转化为垂直举升力,结合等程管路对称布线实现双缸流体同步,依靠液压保压回路实现任意高度锁止。主要用于温室果蔬采摘机器人,为机械臂、视觉模块提供高度调节支撑,解决机械臂侧伸带来的重心偏移、机构偏载问题。具备 0.4‑1.8m 升降行程、80kg 额定负载、0.05m/s 稳态升降、过载保护、断电保压悬停等功能。完成液压缸、齿轮泵、驱动电机的参数计算与选型,通过 SolidWorks 完成整机建模与干涉检查,对剪叉臂、举升平台开展静力学有限元仿真,仿真显示关键零部件应力变形均低于材料许用值,强度刚度满足工况
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。


AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群