
登录注册
 微信扫码登录
小型平台运输机
(ID:3660660) 改图/画图
截图
AI截图渲染
✨AI图片渲染
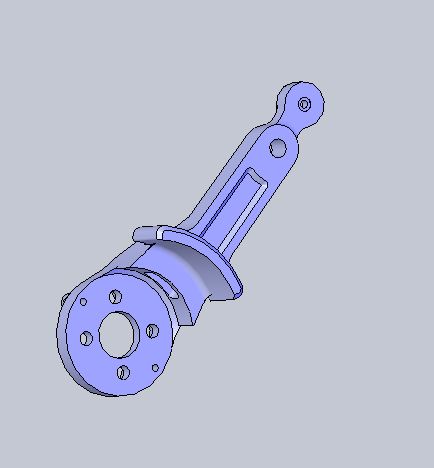
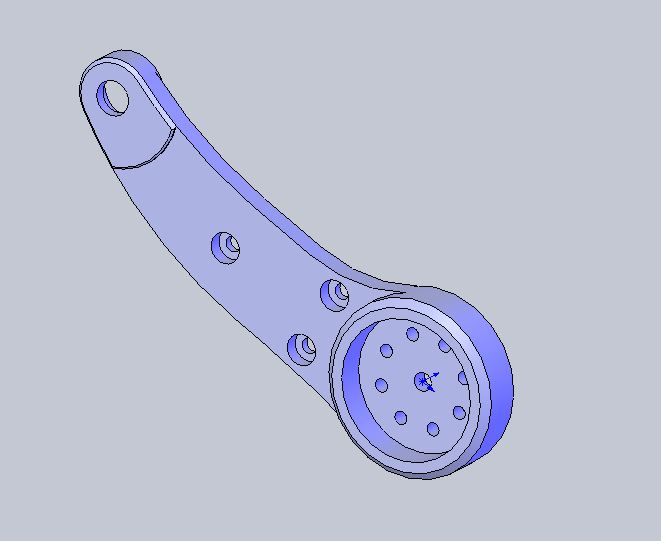
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 112__4_15.sldprt | 699.35K |
| 2 | 112__4_15_MIR3.sldprt | 700.74K |
| 3 | 2208电机轮胎.sldprt | 71.68K |
| 4 | AS5600编码器.sldprt | 34.61K |
| 5 | bearing4-7-2.5.sldprt | 78.69K |
| 6 | Column_3mm.sldprt | 26.83K |
| 7 | ESP32PCB.sldprt | 73.24K |
| 8 | m2大圆头螺钉.sldprt | 29.06K |
| 9 | PB13-23-M_5.sldprt | 36.38K |
| 10 | PB13-23-M_5_MIR3.sldprt | 37.28K |
| 11 | QUANUMGIMBALMOTOR2208ASM.SLDASM | 24.68K |
| 12 | QUANUMGIMBALMOTOR2208BASE.sldprt | 726.63K |
| 13 | QUANUMGIMBALMOTOR2208OUTRUNNER.sldprt | 481.88K |
| 14 | STS3032.SLDASM | 1.04M |
| 15 | STS3032_MIR3.SLDASM | 27.93K |
| 16 | T7218.sldprt | 60.41K |
| 17 | WJ-WK00-0023_33_1.sldprt | 1.50M |
| 18 | WJ-WK00-0023_33_1_MIR3.sldprt | 1.49M |
| 19 | WJ-WK00-0024_47.sldprt | 68.44K |
| 20 | WJ-WK00-0024_47_MIR3.sldprt | 68.12K |
| 21 | WJ-WK00-0025_13.sldprt | 74.32K |
| 22 | WJ-WK00-0025_13_MIR3.sldprt | 75.60K |
| 23 | 上支撑平台.SLDPRT | 79.12K |
| 24 | 侧板.sldprt | 44.79K |
| 25 | 侧板_MIR.sldprt | 44.79K |
| 26 | 前板.sldprt | 110.31K |
| 27 | 大腿.sldprt | 58.25K |
| 28 | 大腿_MIR1.sldprt | 58.04K |
| 29 | 大腿外.sldprt | 329.31K |
| 30 | 大腿外_MIR.sldprt | 326.48K |
| 31 | 小腿_2208电机版本.sldprt | 156.93K |
| 32 | 小腿_2208电机版本_MIR.sldprt | 156.50K |
| 33 | 小腿副拉杆.sldprt | 33.94K |
| 34 | 底板.sldprt | 47.34K |
| 35 | 成品-小型平台运输机.SLDASM | 3.28M |
| 36 | 扭簧外壳固定.sldprt | 30.10K |
| 37 | 扭簧外壳固定_MIR1.sldprt | 30.82K |
| 38 | 电机.sldprt | 25.18K |
| 39 | 电机固定.sldprt | 46.32K |
| 40 | 电池.sldprt | 84.90K |
| 41 | 舵盘.sldprt | 40.40K |
| 42 | 舵盘_MIR1.sldprt | 39.92K |
| 43 | 铝柱2mm-10mm.sldprt | 26.99K |
| 44 | 铝柱2mm-35mm.sldprt | 26.79K |
| 45 | 销4-12.sldprt | 27.13K |
| 46 | 后视图.JPG | 53.89K |
| 47 | 大腿.JPG | 33.06K |
| 48 | 小腿.JPG | 23.02K |
| 49 | 整体效果.JPG | 160.38K |
此图纸下载需要300金币
立即下载
发布者
模型信息
图纸ID:3660660
图纸格式:sldprt,sldasm
文件大小:12.72M
所需金币:300
上传时间:2026-09-03 15:44:54
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2020
标签
图纸简介
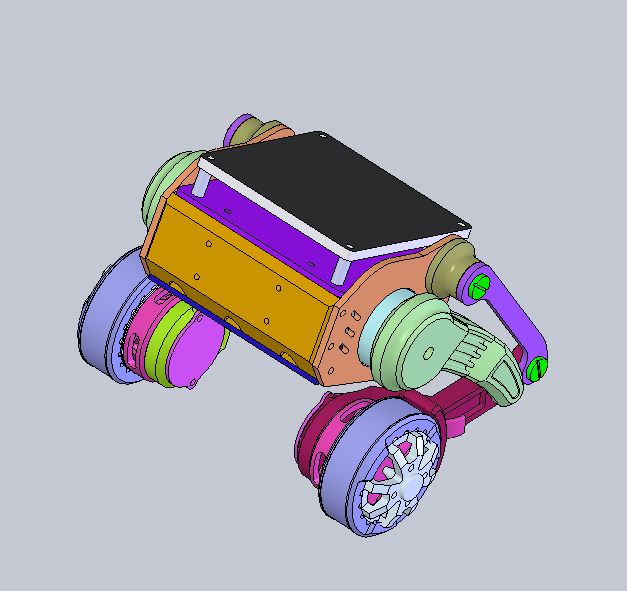
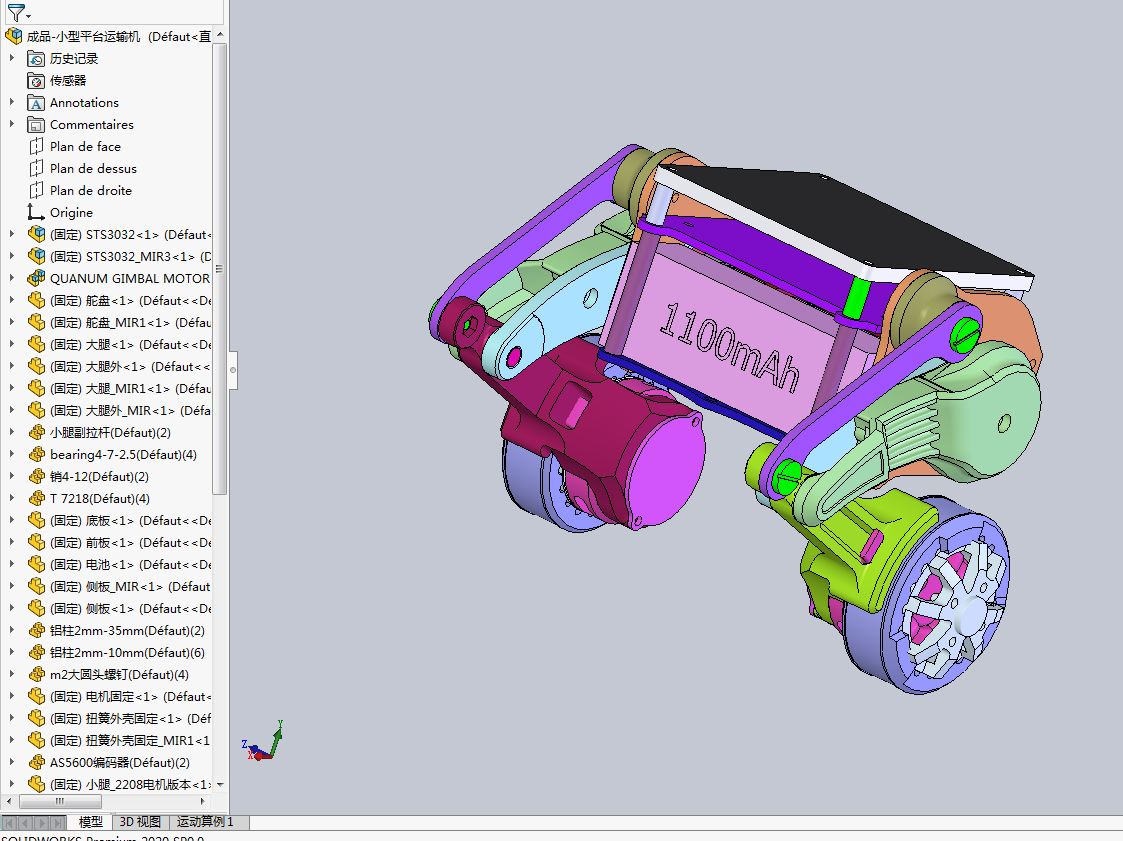
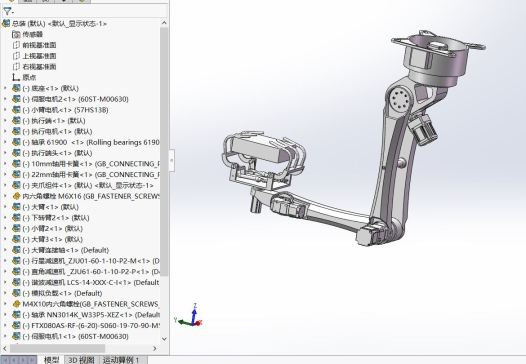
这是在SolidWorks 2020软件中打开的一款轮式移动机器人底盘的三维设计图纸。
核心构型:双驱动轮搭配辅助支撑结构的轮式底盘
零件构成:该模型集成了轮毂电机、多组轴承、机身外壳等数十个独立机械零件,是完整的机器人移动平台设计方案。
两侧的驱动轮内置了电机与特殊轮组结构,能够独立控制转速,通过差速方式实现前进、后退、原地转向等运动。
机身预留了充足的安装空间,可后续加装传感器、控制主板、机械臂等功能模块,适配巡检、物流配送等多种应用场景。
整体结构紧凑,重心偏低,能有效提升机器人运行时的稳定性,减少倾覆风险。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群