
登录注册
 微信扫码登录
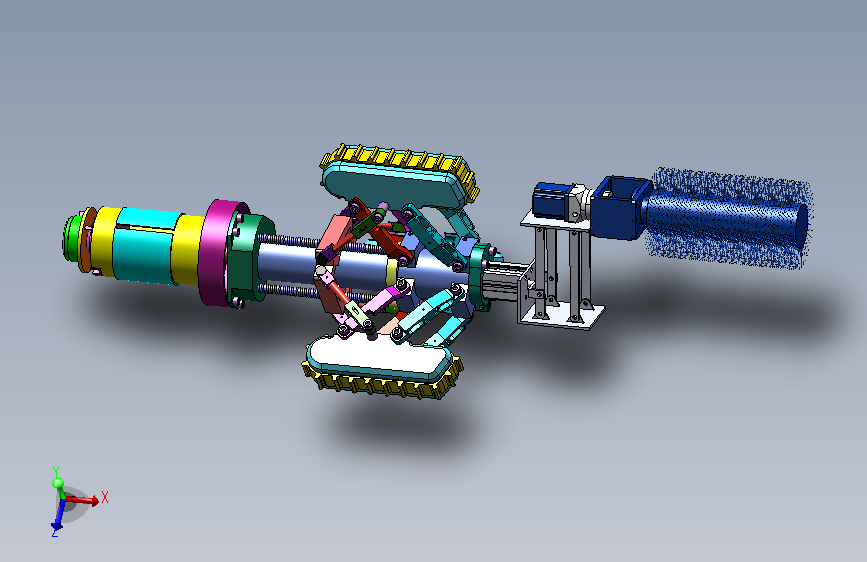
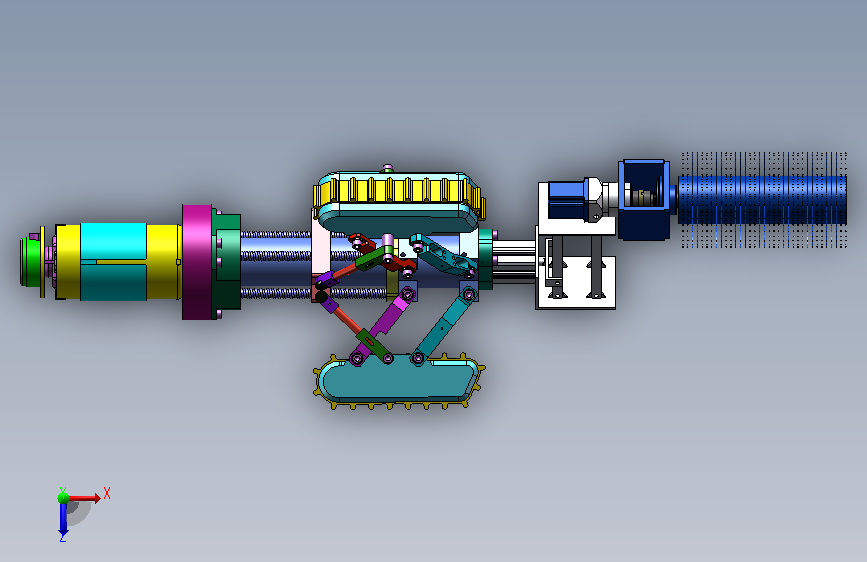
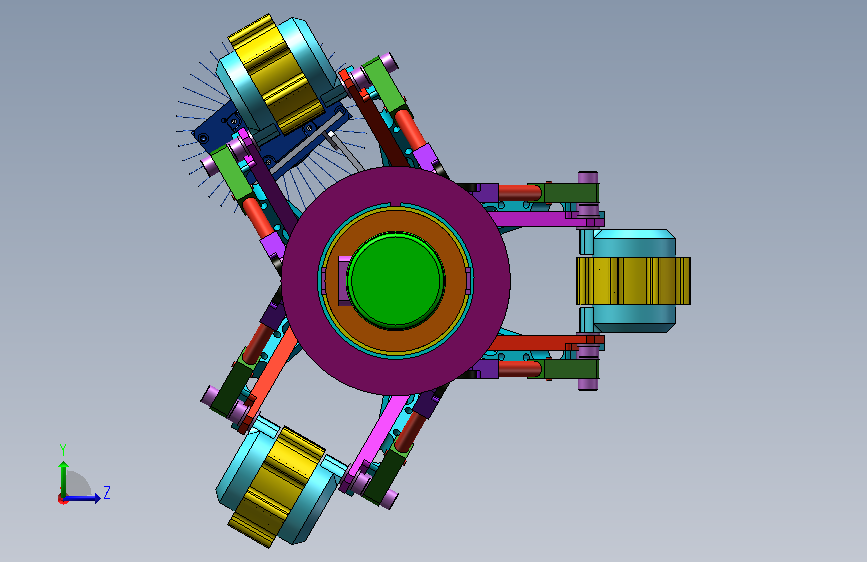
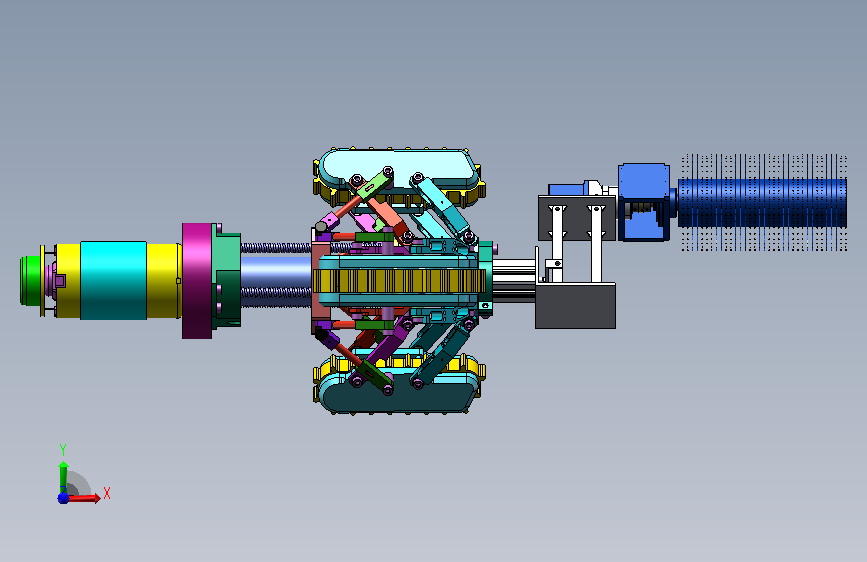
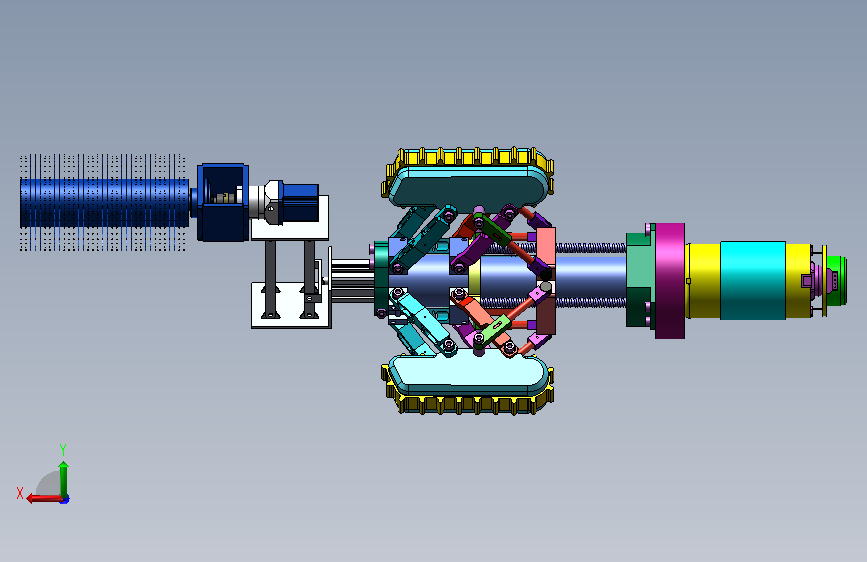
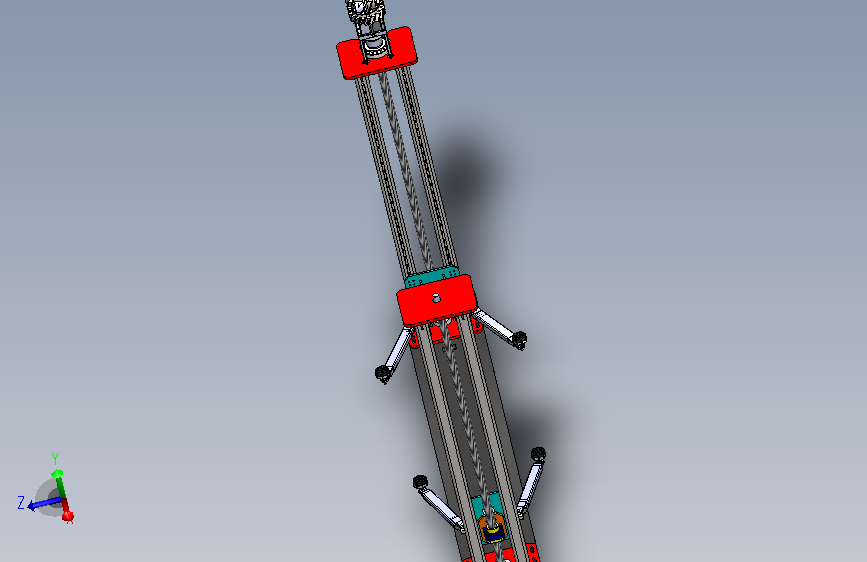
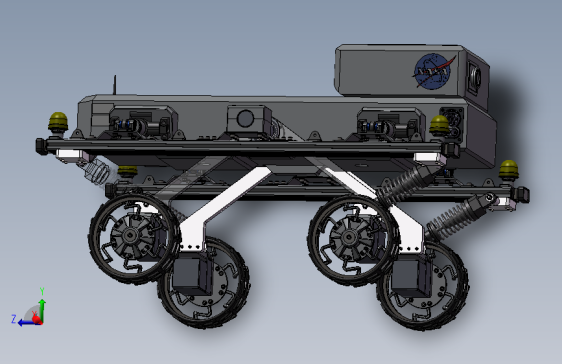
城市管道智能清理装备的机电系统协同设计
(ID:3666310) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 说明书.docx | 2.32M |
| 2 | 1.SLDPRT | 75.64K |
| 3 | 2.SLDPRT | 103.60K |
| 4 | 23.SLDPRT | 73.19K |
| 5 | 3.SLDPRT | 51.22K |
| 6 | i_shaft.SLDPRT | 139.36K |
| 7 | socketheadcapscrew_iso.SLDPRT | 137.36K |
| 8 | socketheadcapscrew_iso30.SLDPRT | 38.84K |
| 9 | 丝杠.SLDPRT | 2.14M |
| 10 | 丝杠固定.SLDPRT | 83.91K |
| 11 | 丝杠固定2.SLDPRT | 129.23K |
| 12 | 主体.SLDPRT | 267.83K |
| 13 | 垫片.SLDPRT | 59.71K |
| 14 | 垫片2.SLDPRT | 29.98K |
| 15 | 滚刷清洁组件10.SLDPRT | 9.36M |
| 16 | 滚动电刷支架.SLDPRT | 438.64K |
| 17 | 灯泡.SLDPRT | 3.06M |
| 18 | 电机.SLDASM | 349.02K |
| 19 | 电机.SLDPRT | 249.26K |
| 20 | 电机固定.SLDPRT | 109.01K |
| 21 | 电机外罩.SLDPRT | 96.56K |
| 22 | 电机尾板.SLDPRT | 424.46K |
| 23 | 皮带.SLDPRT | 645.28K |
| 24 | 移动三脚架.SLDPRT | 112.03K |
| 25 | 行走机构.SLDASM | 37.57K |
| 26 | 行走机构驱动.SLDPRT | 276.79K |
| 27 | 装配体.SLDASM | 7.72M |
| 28 | 视觉系统支架.SLDPRT | 175.91K |
| 29 | 连杆1.SLDPRT | 97.08K |
| 30 | 连杆2组件.SLDASM | 38.16K |
| 31 | 连杆3.SLDPRT | 75.03K |
| 32 | 连杆4.SLDPRT | 73.60K |
| 33 | 铜套.SLDPRT | 73.88K |
此图纸下载需要500金币
立即下载
发布者
模型信息
图纸ID:3666310
图纸格式:sldprt,sldasm
文件大小:27.8M
所需金币:500
上传时间:2026-09-07 14:05:55
是否可编辑:
软件版本:SOLIDWORKS 2025
标签
管道清理装备
图纸简介
本文设计一款城市管道智能清理装备机电系统,针对 DN300‑DN800 城市排水管道狭窄弯曲、湿滑淤堵的作业工况,采用单电机驱动三履带行走机构搭配复合清理组件,依托 PLC 实现远程模块化控制。装备整机约 70kg,径向尺寸不大于 240mm,防护等级 IP67,可实现 ±30° 爬坡,连续作业不少于 4 小时,具备机械破碎、高压射流冲洗两种清淤模式,可完成管道杂物清除、管壁清理与工况检测。通过对行走机构、主清污轴开展力学校核与有限元仿真,验证核心零部件强度刚度满足复杂管段载荷要求。该装备通行适应性强,集成度高,用于城市地下管网运维清淤,可为同类管道清理设备研发提供技术参考
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群