
登录注册
 微信扫码登录

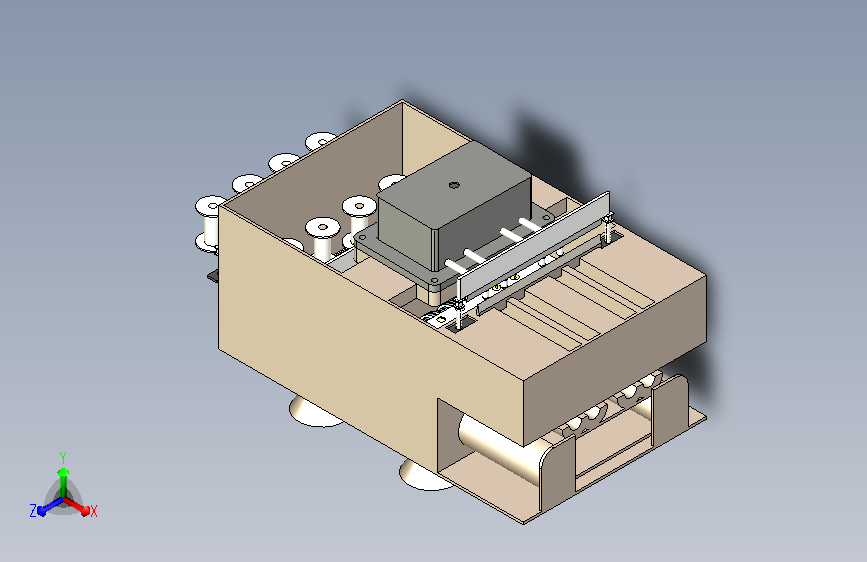
轮式智能移动机器人的结构设计与开发 1040401==520
(ID:3746061) 改图/画图
截图
AI截图渲染
✨AI图片渲染
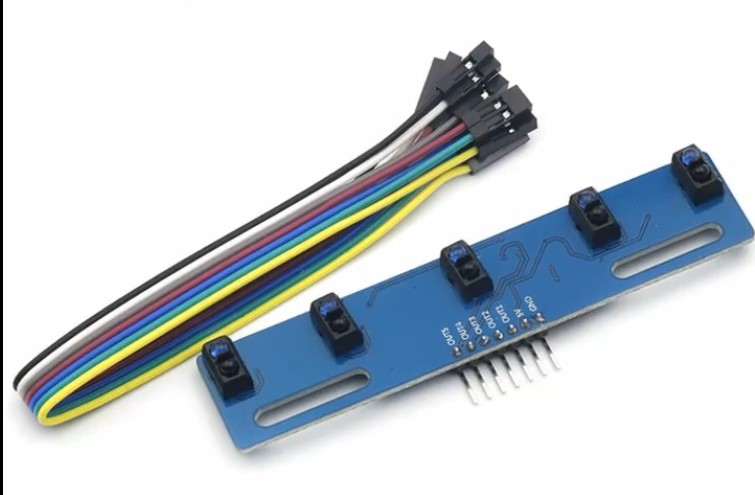
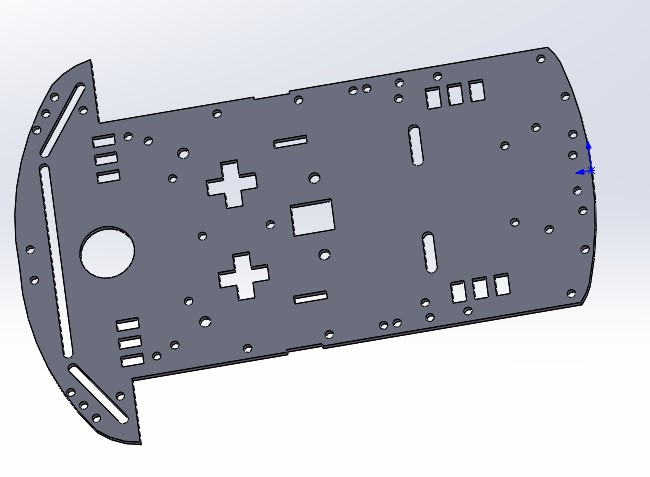
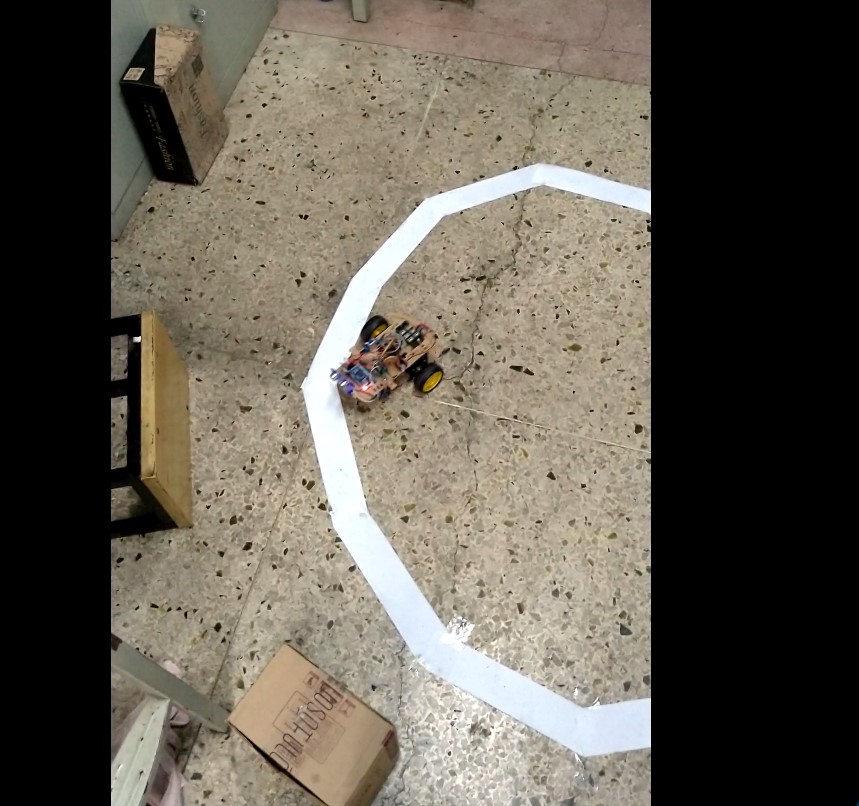
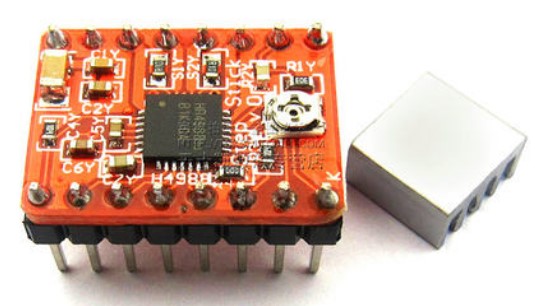
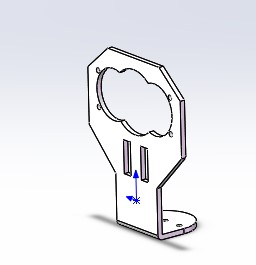
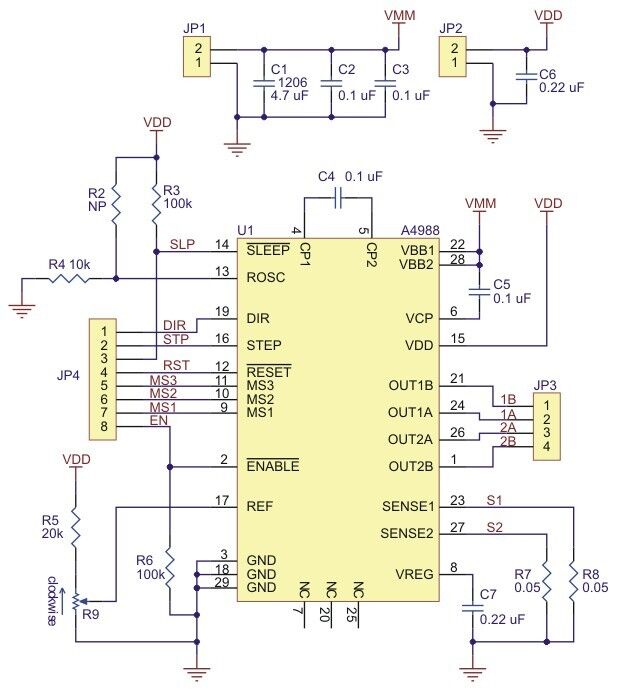
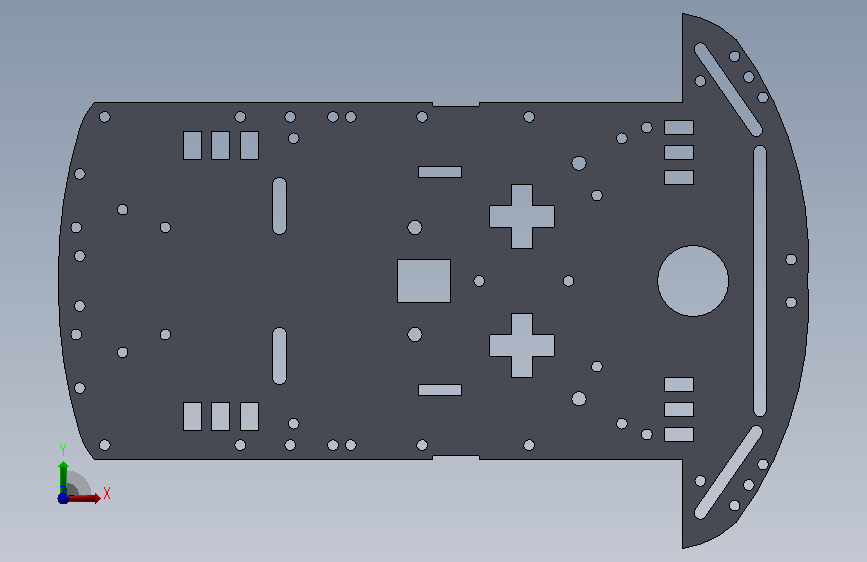
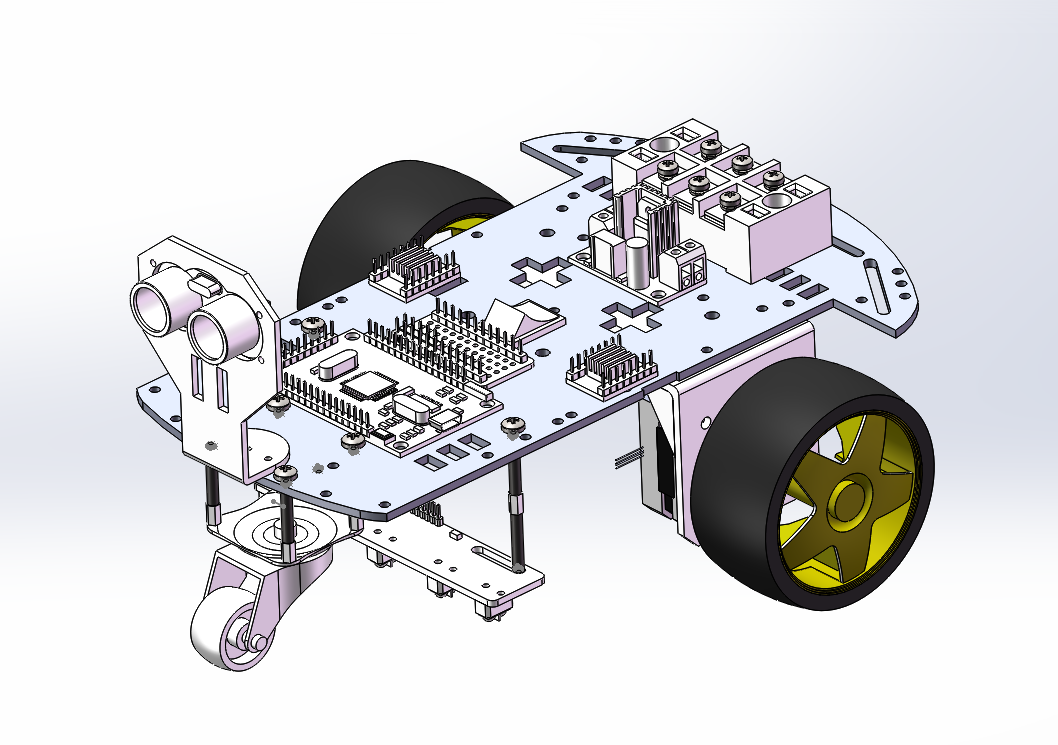
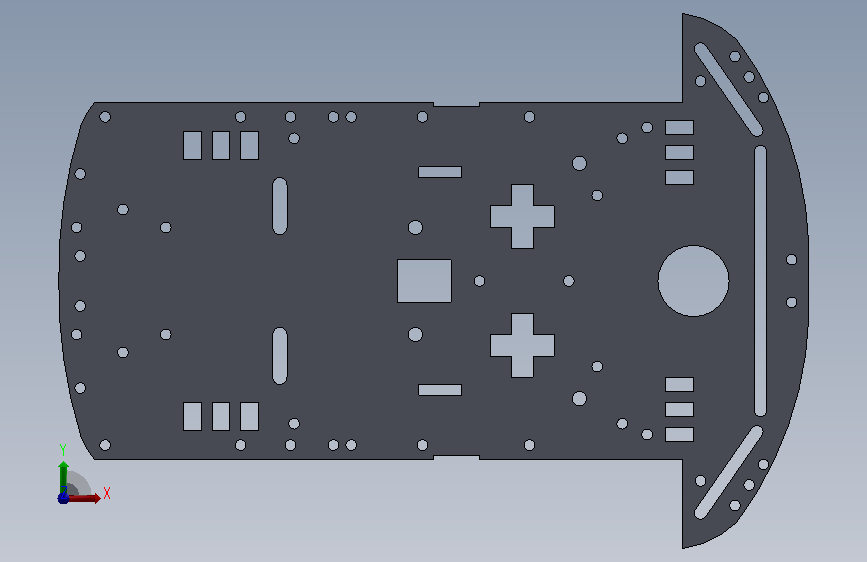
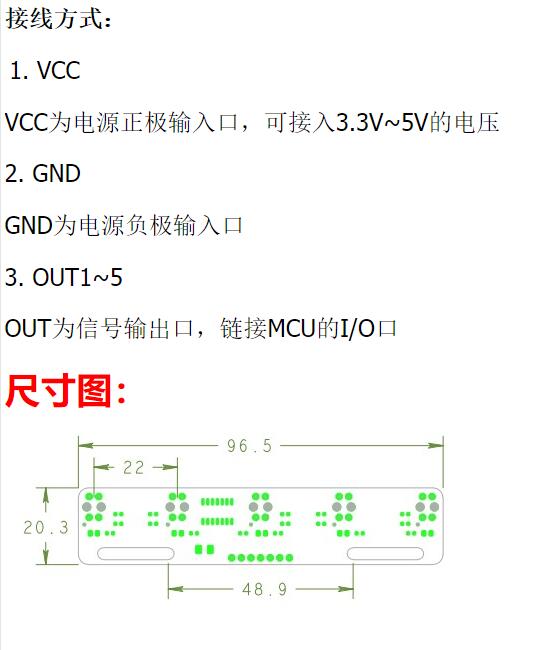
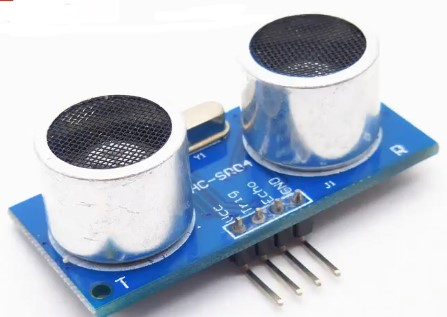
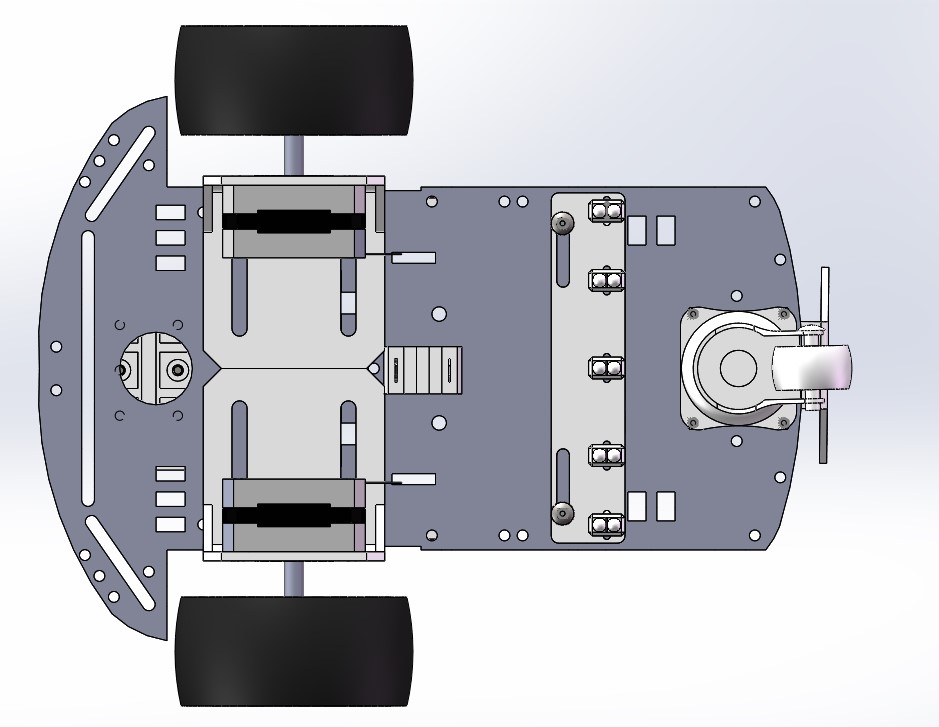
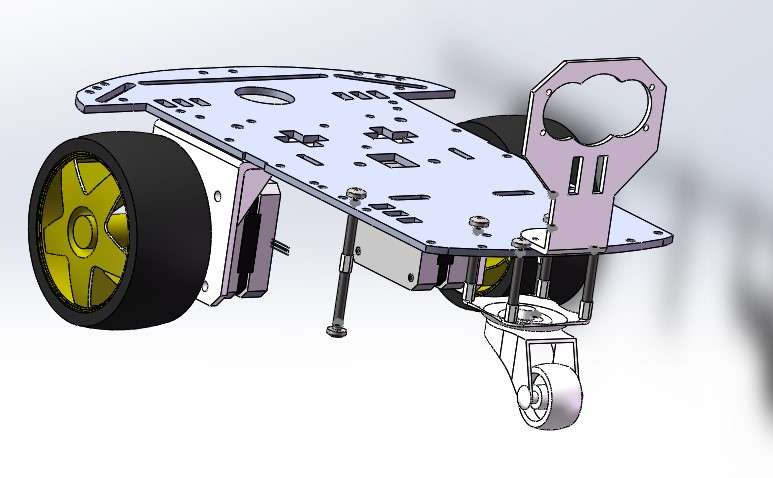
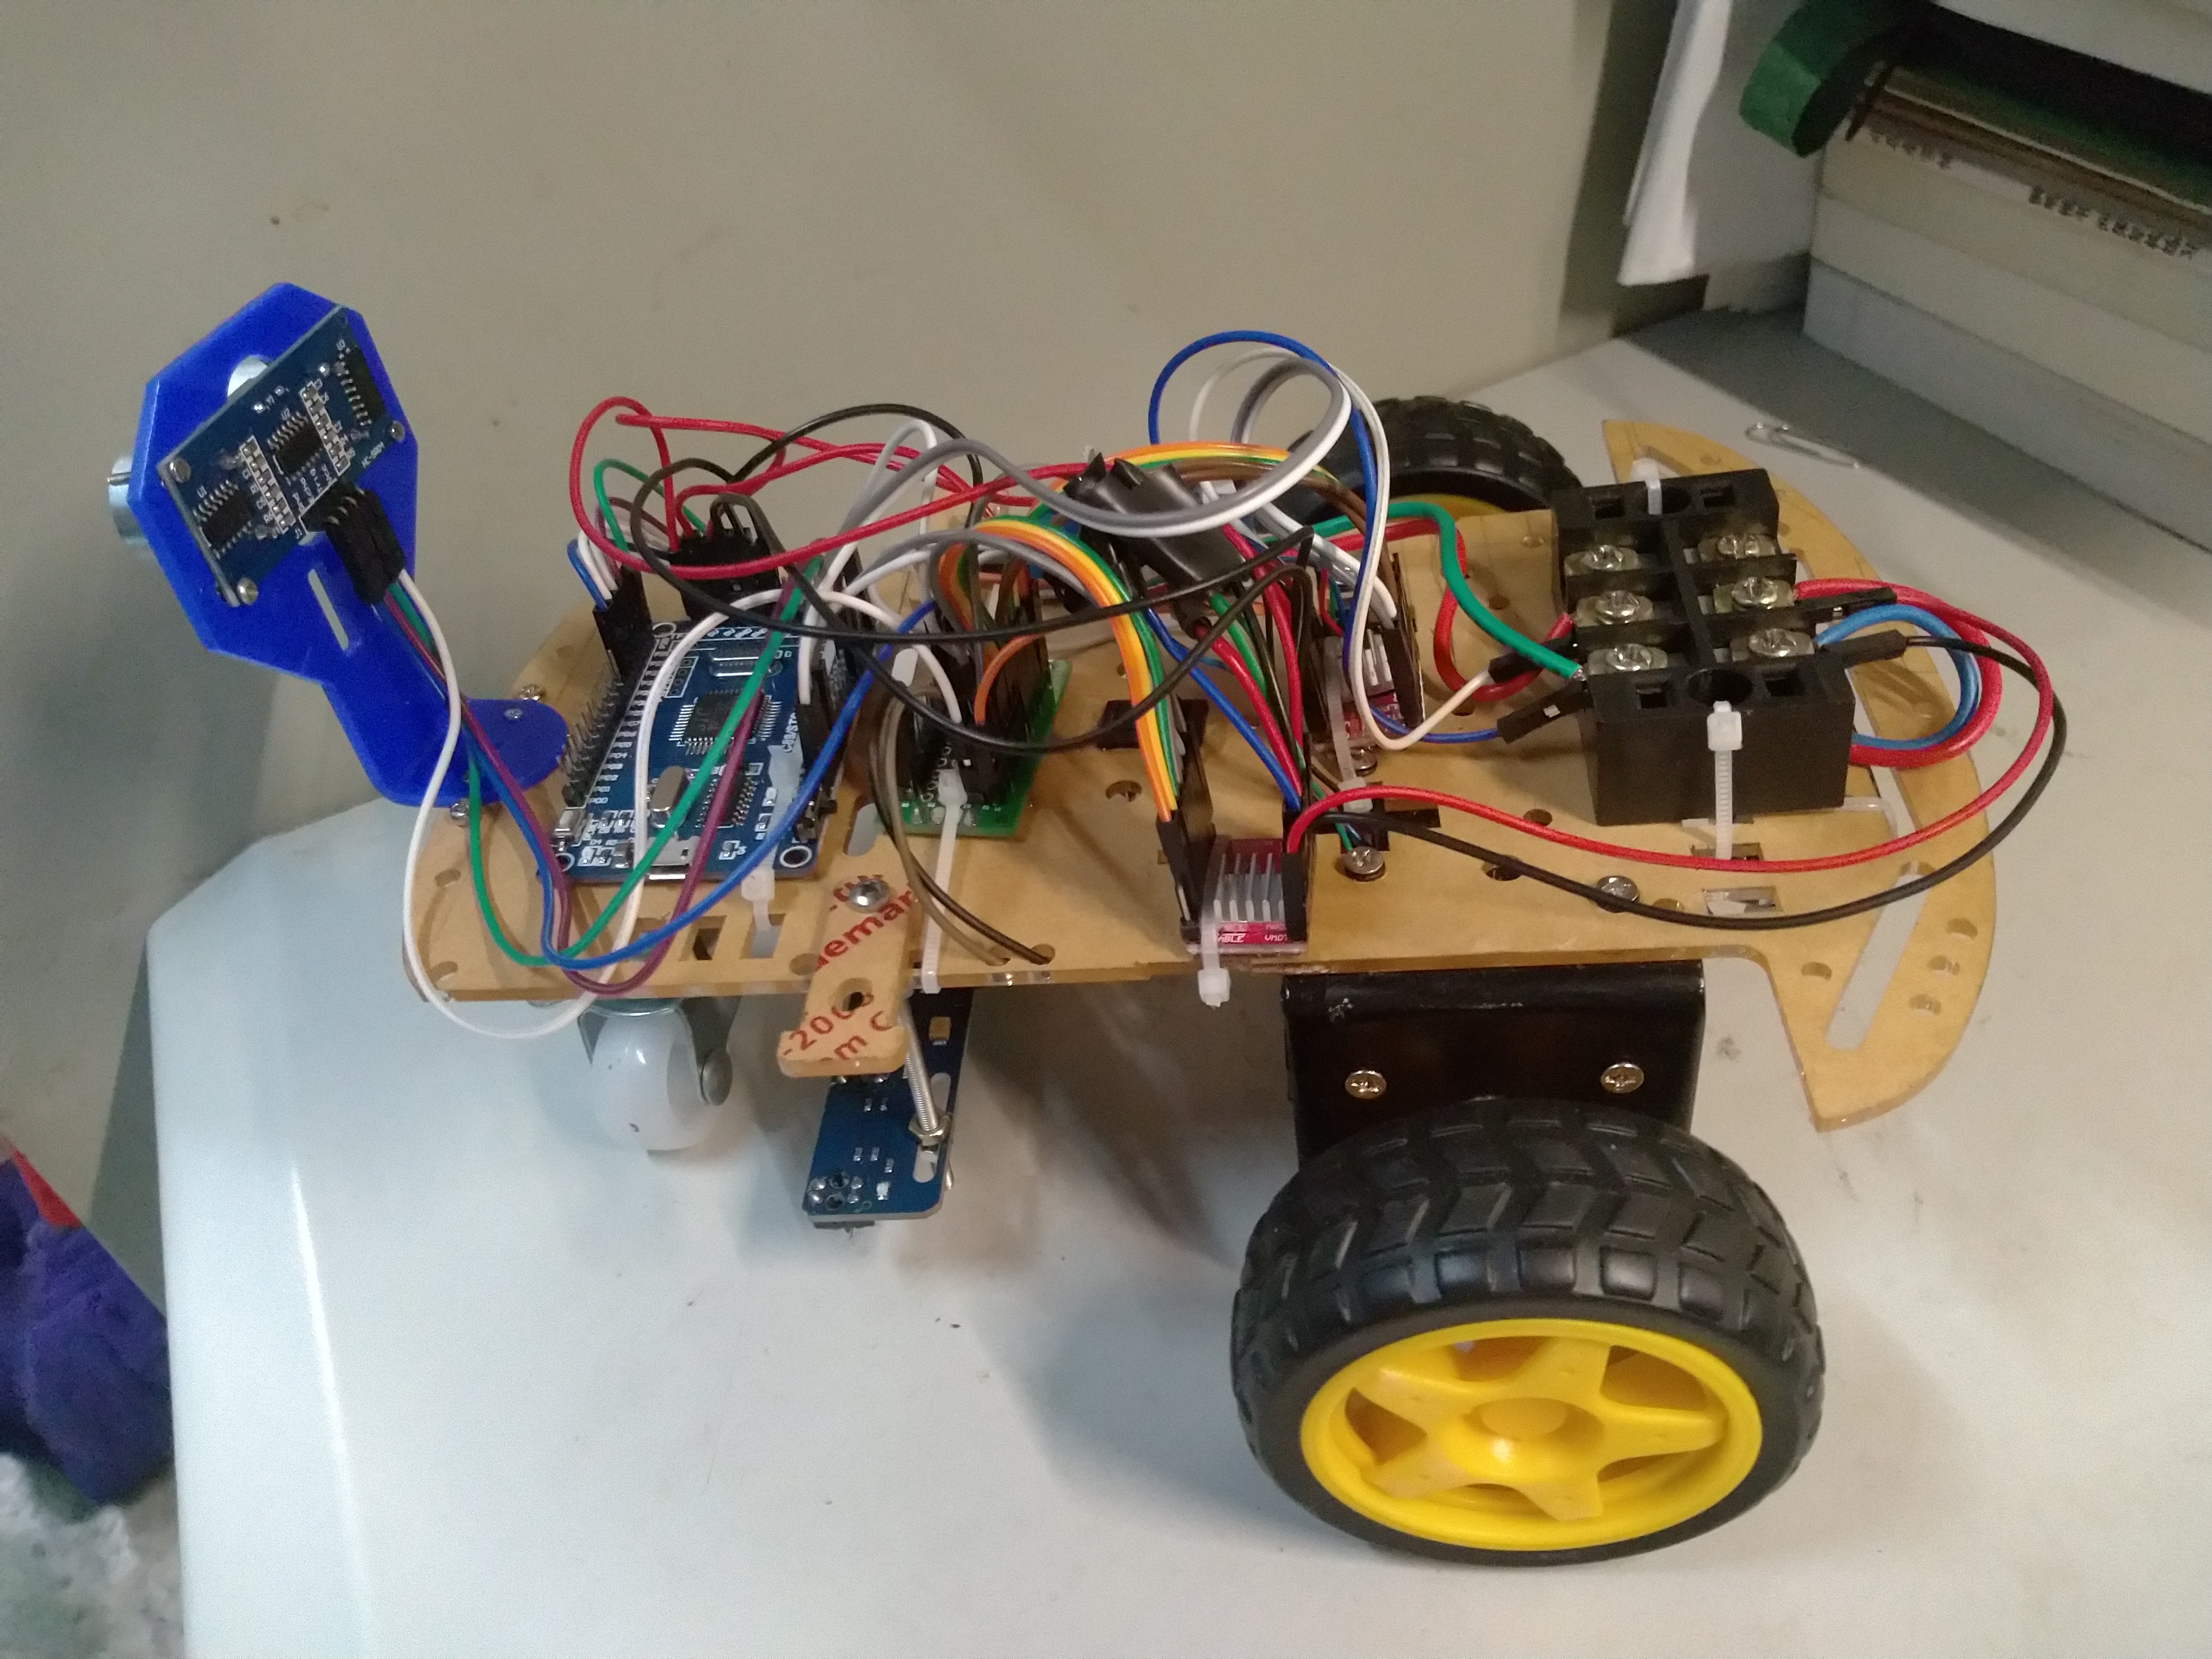
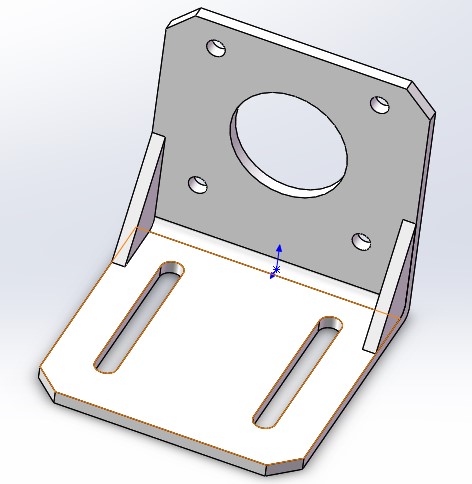
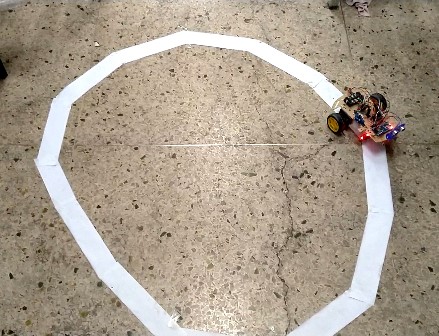
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 底板zongzhuangtu.SLDPRT | 349.00K |
| 2 | 说明书.doc | 8.16M |
| 3 | 0三维预览1.png | 311.35K |
| 4 | 5路循迹模块.SLDPRT | 736.00K |
| 5 | GB/T818-2000[十字槽盘头螺钉M3×10].sldprt | 714.00K |
| 6 | GB/T818-2000[十字槽盘头螺钉M3×5].sldprt | 648.50K |
| 7 | M6×14_组合件用弹簧垫圈[GB/T9074.26-1988].SLDPRT | 231.50K |
| 8 | 主控.SLDPRT | 1.82M |
| 9 | 十字槽盘头螺钉.SLDPRT | 587.50K |
| 10 | 小车.SLDASM | 1.51M |
| 11 | 底板.SLDPRT | 349.00K |
| 12 | 开关.SLDASM | 160.50K |
| 13 | 开关头.SLDPRT | 156.00K |
| 14 | 开关座.SLDPRT | 345.00K |
| 15 | 步进电机.sldprt | 235.50K |
| 16 | 洞洞板.SLDPRT | 780.00K |
| 17 | 电机支架.SLDPRT | 237.50K |
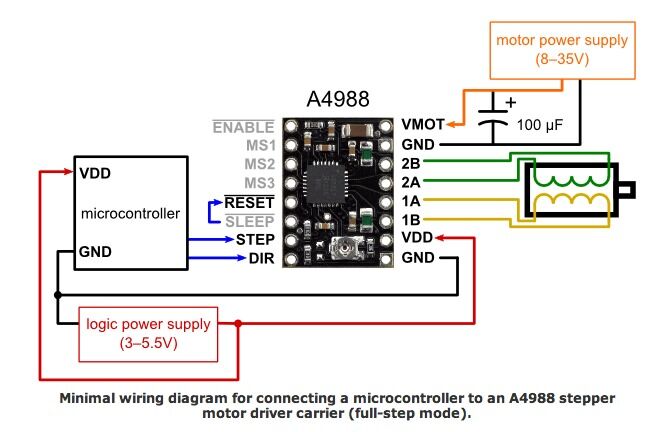
| 18 | 电机驱动模块.SLDPRT | 514.00K |
| 19 | 电池盒.SLDPRT | 617.50K |
| 20 | 电源模块.SLDPRT | 630.00K |
| 21 | 电源盒.SLDASM | 393.00K |
| 22 | 组合件用弹簧垫圈[GB/T9074.26-1988].SLDPRT | 280.00K |
| 23 | 超声波支架.SLDPRT | 224.00K |
| 24 | 超声波模块.SLDPRT | 1.05M |
| 25 | 转向轮.SLDASM | 325.50K |
| 26 | 转向轮.SLDPRT | 187.50K |
| 27 | 转向轮1.SLDPRT | 339.50K |
| 28 | 转向轮2.SLDPRT | 234.00K |
| 29 | 转向轮3.SLDPRT | 155.00K |
| 30 | 转向轮钉.SLDPRT | 158.50K |
| 31 | 铜柱.SLDPRT | 266.00K |
| 32 | 零件1.SLDPRT | 176.00K |
| 33 | 驱动轮.SLDPRT | 428.00K |
| 34 | XJBZXC-01循迹避障小车装配图.dwg | 460.31K |
| 35 | XJBZXC-02循迹避障小车爆炸图.dwg | 606.22K |
| 36 | XJBZXC-03主板原理图.dwg | 337.22K |
| 37 | XJBZXC-04电机驱动板原理图.dwg | 321.78K |
| 38 | XJBZXC-05底板.dwg | 317.53K |
| 39 | XJBZXC-06超声波支架.dwg | 322.50K |
| 40 | XJBZXC-07五路循迹模块.dwg | 337.44K |
| 41 | XJBZXC-08电机支架.dwg | 328.25K |
| 42 | XJBZXC-09超声波模块.dwg | 320.00K |
| 43 | XJBZXC-10总开关.dwg | 321.25K |
| 44 | XJBZXC-11电源盒.dwg | 367.84K |
| 45 | XJBZXC-12电源模块.dwg | 335.94K |
| 46 | XJBZXC-13步进电机.dwg | 328.75K |
| 47 | 图纸.dwg | 1.16M |
| 48 | A4988电机驱动模块原理图.jpg | 48.98K |
| 49 | A4988电机驱动模块接口图.jpg | 38.72K |
| 50 | LM317T电源转换模块原理图.pdf | 76.21K |
| 51 | 主控板原理图.pdf | 291.59K |
| 52 | 五路循迹模块参数图.jpg | 30.12K |
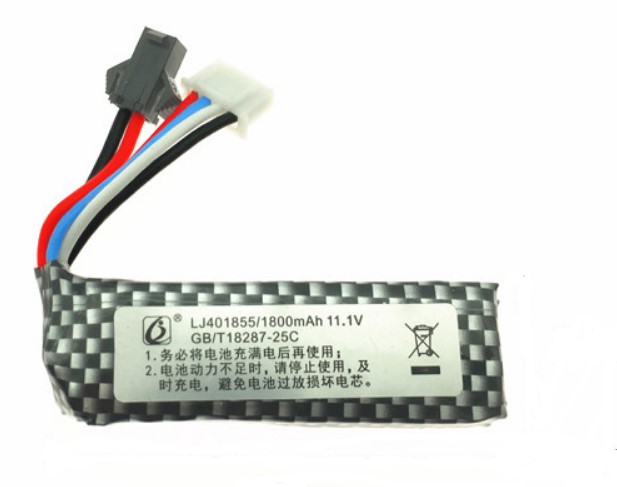
| 53 | 12V1800mAh电源.jpg | 36.36K |
| 54 | 89C52RC单片机.jpg | 18.84K |
| 55 | A4988驱动合成模块及散热器.jpg | 41.79K |
| 56 | HC-SR04小型超声波传感器.jpg | 29.01K |
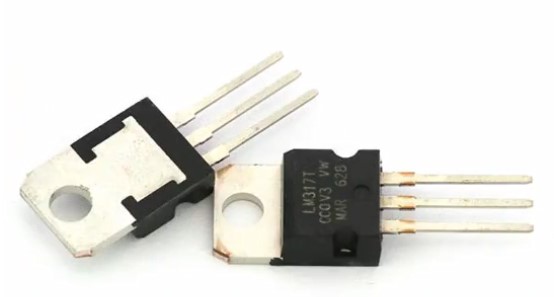
| 57 | LM317T电源芯片.jpg | 18.54K |
| 58 | 传感器支架.jpg | 9.75K |
| 59 | 全方位轮式移动机构的示意图.jpg | 76.46K |
| 60 | 底盘.jpg | 36.95K |
| 61 | 循迹模块.jpg | 49.38K |
| 62 | 循迹演示视频1.mp4 | 66.45M |
| 63 | 循迹演示视频2.mp4 | 41.58M |
| 64 | 总体装配图.jpg | 65.95K |
| 65 | 整体装配图.jpg | 4.36M |
| 66 | 电机支架.jpg | 36.87K |
| 67 | 自主巡线路线图.jpg | 64.50K |
| 68 | 自主避障障碍物设计.jpg | 136.31K |
| 69 | 避障演示视频1.mp4 | 26.22M |
| 70 | 避障演示视频2.mp4 | 35.85M |
| 71 | mian.c | 8.02K |
| 72 | Project.hex | 2.96K |
| 73 | Sheet2.SchDoc | 30.50K |
此图纸下载需要128金币
立即下载
发布者
模型信息
图纸ID:3746061
图纸格式:sldprt,sldasm,dwg,pdf
文件大小:192.61M
所需金币:128
上传时间:2026-10-14 17:49:41
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2014
标签
图纸简介
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群