
登录注册
 微信扫码登录
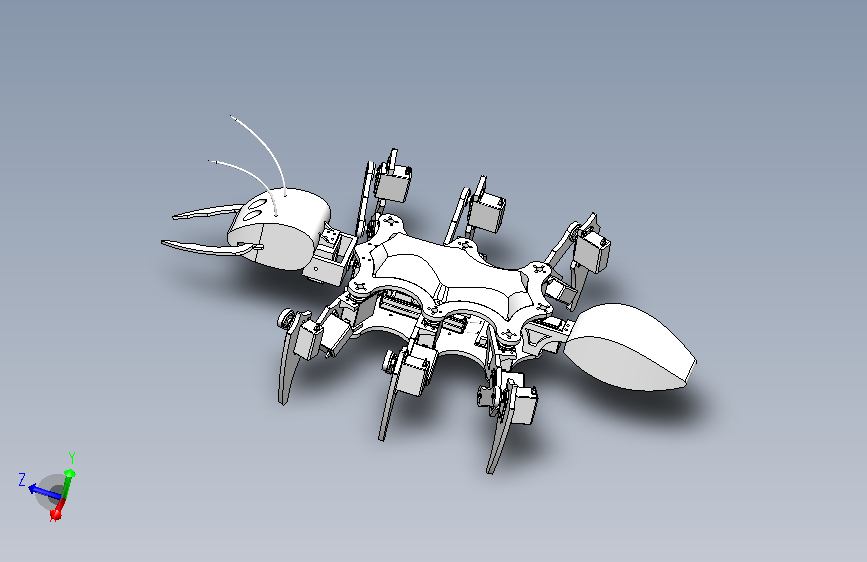
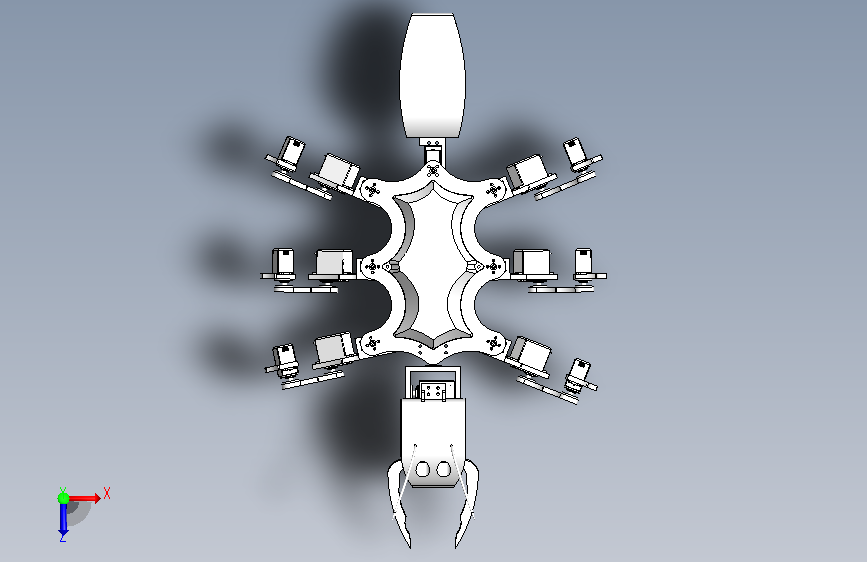
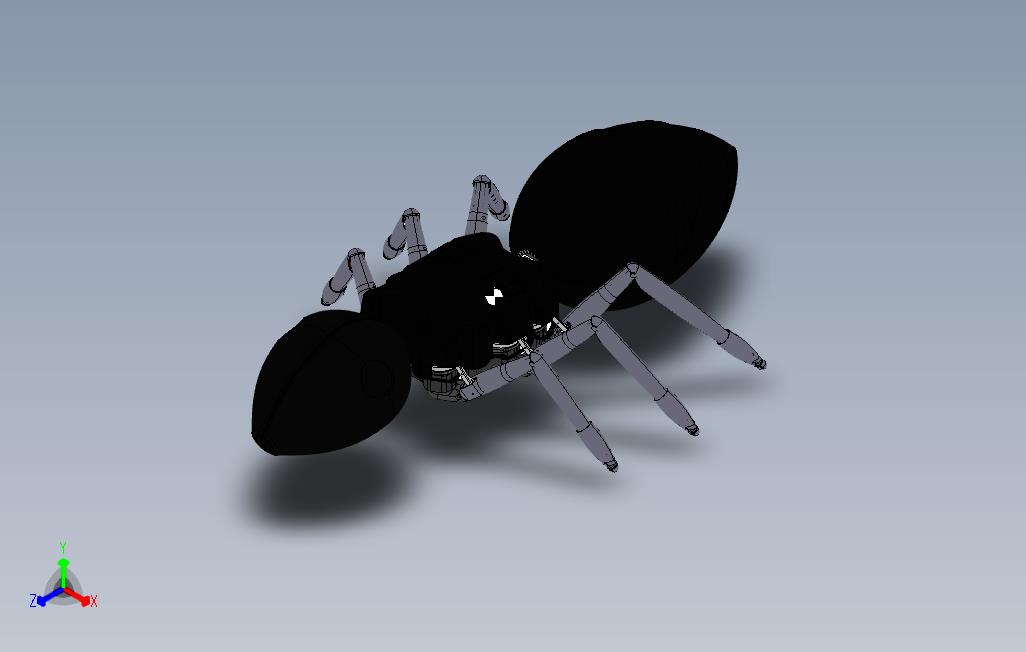
H0009306-六足蚂蚁机器人
(ID:3792153) 改图/画图
截图
AI截图渲染
✨AI图片渲染
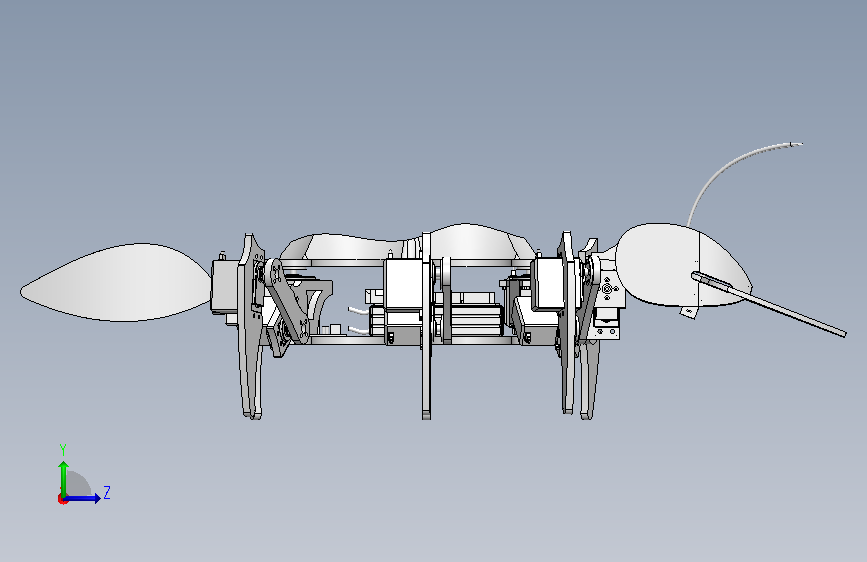
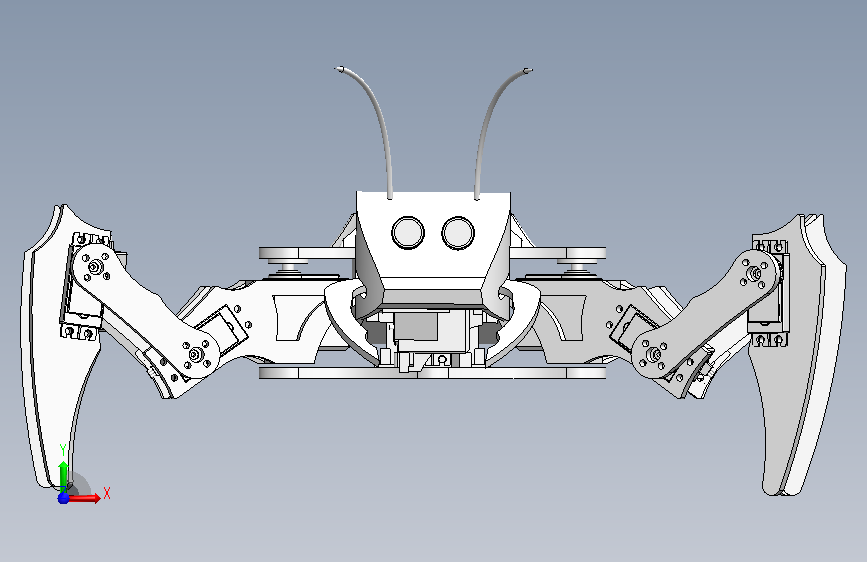
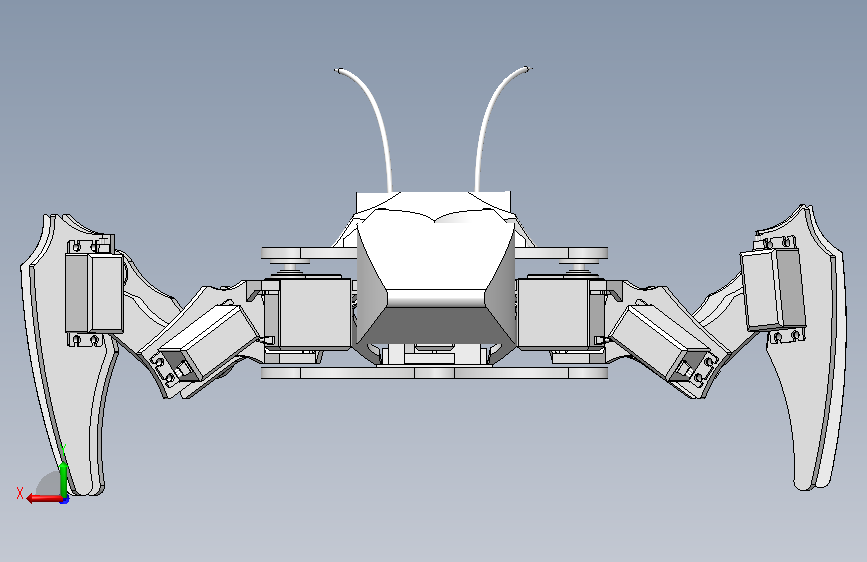
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | AM版.SLDPRT | 1.61M |
| 2 | LI-Po电池.SLDPRT | 282.57K |
| 3 | ServoMotorMicro9g_r1.SLDPRT | 114.92K |
| 4 | 上部平台.DWG | 87.57K |
| 5 | 上部平台.SLDDRW | 418.88K |
| 6 | 上部平台.SLDPRT | 358.94K |
| 7 | 上部平台盖板.DWG | 75.78K |
| 8 | 上部平台盖板.SLDDRW | 369.75K |
| 9 | 上部平台盖板.SLDPRT | 429.07K |
| 10 | 传感器HC-SR04.SLDPRT | 119.74K |
| 11 | 伺服电机9g.SLDPRT | 120.66K |
| 12 | 六足蚂蚁机器人.DWG | 383.06K |
| 13 | 六足蚂蚁机器人.SLDASM | 1.42M |
| 14 | 六足蚂蚁机器人.SLDDRW | 5.27M |
| 15 | 六足蚂蚁机器人.STEP | 7.77M |
| 16 | 天线.DWG | 56.02K |
| 17 | 天线.SLDDRW | 176.19K |
| 18 | 天线.SLDPRT | 119.13K |
| 19 | 头.DWG | 106.41K |
| 20 | 头.SLDDRW | 756.39K |
| 21 | 头.SLDPRT | 467.36K |
| 22 | 尾巴.DWG | 55.87K |
| 23 | 尾巴.SLDDRW | 179.50K |
| 24 | 尾巴.SLDPRT | 95.81K |
| 25 | 尾连杆.DWG | 59.12K |
| 26 | 尾连杆.SLDDRW | 152.40K |
| 27 | 尾连杆.SLDPRT | 135.42K |
| 28 | 抓手1.DWG | 60.71K |
| 29 | 抓手1.SLDDRW | 211.49K |
| 30 | 抓手1.SLDPRT | 215.06K |
| 31 | 抓手2.DWG | 58.37K |
| 32 | 抓手2.SLDDRW | 199.65K |
| 33 | 抓手2.SLDPRT | 223.93K |
| 34 | 支撑件1.DWG | 55.09K |
| 35 | 支撑件1.SLDDRW | 163.90K |
| 36 | 支撑件1.SLDPRT | 100.99K |
| 37 | 支撑件2.DWG | 57.15K |
| 38 | 支撑件2.SLDDRW | 197.49K |
| 39 | 支撑件2.SLDPRT | 103.45K |
| 40 | 支撑件3.DWG | 66.00K |
| 41 | 支撑件3.SLDDRW | 265.92K |
| 42 | 支撑件3.SLDPRT | 189.86K |
| 43 | 电机MG996R.SLDPRT | 291.24K |
| 44 | 腿部电机连杆-右.DWG | 74.63K |
| 45 | 腿部电机连杆-右.SLDDRW | 265.42K |
| 46 | 腿部电机连杆-右.SLDPRT | 261.06K |
| 47 | 腿部电机连杆.DWG | 73.94K |
| 48 | 腿部电机连杆.SLDDRW | 260.11K |
| 49 | 腿部电机连杆.SLDPRT | 229.02K |
| 50 | 腿部连杆2.DWG | 55.18K |
| 51 | 腿部连杆2.SLDDRW | 172.33K |
| 52 | 腿部连杆2.SLDPRT | 97.88K |
| 53 | 腿部连杆3.DWG | 56.31K |
| 54 | 腿部连杆3.SLDDRW | 168.00K |
| 55 | 腿部连杆3.SLDPRT | 85.14K |
| 56 | 转换器.SLDPRT | 117.03K |
| 57 | 顶部平台.DWG | 64.00K |
| 58 | 顶部平台.SLDDRW | 234.84K |
| 59 | 顶部平台.SLDPRT | 175.87K |
此图纸下载需要49金币
立即下载
发布者
模型信息
图纸ID:3792153
图纸格式:sldprt,dwg,slddrw,sldasm,step
文件大小:19.26M
所需金币:49
上传时间:2026-11-03 19:38:59
是否可编辑:
软件版本:SOLIDWORKS 2021
标签
图纸简介
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。


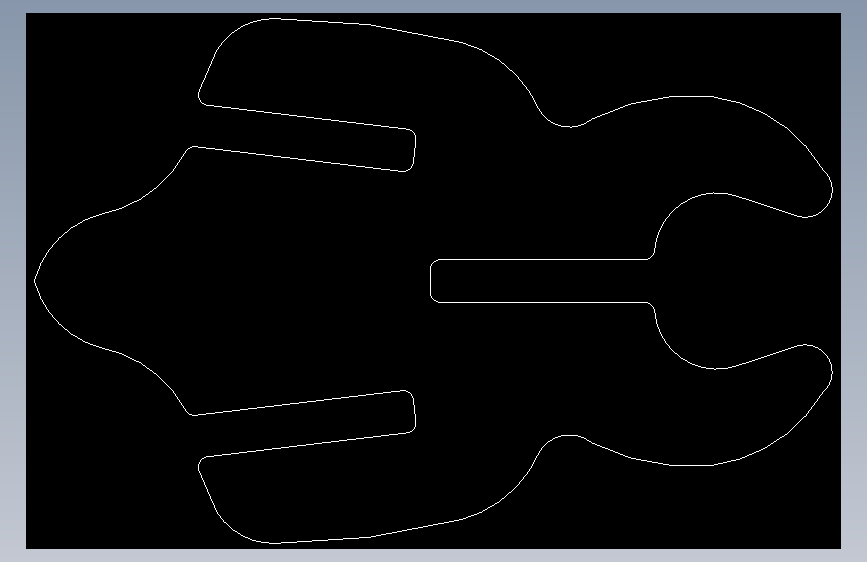


AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群