
登录注册
 微信扫码登录
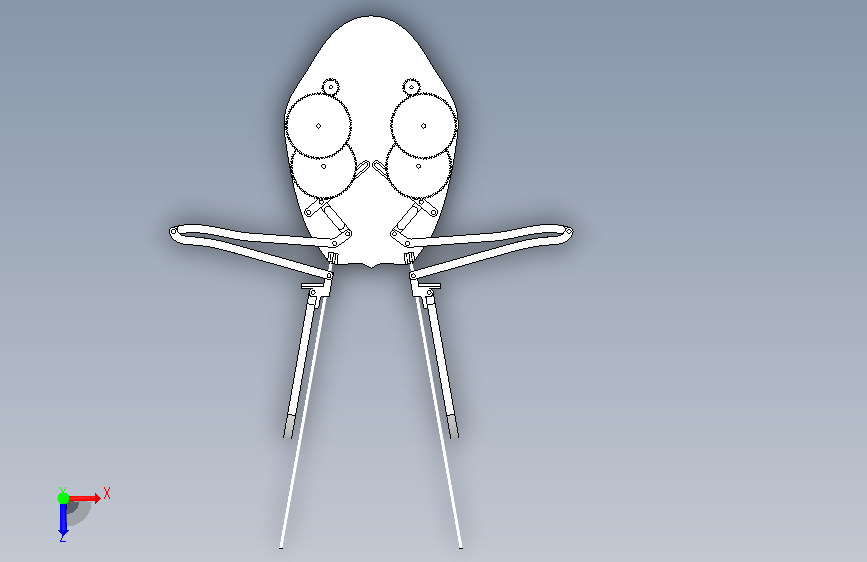
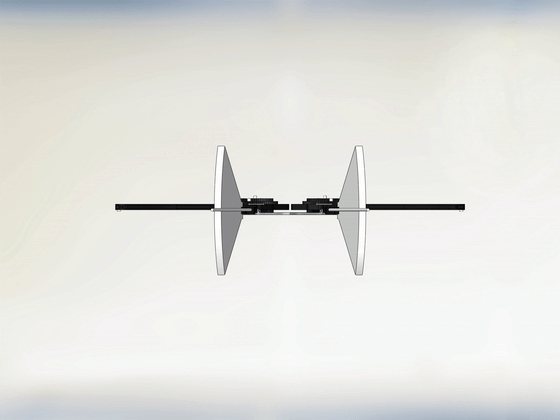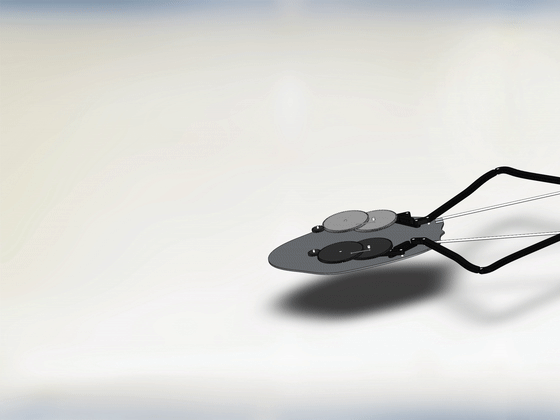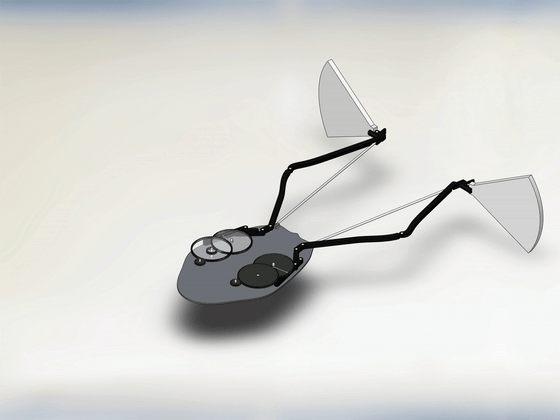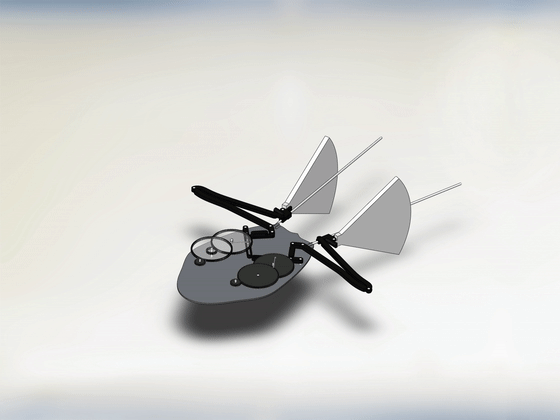
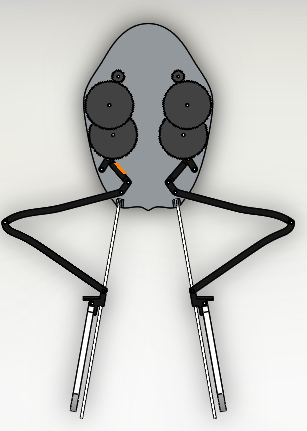
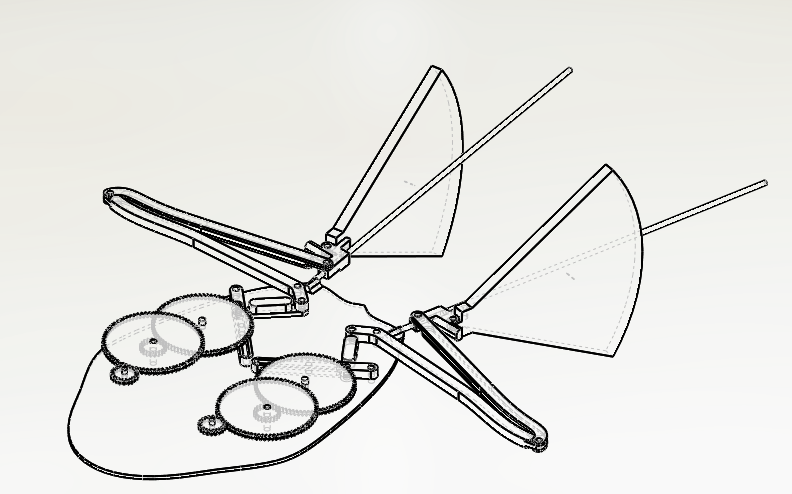
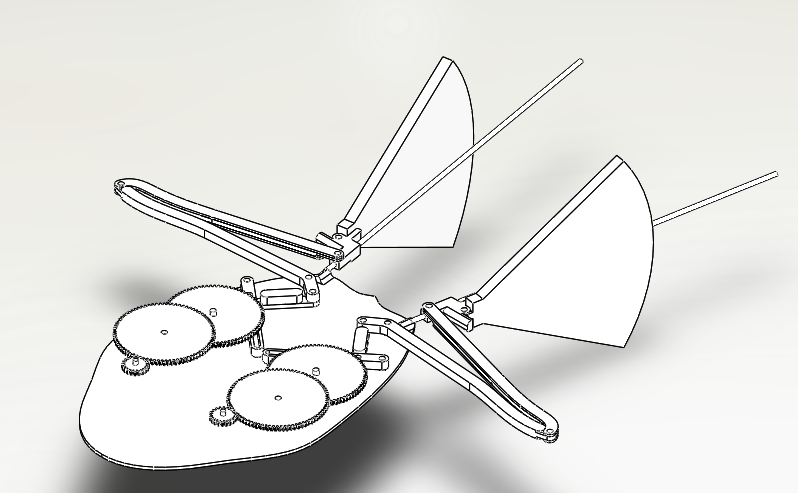
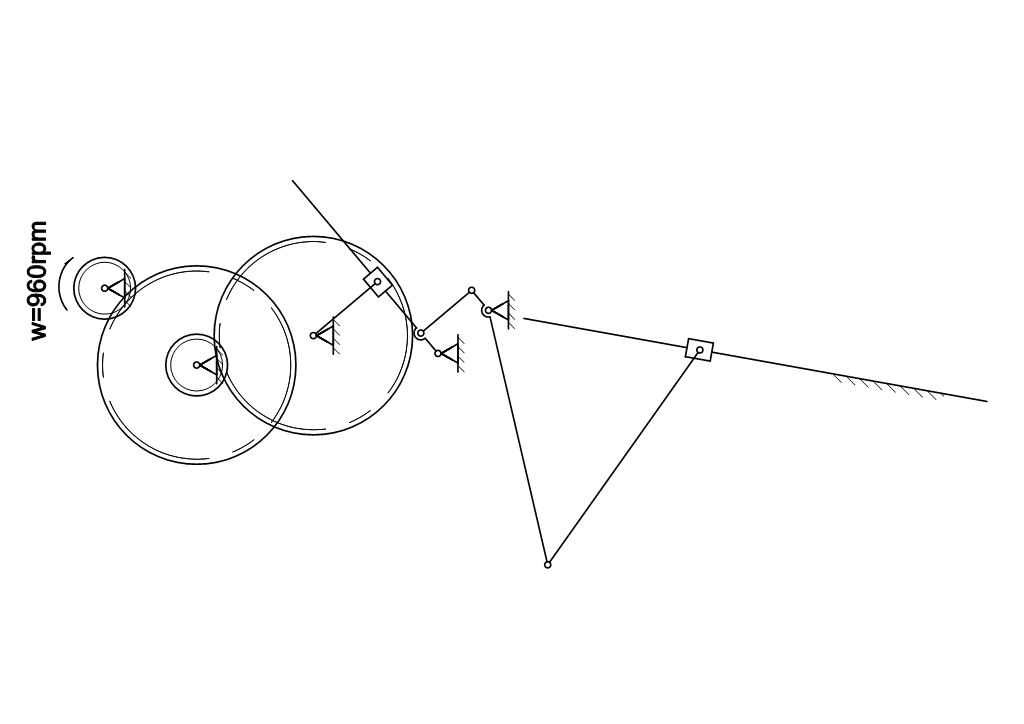
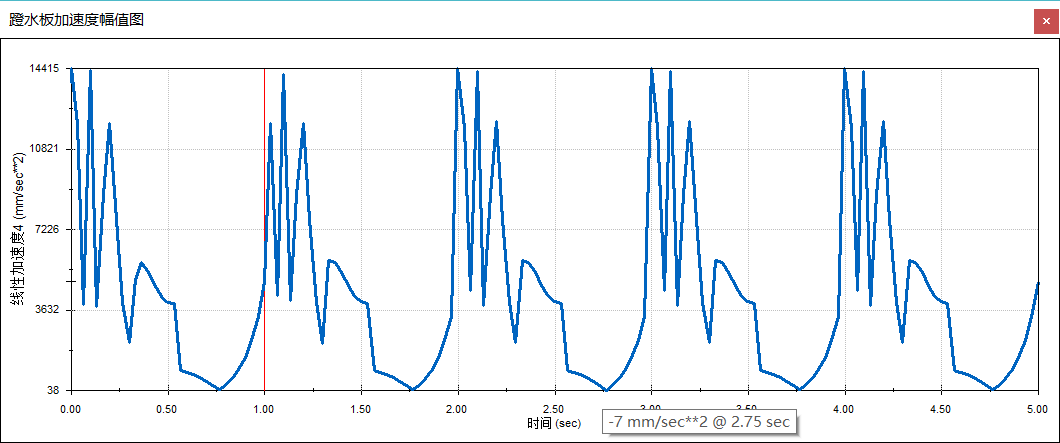
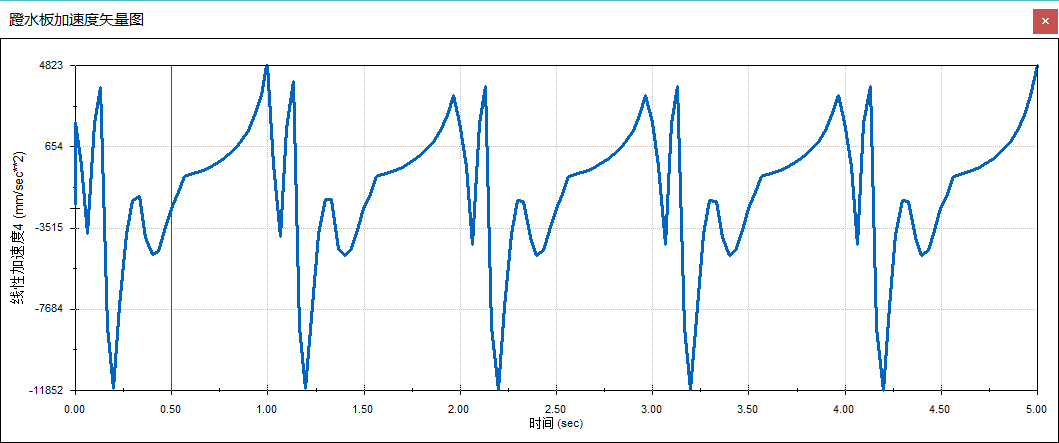
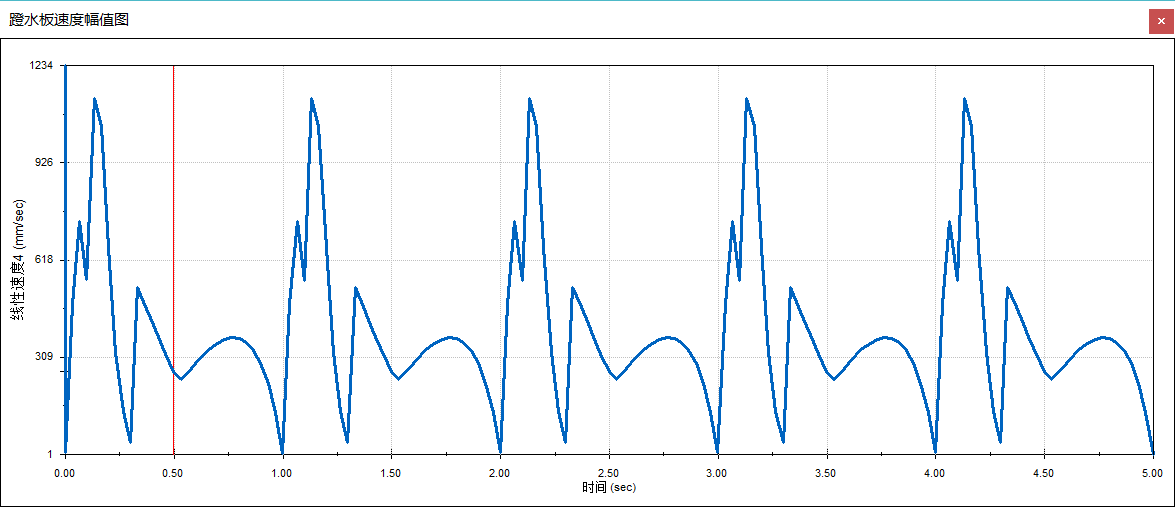
692485-机械原理设计——仿青蛙推进器
(ID:3793816) 改图/画图
截图
AI截图渲染
✨AI图片渲染
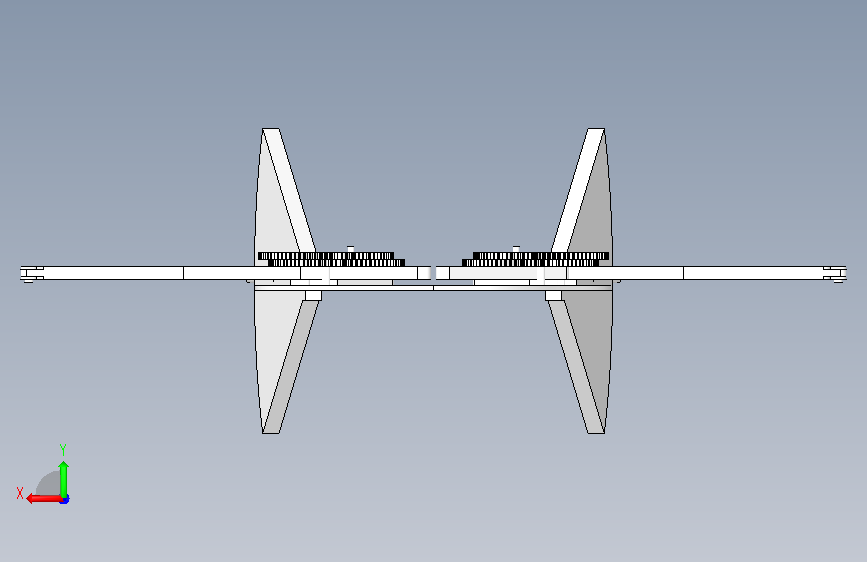
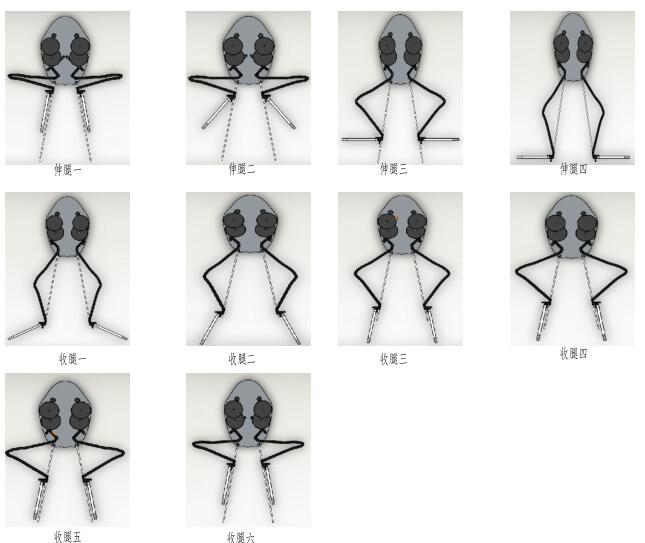
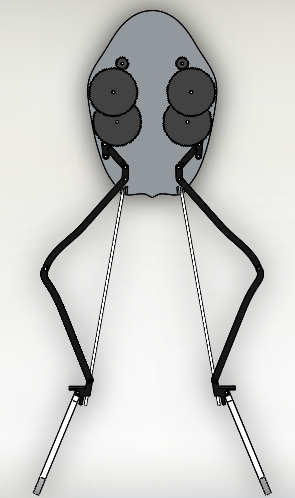
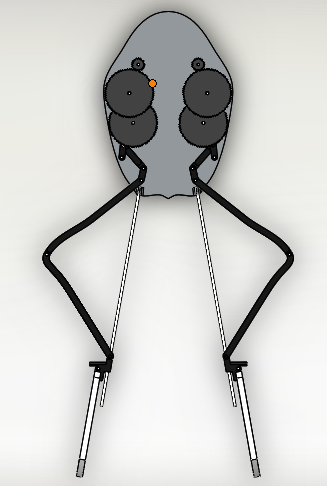
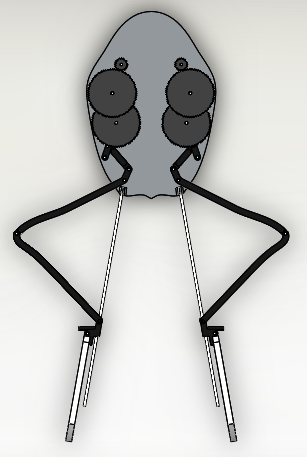
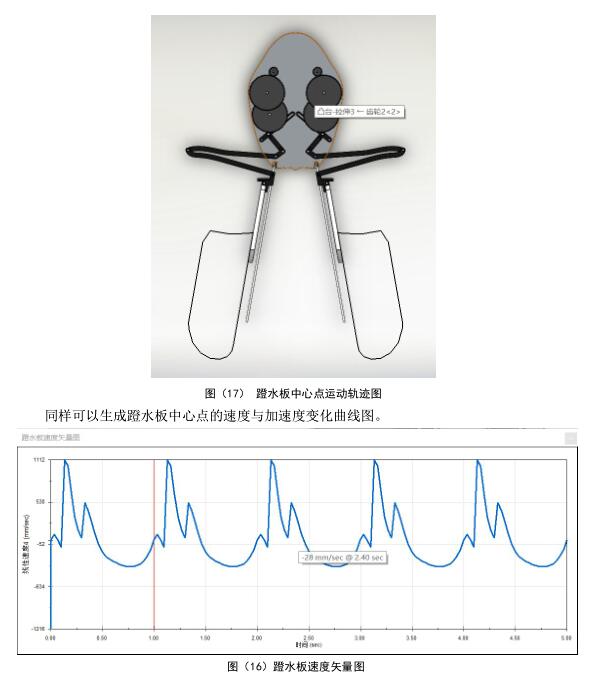
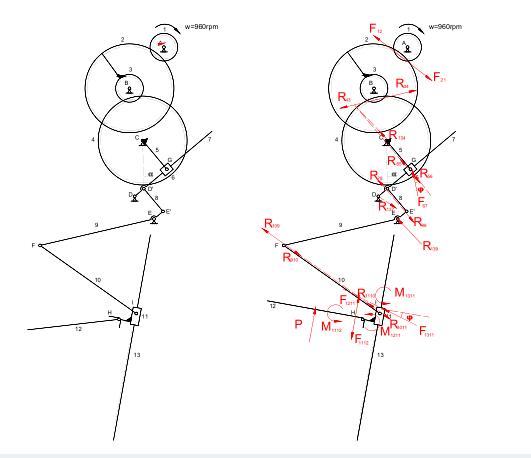
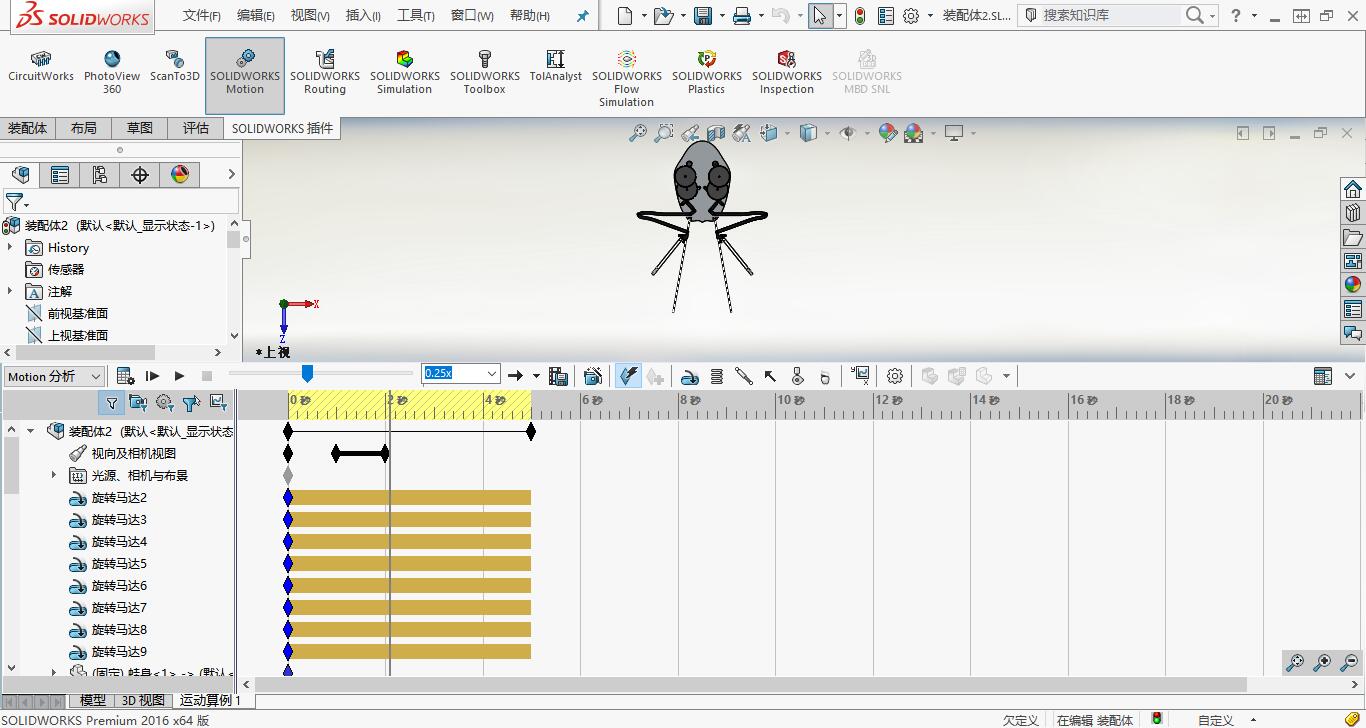
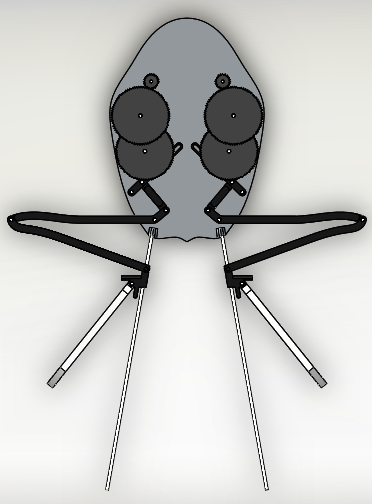
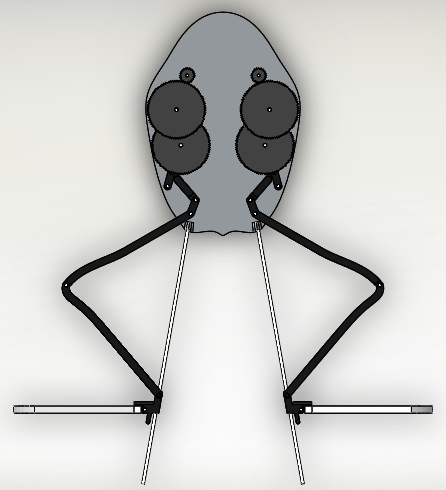
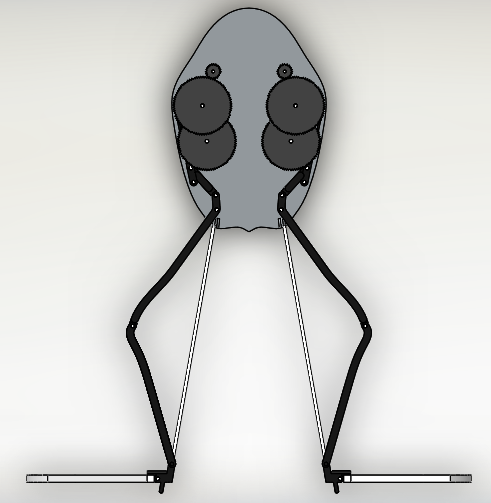
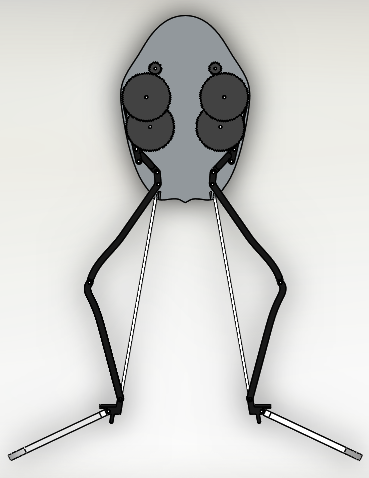
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | QQ截图20191129095655.jpg | 34.00K |
| 2 | QQ截图20191129095732.jpg | 21.49K |
| 3 | QQ截图20191129100550.jpg | 106.20K |
| 4 | QQ截图20191129100820.jpg | 58.08K |
| 5 | QQ截图20191129100849.jpg | 32.18K |
| 6 | 仿青蛙游动机器人机构设计_樊继壮.pdf | 1.25M |
| 7 | 循环图1.PDF | 493.83K |
| 8 | 机原CAD1.pdf | 23.62K |
| 9 | 装配体2.avi | 600.94M |
| 10 | 装配体2[00-00-00--00-00-20].gif | 6.37M |
| 11 | 装配图1.pdf | 81.91K |
| 12 | 陈敬福、王彬、杨钟:仿生青蛙推进器.pdf | 1.31M |
| 13 | 1.png | 77.25K |
| 14 | 10.png | 60.44K |
| 15 | 11.png | 55.36K |
| 16 | 2.png | 81.34K |
| 17 | 3.png | 86.45K |
| 18 | 4.png | 89.46K |
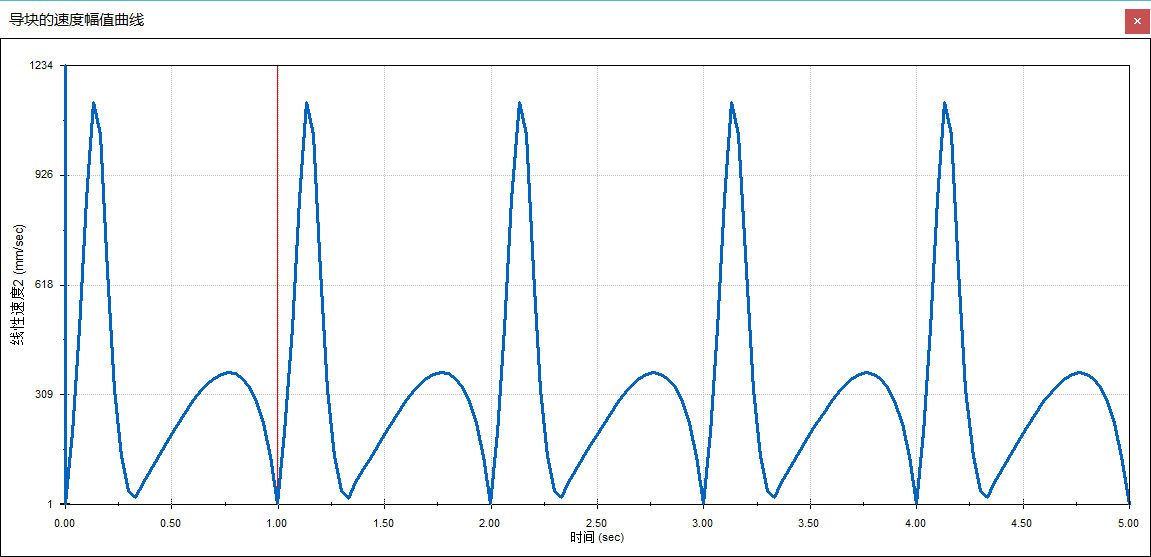
| 19 | 5.png | 69.89K |
| 20 | 6.png | 69.95K |
| 21 | 7.png | 70.79K |
| 22 | 8.png | 63.39K |
| 23 | 9.png | 61.56K |
| 24 | TIM截图20180120190829.png | 117.31K |
| 25 | TIM截图20180120190853.png | 105.98K |
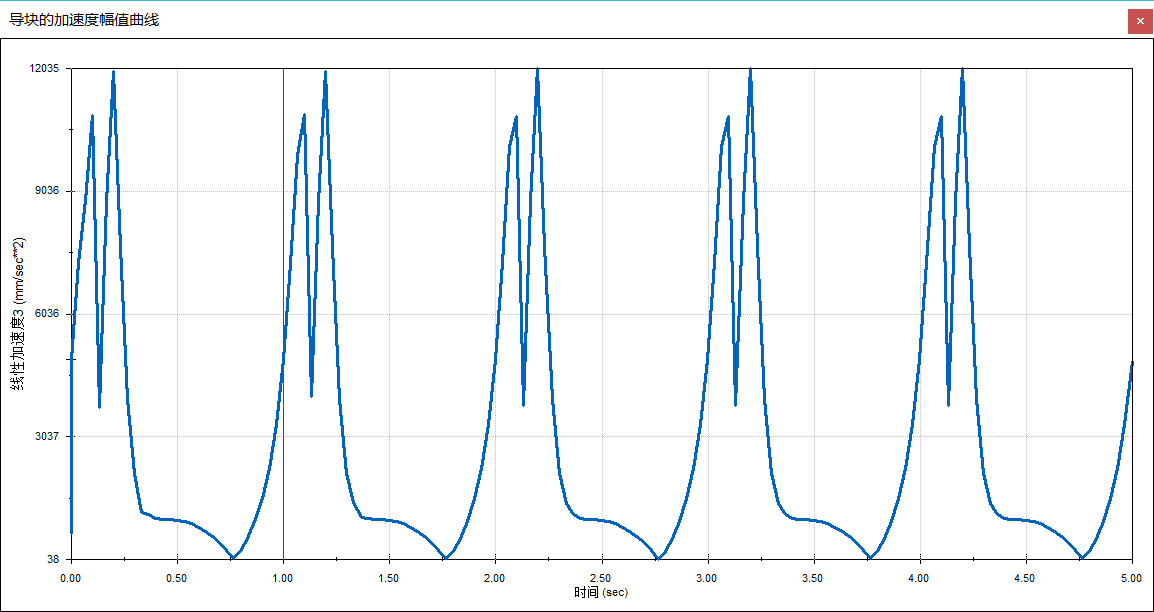
| 26 | 导块的加速度幅值曲线.png | 24.03K |
| 27 | 导块的速度幅值曲线.png | 22.29K |
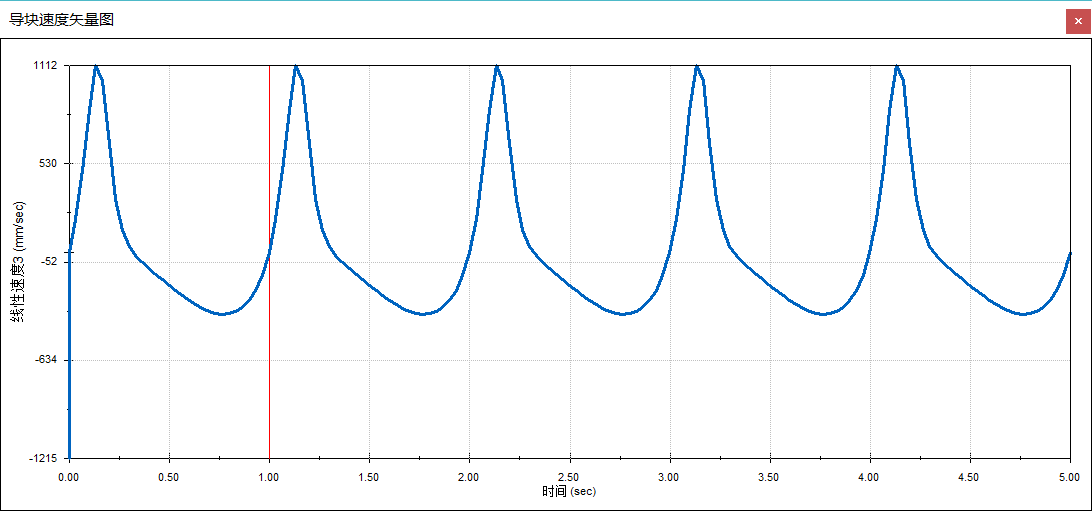
| 28 | 导块速度矢量图.png | 18.36K |
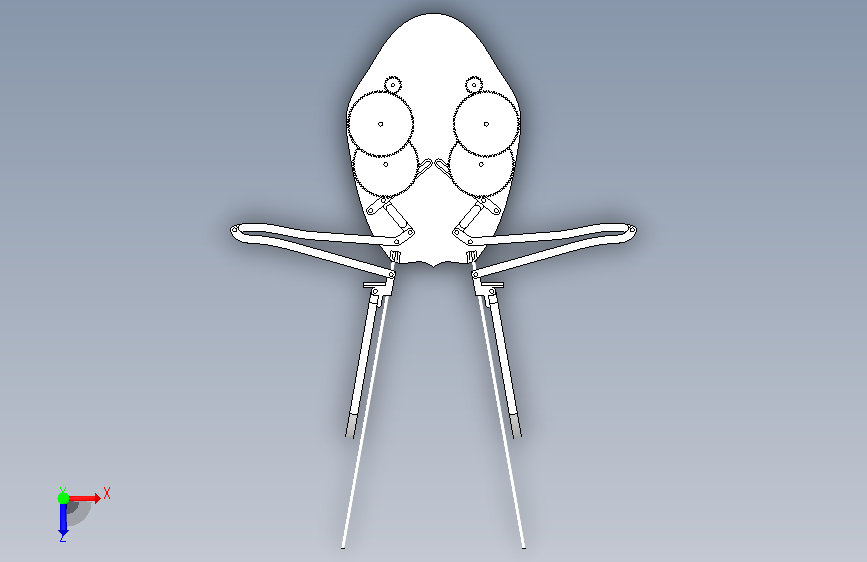
| 29 | 机构运动简图.jpg | 84.76K |
| 30 | 蹬水板加速度幅值图.png | 21.80K |
| 31 | 蹬水板加速度矢量图.png | 20.59K |
| 32 | 蹬水板速度幅值图.png | 21.46K |
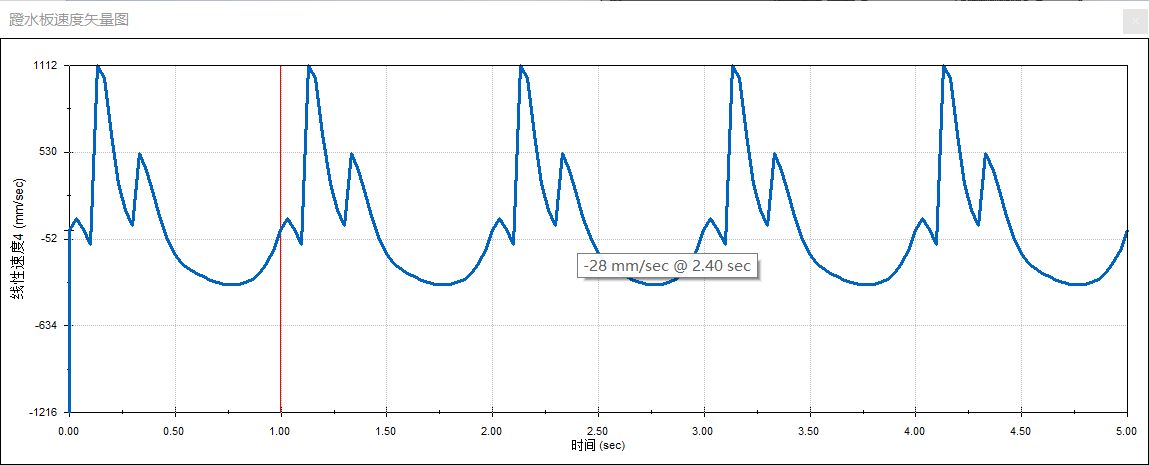
| 33 | 蹬水板速度矢量图.png | 22.09K |
| 34 | 四杆连杆.SLDPRT | 214.62K |
| 35 | 大腿.SLDPRT | 245.51K |
| 36 | 导轨块.SLDPRT | 401.67K |
| 37 | 导轨块右.SLDPRT | 389.23K |
| 38 | 小腿.SLDPRT | 238.16K |
| 39 | 小腿右.SLDPRT | 280.63K |
| 40 | 底板2.SLDPRT | 91.94K |
| 41 | 摆动导杆.SLDPRT | 217.33K |
| 42 | 电机连接臂.SLDPRT | 228.71K |
| 43 | 脚掌1.SLDPRT | 79.16K |
| 44 | 蛙身.SLDPRT | 253.80K |
| 45 | 蛙身2.SLDPRT | 289.99K |
| 46 | 装配体1.SLDASM | 138.01K |
| 47 | 装配体2.SLDASM | 2.98M |
| 48 | 轴.SLDPRT | 47.06K |
| 49 | 零件1.SLDPRT | 80.66K |
| 50 | 齿轮1.SLDPRT | 490.28K |
| 51 | 齿轮2.SLDPRT | 375.94K |
| 52 | 齿轮三.SLDPRT | 127.07K |
此图纸下载需要180金币
立即下载
发布者

模型信息
图纸ID:3793816
图纸格式:pdf,sldprt,sldasm
文件大小:91.48M
所需金币:180
上传时间:2026-11-05 13:18:53
是否可编辑:
软件版本:SOLIDWORKS 2016
标签
图纸简介
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。



AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群