
登录注册
 微信扫码登录
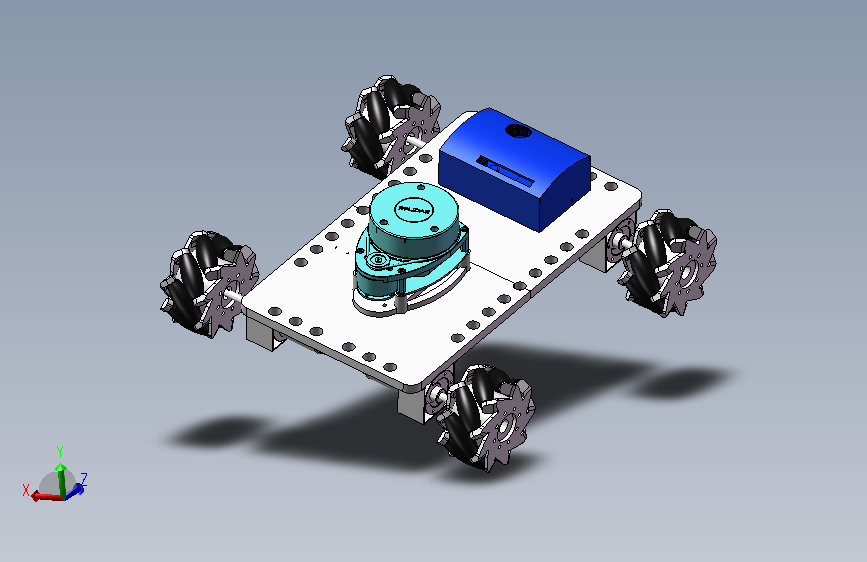
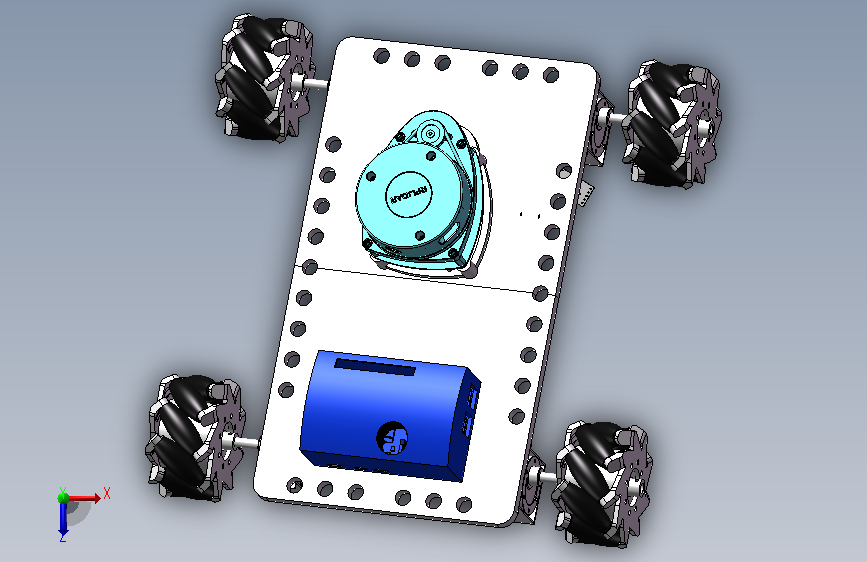
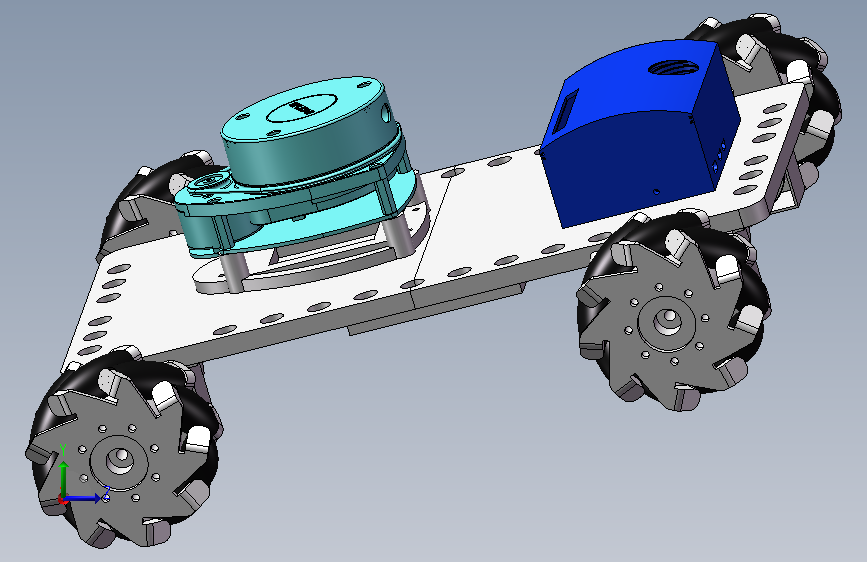
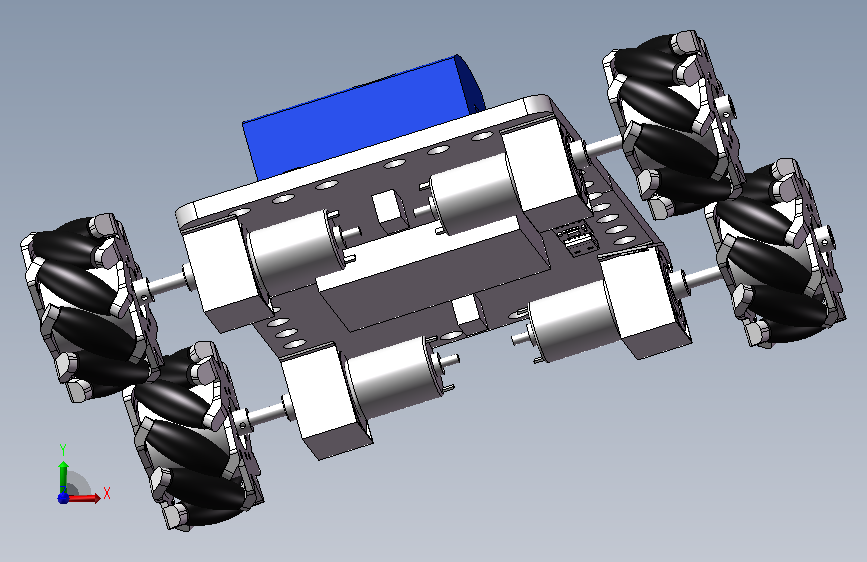
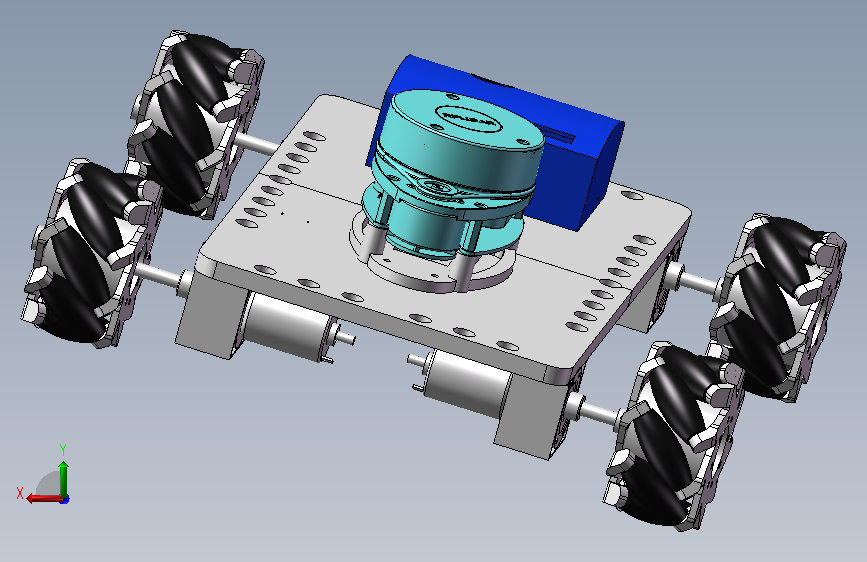
移动机器人-麦克纳姆轮
(ID:3807229) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 12V200RPMJohnsonGearedDCMotor.SLDPRT | 69.68K |
| 2 | 4mm5mm6mmStainlessSteelHexShaftCoupling_6mm.STEP.SLDPRT | 58.73K |
| 3 | Assem7.SLDASM | 43.51K |
| 4 | base.igs.STEP.SLDPRT | 1.78M |
| 5 | BATTERY.SLDPRT | 46.26K |
| 6 | bottom-lid.igs.STEP.SLDPRT | 230.50K |
| 7 | caseformotor.SLDPRT | 52.14K |
| 8 | chassisassembly.SLDASM | 39.58K |
| 9 | chassisfemalepart.SLDPRT | 62.89K |
| 10 | chassismalepart.SLDPRT | 57.59K |
| 11 | connector-1_25-3pin.igs.STEP.SLDPRT | 165.67K |
| 12 | connector-1_25-4pin.igs.STEP.SLDPRT | 181.50K |
| 13 | connector-7pin-2_5.igs.STEP.SLDPRT | 59.58K |
| 14 | detector-mount.igs.STEP.SLDPRT | 152.59K |
| 15 | detector.igs.STEP.SLDPRT | 46.79K |
| 16 | devboard.igs.STEP.SLDPRT | 296.22K |
| 17 | final.SLDASM | 5.87M |
| 18 | final.STEP | 23.98M |
| 19 | head-base.igs.STEP.SLDPRT | 327.17K |
| 20 | head.igs.STEP.SLDPRT | 445.67K |
| 21 | laser-mount.igs.STEP.SLDPRT | 86.84K |
| 22 | laser.igs.STEP.SLDPRT | 49.12K |
| 23 | LLTtoUSB.SLDASM | 40.39K |
| 24 | MacWheel_WN.SLDASM | 40.33K |
| 25 | MacWheel_WN.STEP.SLDASM | 44.27K |
| 26 | motherboard.igs.STEP.SLDPRT | 60.56K |
| 27 | motor-board.igs.STEP.SLDPRT | 45.11K |
| 28 | motor.igs.STEP.SLDPRT | 67.39K |
| 29 | MOTORDRIVER.SLDPRT | 46.42K |
| 30 | Part1_1.STEP.SLDPRT | 160.33K |
| 31 | Part22.STEP.SLDPRT | 63.49K |
| 32 | Part2_1.STEP.SLDPRT | 52.58K |
| 33 | Part4_1.STEP.SLDPRT | 44.79K |
| 34 | RP-lidar-A1.igs.STEP.SLDASM | 51.34K |
| 35 | RPiCase.SLDPRT | 782.66K |
| 36 | RPLiDAR_A1M8.SLDASM | 43.93K |
| 37 | RPLiDAR_A1M8.STEP.SLDASM | 44.72K |
| 38 | rubber.igs.STEP.SLDPRT | 51.62K |
| 39 | stand-8x2.igs.STEP.SLDPRT | 48.67K |
| 40 | stand_15x2.igs.STEP.SLDPRT | 47.69K |
| 41 | UserLibrary-CP2102ModulesUSBtoTTL_a-usb_a-lp-smt-c.stp.SLDPRT | 150.43K |
| 42 | UserLibrary-CP2102ModulesUSBtoTTL____________CP2102.stp.SLDPRT | 290.46K |
| 43 | wheel.igs.STEP.SLDPRT | 51.14K |
| 44 | Woodscrews_GB_TYPE136M2X6-N.igs.STEP.SLDPRT | 53.00K |
此图纸下载需要10金币
立即下载
发布者
模型信息
图纸ID:3807229
图纸格式:sldprt,sldasm,step
文件大小:17.6M
所需金币:10
上传时间:2026-11-17 20:51:19
是否可编辑:
软件版本:SOLIDWORKS 2026
标签
图纸简介
一个自主移动机器人平台,专为SLAM(即时定位与地图构建)应用设计,采用麦克纳姆轮实现全向移动。其设计重点在于机器人的移动性、传感器集成、紧凑的底盘布局以及适用于室内导航和研究目的的模块化组件排列。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。


AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群