
登录注册
 微信扫码登录
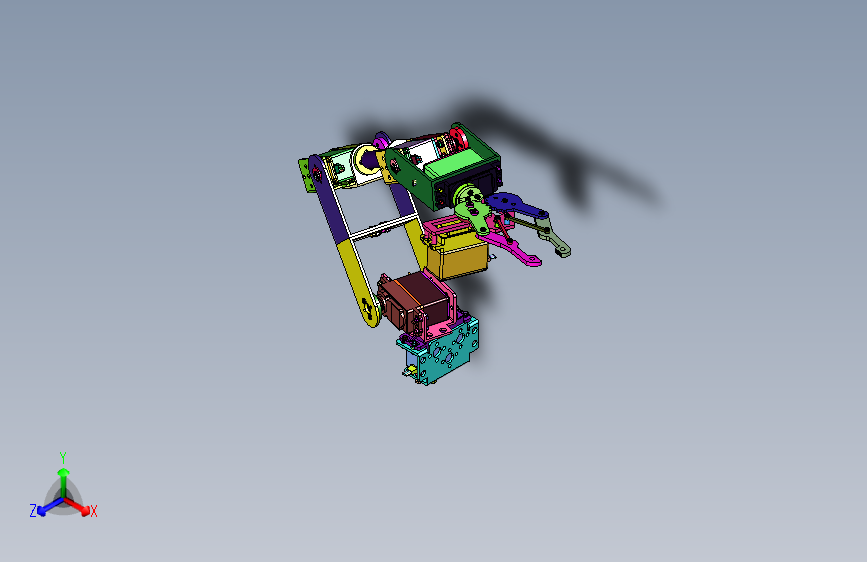
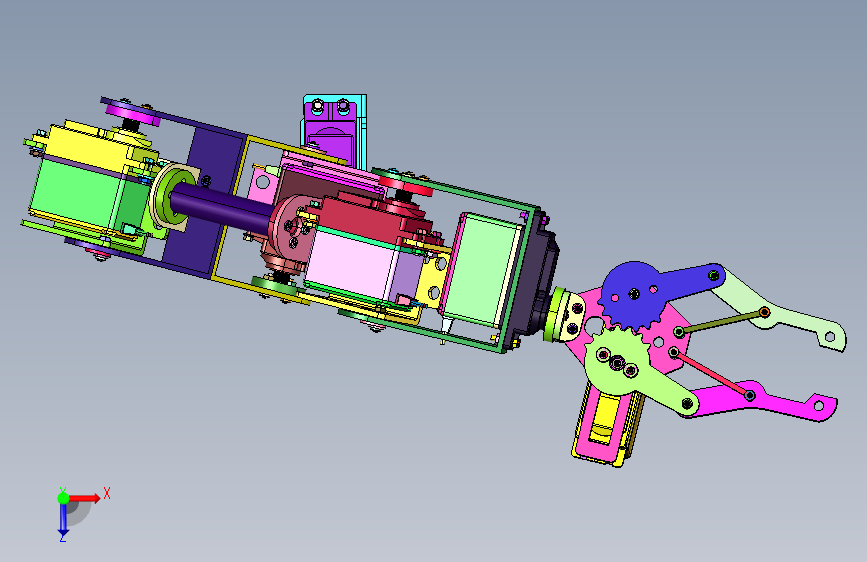
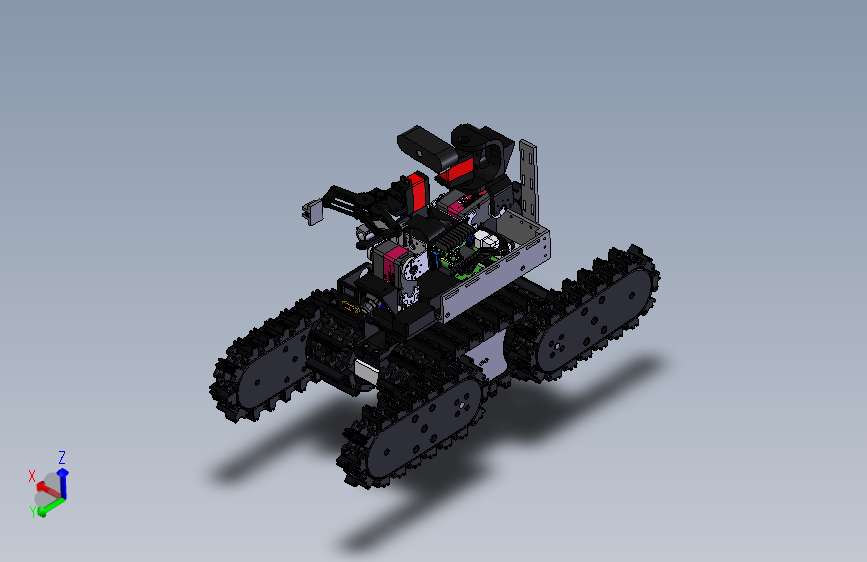
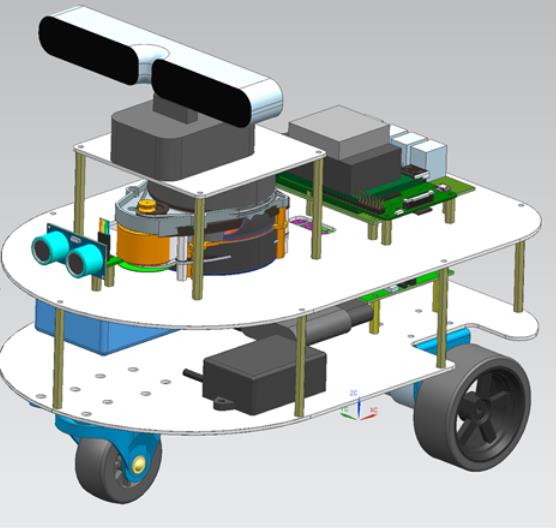
树莓派Python编程ROS机器人机械臂
(ID:681780) 改图/画图
截图
AI截图渲染
✨AI图片渲染
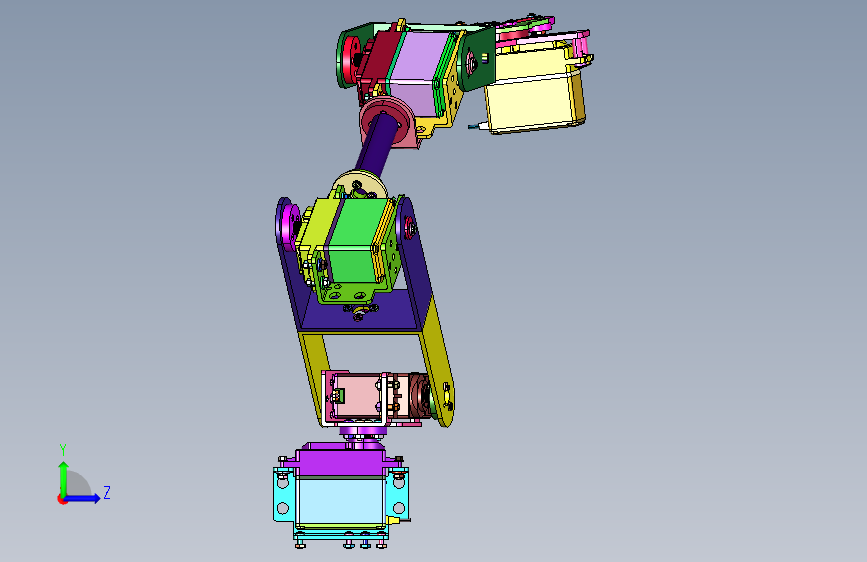
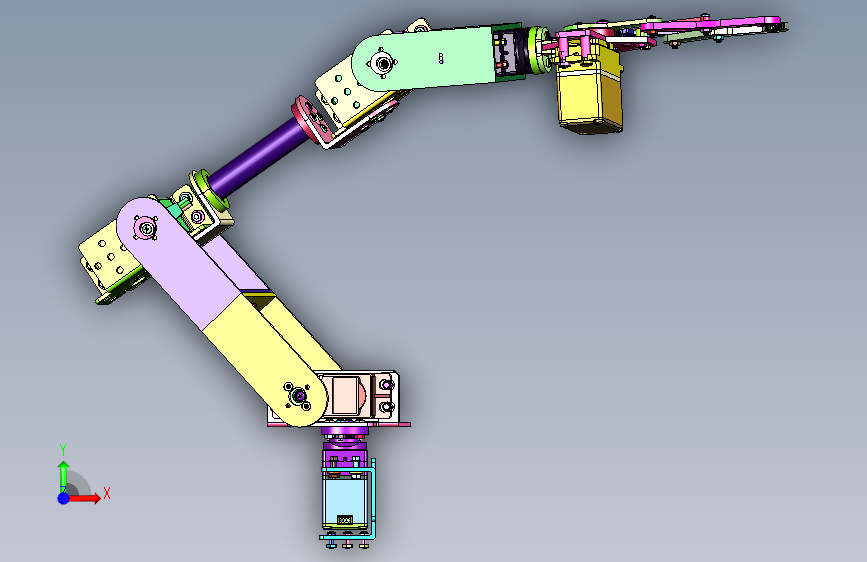
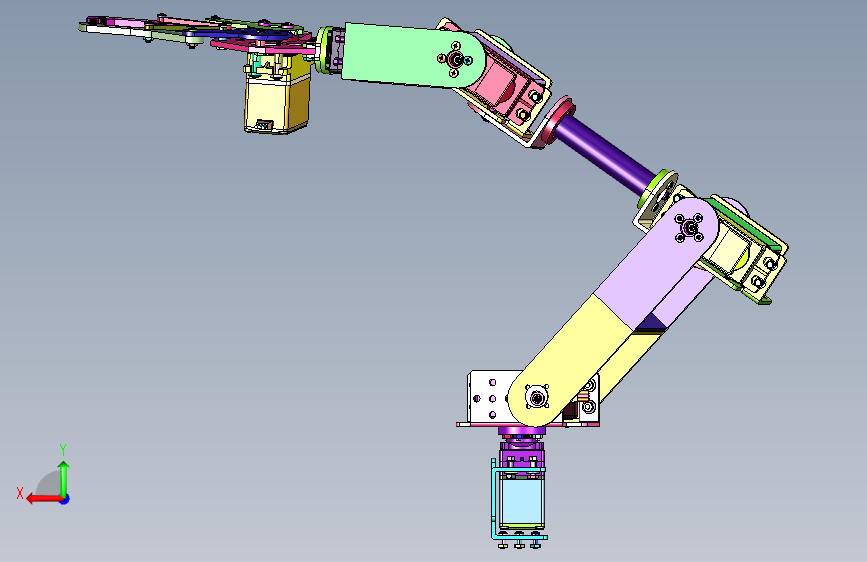
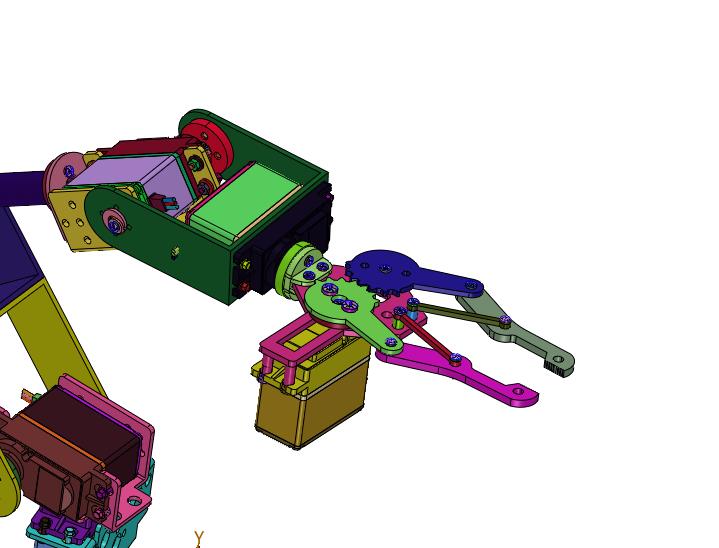
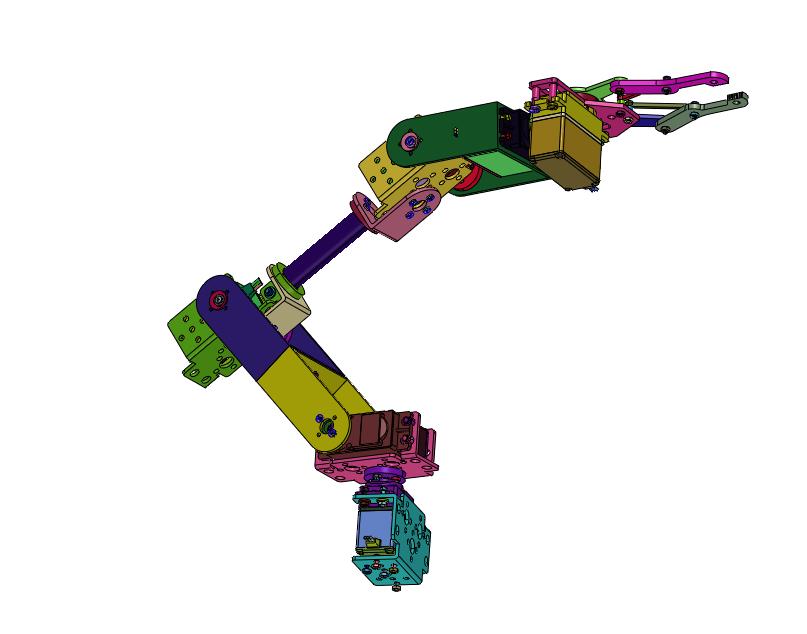
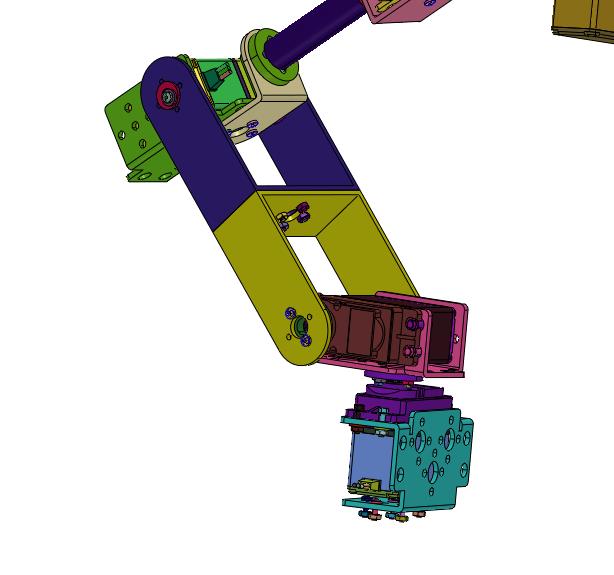
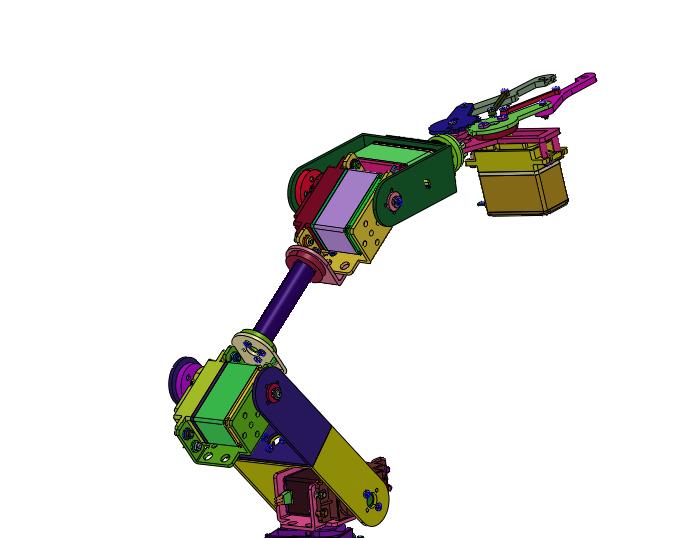
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 360截图20230628223310527.jpg | 33.05K |
| 2 | 360截图20230628223312887.jpg | 29.10K |
| 3 | 360截图20230628223315486.jpg | 39.44K |
| 4 | 360截图20230628223319846.jpg | 28.40K |
| 5 | 树莓派Python编程ROS机器人机械臂.IGS | 23.73M |
| 6 | 树莓派机械臂Python编程ROS机器人机械手臂.IGS | 23.73M |
此图纸下载需要60金币
立即下载
发布者
模型信息
图纸ID:681780
图纸格式:igs
文件大小:6.75M
所需金币:60
上传时间:2023-07-19 02:59:49
是否可编辑:可修改,不包括参数
软件版本:IGES
标签
树莓派
Python
编程
ROS
机械臂
图纸简介
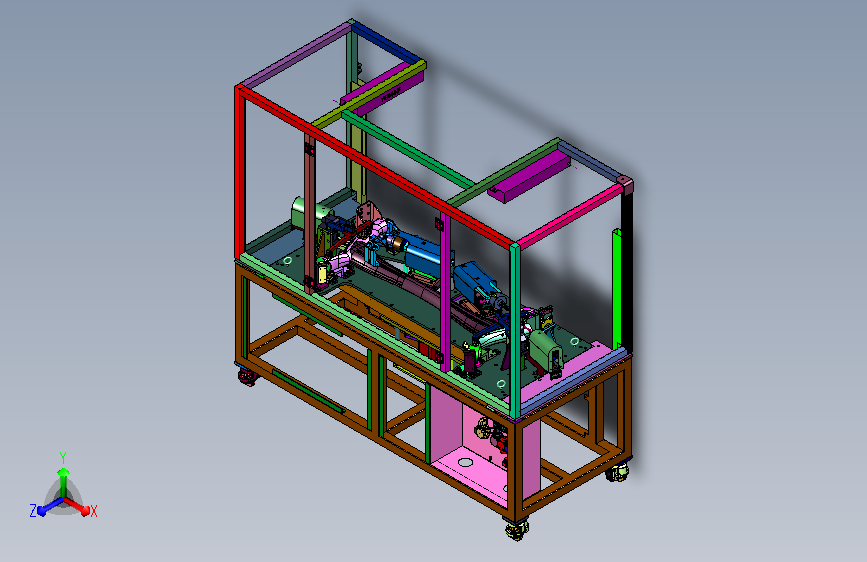
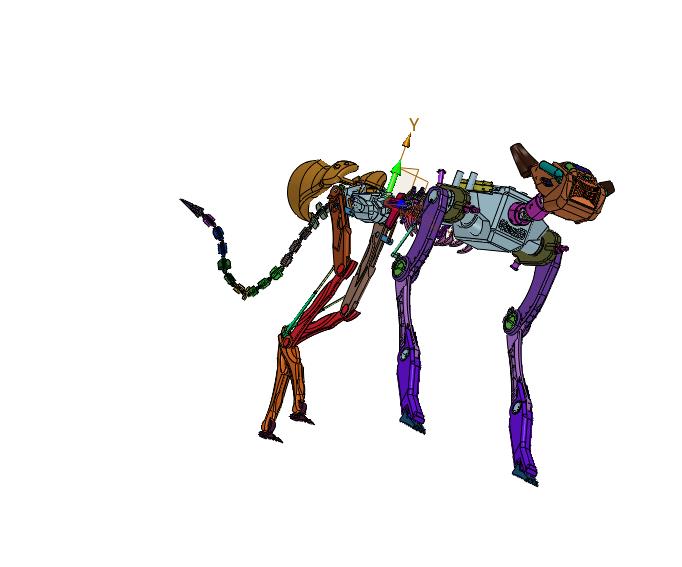
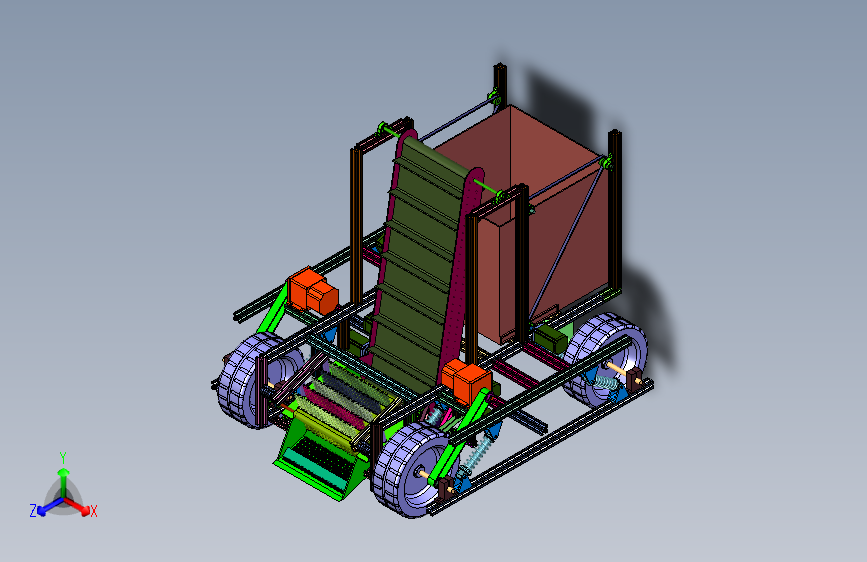
树莓派Python编程ROS机器人机械臂:编写程序来控制机器人的运动。这包括通过运动学模型和控制算法来计算机器人的运动轨迹,并控制机器人执行所需的操作。 编写程序来处理机器人的感知数据。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。



AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群