
登录注册
 微信扫码登录
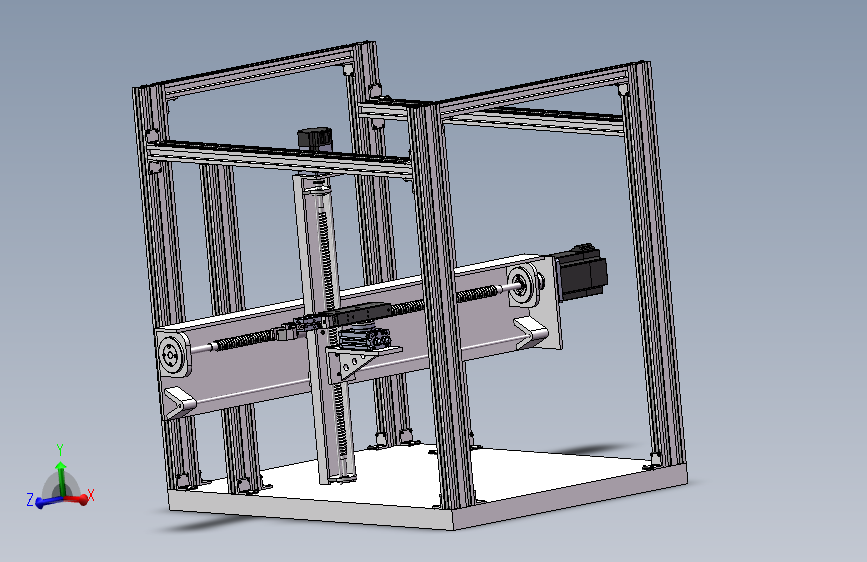
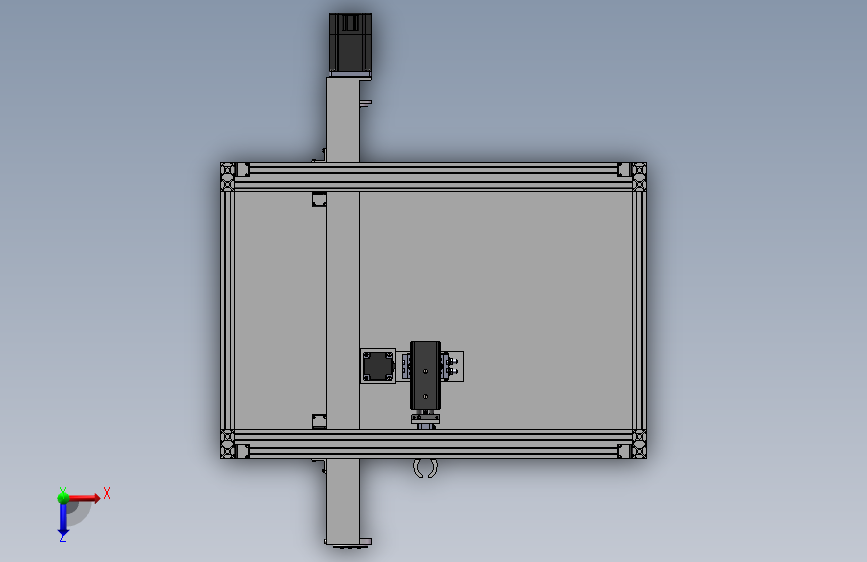
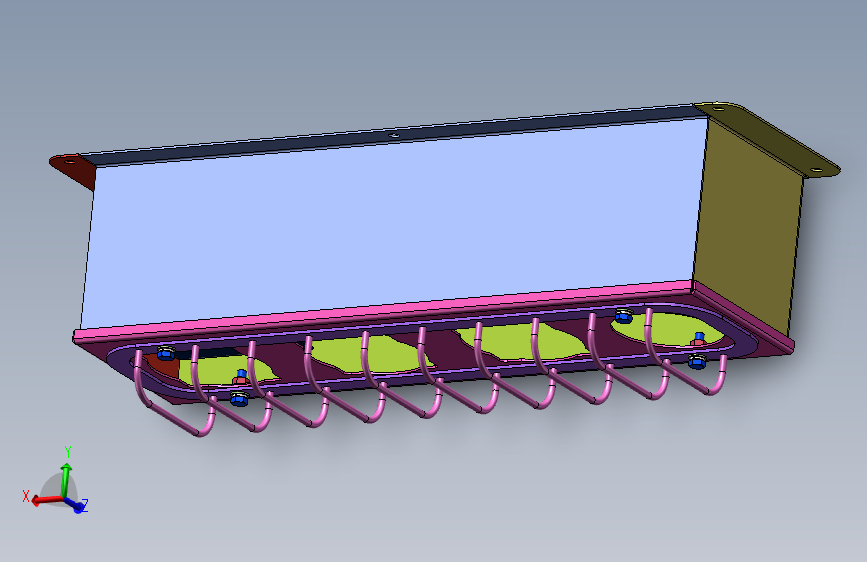
仓储机械手
(ID:908520) 改图/画图
截图
AI截图渲染
✨AI图片渲染


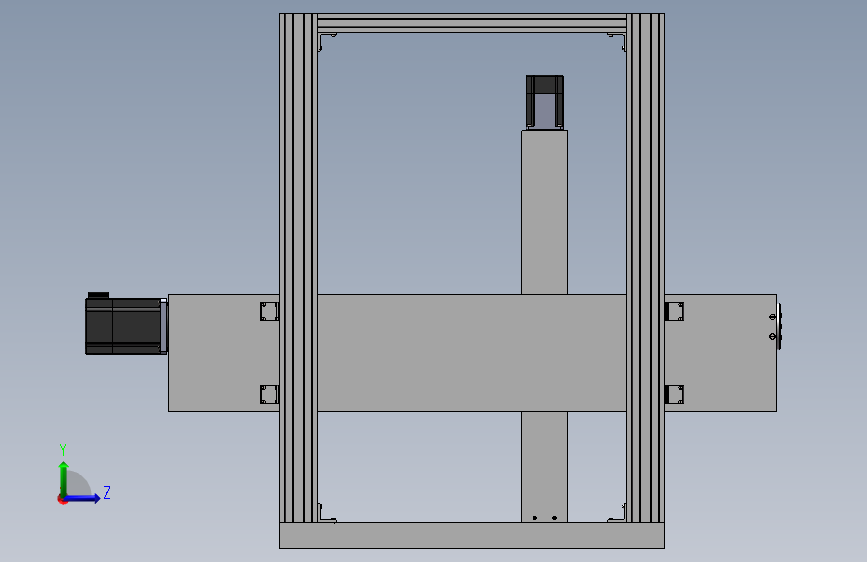
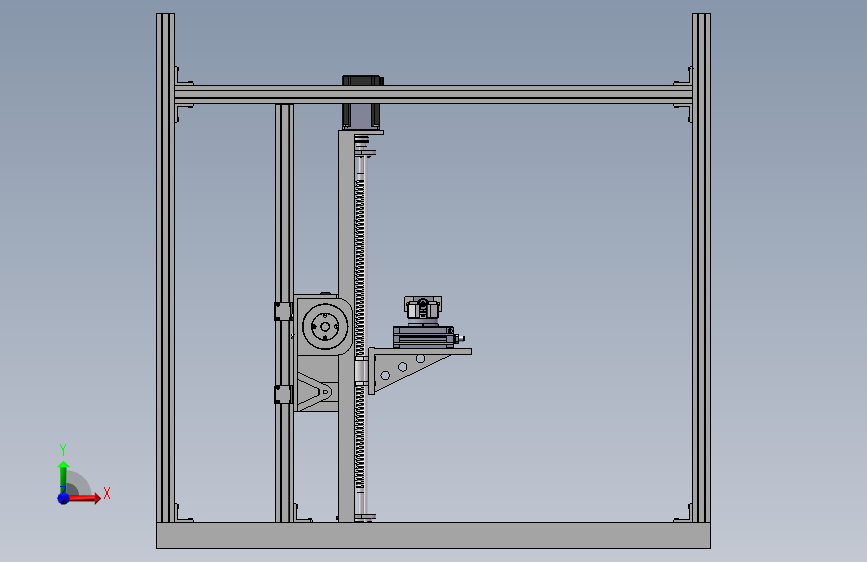
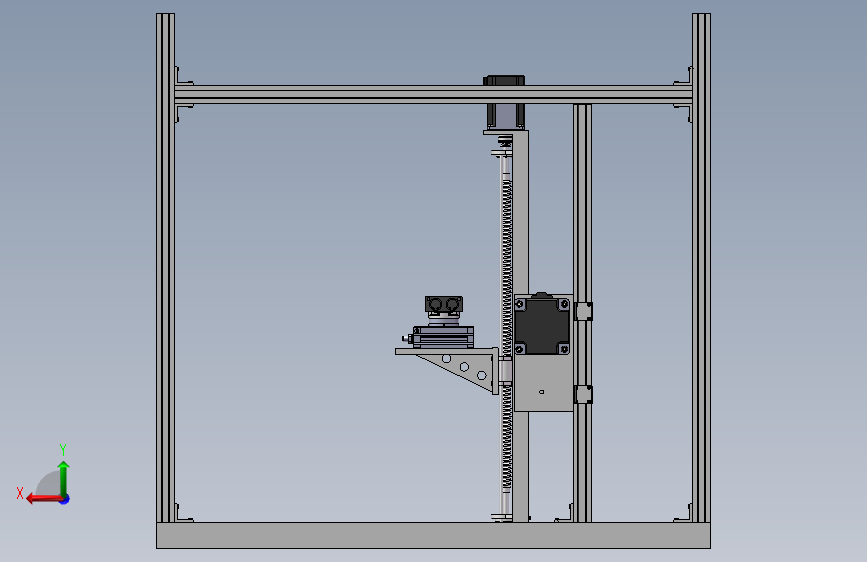
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 12mm联轴器装配体修改版.SLDASM | 275.00K |
| 2 | 4mm直径伺服电机[86BYGH型]3125.SLDPRT | 654.00K |
| 3 | 4mm联轴器.SLDASM | 263.00K |
| 4 | 58mm.SLDPRT | 203.50K |
| 5 | angularcontactballbearingsgb.sldprt | 768.50K |
| 6 | deepgrooveballbearingsgb.sldprt | 888.50K |
| 7 | hexagonheadbolts-fullthreadgb.sldprt | 797.00K |
| 8 | hexboltswithslotonheadgradeabgb.sldprt | 1.11M |
| 9 | hexlobularsocketheadcapscrews-4.8gb.sldprt | 981.50K |
| 10 | hexnutsstyle1-gradesabgb.sldprt | 626.50K |
| 11 | HFY16-CLY型气动手指最终版.SLDPRT | 306.00K |
| 12 | M6X10内六角螺栓.sldprt | 164.00K |
| 13 | slottedcheeseheadscrewsgb.sldprt | 1.38M |
| 14 | TR-20x90-S_b.sldprt | 1.25M |
| 15 | TR-20x90-S_r.sldprt | 191.50K |
| 16 | TR-20x90-S_r1.sldprt | 207.50K |
| 17 | TR-20x90-S_r2.sldprt | 378.00K |
| 18 | 伺服电机[86BYGH型]3125.SLDPRT | 525.50K |
| 19 | 双联气缸与旋转气缸连接.SLDPRT | 242.00K |
| 20 | 双联气缸最终版.SLDASM | 277.00K |
| 21 | 垫片11.SLDPRT | 145.00K |
| 22 | 垫片A.SLDPRT | 148.50K |
| 23 | 大号丝杠导轨最终版.SLDPRT | 124.50K |
| 24 | 大号丝杠支架.SLDPRT | 1.74M |
| 25 | 小号丝杠导轨最终版.SLDPRT | 131.50K |
| 26 | 小号丝杠支架.SLDPRT | 1.48M |
| 27 | 小轴承盖.SLDPRT | 153.00K |
| 28 | 底座.SLDPRT | 128.50K |
| 29 | 总装配体.SLDASM | 9.53M |
| 30 | 旋转气缸最终版.SLDPRT | 537.50K |
| 31 | 机械手基座.SLDPRT | 236.50K |
| 32 | 机械爪右最终版.SLDPRT | 217.00K |
| 33 | 机械爪左最终版.SLDPRT | 243.00K |
| 34 | 气动手指与双联气缸连接.SLDPRT | 182.00K |
| 35 | 波形11片.SLDPRT | 307.00K |
| 36 | 波形片111a.SLDPRT | 342.50K |
| 37 | 波浪片.SLDPRT | 247.00K |
| 38 | 联轴器接口.SLDPRT | 262.00K |
| 39 | 自主设计丝杠螺母.SLDPRT | 598.50K |
| 40 | 自主设计小号丝杠螺杆.SLDPRT | 1.90M |
| 41 | 自主设计小号丝杠螺母.SLDPRT | 512.00K |
| 42 | 自主设计的丝杠螺杆.SLDPRT | 2.51M |
| 43 | 装配体框架最终版.SLDASM | 278.50K |
| 44 | 轴承盖.SLDPRT | 159.50K |
| 45 | 铝合金框架1(47.4).SLDPRT | 241.00K |
| 46 | 铝合金框架1(73).SLDPRT | 249.00K |
| 47 | 铝合金框架2(64).SLDPRT | 252.50K |
| 48 | 铝合金框架2(78).SLDPRT | 245.00K |
| 49 | 铝合金连接片.SLDPRT | 209.00K |
| 50 | 铝合金连接片装配.SLDASM | 273.00K |
| 51 | 零件4.sldprt | 42.00K |
此图纸下载需要390金币
立即下载
发布者
模型信息
图纸ID:908520
图纸格式:sldasm,sldprt
文件大小:22.14M
所需金币:390
上传时间:2024-01-25 15:25:03
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2013
标签
搬运机器人
码垛
自动化
仓储
四轴
图纸简介
本次设计的流水线上仓储机械手,主要包括机械手的总体方案设计、机械手的 机械结构设计以及三维和建模过程等,实现了机械手手部的四自由度运动:手腕的回 转,手臂的升降、平移、伸缩。设计中分析了工业型机械手的功能要求和现实意义, 通过双联气压缸来实现手腕的伸缩,采用回转气压缸来实现手腕和手臂的回转,使用 滚珠丝杆来实现手臂的升降和平移。设计的机械手结构简单、便于操作、功能强大能快速、准确地拾-放和搬运物件,具
有高精度、快速反应、一定的承载能力、足够的工作空间和灵活的自由度及在任意位 置都能自动定位等特性。 具备很强的实用价值。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群