
登录注册
 微信扫码登录
Parasolid_模型下载
当前位置 >
图 纸
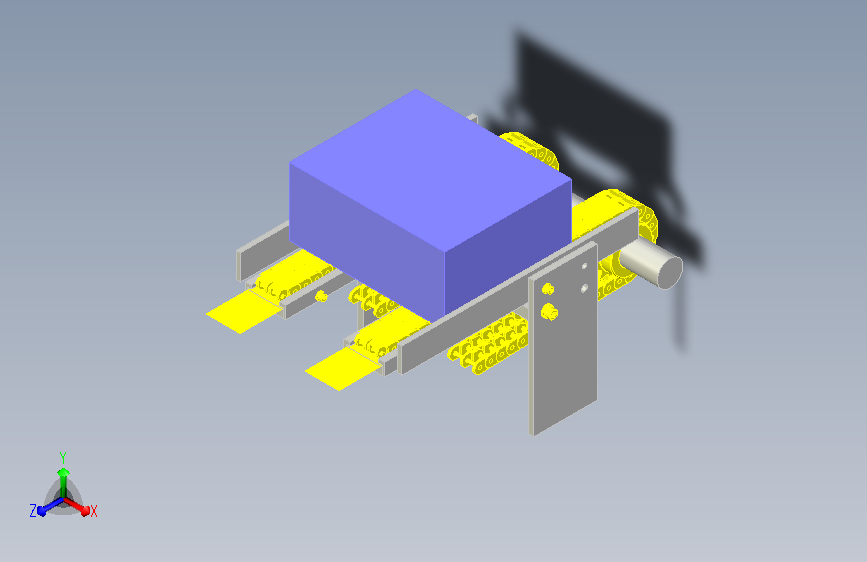
同时使用胶带以免与金属表面摩擦而导致塑料链条磨损
1
0

8
Parasolid
2026-09-04 21:13
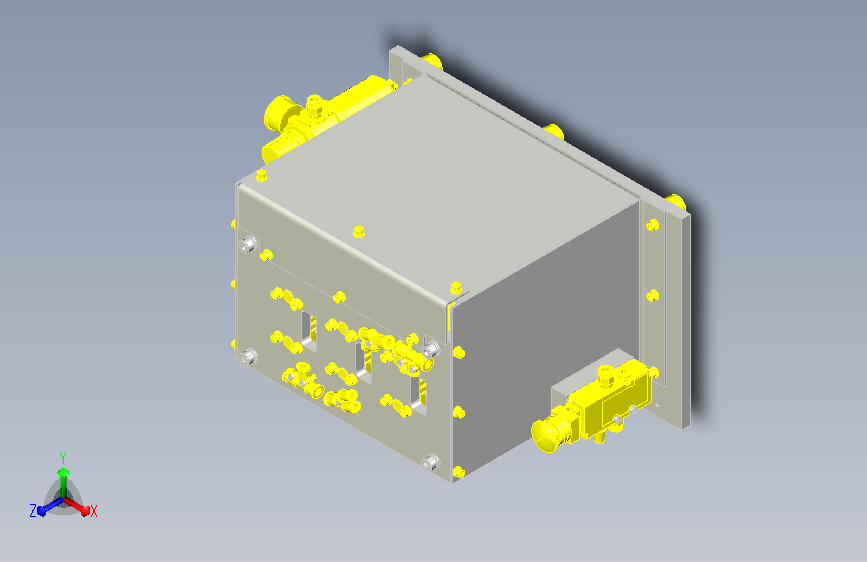
同时按下左右开关,气缸下降,互相压入的半自动机构
0
0
8
Parasolid
2026-09-04 21:13
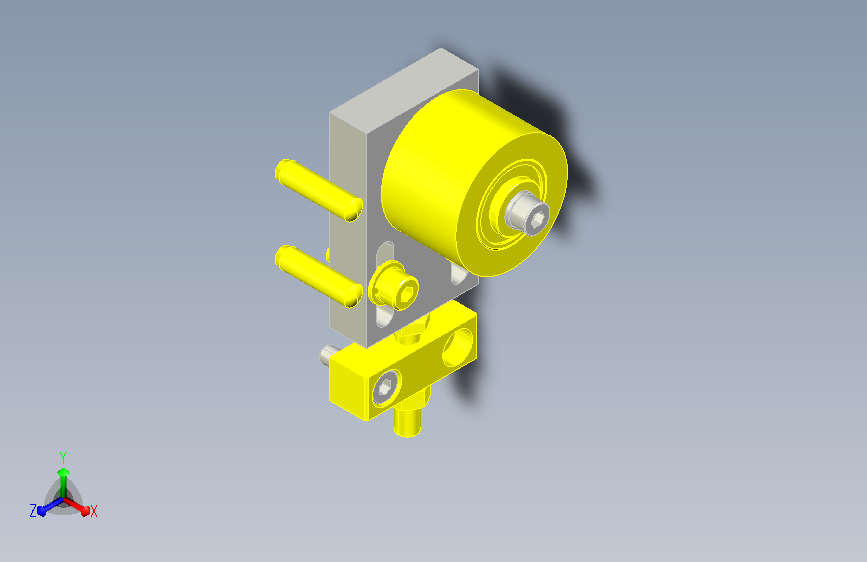
同步齿形带用张力调整装置开U型槽的调整板上装滚轮
1
0
8
Parasolid
2026-09-04 21:13
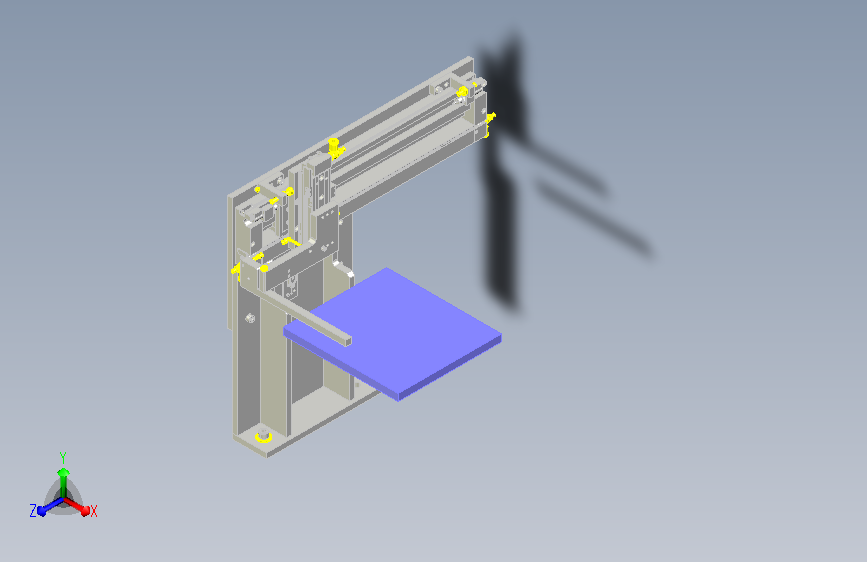
通过作业位置(手动作业)排出到主输送机上
0
0
8
Parasolid
2026-09-04 21:13

通过左右带导杆的气缸临时弯曲纸板箱盖,再通过上下
0
0
8
Parasolid
2026-09-04 21:13
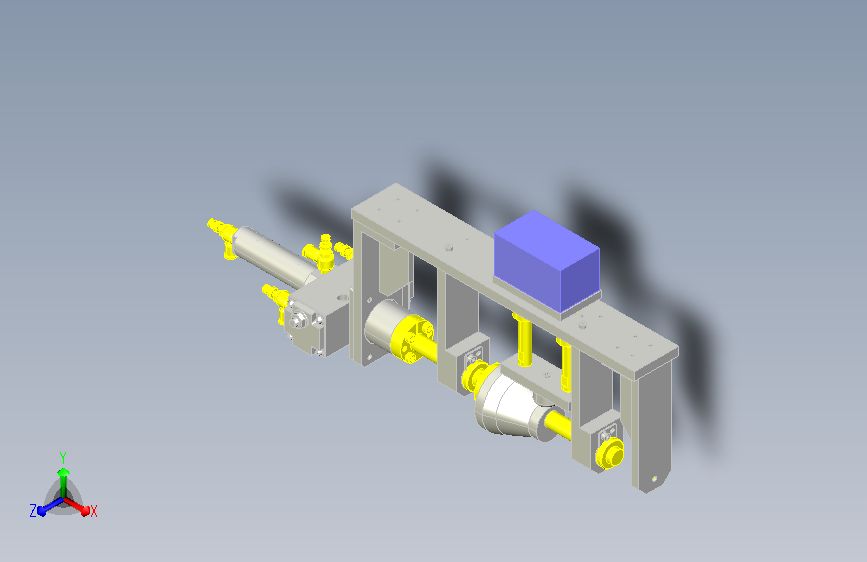
通过最低限度的驱动器进行多段移动,以转移
0
0
8
Parasolid
2026-09-04 21:13
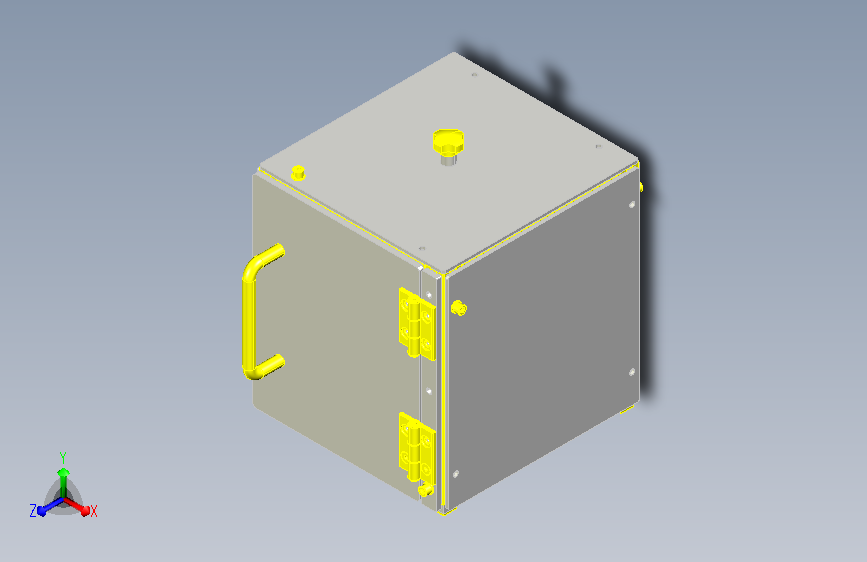
通过紫外线硬化工艺来粘接工件的箱体
0
0
8
Parasolid
2026-09-04 21:13
通过肘式机构将标签压接在不锈钢外壳上
0
0
8
Parasolid
2026-09-04 21:12
通过直线轴承和轴上下移动砂轮机,并通过单轴机器人
0
0
8
Parasolid
2026-09-04 21:12

通过直线导轨支承负载,减小传送动力的横移横移(横
1
0
8
Parasolid
2026-09-04 21:12
通过以自走方式是指自己有动力且可进行移动的方式将
0
0
8
Parasolid
2026-09-04 21:12
通过吸盘拾取层叠的箱体用于将物品存放在内部的容器
0
0
8
Parasolid
2026-09-04 21:12
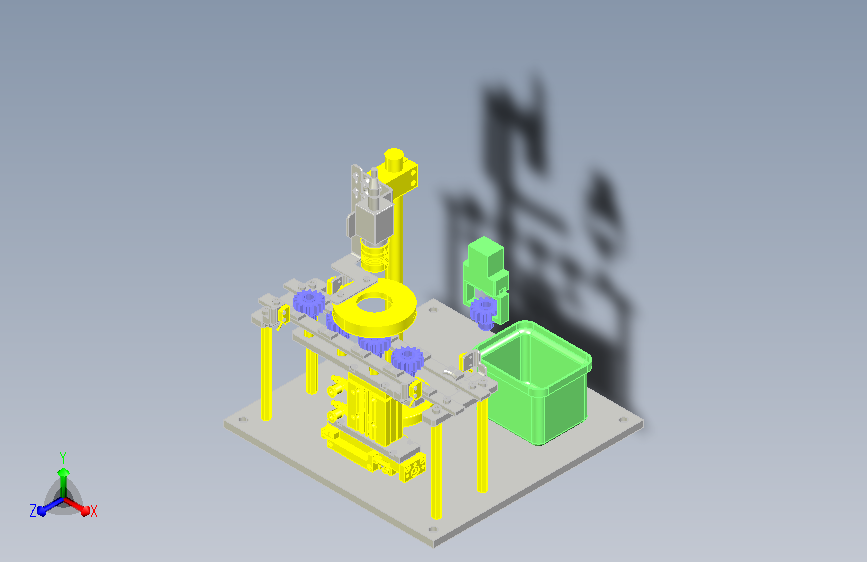
通过图像识别检查小型齿轮
1
0
8
Parasolid
2026-09-04 21:12
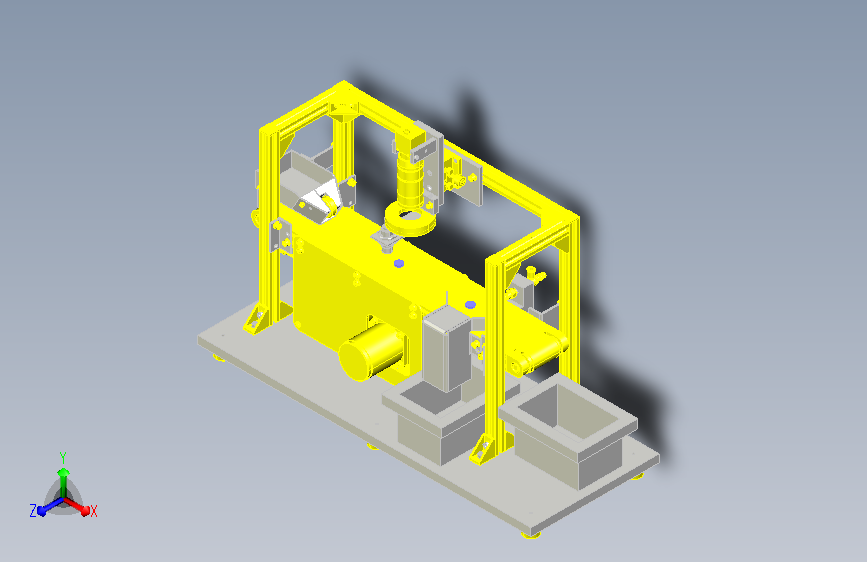
通过输送机传送工件,通过摄像头检查并判断质量,区
1
0
8
Parasolid
2026-09-04 21:12
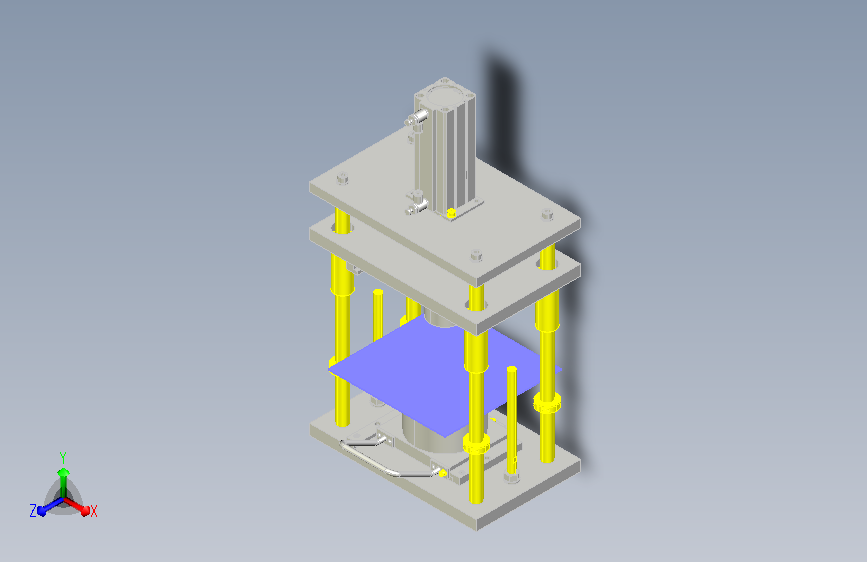
通过气缸使螺栓的外装盖板成型
0
0
8
Parasolid
2026-09-04 21:12
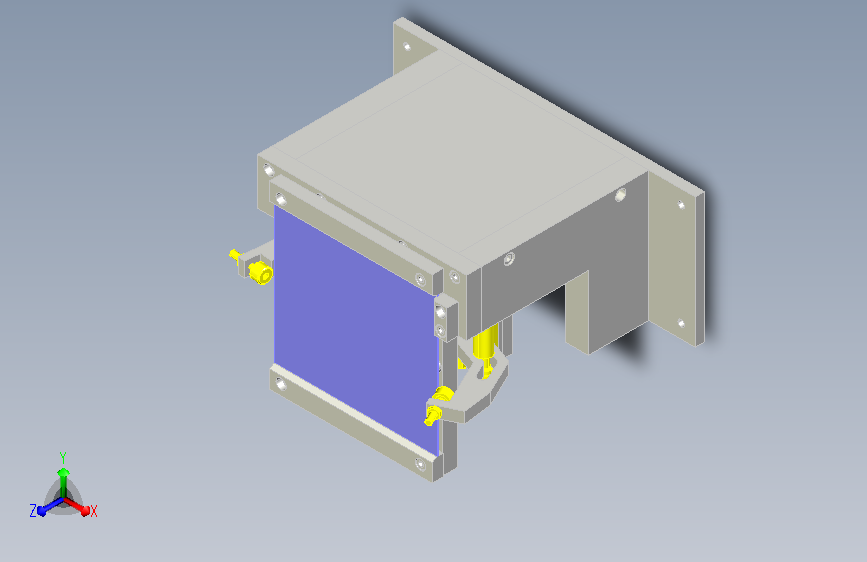
通过气缸升起提升底座后,“夹紧臂”、“定心臂”打
0
0
8
Parasolid
2026-09-04 21:12
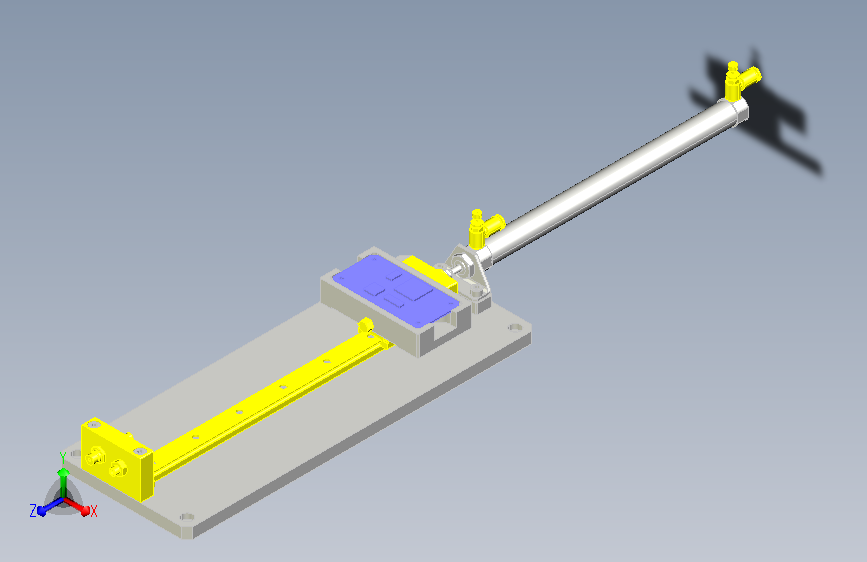
通过气缸驱动使工作台滑动
1
0
8
Parasolid
2026-09-04 21:12
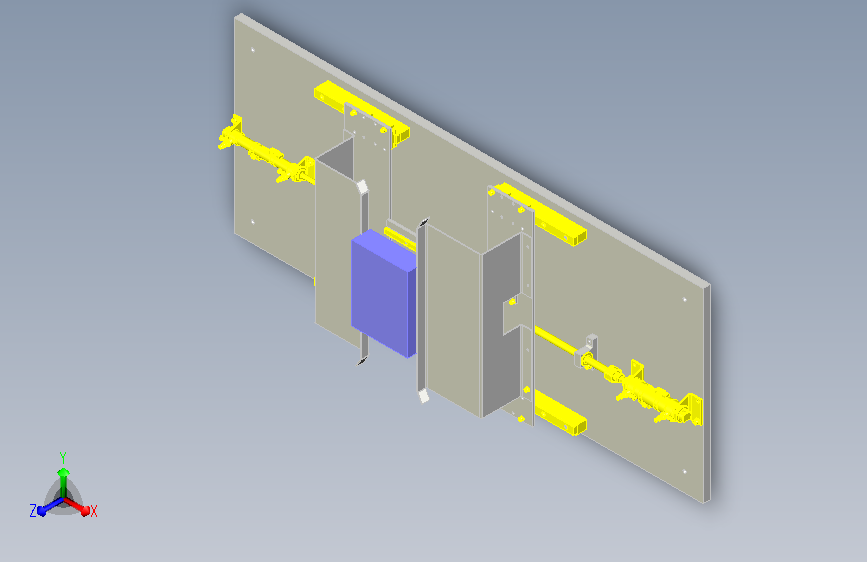
通过气缸驱动切换输送机导轨(3个位置)
2
0
8
Parasolid
2026-09-04 21:12
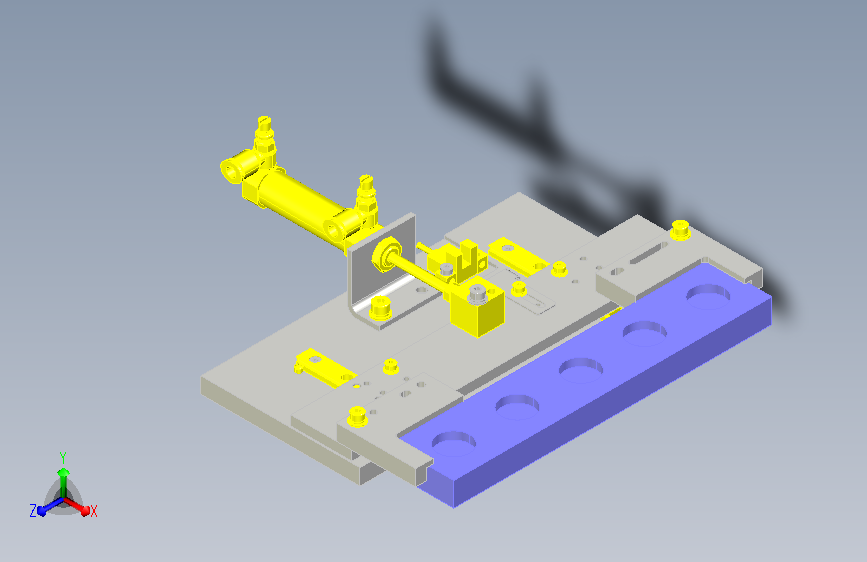
通过气缸和直线导轨使卡爪前后移动,同时对粗略导向
3
0
8
Parasolid
2026-09-04 21:12
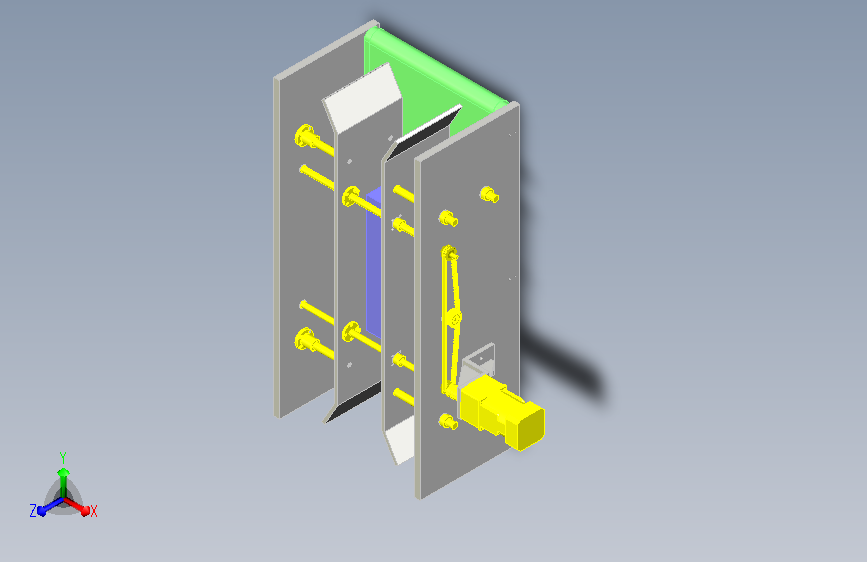
通过马达驱动任意切换导块
0
0
8
Parasolid
2026-09-04 21:12
通过可调角度的输送机分别将两种类型的工件分配到专
0
0
8
Parasolid
2026-09-04 21:12
通过聚氨酯成形轴承使工件靠边(校准排成一列、排列
1
0
8
Parasolid
2026-09-04 21:12
通过激光放映工件,并放大投影到屏幕上
3
0
8
Parasolid
2026-09-04 21:12
通过机器人用钎焊机械手在钎焊前进行空气吹扫,以吹
0
0
8
Parasolid
2026-09-04 21:12
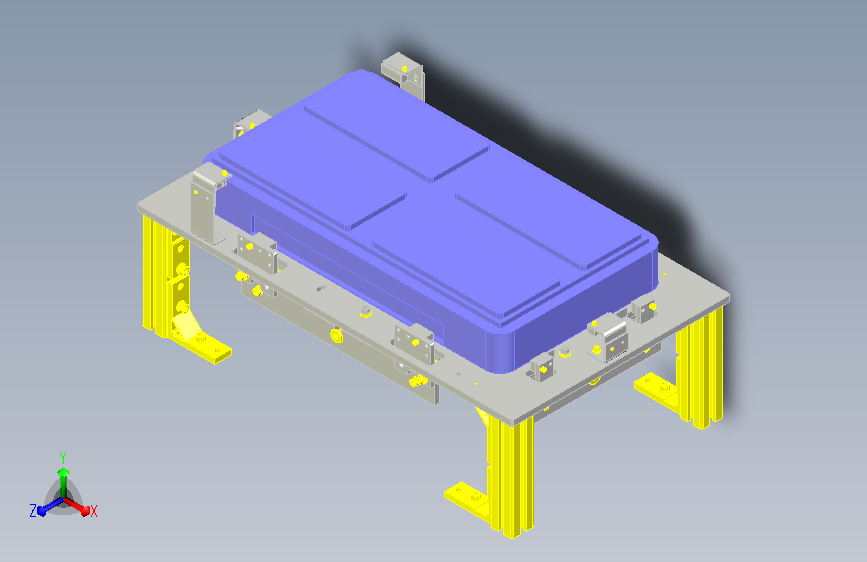
通过机器人从四周同时对临时防止的工件(塑料箱)进
0
0
8
Parasolid
2026-09-04 21:12
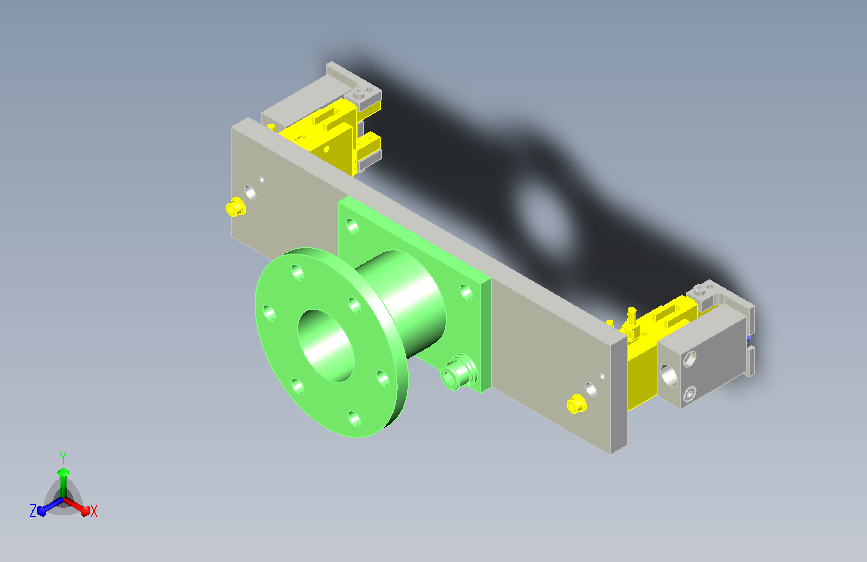
通过固定座一次存放多个工件
3
0
8
Parasolid
2026-09-04 21:12
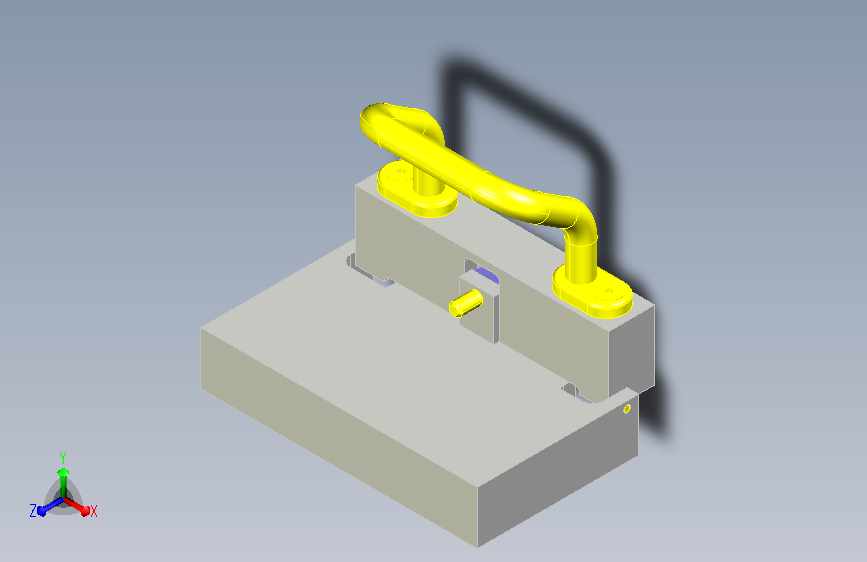
通过固定工件,翻转就可以弯曲电子零件脚部的夹具必
1
0
8
Parasolid
2026-09-04 21:12
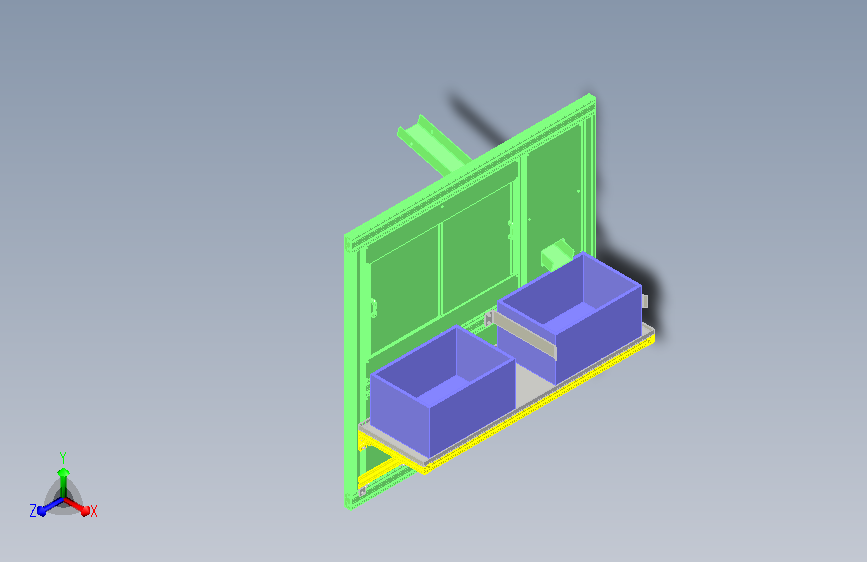
通过工件检测组件确认非金属托盘的就位情况
2
0
8
Parasolid
2026-09-04 21:12
通过二维码读取器读取工件上粘贴的条形码的工序
0
0
8
Parasolid
2026-09-04 21:12
通过独立的直线运动机构和传感器判断工件表面上多个
0
0
8
Parasolid
2026-09-04 21:12
通过挡块停止由皮带输送机传送的托盘
0
0
8
Parasolid
2026-09-04 21:12
通过挡块停止输送机上传送的带种类切换的薄面板,通
2
0
8
Parasolid
2026-09-04 21:12
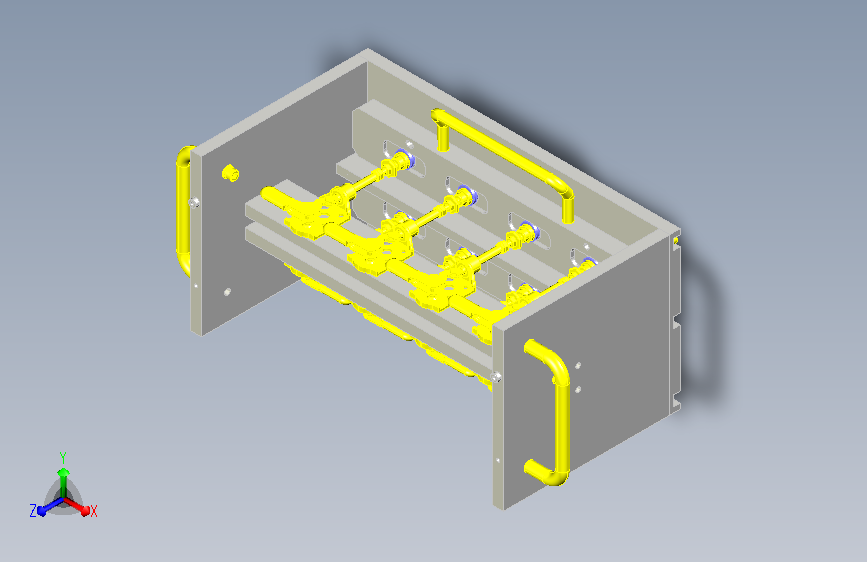
通过弹簧施加一定负载并长时间放置以确保粘接剂固化
1
0
8
Parasolid
2026-09-04 21:12
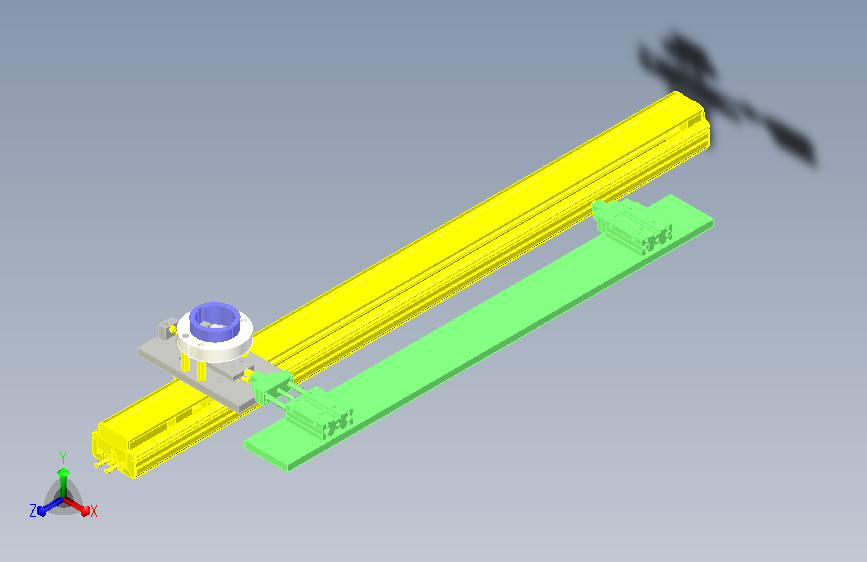
通过弹簧力夹紧外形经粗略导向的工件内径
2
0
8
Parasolid
2026-09-04 21:12

通过单轴机器人左右均分来自供料器的工件
1
0
8
Parasolid
2026-09-04 21:12
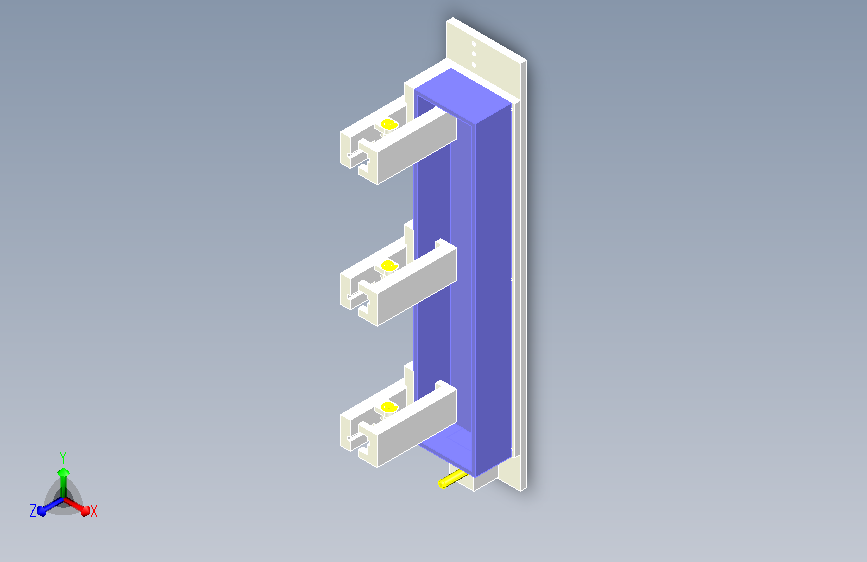
通过磁铁和固定夹固定工件的夹具
0
0
8
Parasolid
2026-09-04 21:12

通过传感器使传送带传送的工件停在挡板前
3
0
8
Parasolid
2026-09-04 21:12
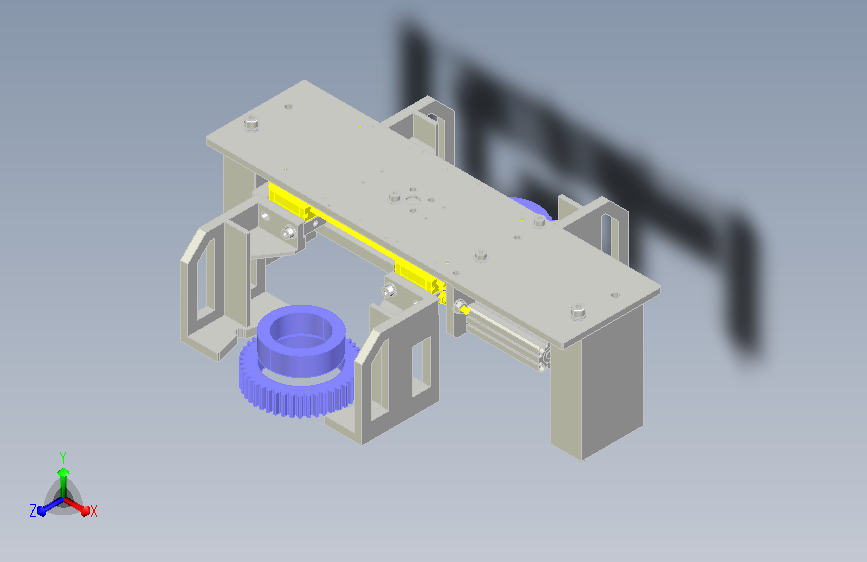
通过齿条&齿轮式平行机械手对施加负载的工
0
0
8
Parasolid
2026-09-04 21:11
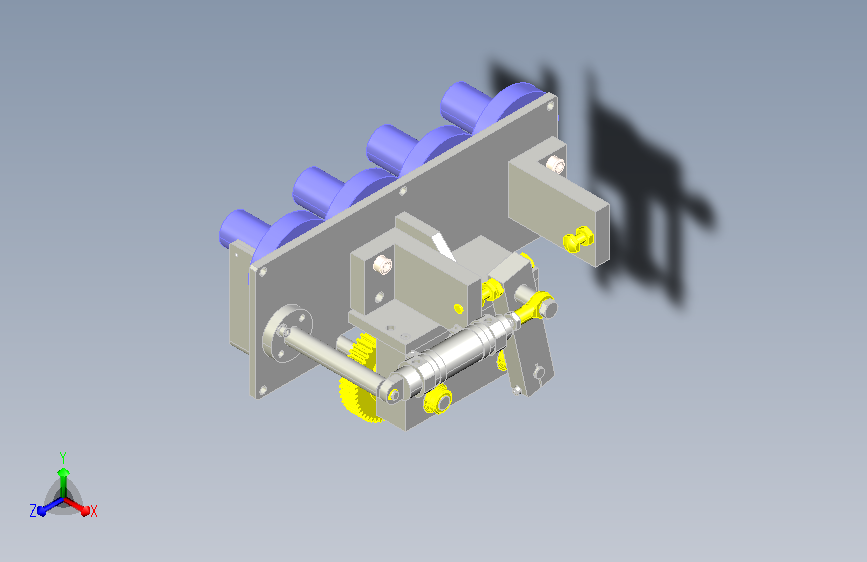
通过齿轮开闭臂、挡块等
0
0
8
Parasolid
2026-09-04 21:11
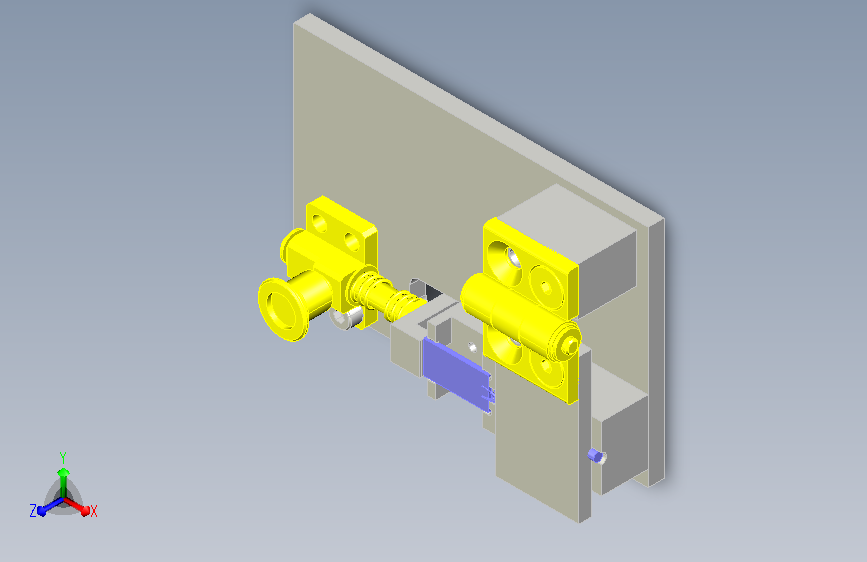
通过侧面固定夹固定电路板,通过磁铁吸附盖板以固定
0
0
8
Parasolid
2026-09-04 21:11
 QQ在线客服
 官方QQ群