
登录注册
 微信扫码登录
Parasolid_模型下载
当前位置 >
图 纸
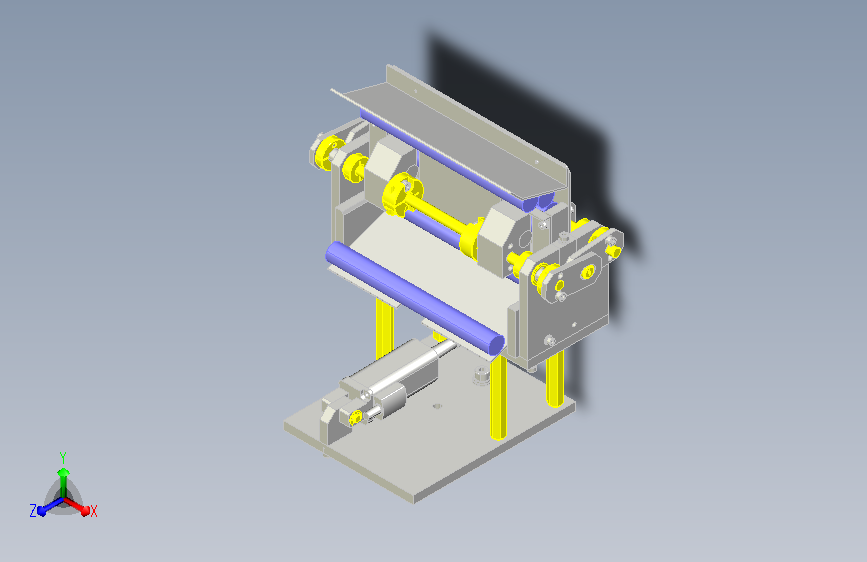
目的切断传送来的圆柱形工件
0
0

8
Parasolid
2026-09-04 21:09
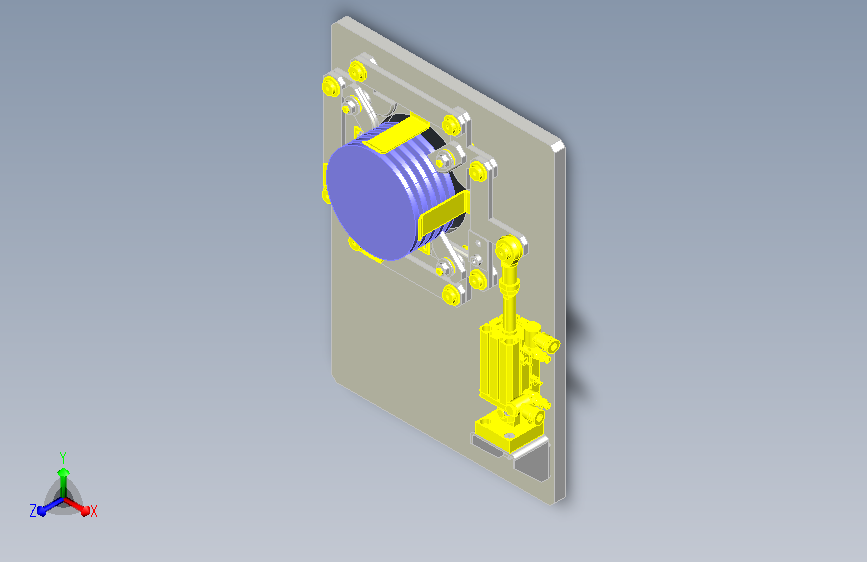
目的切断并排出层压的工件
0
0
8
Parasolid
2026-09-04 21:09
目的利用1个气缸上下移动多个升降机
1
0
8
Parasolid
2026-09-04 21:09
目的刻印工件时,切换工件的高度,微调刻印机的上下
1
0
8
Parasolid
2026-09-04 21:09
目的抗冲击性较弱的工件:夹紧玻璃电路板动作扳下带
0
0
8
Parasolid
2026-09-04 21:08

目的进给送料台上的工件
0
0
8
Parasolid
2026-09-04 21:08
目的将输送机上的工件垂直传送到下一工序
0
0
8
Parasolid
2026-09-04 21:08
目的将传送带上的工件旋转90度并转移到下一道工序
1
0
8
Parasolid
2026-09-04 21:08
目的将衬套插入粗略定位的销中
0
0
8
Parasolid
2026-09-04 21:08
目的减轻马达轴上产生的力矩
2
0
8
Parasolid
2026-09-04 21:08
目的检查树脂外壳孔
2
0
8
Parasolid
2026-09-04 21:08
目的夹紧工件,以防止因滑动摩擦而产生灰尘
2
0
8
Parasolid
2026-09-04 21:08
目的跟随平板工件吸附面、水平复位及定心
0
0
8
Parasolid
2026-09-04 21:08
目的根据种类吸附上表面倾斜度不同的树脂外壳,并在
1
0
8
Parasolid
2026-09-04 21:08
目的防止忘记关闭和固定维护门
1
0
8
Parasolid
2026-09-04 21:08
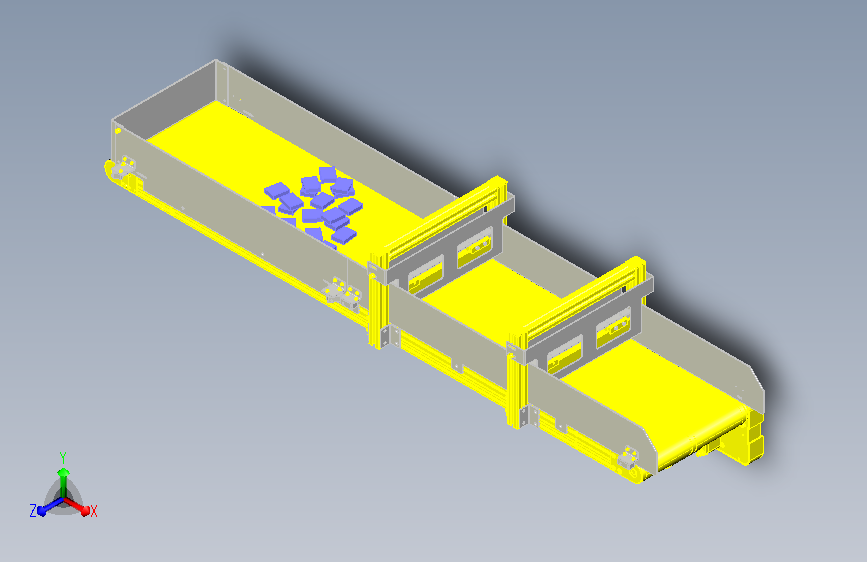
目的防止工件卡住
0
0
8
Parasolid
2026-09-04 21:08
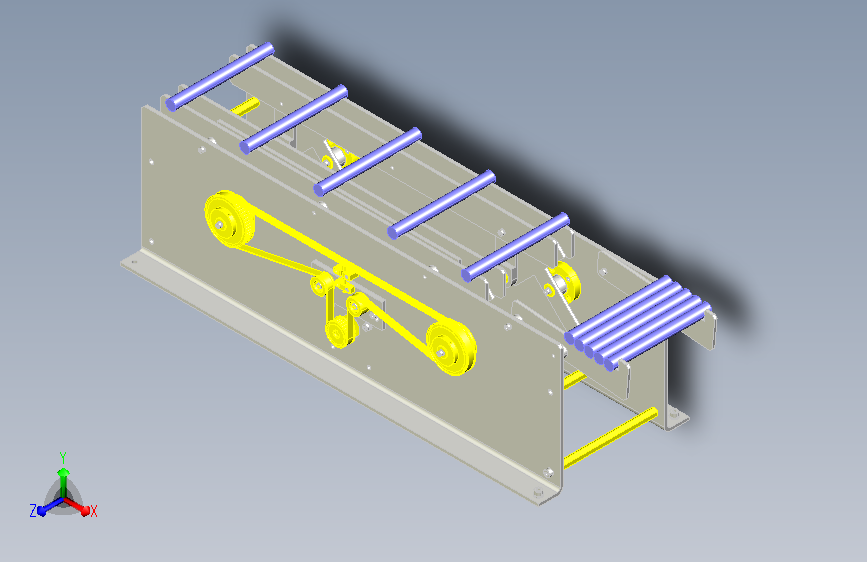
目的对圆柱形工件进行准确的间距进给
0
0
8
Parasolid
2026-09-04 21:08
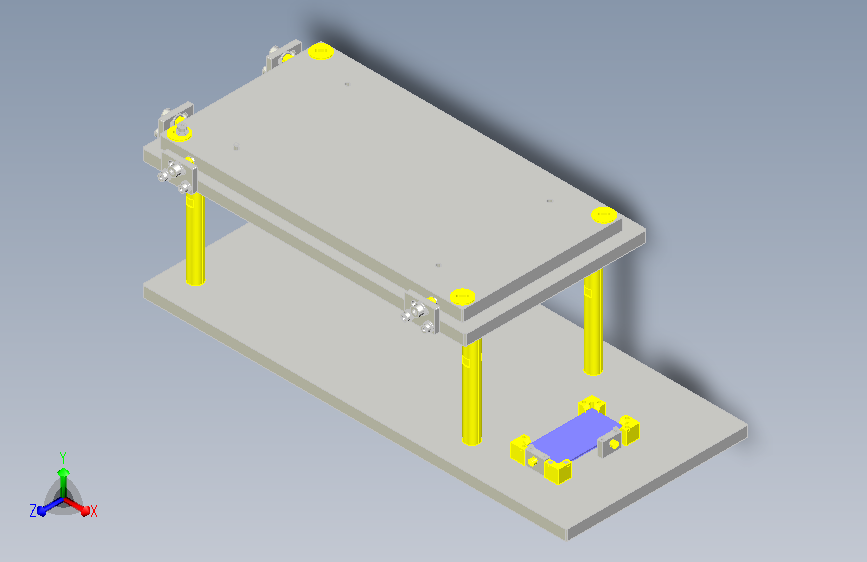
目的对工件和刻印机进行X、Y方向的微调
0
0
8
Parasolid
2026-09-04 21:08
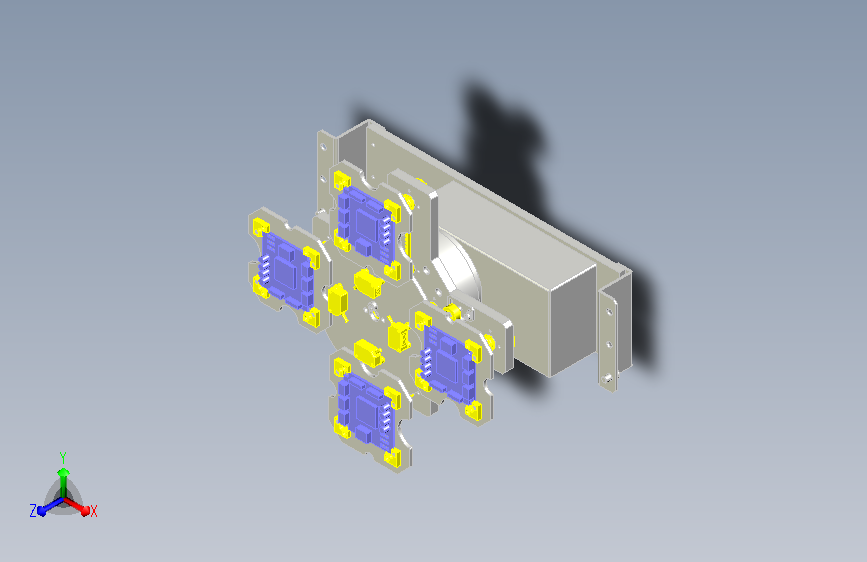
目的对放置在分度转台上的工件进行3个方向的检查
0
0
8
Parasolid
2026-09-04 21:08
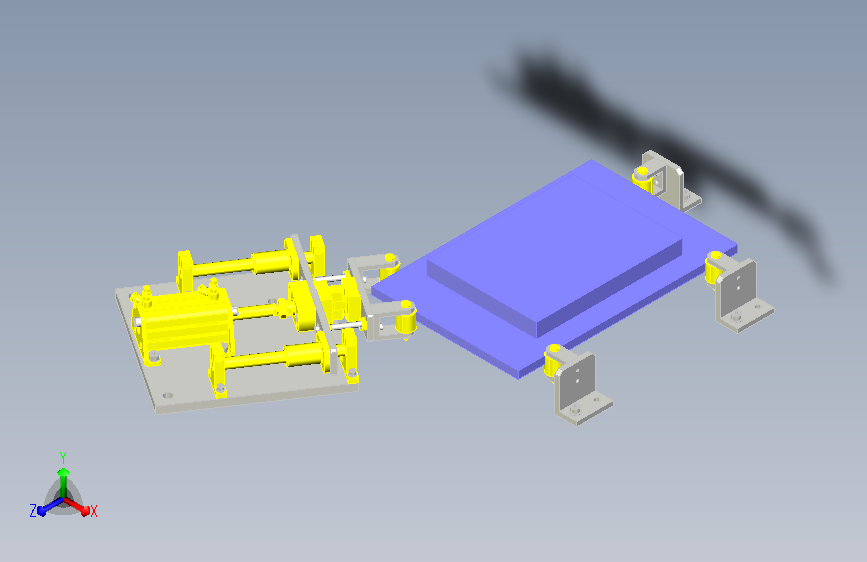
目的对粗略放置的工件进行XY方向的高精度定位
0
0
8
Parasolid
2026-09-04 21:08
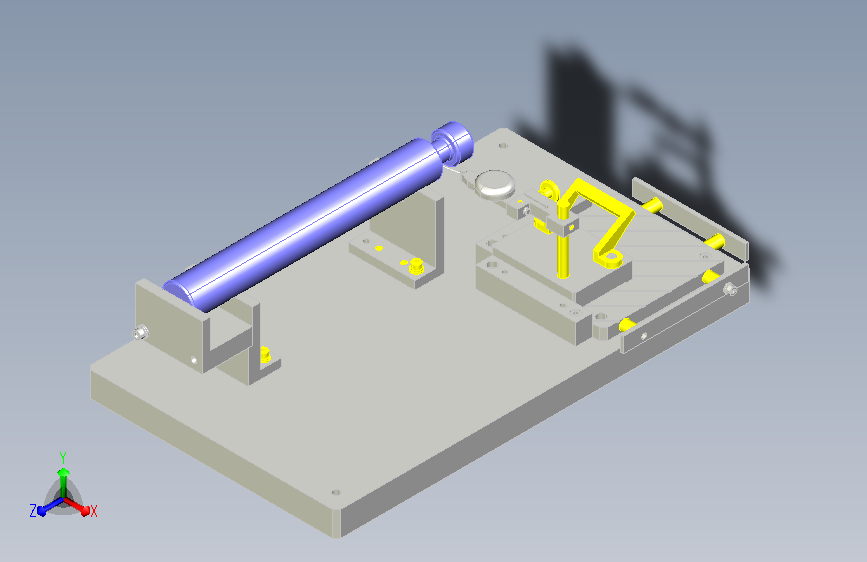
目的对测长用检查夹具进行微调的机构动作"
0
0
8
Parasolid
2026-09-04 21:08
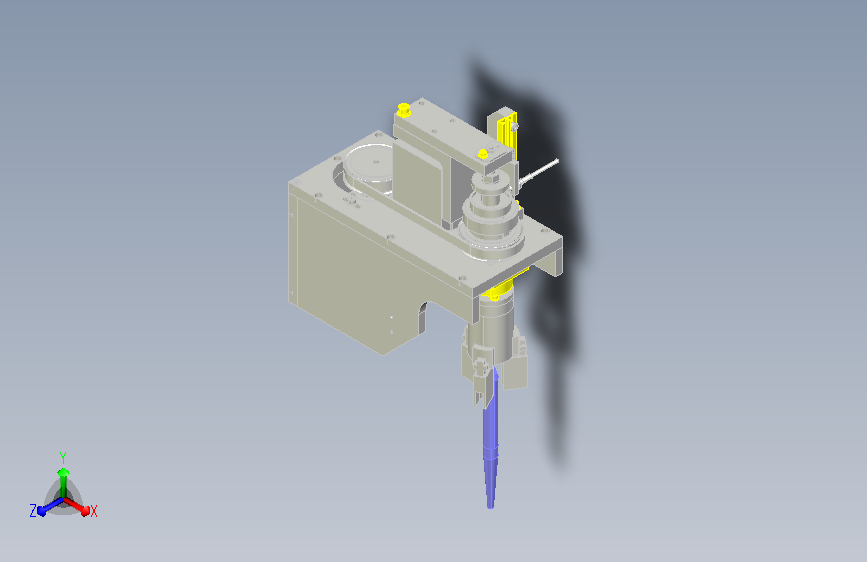
目的对棒状工件进行螺纹紧固
0
0
8
Parasolid
2026-09-04 21:08
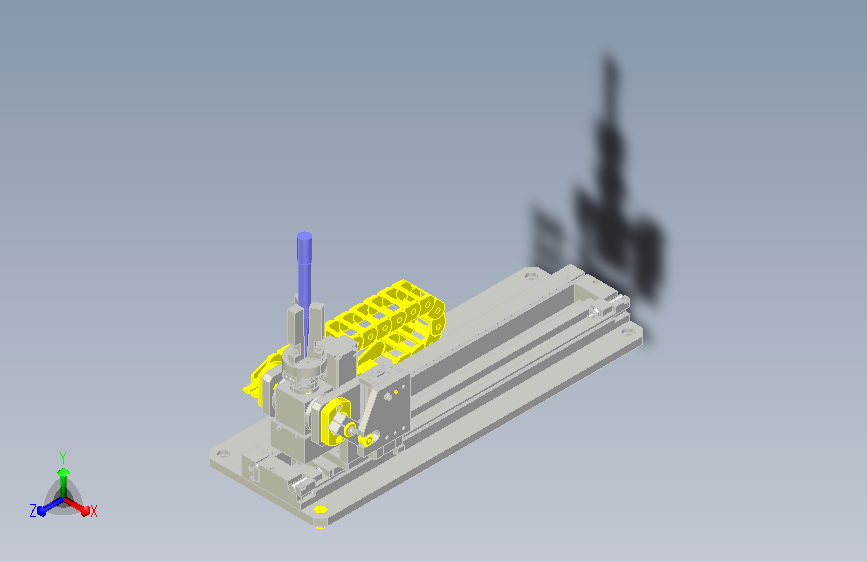
目的对棒状工件进行激光刻印时的反转和旋转
1
0
8
Parasolid
2026-09-04 21:08
目的调整产品外观检查的检查范围时,可进行微调,无
0
0
8
Parasolid
2026-09-04 21:08
目的传送带上的纸箱的定心
0
0
8
Parasolid
2026-09-04 21:08
目的拆装时自动变更传送工件的导轨宽度
0
0
8
Parasolid
2026-09-04 21:08
目的不使用联轴器以降低马达轴承受的轴向轴向是指轴
0
0
8
Parasolid
2026-09-04 21:08
目的便于产品检查维修工序中使用的转台的拆装
1
0
8
Parasolid
2026-09-04 21:08
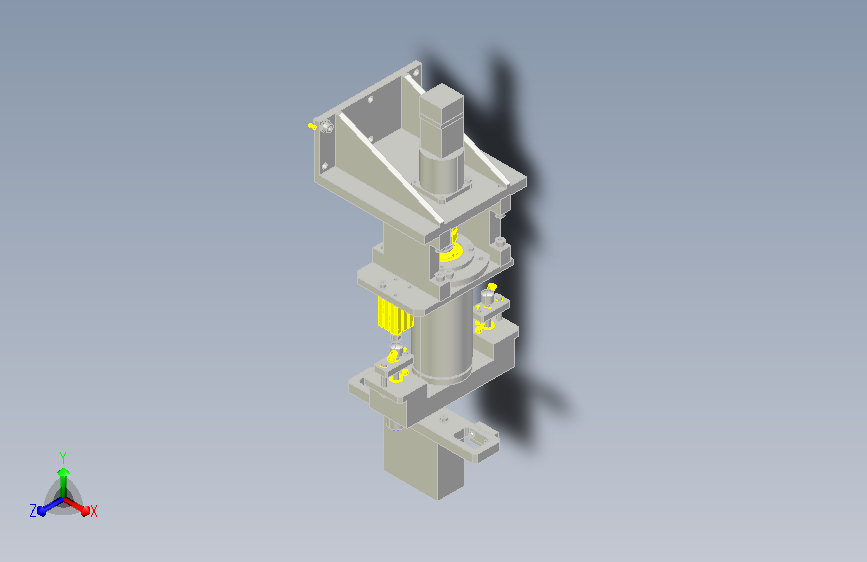
目的:转移并压入垫圈
1
0
8
Parasolid
2026-09-04 21:08
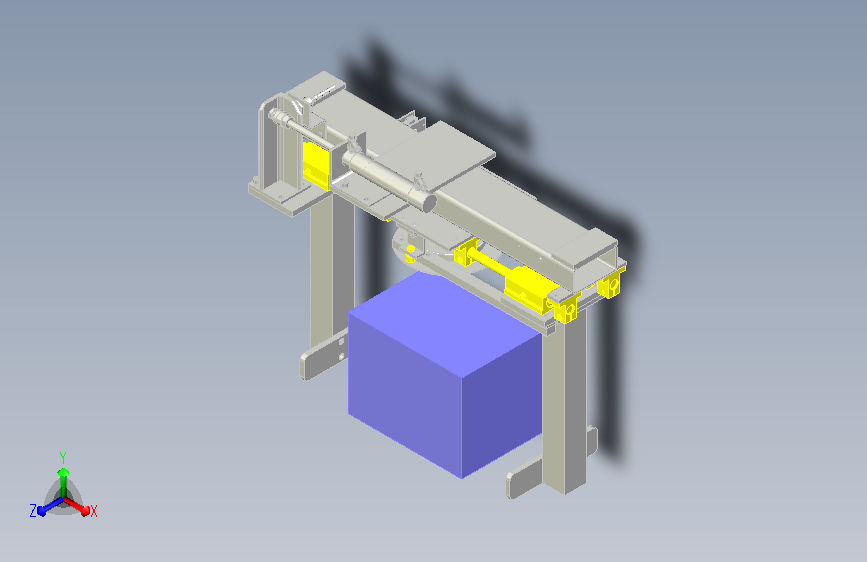
目的:整理输送机上错乱的工件
0
0
8
Parasolid
2026-09-04 21:08

目的:使工件旋转并利用空气吹掉工件表面的灰尘,进
1
0
8
Parasolid
2026-09-04 21:08
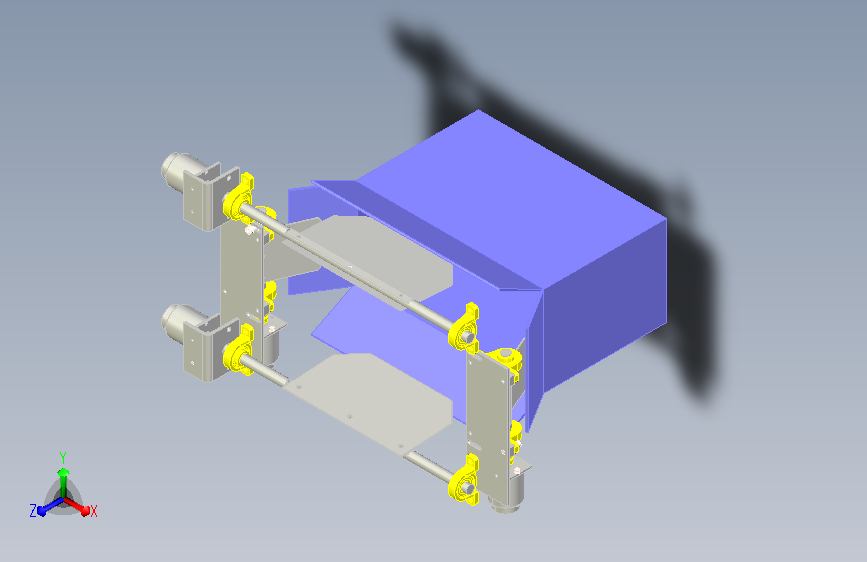
目的:将产品装入正在通过输送机传送的纸箱内之前
0
0
8
Parasolid
2026-09-04 21:08
目的:滑台定位
0
0
8
Parasolid
2026-09-04 21:08
目的:传送装有工件的筐体
2
0
8
Parasolid
2026-09-04 21:07
目的:传送玻璃电路板
6
0
8
Parasolid
2026-09-04 21:07
门帘式盖板承受外力后,接近传感器作出反应,装置停
1
0
8
Parasolid
2026-09-04 21:07
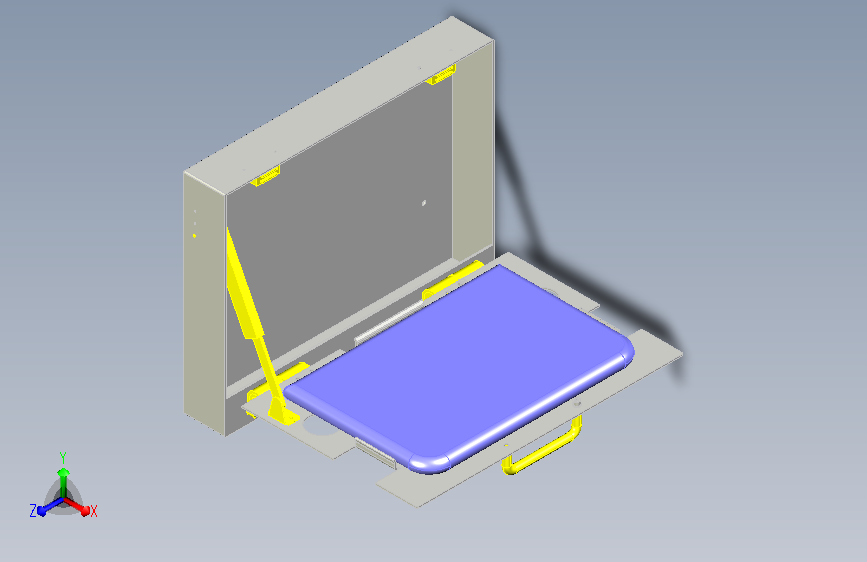
门扉开关中操作员的手离开也不会冲击门扉门扉部分在
0
0
8
Parasolid
2026-09-04 21:07
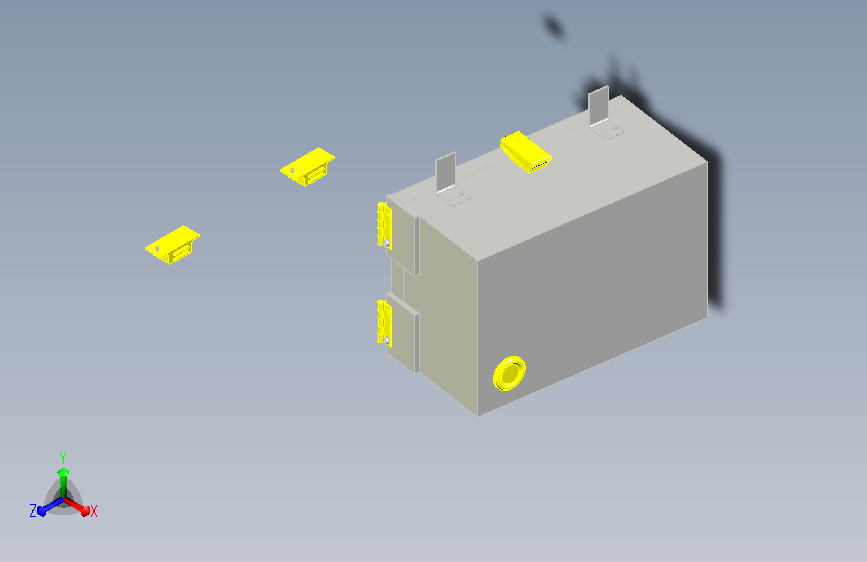
连同像控制箱和门一样可以回转的机构在控制箱上加入
2
0
8
Parasolid
2026-09-04 21:07
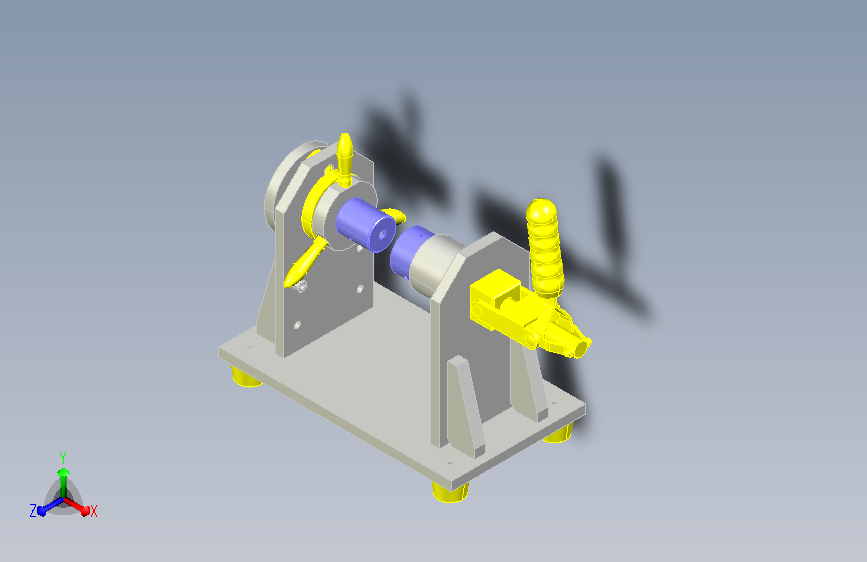
连接2种工件时,可将螺纹孔带到便于作业的位置的夹
0
0
8
Parasolid
2026-09-04 21:07
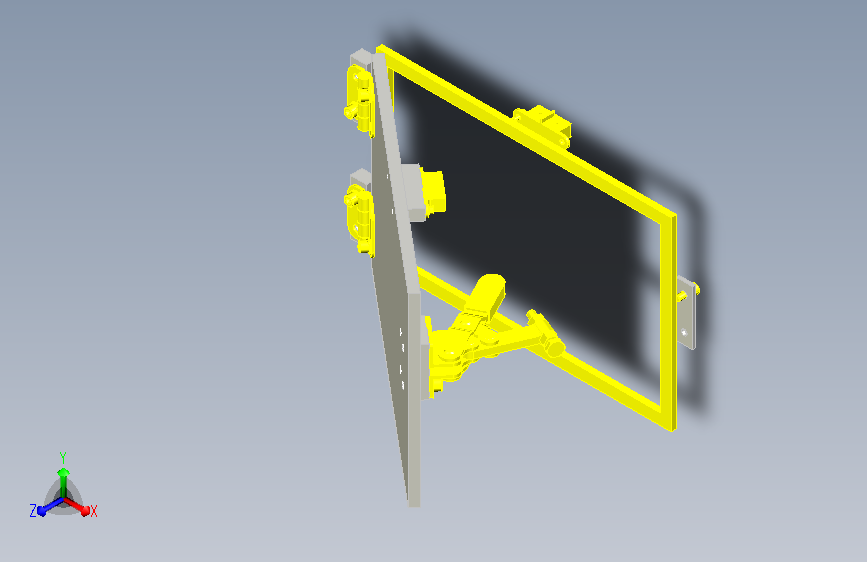
利用肘夹简单的将门密封肘夹一侧为箱体内部,从内部
1
0
8
Parasolid
2026-09-04 21:07
 QQ在线客服
 官方QQ群