
登录注册
 微信扫码登录
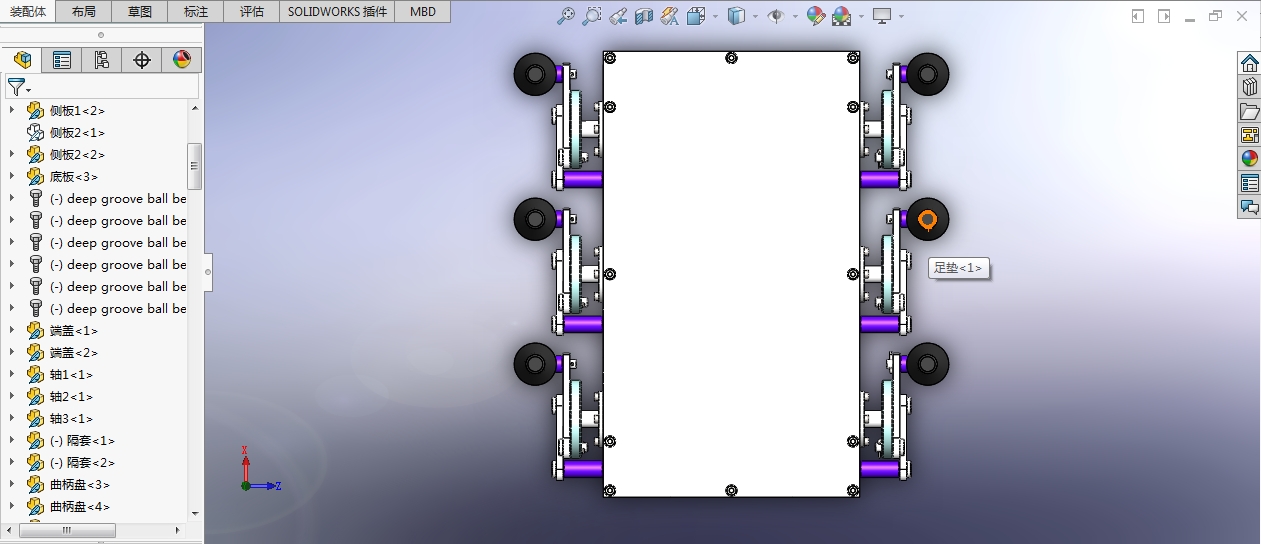
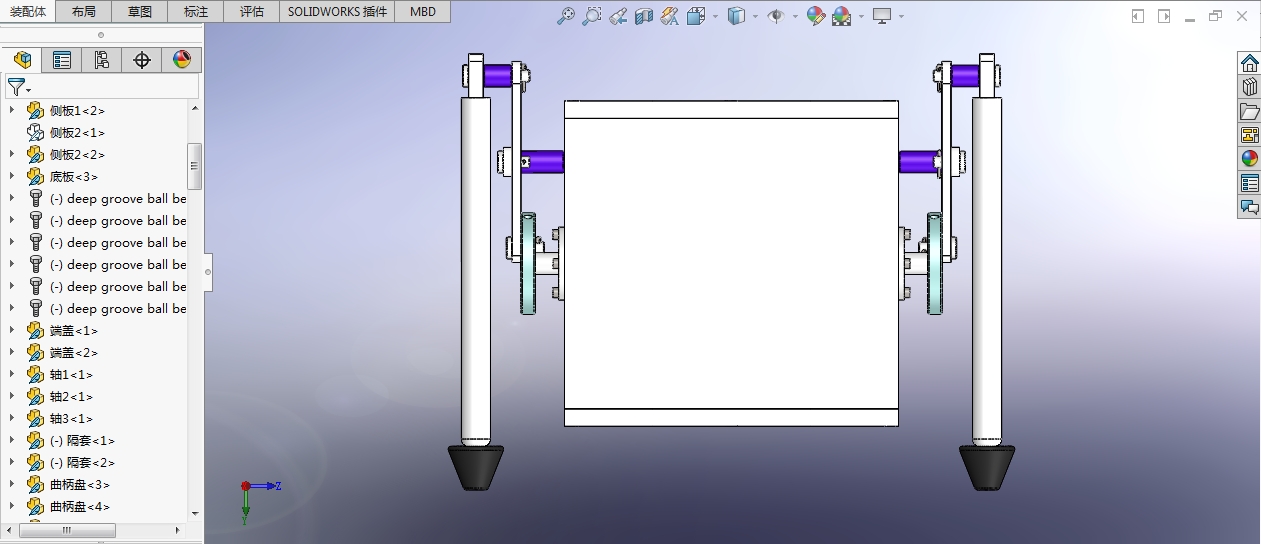
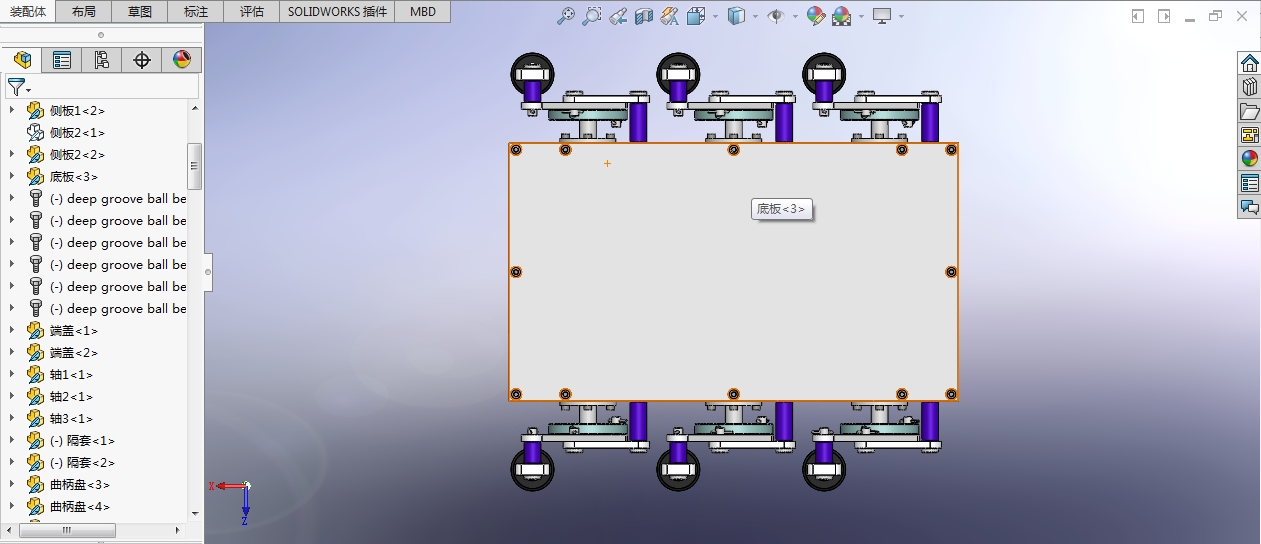
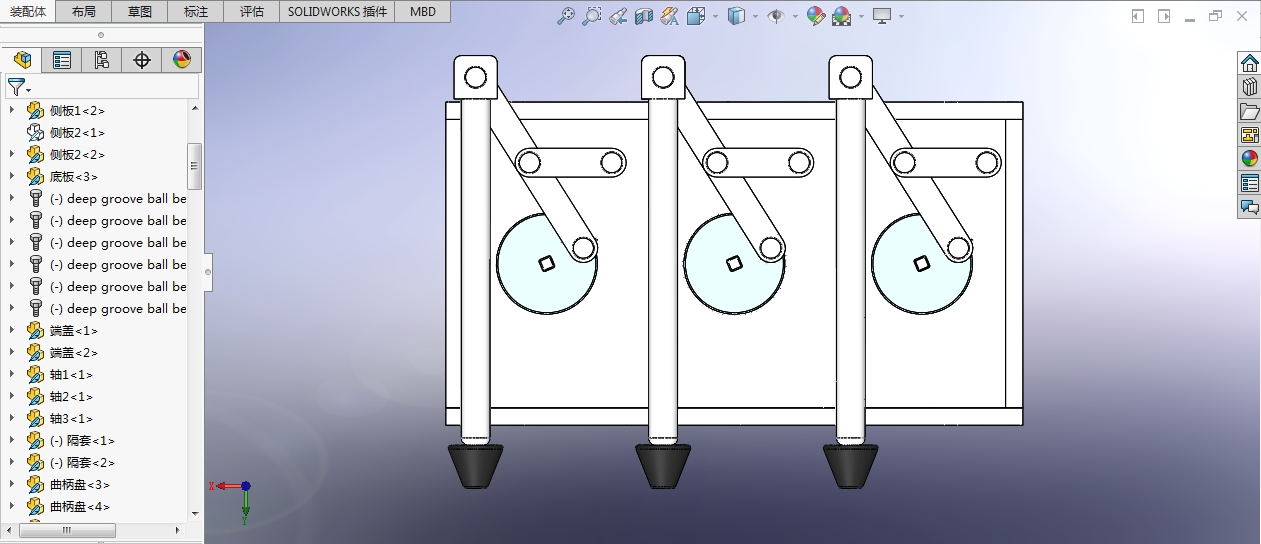
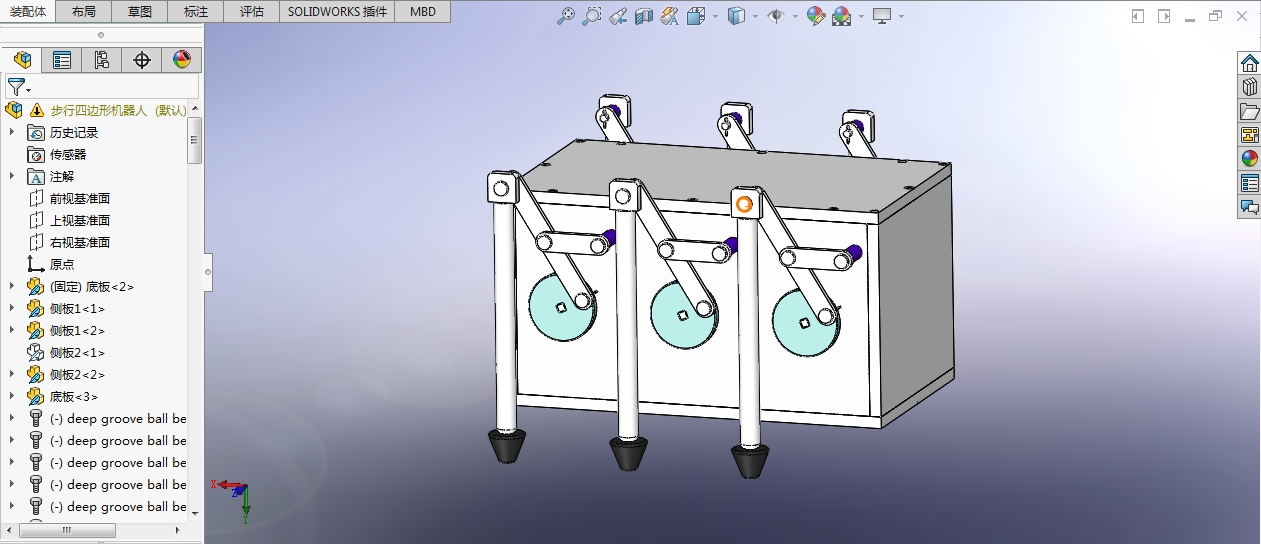
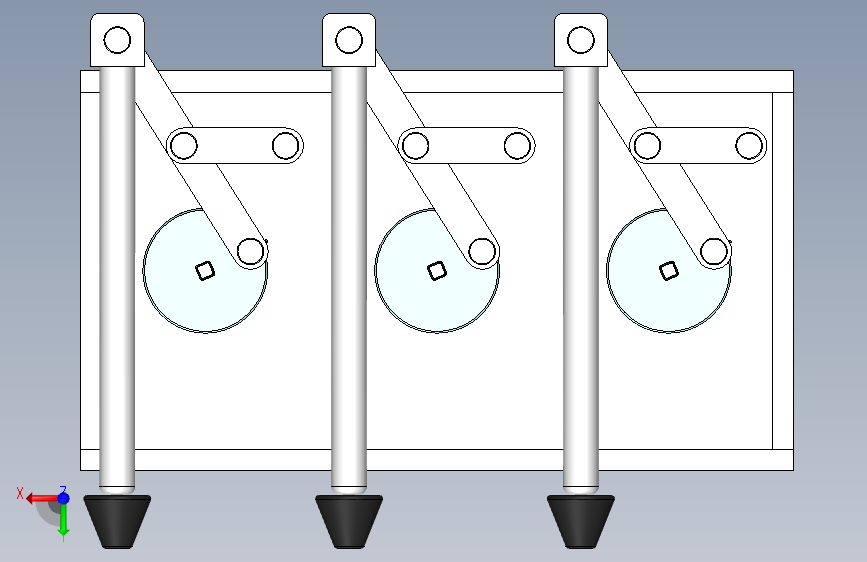
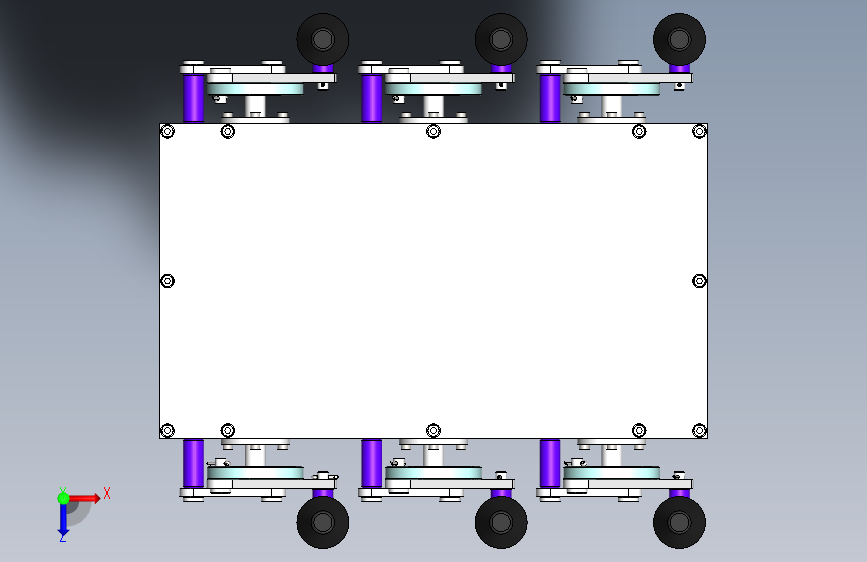
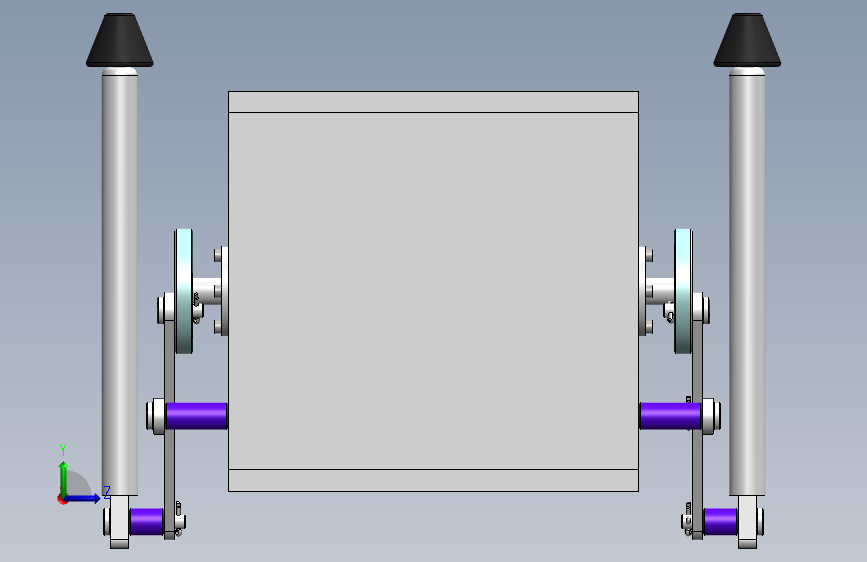
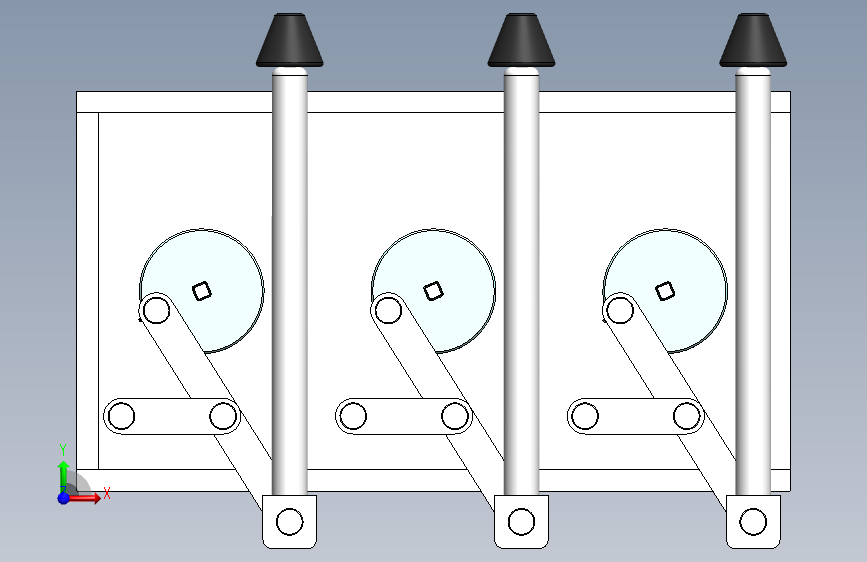
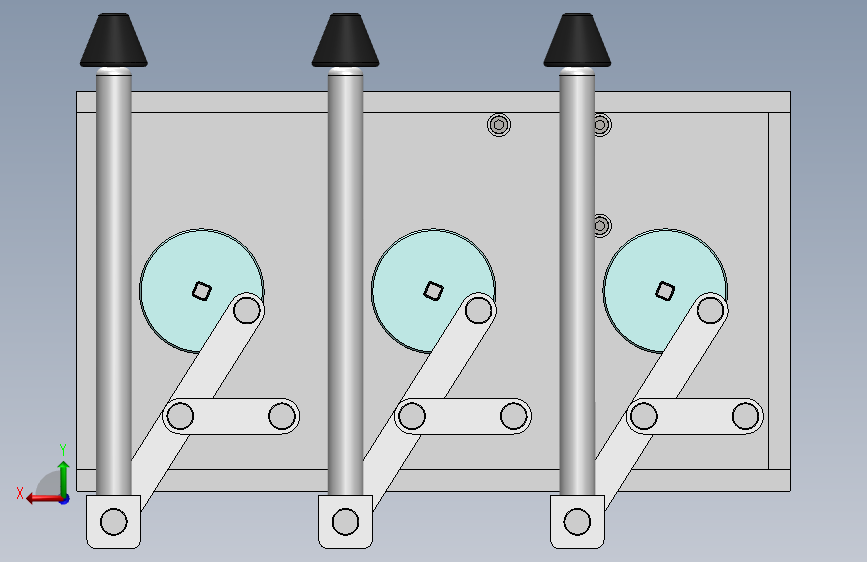
solidworks 步行四边形机器人
(ID:1533241) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 6200.SLDPRT | 295.56K |
| 2 | ATP28XL031_A_P15.sldasm | 28.50K |
| 3 | M3×10.sldprt | 129.59K |
| 4 | M4×16.sldprt | 131.11K |
| 5 | M5×25.sldprt | 126.06K |
| 6 | M6×20.sldprt | 131.27K |
| 7 | M6×40.sldprt | 174.83K |
| 8 | M8-40.SLDPRT | 150.30K |
| 9 | _ATP28XL031_A_P15_b_2.sldprt | 393.50K |
| 10 | _SET_SCREW5_4_4.sldprt | 47.50K |
| 11 | 侧板1.SLDPRT | 82.72K |
| 12 | 侧板2.SLDPRT | 147.53K |
| 13 | 右直流电机1.SLDPRT | 208.31K |
| 14 | 同步带_2.SLDPRT | 74.77K |
| 15 | 同步带_3.SLDPRT | 69.80K |
| 16 | 大带轮-24.SLDPRT | 646.84K |
| 17 | 小带轮-12-7_9.SLDPRT | 367.75K |
| 18 | 小带轮-12.SLDPRT | 365.20K |
| 19 | 带轮1.SLDPRT | 370.42K |
| 20 | 带轮2.SLDPRT | 307.58K |
| 21 | 带轮3.SLDPRT | 306.70K |
| 22 | 底板.SLDPRT | 100.29K |
| 23 | 开口销.sldprt | 116.01K |
| 24 | 曲柄盘.SLDPRT | 132.99K |
| 25 | 步行四边形机器人.SLDASM | 1.64M |
| 26 | 步行四边形机器人.SLDDRW | 1.45M |
| 27 | 短连杆.SLDPRT | 75.06K |
| 28 | 端盖.SLDPRT | 83.62K |
| 29 | 腿.SLDASM | 87.99K |
| 30 | 足垫.SLDPRT | 97.75K |
| 31 | 足杆.SLDPRT | 93.68K |
| 32 | 轴1.SLDPRT | 143.91K |
| 33 | 轴2.SLDPRT | 159.38K |
| 34 | 轴3.SLDPRT | 159.31K |
| 35 | 销轴-1.SLDPRT | 99.22K |
| 36 | 销轴-2.SLDPRT | 99.03K |
| 37 | 销轴-3.SLDPRT | 101.57K |
| 38 | 销轴-4.SLDPRT | 96.16K |
| 39 | 镜向侧板2.SLDPRT | 194.52K |
| 40 | 长连杆.SLDPRT | 73.50K |
| 41 | 隔套.SLDPRT | 83.14K |
| 42 | 隔套2.SLDPRT | 90.77K |
| 43 | 隔套3.SLDPRT | 90.10K |
此图纸下载需要83金币
立即下载
发布者
模型信息
图纸ID:1533241
图纸格式:sldprt,sldasm,slddrw
文件大小:9.28M
所需金币:83
上传时间:2024-08-24 15:44:54
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2020
标签
solidworks技术
3D建模
步行四边形机器人
图纸简介
步行四边机器人是一种能够模拟动物行走的自动化机械装置。使用solidworks软件进行制图,可以创建和编辑精确的三维模型,包括零件文件、零部件图和总装图。
设计原理基于机械动力学和电子技术,通过四个腿部的协调运动实现稳定行走。设计用途主要包括探险救援、科研探测等,适用于复杂地形和危险环境。技术要求包括确保机器人的行走稳定性、操控灵敏性以及维护的便捷性,同时需要考虑材料的耐用性和环境适应性。
总之,步行四边机器人结合了现代设计和计算机辅助绘图技术,为用户提供了一个高效、灵活且易于操作的自动化行走方案。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。






AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群