
登录注册
 微信扫码登录
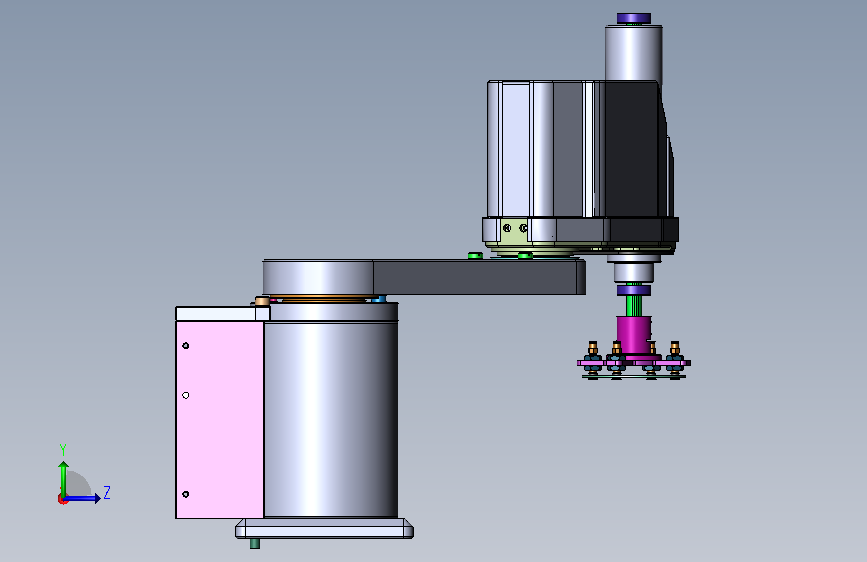
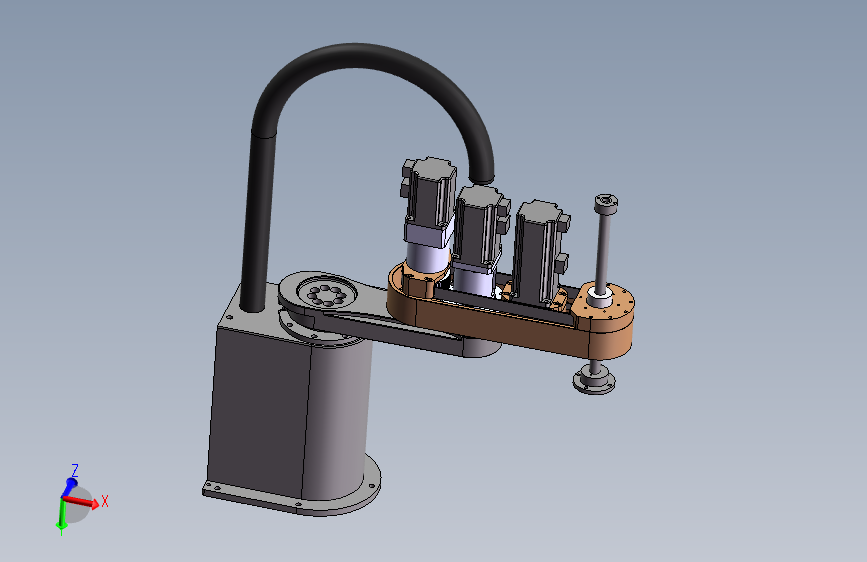
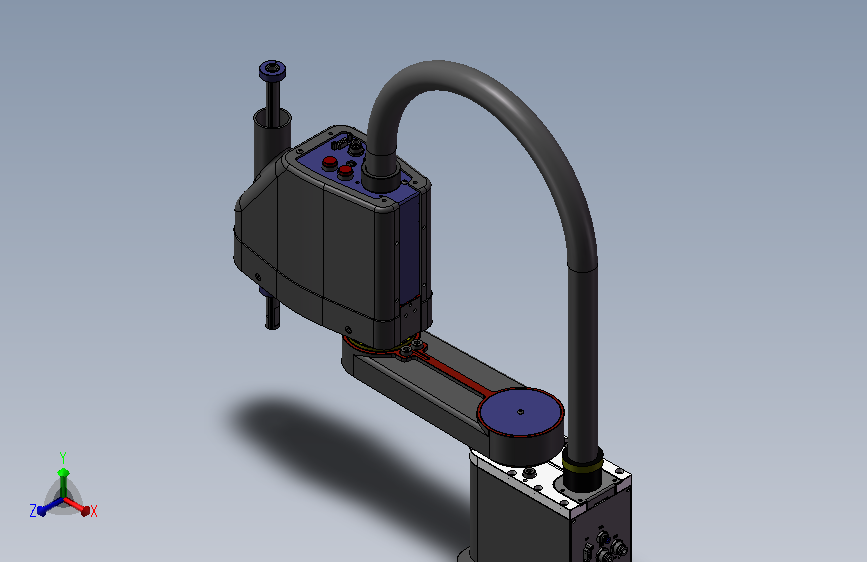
基于机器视觉的SCARA分拣机器人设计
(ID:3644197) 改图/画图
截图
AI截图渲染
✨AI图片渲染




| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | sara说明.docx | 1.70M |
| 2 | 1轴.SLDASM | 39.33K |
| 3 | 3和4轴.SLDASM | 432.90K |
| 4 | 3轴固定座.SLDASM | 2.25M |
| 5 | 4轴水平-00C.SLDASM | 3.47M |
| 6 | 4轴水平-010C.SLDPRT | 106.53K |
| 7 | 4轴水平-011C.SLDPRT | 190.94K |
| 8 | 4轴水平-012C.SLDPRT | 188.86K |
| 9 | 4轴水平-013C.SLDPRT | 114.67K |
| 10 | 4轴水平-014C.SLDPRT | 123.31K |
| 11 | 4轴水平-015C.SLDPRT | 259.63K |
| 12 | 4轴水平-016C.SLDPRT | 149.45K |
| 13 | 4轴水平-017C.SLDPRT | 136.37K |
| 14 | 4轴水平-018C.SLDPRT | 178.58K |
| 15 | 4轴水平-019C.SLDPRT | 129.17K |
| 16 | 4轴水平-01C.SLDPRT | 270.23K |
| 17 | 4轴水平-020C.SLDPRT | 91.05K |
| 18 | 4轴水平-021C.SLDPRT | 131.18K |
| 19 | 4轴水平-022C.SLDPRT | 138.87K |
| 20 | 4轴水平-023C.SLDPRT | 238.84K |
| 21 | 4轴水平-024C.SLDPRT | 85.57K |
| 22 | 4轴水平-025C.SLDPRT | 116.63K |
| 23 | 4轴水平-026C.SLDPRT | 257.86K |
| 24 | 4轴水平-027C.SLDPRT | 122.74K |
| 25 | 4轴水平-028C.SLDPRT | 121.46K |
| 26 | 4轴水平-029C.SLDPRT | 144.94K |
| 27 | 4轴水平-02C.SLDPRT | 244.94K |
| 28 | 4轴水平-030C.SLDPRT | 109.36K |
| 29 | 4轴水平-031C.sldprt | 569.33K |
| 30 | 4轴水平-032C.SLDPRT | 148.94K |
| 31 | 4轴水平-033C.SLDPRT | 98.77K |
| 32 | 4轴水平-034C.SLDPRT | 177.15K |
| 33 | 4轴水平-03C.SLDPRT | 259.47K |
| 34 | 4轴水平-04C.SLDPRT | 129.56K |
| 35 | 4轴水平-05C.SLDPRT | 132.04K |
| 36 | 4轴水平-06C.SLDPRT | 596.19K |
| 37 | 4轴水平-07C.SLDPRT | 1.02M |
| 38 | 4轴水平-08C.SLDPRT | 198.29K |
| 39 | 4轴水平-09C.SLDPRT | 111.44K |
| 40 | 4轴水平-11C.SLDASM | 420.68K |
| 41 | E26000-2Z高速电机轴承.SLDPRT | 319.71K |
| 42 | HTPA25S3M060-A-N8.SLDPRT | 308.67K |
| 43 | HTPA25S3M100-A-N8.SLDPRT | 314.59K |
| 44 | HTPA36S3M060-A-H8.SLDPRT | 378.84K |
| 45 | HTPA36S3M060-A-N8.SLDPRT | 329.91K |
| 46 | HTPA48S3M060-A-H8.SLDPRT | 340.22K |
| 47 | HTPA60S3M100-A-H8.SLDPRT | 400.24K |
| 48 | M4X10内六角圆柱头螺钉.SLDPRT | 99.53K |
| 49 | M4X30内六角圆柱头螺钉.SLDPRT | 89.56K |
| 50 | PATKM吸盘.SLDPRT | 153.95K |
| 51 | pidai1.SLDPRT | 82.10K |
| 52 | pidai2.SLDPRT | 80.68K |
| 53 | pidai3.SLDPRT | 82.35K |
| 54 | SHFN-20-50-2SH-SP().SLDPRT | 674.98K |
| 55 | SHFN-25-80-2SH-SP().SLDPRT | 522.05K |
| 56 | THK滚珠花键BNS_1616A_475L_ASM.SLDPRT | 244.08K |
| 57 | TS4603N7185.SLDPRT | 325.64K |
| 58 | TS4609N2185.SLDPRT | 284.60K |
| 59 | φ10轴用卡环.SLDPRT | 90.02K |
| 60 | φ26孔用卡环.SLDPRT | 84.31K |
| 61 | 六角螺母-M5.SLDPRT | 221.50K |
| 62 | 内六角圆柱头螺钉GB_T70.1-2000_M10X30.sldprt | 96.44K |
| 63 | 内六角圆柱头螺钉GB_T70.1-2000_M8X20.sldprt | 95.32K |
| 64 | 吸盘总装.SLDASM | 115.15K |
| 65 | 吸盘支架.SLDPRT | 147.87K |
| 66 | 圆法兰型开口型导向轴支座[HUBGR16].sldprt | 185.99K |
| 67 | 密封圈内φ36X2.SLDPRT | 97.89K |
| 68 | 密封圈内φ39.5X2.SLDPRT | 102.15K |
| 69 | 密封圈内φ52.5X2.SLDPRT | 102.33K |
| 70 | 密封圈内φ64X2.SLDPRT | 98.95K |
| 71 | 密封圈内φ71.5X2.SLDPRT | 90.45K |
| 72 | 密封圈内φ89.5X2.SLDPRT | 90.29K |
| 73 | 平键3X3X10.SLDPRT | 78.65K |
| 74 | 平键3X3X20.SLDPRT | 79.65K |
| 75 | 平键5X5X10.SLDPRT | 79.24K |
| 76 | 平键5X5X16.SLDPRT | 79.18K |
| 77 | 打磨片.SLDPRT | 60.07K |
| 78 | 日本三木超薄关节机器人无励磁制动器BXR-025-10LE.SLDPRT | 192.54K |
| 79 | 机器人固定座.SLDASM | 81.50K |
| 80 | 相机支架.SLDPRT | 104.89K |
| 81 | SJFJ-00总图A0.dwg | 703.94K |
| 82 | SJFJ-00总图A0.pdf | 610.57K |
| 83 | SJFJ-01电机法兰A1.dwg | 143.97K |
| 84 | SJFJ-01电机法兰A1.pdf | 141.86K |
| 85 | SJFJ-02吸盘支架A2.dwg | 88.48K |
| 86 | SJFJ-02吸盘支架A2.pdf | 160.22K |
| 87 | SJFJ-03主轴架A3.dwg | 134.36K |
| 88 | SJFJ-03主轴架A3.pdf | 179.22K |
| 89 | SJFJ-04支柱A4.dwg | 81.38K |
| 90 | SJFJ-04支柱A4.pdf | 124.92K |
| 91 | SJFJ-05夹紧环A4.dwg | 125.00K |
| 92 | SJFJ-05夹紧环A4.pdf | 135.01K |
| 93 | SJFJ-00总图A0.dwg | 703.94K |
| 94 | SJFJ-00总图A0.pdf | 610.57K |
| 95 | SJFJ-01电机法兰A1.dwg | 143.97K |
| 96 | SJFJ-01电机法兰A1.pdf | 141.86K |
| 97 | SJFJ-02吸盘支架A2.dwg | 88.48K |
| 98 | SJFJ-02吸盘支架A2.pdf | 160.22K |
| 99 | SJFJ-03主轴架A3.dwg | 134.36K |
| 100 | SJFJ-03主轴架A3.pdf | 179.22K |
| 101 | SJFJ-04支柱A4.dwg | 81.38K |
| 102 | SJFJ-04支柱A4.pdf | 124.92K |
| 103 | SJFJ-05夹紧环A4.dwg | 125.00K |
| 104 | SJFJ-05夹紧环A4.pdf | 135.01K |
此图纸下载需要600金币
立即下载
发布者
模型信息
图纸ID:3644197
图纸格式:sldasm,sldprt,dwg,pdf
文件大小:46.05M
所需金币:600
上传时间:2026-08-24 09:32:08
是否可编辑:不可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
分拣机器人
图纸简介
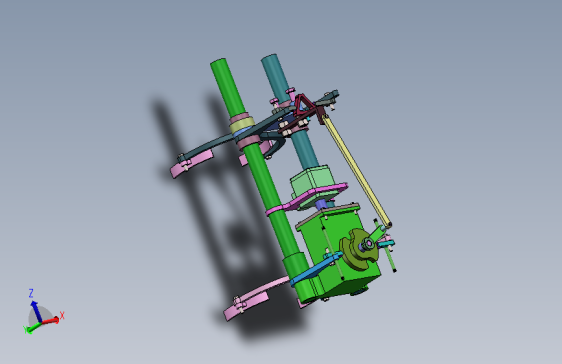
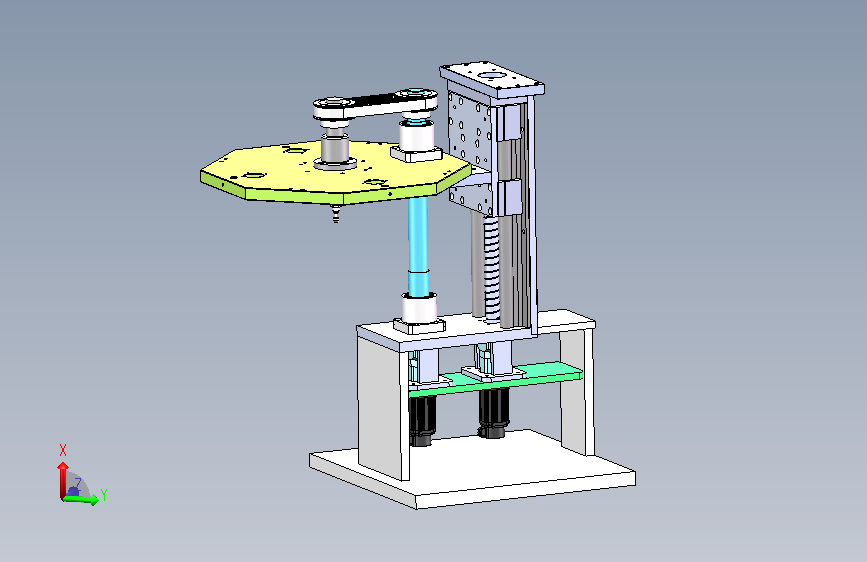
该 SCARA 机器人采用四轴平面关节构型原理,两水平旋转关节实现平面运动,Z 向依靠同步齿形带驱动滚珠丝杠完成垂直升降,末端关节实现姿态回转,各轴由步进电机独立驱动,水平方向具备柔顺性、垂直方向保持高刚性。主要用于工业场景中小型零部件的抓取、搬运与简易装配作业,额定负载 3kg。具备平面回转、Z 轴升降、末端旋转、工件抓取转运等功能。完成电机、同步带、滚珠丝杠的选型与力学校核,采用模块化大、小臂结构,硬件搭配按键控制,软件采用模块化程序设计。机器人结构紧凑,运动响应快,定位精度良好,适合短距离物料转运,为小型平面作业机械臂提供设计参考
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。



AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群