
登录注册
 微信扫码登录
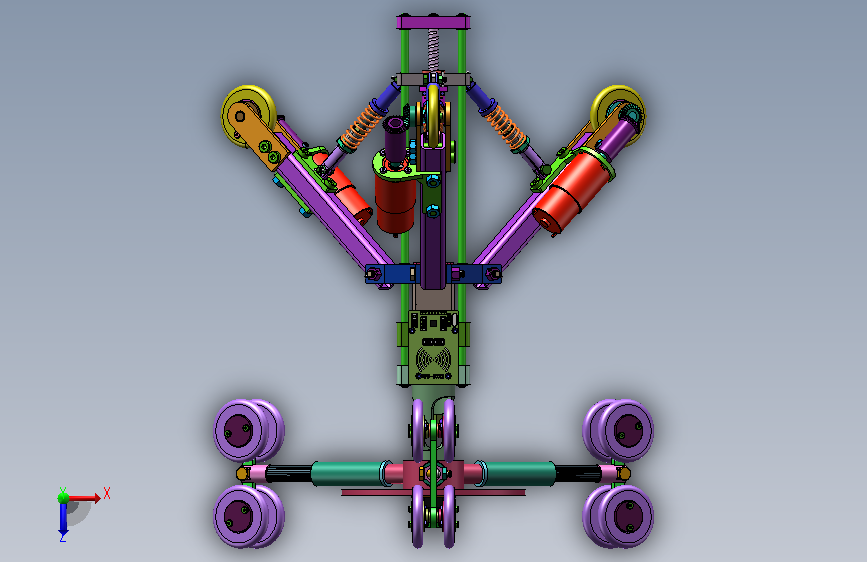
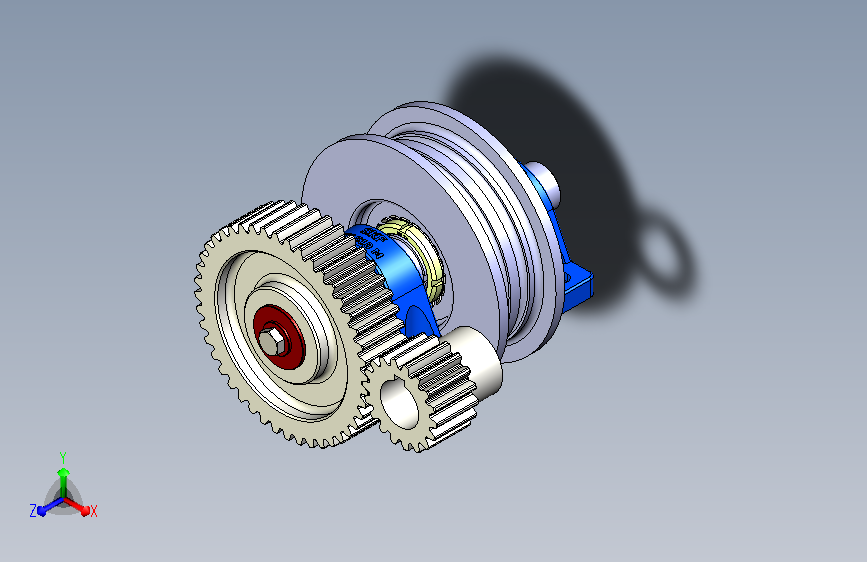
管道内拖曳机器人全套
(ID:3646260) 改图/画图
截图
AI截图渲染
✨AI图片渲染



| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 管道内拖曳机器人11docx.docx | 4.76M |
| 2 | ZPJQR-00总图A0.dwg | 1.20M |
| 3 | ZPJQR-00总图A0.pdf | 1.25M |
| 4 | ZPJQR-01电机连接体A1.dwg | 91.76K |
| 5 | ZPJQR-01电机连接体A1.pdf | 838.97K |
| 6 | ZPJQR-02固定板A2.dwg | 132.67K |
| 7 | ZPJQR-02固定板A2.pdf | 150.99K |
| 8 | ZPJQR-03轮支撑A3.dwg | 80.97K |
| 9 | ZPJQR-03轮支撑A3.pdf | 130.13K |
| 10 | ZPJQR-04万向节A4.dwg | 92.29K |
| 11 | ZPJQR-04万向节A4.pdf | 142.64K |
| 12 | ZPJQR-05导板A4.dwg | 159.92K |
| 13 | ZPJQR-05导板A4.pdf | 128.49K |
| 14 | 960240-6202-AR1x8long.SLDASM | 84.57K |
| 15 | 960240-6202-ARBody8.SLDPRT | 213.91K |
| 16 | Board.STEP.SLDPRT | 2.22M |
| 17 | Capacitor0603.SLDPRT | 75.32K |
| 18 | Capacitor0805.SLDPRT | 85.87K |
| 19 | Capacitor3216.SLDPRT | 145.63K |
| 20 | Crystal-SM2520-4.SLDPRT | 150.68K |
| 21 | CSP2-28.SLDPRT | 184.38K |
| 22 | ESP-12F.SLDASM | 4.52M |
| 23 | EXBV4V.SLDPRT | 125.78K |
| 24 | EXBV8V.SLDPRT | 289.18K |
| 25 | Header2_54Vertical1x5.SLDPRT | 190.60K |
| 26 | LED-0603H0.75.STEP.SLDPRT | 97.31K |
| 27 | LED1206IR.SLDPRT | 138.97K |
| 28 | LEDSMDRGB.SLDPRT | 207.09K |
| 29 | LENS_Standard.SLDPRT | 106.52K |
| 30 | LENS_Wide.SLDPRT | 135.16K |
| 31 | microsdcard.SLDPRT | 74.83K |
| 32 | MicroUSBconnector.SLDPRT | 361.87K |
| 33 | MicroUSBconnectorangle.SLDPRT | 363.56K |
| 34 | mount_lens.SLDPRT | 169.33K |
| 35 | openmv3.SLDASM | 904.01K |
| 36 | openmv3.sldprt | 323.49K |
| 37 | OpenMV3_with_lens.SLDASM | 1.58M |
| 38 | Resistor0603.SLDPRT | 72.10K |
| 39 | RFID-RC522.SLDPRT | 1.06M |
| 40 | Shield.STEP.SLDPRT | 1.07M |
| 41 | SOT23.SLDPRT | 114.35K |
| 42 | UJ2-MIBH2-4-SMT.SLDASM | 279.32K |
| 43 | UJ2-MIBH2-4-SMT_01.SLDPRT | 462.07K |
| 44 | UJ2-MIBH2-4-SMT_02.SLDPRT | 346.38K |
| 45 | UserLibrary-HSOP8.SLDASM | 75.78K |
| 46 | UserLibrary-HSOP8_Assyfusshsop8.SLDASM | 93.34K |
| 47 | UserLibrary-HSOP8_Fuss_hsop8.SLDPRT | 78.83K |
| 48 | UserLibrary-HSOP8_parthsop8.SLDPRT | 71.70K |
| 49 | UserLibrary-LQFP100-3.SLDASM | 146.04K |
| 50 | UserLibrary-LQFP100-3_case.sldprt | 42.19K |
| 51 | UserLibrary-LQFP100-3_circle.sldprt | 29.23K |
| 52 | UserLibrary-LQFP100-3_pin.sldprt | 34.55K |
| 53 | 丝杠.SLDPRT | 1.04M |
| 54 | 装配体2连杆.SLDASM | 1.27M |
| 55 | 装配体3丝杠轴承.SLDASM | 311.31K |
| 56 | 装配体丝杠35电机.SLDASM | 114.02K |
| 57 | 装配体前机体.SLDASM | 1.96M |
| 58 | 装配体前机体车轮装配图.SLDASM | 323.84K |
| 59 | 装配体前机体轮子支撑杆装配.SLDASM | 639.40K |
| 60 | 装配体机器人整体装配.SLDASM | 10.92M |
| 61 | 装配图轴承.SLDASM | 332.98K |
| 62 | 装配图驱动轮.SLDASM | 1.21M |
| 63 | 零件35丝杠电机主体.SLDPRT | 125.24K |
| 64 | 零件35电机刹车器.SLDPRT | 116.32K |
| 65 | 零件openmv3连接螺栓GB/T5782-2000六角头螺栓A级和B级M3.SLDPRT | 177.73K |
| 66 | 零件万向节1.SLDPRT | 330.62K |
| 67 | 零件万向节连接体.SLDPRT | 147.13K |
| 68 | 零件万向节连接轴1.SLDPRT | 74.70K |
| 69 | 零件万向节连接轴2.SLDPRT | 77.07K |
| 70 | 零件上机体弹簧套.SLDPRT | 102.79K |
| 71 | 零件上机体车轮支撑杆.SLDPRT | 168.33K |
| 72 | 零件上机体车轮支撑杆固定键.SLDPRT | 68.26K |
| 73 | 零件上机体车轮板.SLDPRT | 85.02K |
| 74 | 零件丝杠固定板.SLDPRT | 111.73K |
| 75 | 零件丝杠固定板2.SLDPRT | 110.56K |
| 76 | 零件丝杠电机固定螺栓GB/T5783-2000六角头螺栓全螺纹M3×20.SLDPRT | 283.96K |
| 77 | 零件丝杠螺母.SLDPRT | 131.80K |
| 78 | 零件丝杠螺母连接板螺丝.SLDPRT | 166.66K |
| 79 | 零件丝杠螺母连接板螺母.SLDPRT | 129.85K |
| 80 | 零件丝杠轴承内圈.SLDPRT | 188.10K |
| 81 | 零件丝杠轴承外圈.SLDPRT | 177.89K |
| 82 | 零件丝杠轴承滚动体.SLDPRT | 103.34K |
| 83 | 零件前机体中间连接体.SLDPRT | 154.19K |
| 84 | 零件前机体导板.SLDPRT | 118.17K |
| 85 | 零件前机体弹簧拖.SLDPRT | 183.80K |
| 86 | 零件前机体支撑杆橡胶套.SLDPRT | 99.21K |
| 87 | 零件前机体车架和支撑杆连接装置.SLDPRT | 187.39K |
| 88 | 零件前机体车轮.SLDPRT | 138.84K |
| 89 | 零件前机体车轮弹簧.SLDPRT | 815.16K |
| 90 | 零件前机体车轮支撑杆GB/T91-2000开口销A型1.6×8.SLDPRT | 160.33K |
| 91 | 零件前机体车轮支撑轴1.SLDPRT | 122.69K |
| 92 | 零件前机体车轮支撑轴2.SLDPRT | 141.65K |
| 93 | 零件前机体车轮杆连接六角头螺杆带孔螺栓.SLDPRT | 235.52K |
| 94 | 零件前机体车轮轴套.SLDPRT | 91.72K |
| 95 | 零件卡簧.SLDPRT | 103.49K |
| 96 | 零件后机体固定杆.SLDPRT | 51.15K |
| 97 | 零件哦penmv3连接螺母GB/T6173-2000六角薄螺母细牙A级和B级M3.SLDPRT | 124.54K |
| 98 | 零件固定车轮螺母.SLDPRT | 127.84K |
| 99 | 零件摄像头螺栓.SLDPRT | 85.50K |
| 100 | 零件摄像头螺母.SLDPRT | 120.95K |
| 101 | 零件支撑杆.SLDPRT | 142.82K |
| 102 | 零件支撑杆与连接体连接六角头螺杆带孔螺栓.SLDPRT | 219.60K |
| 103 | 零件支撑杆固定开口销.SLDPRT | 160.23K |
| 104 | 零件支撑杆电机连接体.SLDPRT | 200.43K |
| 105 | 零件支撑杆螺杆六角螺母.SLDPRT | 125.04K |
| 106 | 零件橡胶螺丝.SLDPRT | 450.69K |
| 107 | 零件橡胶螺母.SLDPRT | 127.50K |
| 108 | 零件电机GA36Y-528.SLDPRT | 337.46K |
| 109 | 零件电机刹车器连接螺栓.SLDPRT | 256.34K |
| 110 | 零件电机固定架2.SLDPRT | 169.54K |
| 111 | 零件电机螺丝.SLDPRT | 162.76K |
| 112 | 零件电机输出轴.SLDPRT | 176.31K |
| 113 | 零件电机锥齿轮固定螺丝.SLDPRT | 163.88K |
| 114 | 零件红外传感器.SLDPRT | 72.10K |
| 115 | 零件螺母连接板.SLDPRT | 159.87K |
| 116 | 零件识别模块固定板.SLDPRT | 111.55K |
| 117 | 零件读卡器固定螺丝.SLDPRT | 138.93K |
| 118 | 零件车架内六角螺丝.SLDPRT | 171.07K |
| 119 | 零件车架螺母.SLDPRT | 127.23K |
| 120 | 零件车轮.SLDPRT | 93.56K |
| 121 | 零件车轮内六角螺丝.SLDPRT | 505.02K |
| 122 | 零件车轮圆锥齿轮25×0.82.SLDPRT | 747.48K |
| 123 | 零件车轮圆锥齿轮25×0.8(1).SLDPRT | 682.51K |
| 124 | 零件车轮支撑轴.SLDPRT | 129.33K |
| 125 | 零件车轮橡胶外套.SLDPRT | 181.10K |
| 126 | 零件车轮锥齿轮固定螺丝.SLDPRT | 135.71K |
| 127 | 零件轮支撑.SLDPRT | 90.23K |
| 128 | 零件轴承内圈.SLDPRT | 187.05K |
| 129 | 零件轴承外圈.SLDPRT | 178.89K |
| 130 | 零件轴承滚动体.SLDPRT | 103.21K |
| 131 | 零件连杆中间连接螺母.SLDPRT | 388.37K |
| 132 | 零件连杆导向杆.SLDPRT | 313.78K |
| 133 | 零件连杆导杆.SLDPRT | 186.94K |
| 134 | 零件连杆弹簧.SLDPRT | 1.15M |
| 135 | 零件连杆弹簧固定体.SLDPRT | 190.84K |
| 136 | 零件连杆弹簧固定套.SLDPRT | 182.44K |
| 137 | 零件连杆支撑杆GB/T6170-20001型六角螺母A级和B级M4.SLDPRT | 128.51K |
| 138 | 零件连杆支撑杆GB/T91-2000开口销B型1.6×8.SLDPRT | 160.58K |
| 139 | 零件连杆支撑杆六角头螺杆带孔螺栓.SLDPRT | 227.86K |
| 140 | 零件锥齿轮支撑轴.SLDPRT | 131.96K |
| 141 | 零前机体车轮支撑杆GB/T6173-2000六角薄螺母细牙A级和B级M6.SLDPRT | 128.84K |
此图纸下载需要600金币
立即下载
发布者
模型信息
图纸ID:3646260
图纸格式:dwg,pdf,sldasm,sldprt
文件大小:58.03M
所需金币:600
上传时间:2026-08-25 17:13:07
是否可编辑:可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
内拖曳检测机器人
图纸简介
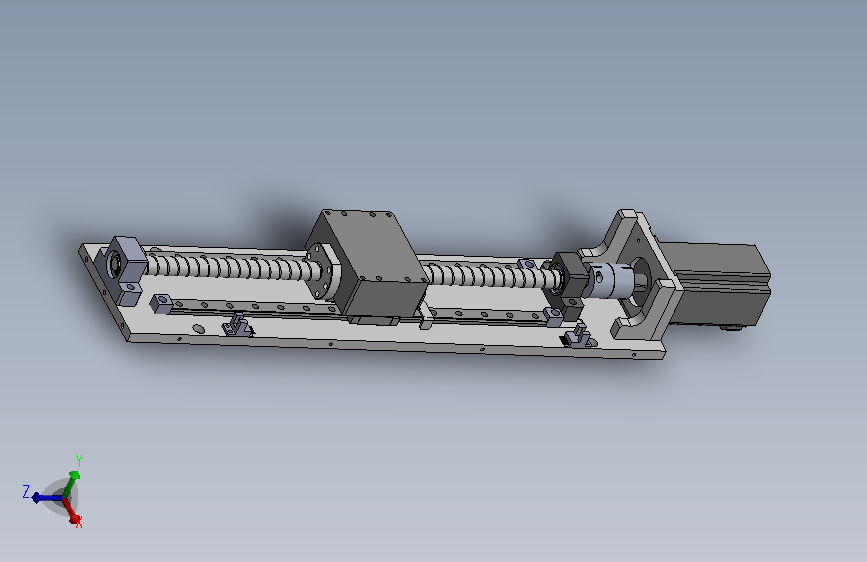
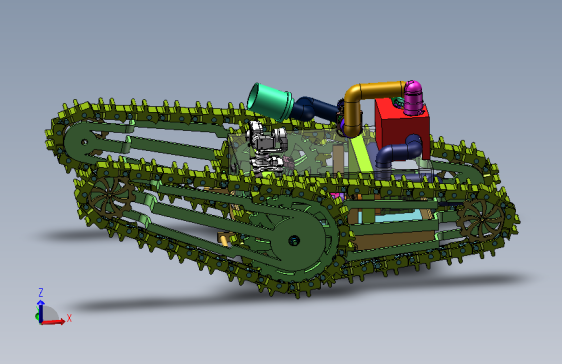
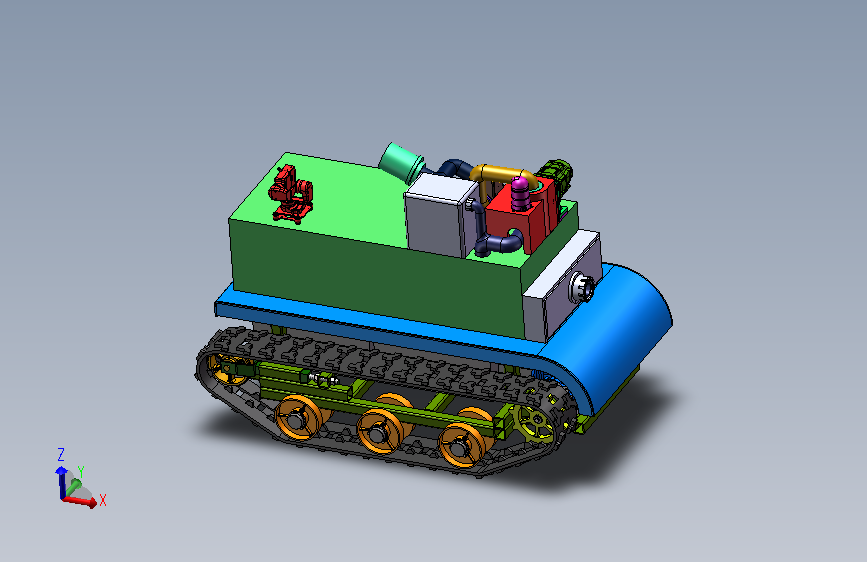
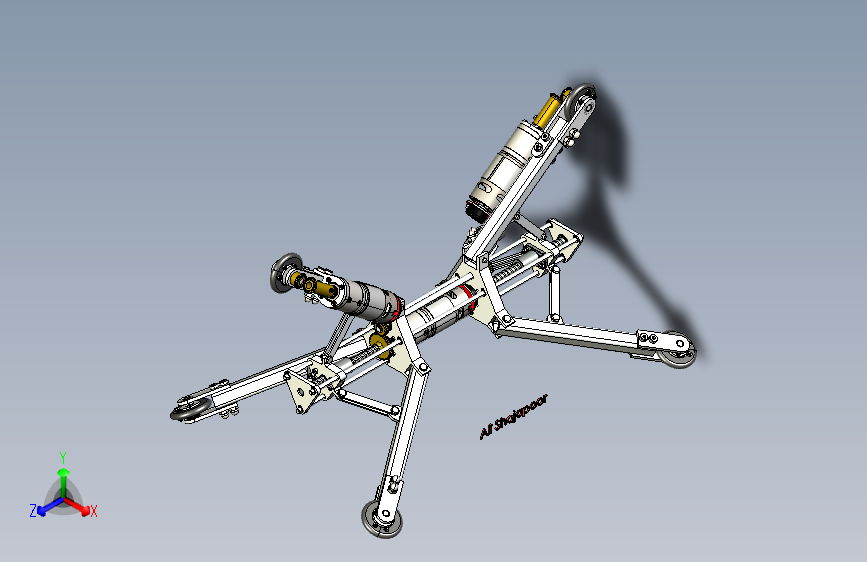
本管道内拖曳检测机器人针对油气、热力管道人工检测效率低、常规设备拖曳能力不足的问题开展设计,采用螺旋驱动加弹性支撑臂的工作原理,依靠螺旋机构将电机旋转运动转化为轴向推进力,结合滚珠丝杆‑弹簧补偿双重自适应机构,使驱动轮始终压紧管壁获得充足附着力。机器人具备大拖曳力输出、Φ200‑450mm 管径自适应、越障、垂直爬升、涉水过弯、远程遥控拖曳光纤传感器的功能。完成主动支撑行走段、万向节连接机构、驱动单元的结构计算与零部件选型,利用 SolidWorks 建立整机模型,借助 ANSYS 对支撑臂、被动连杆开展静力学有限元仿真,验证关键零部件强度刚度。该设备主要用于城市热力与油气在役管道内部作业,可
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。





AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群