
登录注册
 微信扫码登录
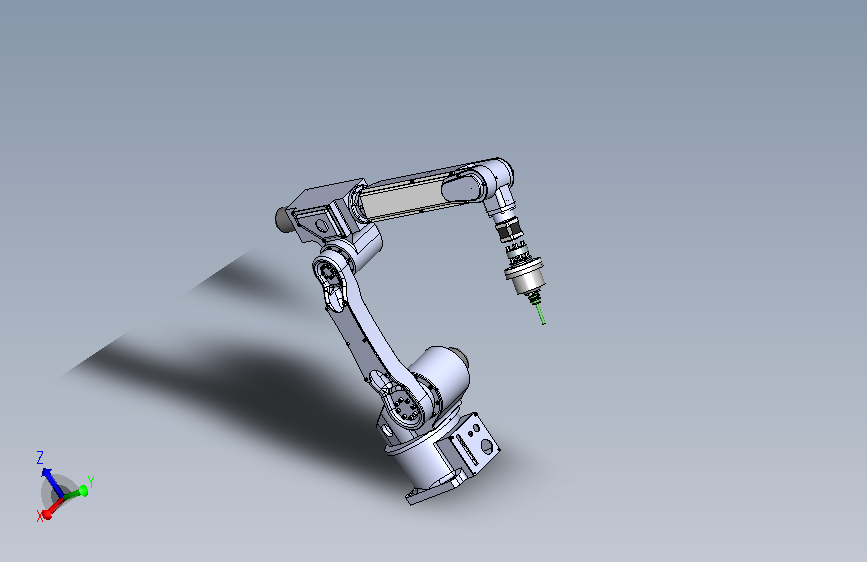
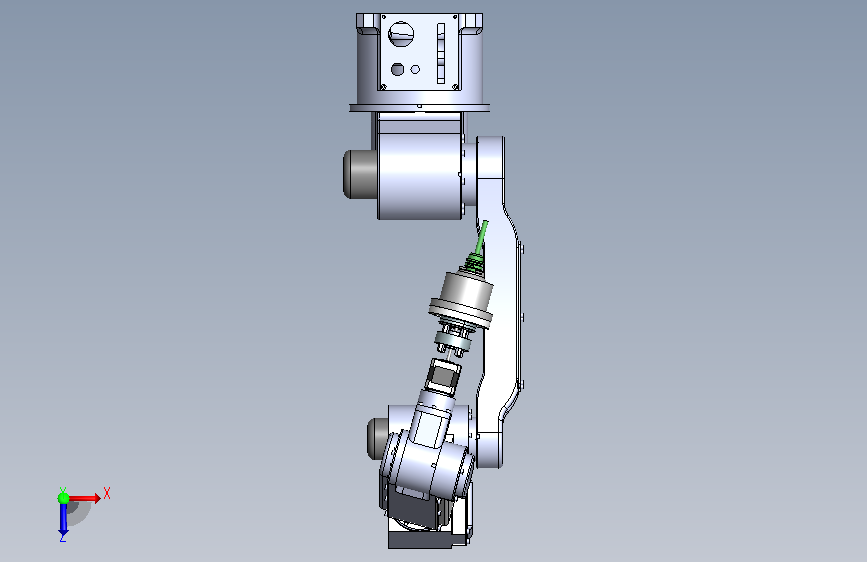
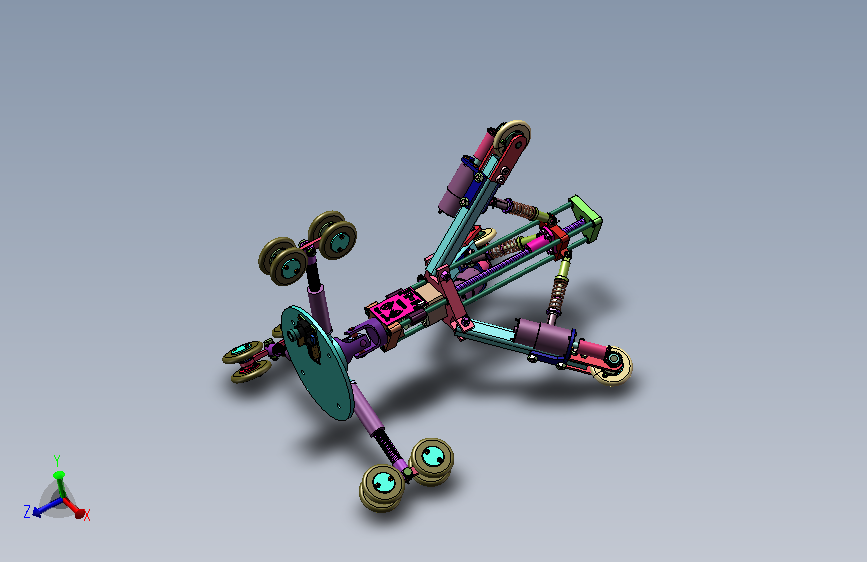
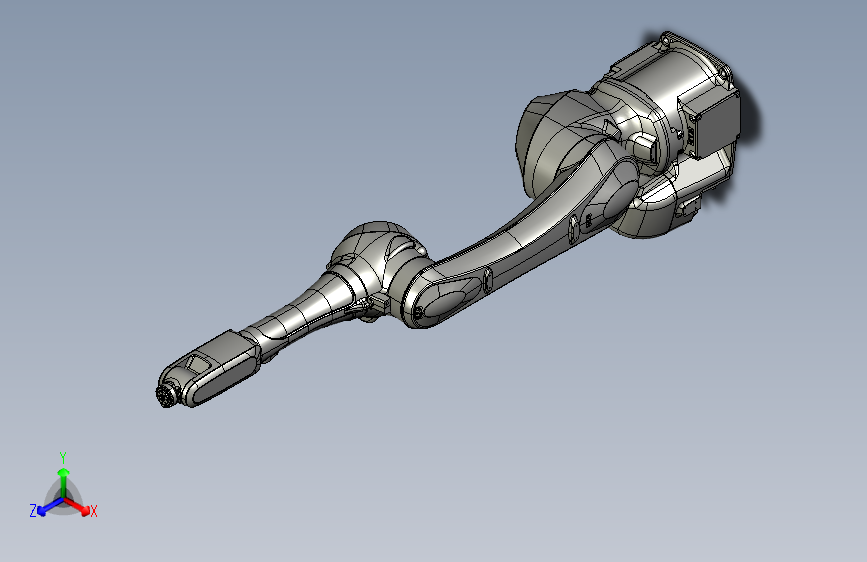
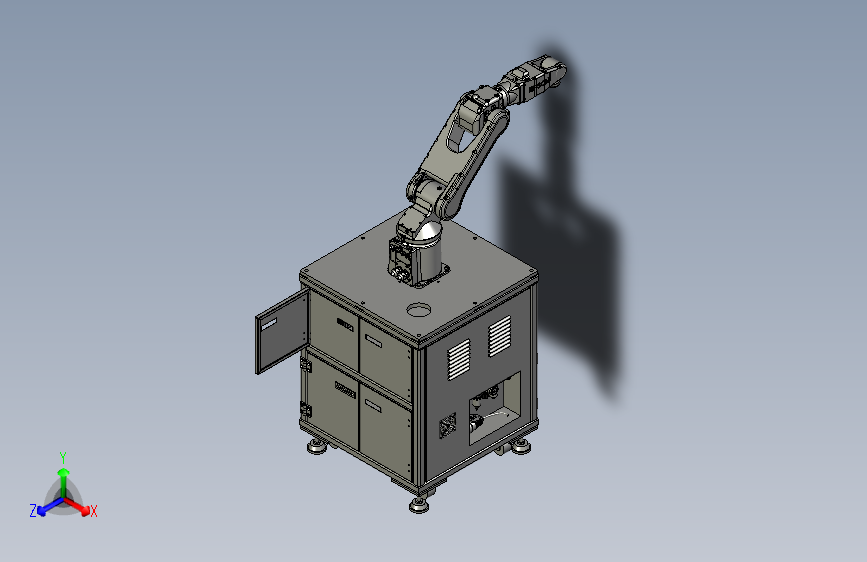
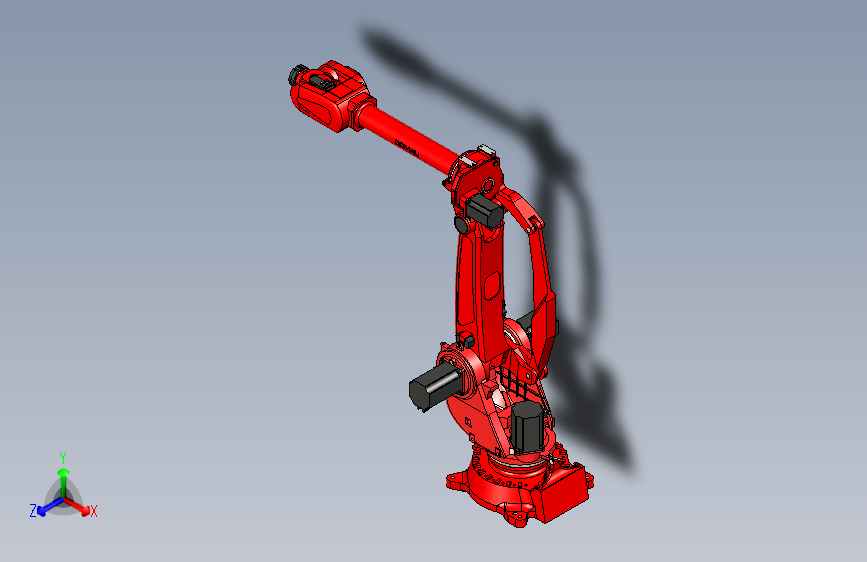
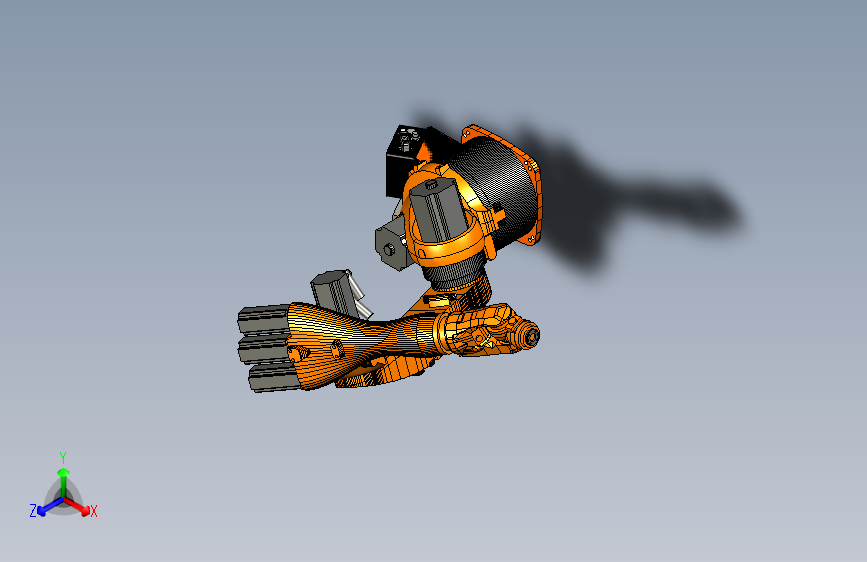
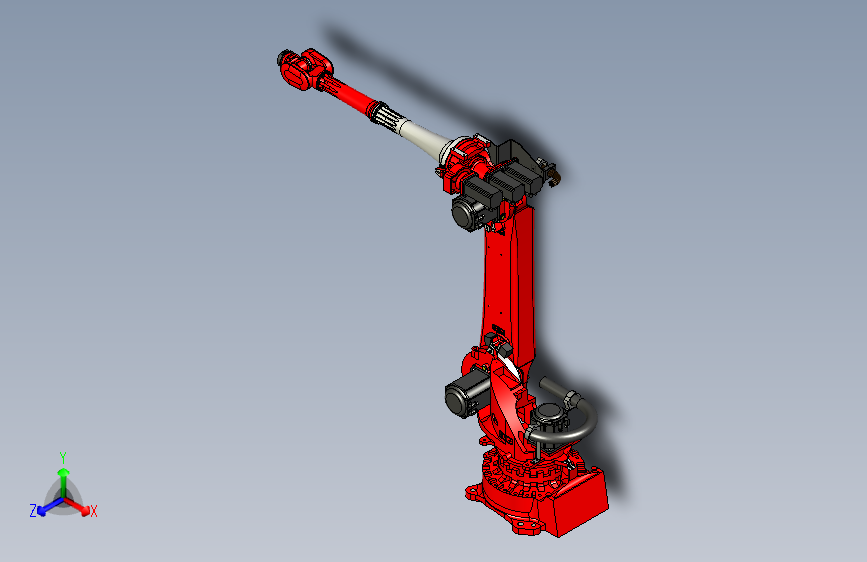
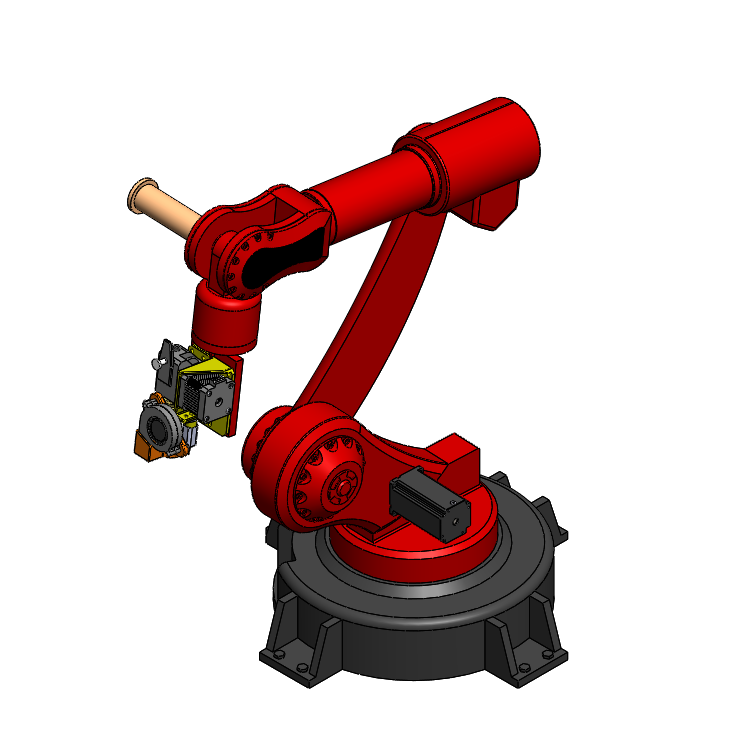
钻孔机器人结构设计与仿真分析全套
(ID:3653111) 改图/画图
截图
AI截图渲染
✨AI图片渲染


| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 设计说明书.docx | 1.51M |
| 2 | 后盖.DWG | 244.34K |
| 3 | 后盖A1.pdf | 106.45K |
| 4 | 总图.DWG | 925.50K |
| 5 | 总图A0.pdf | 506.83K |
| 6 | 斜轮.DWG | 224.93K |
| 7 | 斜轮A3.pdf | 117.40K |
| 8 | 皮带轮.DWG | 221.50K |
| 9 | 皮带轮A3.pdf | 106.49K |
| 10 | 轴盖.DWG | 236.00K |
| 11 | 轴盖A3.pdf | 121.94K |
| 12 | 连接件.DWG | 217.59K |
| 13 | 连接件A3.pdf | 107.43K |
| 14 | 000总图.SLDASM | 2.28M |
| 15 | 000总图.SLDDRW | 361.02K |
| 16 | 1型六角螺母_A级和B级[GBT6170-2000][M6].SLDPRT | 126.68K |
| 17 | 9.sldprt | 38.58K |
| 18 | aem_agai.sldprt | 30.07K |
| 19 | Arm_a.sldprt | 1.09M |
| 20 | Arm_b-静应力分析1.CWR | 28.70M |
| 21 | Arm_b-静应力分析1.DF1 | 12B |
| 22 | Arm_b-静应力分析1.DF2 | 0B |
| 23 | Arm_b-静应力分析1.gsz | 33B |
| 24 | Arm_b-静应力分析1.LOG | 160B |
| 25 | Arm_b-静应力分析1.MFC | 422B |
| 26 | Arm_b.sldprt | 311.52K |
| 27 | Arm_bDgai3.sldprt | 26.63K |
| 28 | Arm_bgai2.sldprt | 39.55K |
| 29 | Arm_bgai_1.sldprt | 61.52K |
| 30 | Arm_bgai_4.sldprt | 33.94K |
| 31 | Axialrod1_sldprt.prt.sldprt | 114.56K |
| 32 | Backplate1_sldprt.prt.sldprt | 69.59K |
| 33 | BASE-静应力分析1.CWR | 37.64M |
| 34 | BASE-静应力分析1.DF1 | 12B |
| 35 | BASE-静应力分析1.DF2 | 0B |
| 36 | BASE-静应力分析1.gsz | 32B |
| 37 | BASE-静应力分析1.LOG | 160B |
| 38 | BASE-静应力分析1.MFC | 417B |
| 39 | BASE.sldprt | 411.48K |
| 40 | Base1_sldprt.prt.sldprt | 76.71K |
| 41 | BASEgai.sldprt | 27.98K |
| 42 | Body1_sldprt.prt.sldprt | 40.92K |
| 43 | centering.prt.sldprt | 68.39K |
| 44 | conector.prt.sldprt | 78.85K |
| 45 | daincitie.SLDPRT | 108.57K |
| 46 | DIANJIJIA.sldprt | 30.00K |
| 47 | DS060.sldprt | 41.08K |
| 48 | Finger.sldprt | 150.59K |
| 49 | FlexCoupler_sldprt.prt.sldprt | 69.89K |
| 50 | ganglun.sldprt | 23.15K |
| 51 | J1.sldprt | 317.91K |
| 52 | J2.sldprt | 252.20K |
| 53 | J2gai.sldprt | 43.92K |
| 54 | L座.SLDPRT | 91.61K |
| 55 | L座B.SLDPRT | 81.65K |
| 56 | M3.sldprt | 25.37K |
| 57 | M4.sldprt | 25.55K |
| 58 | M5.sldprt | 25.96K |
| 59 | M6.sldprt | 26.25K |
| 60 | Motor100.sldprt | 32.91K |
| 61 | nut_sldprt.prt.sldprt | 55.14K |
| 62 | Part1_sldprt.prt.sldprt | 72.03K |
| 63 | Part2_sldprt.prt.sldprt | 127.12K |
| 64 | Part3_sldprt.prt.sldprt | 113.85K |
| 65 | part7_2.prt.sldprt | 161.87K |
| 66 | PD70.sldprt | 40.27K |
| 67 | PD90.sldprt | 190.57K |
| 68 | PerformanceLog.txt | 50B |
| 69 | pidailun.sldprt | 24.63K |
| 70 | ruanlun.sldprt | 25.40K |
| 71 | screw_sldprt.prt.sldprt | 124.43K |
| 72 | tonbudai.sldprt | 25.52K |
| 73 | tongbudai220.sldprt | 26.09K |
| 74 | TrapezoidalleadscrewNuttr8x8-4_sldprt.prt.sldprt | 155.34K |
| 75 | Trapezoidalleadscrewtr8x8-4_sldprt.prt.sldprt | 280.31K |
| 76 | xiaozhou.sldprt | 25.92K |
| 77 | xiebo1.sldprt | 23.81K |
| 78 | xiebo25.sldasm | 26.13K |
| 79 | xiebo25_2.sldasm | 24.88K |
| 80 | xieboanabn.sldprt | 24.03K |
| 81 | xieboban.sldprt | 29.48K |
| 82 | xieboban2.sldprt | 27.84K |
| 83 | xiebozhouchen.sldprt | 23.82K |
| 84 | xiebozhouchen5.sldprt | 22.61K |
| 85 | xiebozhouchen6.sldprt | 22.89K |
| 86 | XIELUN1.sldprt | 24.51K |
| 87 | zhouchen22.sldprt | 23.10K |
| 88 | zhouchen30.sldprt | 23.98K |
| 89 | zhouchen35.sldprt | 24.06K |
| 90 | zhouchen50.sldprt | 22.91K |
| 91 | zhouchen55.sldprt | 23.24K |
| 92 | zhougai.sldprt | 30.43K |
| 93 | 上气爪.SLDPRT | 117.86K |
| 94 | 下气爪.SLDPRT | 130.02K |
| 95 | 六角头螺栓全螺纹_C级[GBT5781-2000][M6×15].SLDPRT | 183.58K |
| 96 | 六角头铰制孔用螺栓[GBT27-2013][M6×45].SLDPRT | 129.96K |
| 97 | 固定座.SLDPRT | 172.68K |
| 98 | 圆头槽销A型[GBT13829_8-2004][10×31].SLDPRT | 126.29K |
| 99 | 小电机.SLDPRT | 110.22K |
| 100 | 平垫圈A级[GBT97_1-2002][6].SLDPRT | 69.15K |
| 101 | 平垫圈_A级[GBT97_1-2002][6].SLDPRT | 62.00K |
| 102 | 开槽沉头螺钉[GBT68-2000][M4×6].SLDPRT | 130.61K |
| 103 | 末端抓手.SLDASM | 391.65K |
| 104 | 机械手-大臂.sldasm | 614.75K |
| 105 | 机械手-小臂.sldasm | 589.14K |
| 106 | 机械手底座.sldasm | 548.93K |
| 107 | 机械手爪.SLDASM | 827.81K |
| 108 | 机械手爪.SLDPRT | 5.24M |
| 109 | 机械手爪(有限元)-静应力分析1.CWR | 134.33M |
| 110 | 机械手爪(有限元)-静应力分析1.LOG | 162B |
| 111 | 机械手爪(有限元).SLDASM | 1.61M |
| 112 | 机械手爪(有限元).SLDPRT | 4.11M |
| 113 | 气爪垫片.SLDPRT | 93.86K |
| 114 | 气缸32X50.sldasm | 188.62K |
| 115 | 气缸32X50活塞.SLDPRT | 63.51K |
| 116 | 气缸32X50缸体.SLDPRT | 190.37K |
| 117 | 活塞杆连接件.SLDPRT | 84.72K |
| 118 | 电机.SLDASM | 255.50K |
| 119 | 电机.SLDPRT | 108.41K |
| 120 | 螺母M10.SLDPRT | 80.17K |
| 121 | 连接2.sldprt | 47.46K |
| 122 | 零件1.SLDPRT | 219.43K |
此图纸下载需要600金币
立即下载
发布者
模型信息
图纸ID:3653111
图纸格式:dwg,pdf,sldasm,slddrw,sldprt
文件大小:115.79M
所需金币:600
上传时间:2026-08-31 15:51:40
是否可编辑:不可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
图纸简介
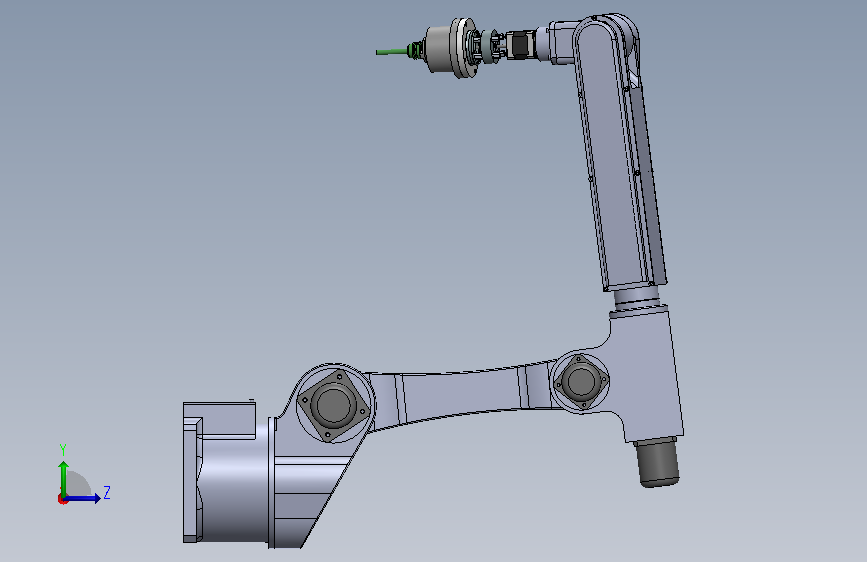
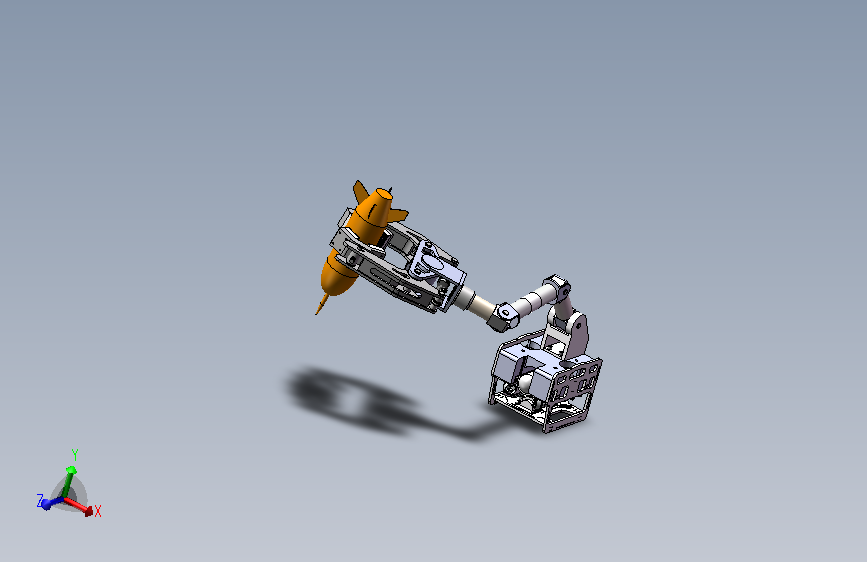
该关节式钻孔机器人采用**多自由度关节机械臂搭配电机驱动钻削末端执行器**的设计原理,依靠步进电机、滚珠丝杠实现臂部与腕部的姿态调整和进给运动,主轴单元完成钻削作业。主要应用于航空航天、精密装备制造领域,完成金属及复合材料工件的自动化钻孔加工。具备多姿态调节、高精度钻削、钻削进给、位置姿态微调等功能。对腕部、臂部传动部件开展力学计算选型,利用有限元软件对底座、小臂框架等承载构件做静力学仿真校核,验证结构强度刚度。设备定位精度高,可适配异形曲面工件,替代人工钻孔,改善制孔质量,为高端制造领域自动化钻孔装备提供设计参考。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。






AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群