
登录注册
 微信扫码登录
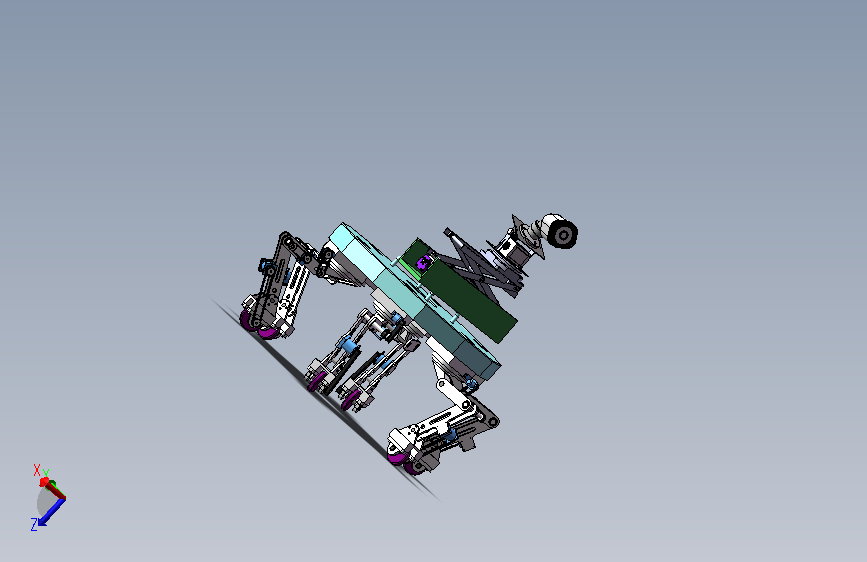
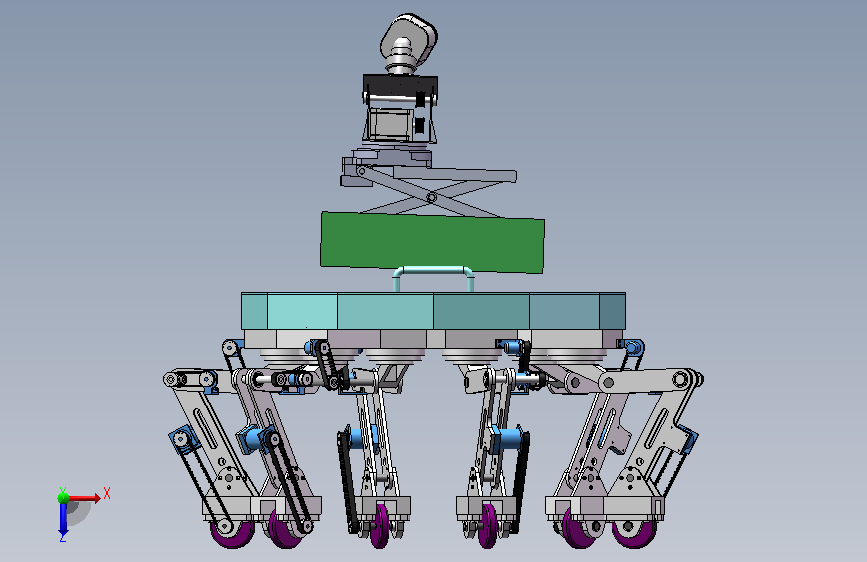
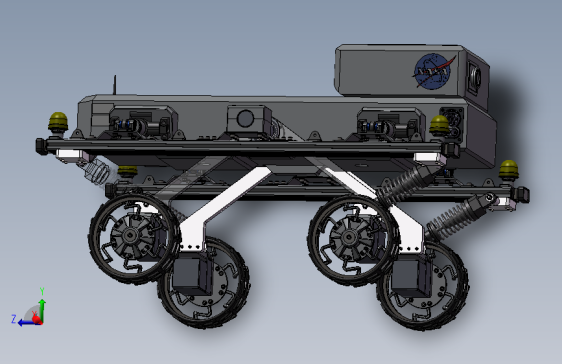
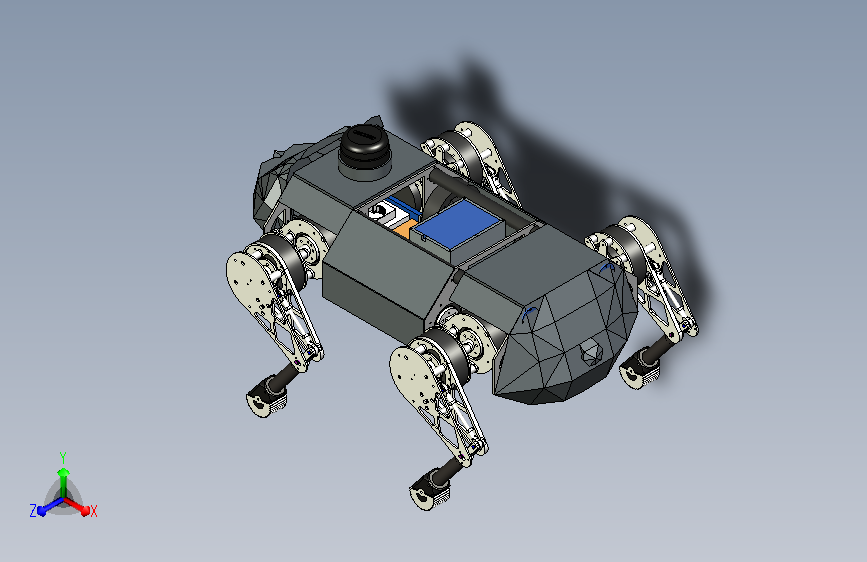
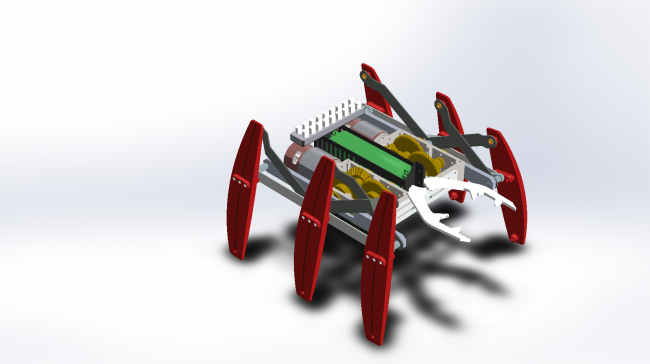
仿生爬行式林区巡检机器人
(ID:3673856) 改图/画图
截图
AI截图渲染
✨AI图片渲染
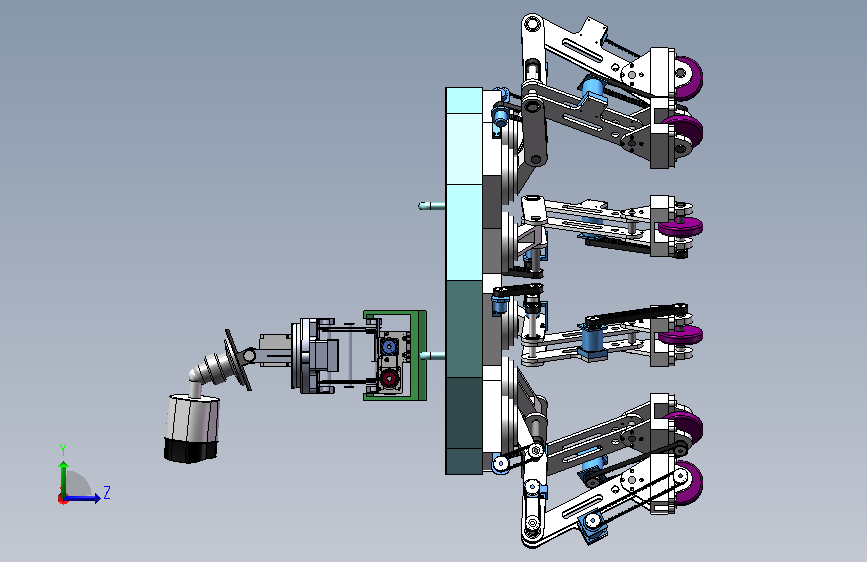
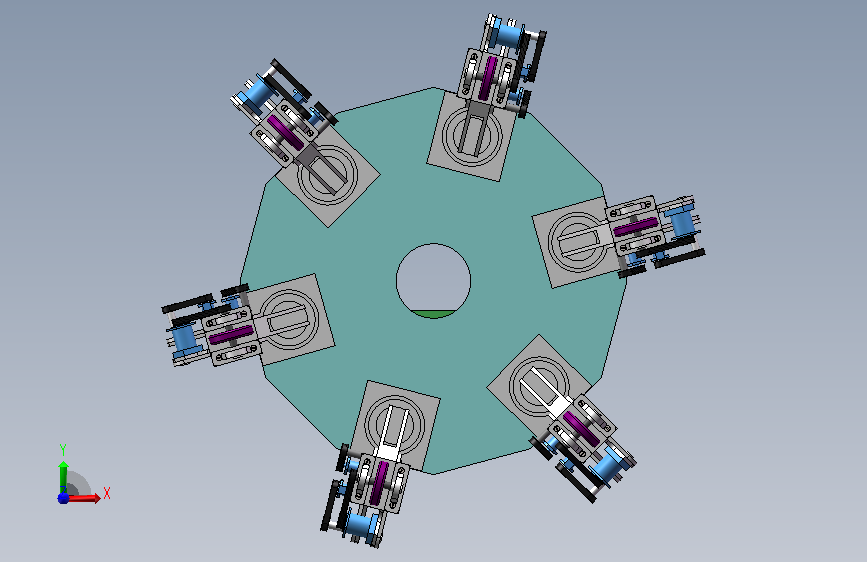
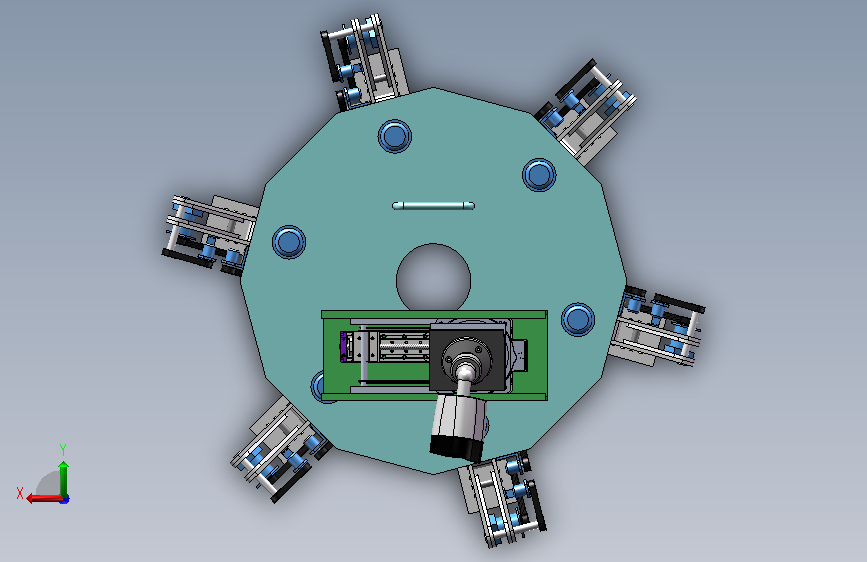
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 200w伺服馬達MHMD022P1U松下云台升降.SLDPRT | 233.95K |
| 2 | 86步进电机.SLDPRT | 164.96K |
| 3 | BRW12-part1X云台升降.SLDPRT | 37.09K |
| 4 | BRW12-part2X云台升降.SLDPRT | 54.46K |
| 5 | BRW12-part3X云台升降.SLDPRT | 26.93K |
| 6 | BRW12-part4X云台升降.SLDPRT | 27.50K |
| 7 | BRW12-part5X云台升降.SLDPRT | 39.81K |
| 8 | C型扣環軸用STWS10MISUMIX云台升降.SLDPRT | 35.88K |
| 9 | GB/T65-2000开槽圆柱头螺钉M6×20.SLDPRT | 163.77K |
| 10 | GB/T67-2000开槽盘头螺钉M4×10.SLDPRT | 131.06K |
| 11 | MDZX-04-12同步带轮-大.SLDPRT | 473.38K |
| 12 | MDZX-04-12同步带轮.SLDPRT | 534.03K |
| 13 | MGW15H1R000Z1HHIWINX云台升降.SLDPRT | 178.99K |
| 14 | MGW15HHIWINX云台升降.SLDPRT | 99.64K |
| 15 | mold-TABLE-01X云台升降.SLDPRT | 704.35K |
| 16 | RN200-18K-86步进73Φ14.SLDASM | 427.47K |
| 17 | RN200-18K-86步进73Φ14.STEP | 439.87K |
| 18 | SFUR1605DGC3-000-P1TBIX云台升降.SLDPRT | 164.60K |
| 19 | SFUR1605DGC3TBIX云台升降.SLDPRT | 167.21K |
| 20 | slottedcheeseheadscrewsgb.sldprt | 246.72K |
| 21 | ucp204轴承.SLDPRT | 107.23K |
| 22 | 丝母座云台升降.SLDPRT | 213.75K |
| 23 | 伺服减速机.SLDPRT | 114.19K |
| 24 | 倾角台.SLDPRT | 114.90K |
| 25 | 倾角台转轴.SLDPRT | 69.81K |
| 26 | 前板云台升降.SLDPRT | 187.76K |
| 27 | 剪式升降平台小铰链.SLDPRT | 115.49K |
| 28 | 剪式升降平台铰链.SLDPRT | 74.09K |
| 29 | 可升降两轴云台.SLDASM | 2.35M |
| 30 | 同步带.SLDPRT | 267.60K |
| 31 | 同步带1.SLDPRT | 250.50K |
| 32 | 同步带大.SLDPRT | 353.08K |
| 33 | 同步带轮.SLDPRT | 84.42K |
| 34 | 同步帶TTBU300T5-150_MISUMIX云台升降.SLDPRT | 322.04K |
| 35 | 同步帶輪TTPA26T5150-A-N10MISUMIX云台升降.SLDPRT | 188.11K |
| 36 | 同步帶輪TTPA26T5150-B-N14MISUMIX云台升降.SLDPRT | 171.75K |
| 37 | 平鍵KESMISUMIX云台升降.SLDPRT | 90.83K |
| 38 | 底座.SLDPRT | 102.93K |
| 39 | 张紧板云台升降.SLDPRT | 107.38K |
| 40 | 微型小电机.SLDPRT | 163.72K |
| 41 | 微型电机.SLDPRT | 136.14K |
| 42 | 微型驱动小电机.SLDPRT | 190.93K |
| 43 | 总装.SLDASM | 3.37M |
| 44 | 总装.STEP | 13.40M |
| 45 | 摄像头.SLDPRT | 659.50K |
| 46 | 摆台.SLDPRT | 123.20K |
| 47 | 步进电机转台支撑板下.SLDPRT | 193.11K |
| 48 | 深溝球軸承B6000ZZMISUMIX云台升降.SLDPRT | 59.36K |
| 49 | 滚轮.SLDPRT | 72.37K |
| 50 | 电机座-R云台升降.SLDPRT | 449.88K |
| 51 | 盖.SLDPRT | 235.09K |
| 52 | 絲杆支座組件BRW12MISUMIX云台升降.SLDASM | 27.67K |
| 53 | 臂1.SLDPRT | 101.25K |
| 54 | 臂1(左).SLDPRT | 92.47K |
| 55 | 臂2.SLDPRT | 95.84K |
| 56 | 臂3.SLDPRT | 124.85K |
| 57 | 装配体2.SLDASM | 997.24K |
| 58 | 说明书.docx | 2.82M |
| 59 | 转台.SLDPRT | 147.68K |
| 60 | 轮.SLDPRT | 125.56K |
| 61 | 轮座.SLDPRT | 131.87K |
| 62 | 连接件.SLDPRT | 105.16K |
| 63 | 连杆.SLDPRT | 88.76K |
| 64 | 销轴.SLDPRT | 99.92K |
| 65 | 销轴02.SLDPRT | 90.47K |
| 66 | 销轴03.SLDPRT | 92.90K |
此图纸下载需要500金币
立即下载
发布者
模型信息
图纸ID:3673856
图纸格式:sldprt,sldasm,step
文件大小:21.6M
所需金币:500
上传时间:2026-09-10 09:39:10
是否可编辑:不可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
仿生机器人
爬行式林区巡检
图纸简介
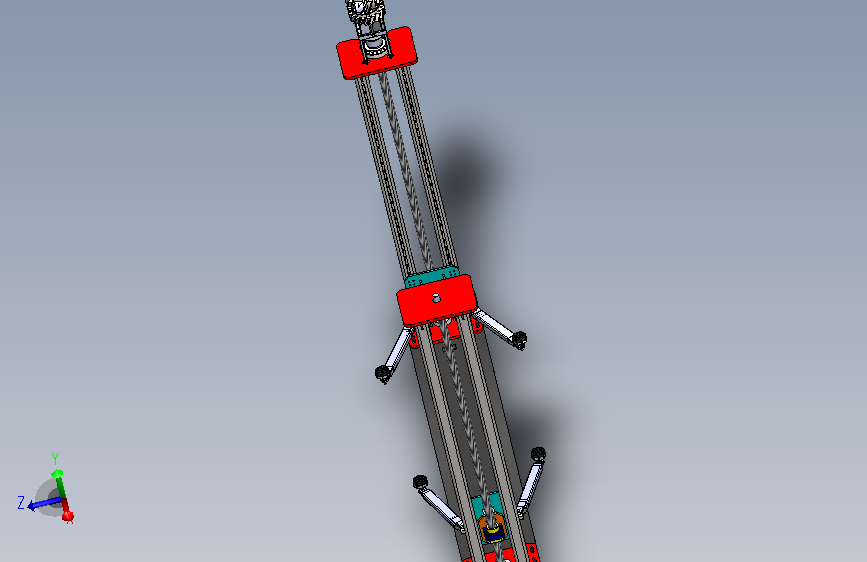
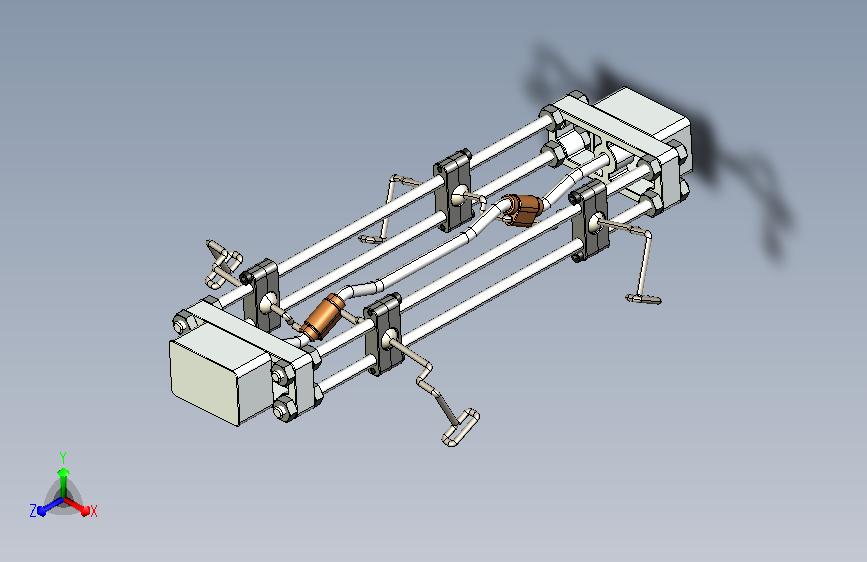
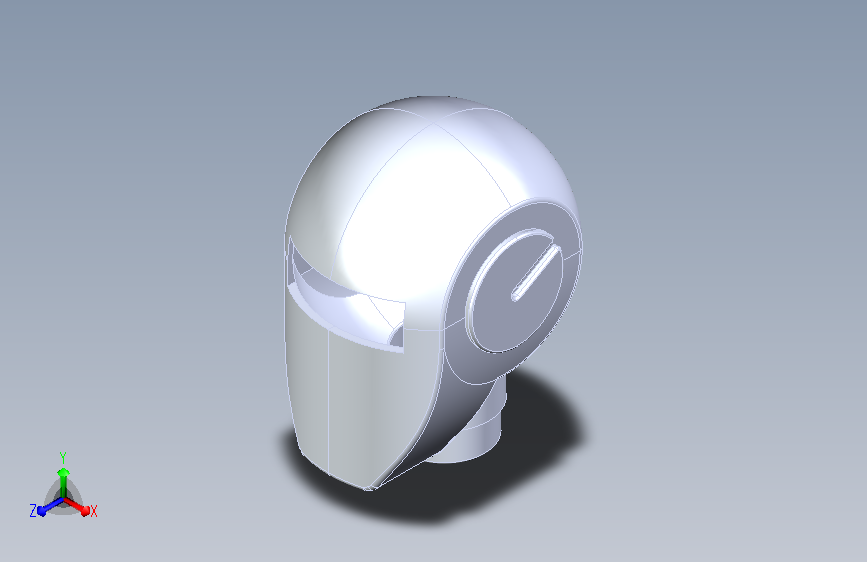
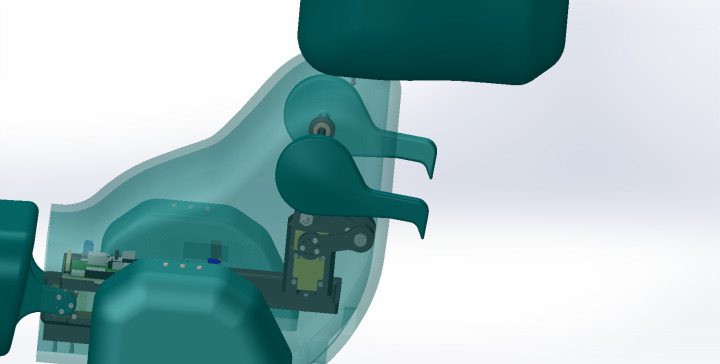
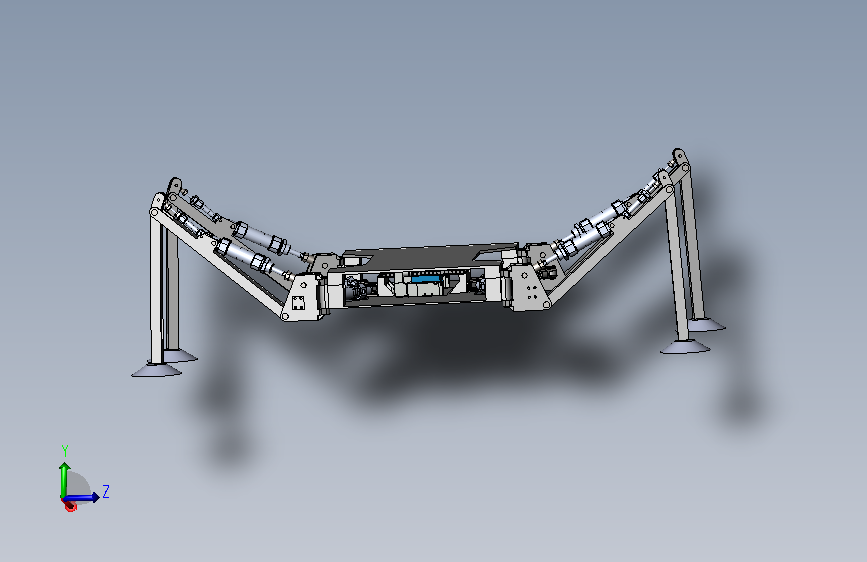
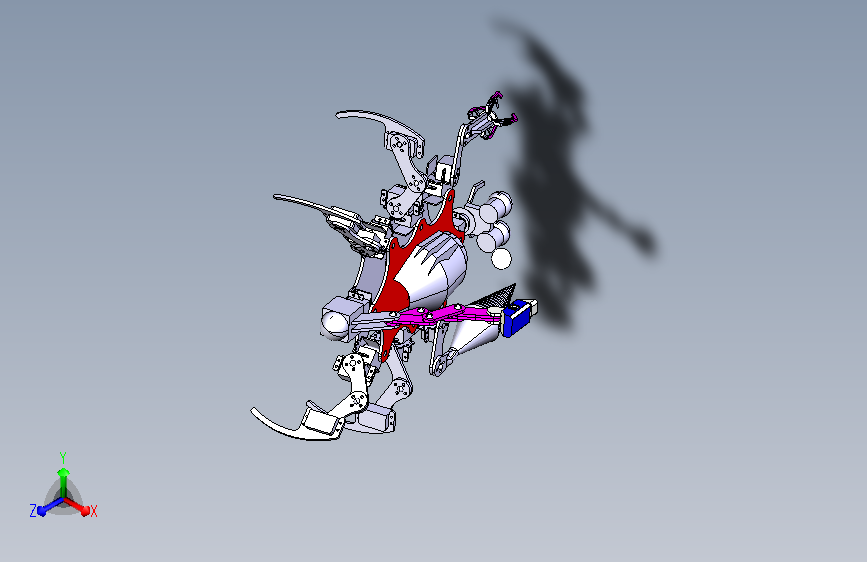
该仿生爬行式森林巡检机器人基于仿生六足三段连杆足轮复合运动原理,主要用于复杂林区的火情预警、病虫害监测与生态环境巡检作业,具备足轮模式切换越障爬坡、剪叉升降双轴云台全方位环境感知、LiDAR‑SLAM 自主导航避障、多源传感数据采集、长时续航远程通信等功能。整机采用三层模块化结构,选用 6061‑T6、7075‑T6 铝合金搭建主体,完成行走机构、感知云台、动力与控制系统的计算选型,通过静力学有限元仿真校核关键零部件强度刚度,整机宽度 0.68m、重量 19.5kg,可翻越 100mm 障碍、适应 ±25° 坡面,续航可达 7.5 小时,能够适配林间窄道、崎岖非结构化地形,结构紧凑轻便,可为林
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。





AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群