
登录注册
 微信扫码登录
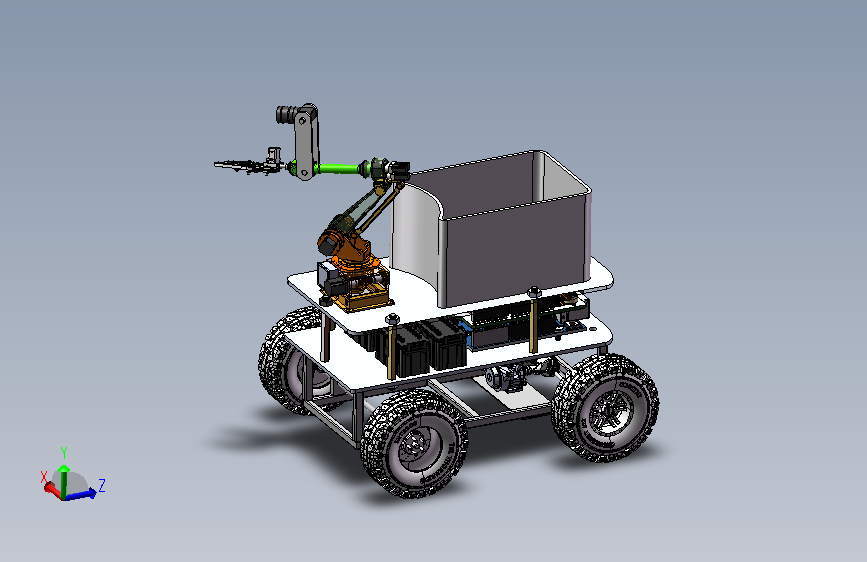
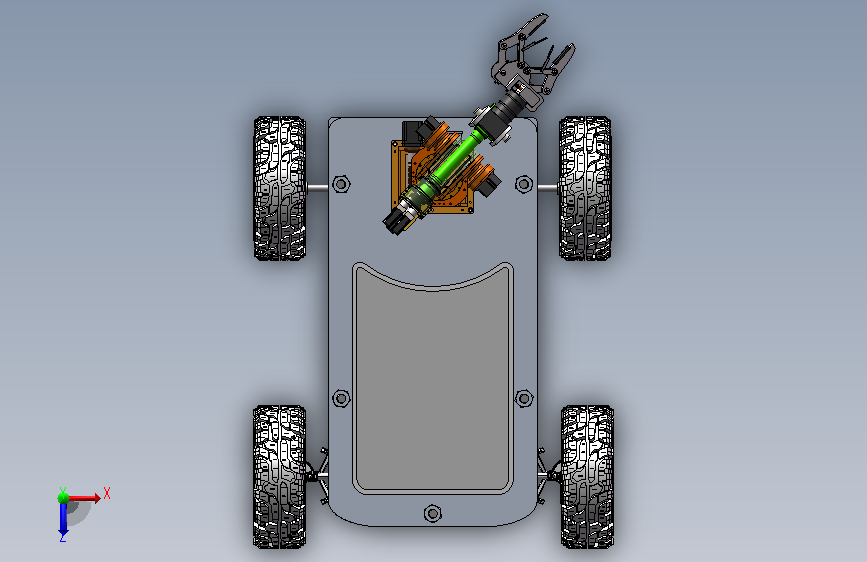
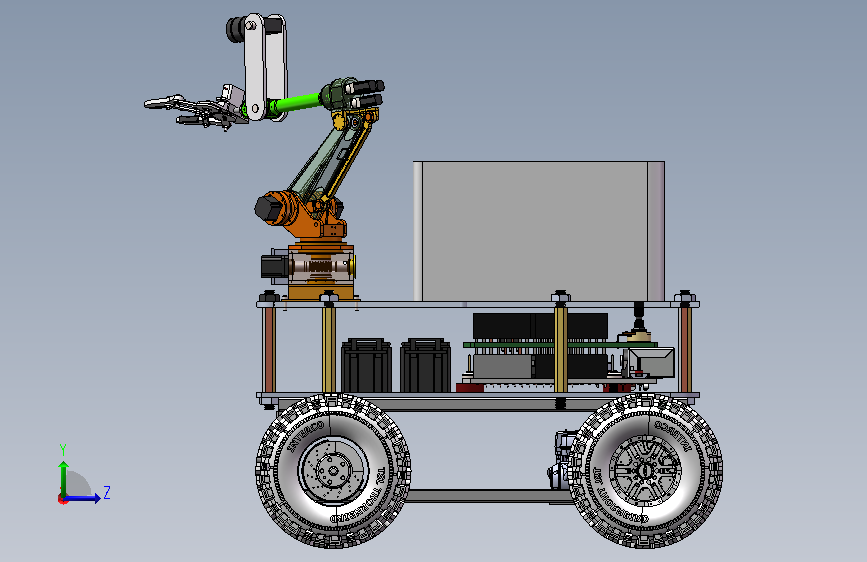
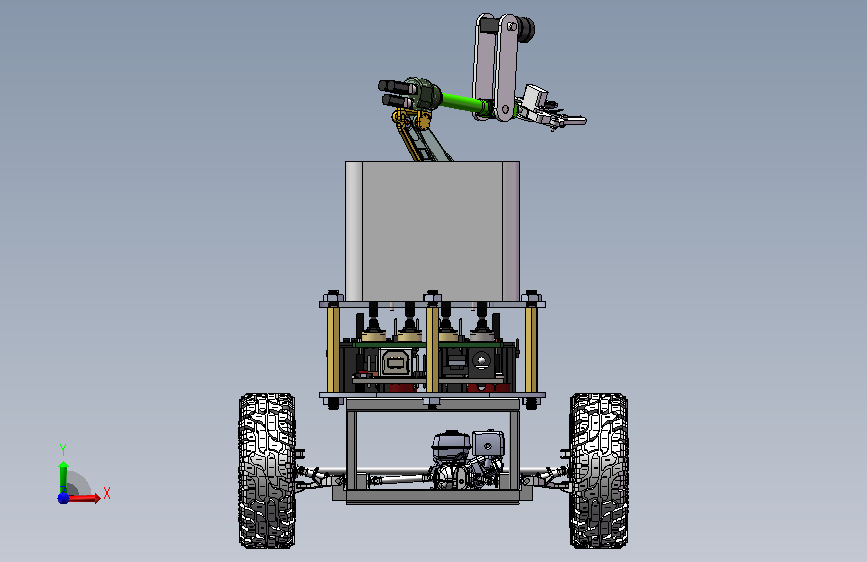
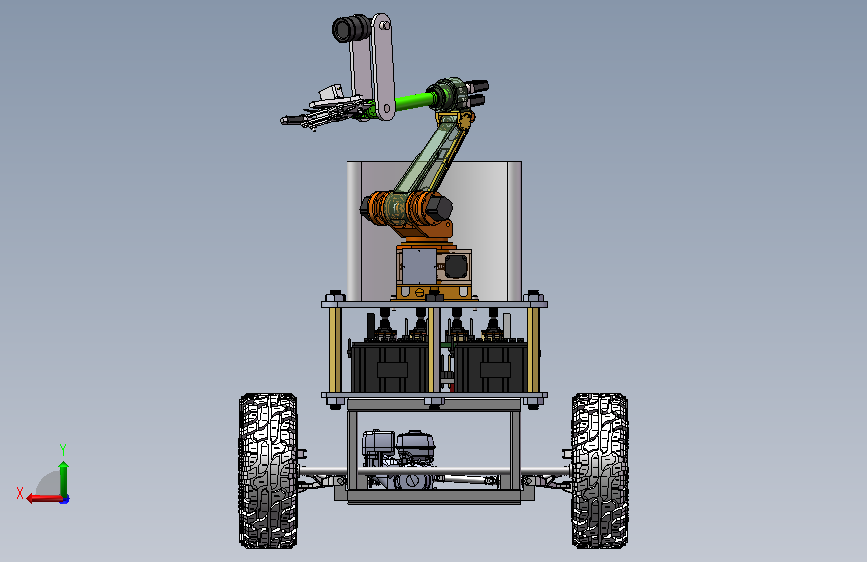
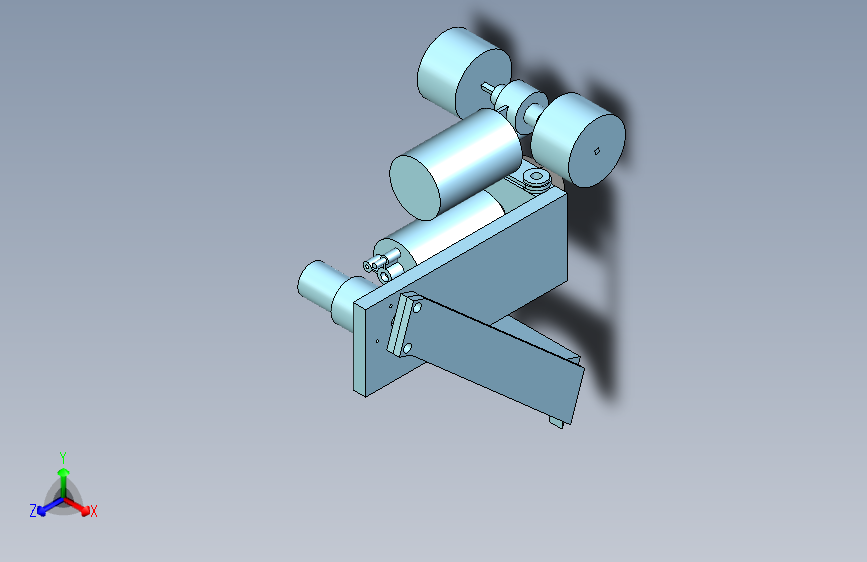
多自由度升降苹果采摘机器人全套
(ID:3674111) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 支座.DWG | 260.66K |
| 2 | 支座A1.pdf | 100.30K |
| 3 | 支撑架.DWG | 227.54K |
| 4 | 支撑架A3.pdf | 117.78K |
| 5 | 说明书.docx | 3.61M |
| 6 | 转法兰.DWG | 223.23K |
| 7 | 转法兰A3.pdf | 118.77K |
| 8 | 轴3.DWG | 205.54K |
| 9 | 轴A3.pdf | 92.96K |
| 10 | 轴套.DWG | 203.40K |
| 11 | 轴套A3.pdf | 100.66K |
| 12 | 采摘机器人结构.DWG | 3.13M |
| 13 | 采摘机器人结构A0.pdf | 970.29K |
| 14 | 1301-1802162_FLANGE_1.SLDASM | 36.77K |
| 15 | 4x4.SLDASM | 122.35M |
| 16 | 4x4.stp | 311.22M |
| 17 | 4x42.SLDASM | 15.92M |
| 18 | BACKCHASSISCENTER.SLDPRT | 190.76K |
| 19 | battery.SLDPRT | 1.30M |
| 20 | BOLT_M8X60_GOST_7805.SLDASM | 36.52K |
| 21 | CHASSIS.SLDASM | 2.87M |
| 22 | CHK-3前爪固定座.SLDPRT | 140.02K |
| 23 | CHK-3前爪法兰.SLDPRT | 200.48K |
| 24 | CHK-3前爪法兰侧盖.SLDPRT | 137.08K |
| 25 | CHK-3前爪法兰侧钣金盖.SLDPRT | 66.77K |
| 26 | CHX-3TVM-611摆线减速机.SLDPRT | 283.82K |
| 27 | CHX-3大手臂2.SLDPRT | 393.39K |
| 28 | CHX-3大手臂摆线减速机安装法兰.SLDPRT | 138.71K |
| 29 | CHX-3大手臂摆线减速机手臂安装法兰.SLDPRT | 137.97K |
| 30 | CHX-3小手腕前端法兰.SLDPRT | 114.60K |
| 31 | CHX-3小手腕旋转齿轮-2.SLDPRT | 402.09K |
| 32 | CHX-3小手腕旋转齿轮.SLDPRT | 384.18K |
| 33 | CHX-3小手腕锥齿轮旋转中心轴.SLDPRT | 150.77K |
| 34 | CHX-3小手臂关节轴承.SLDPRT | 113.31K |
| 35 | CHX-3小手臂关节轴芯.SLDPRT | 106.70K |
| 36 | CHX-3小手臂座.SLDPRT | 237.33K |
| 37 | CHX-3小手臂旋转后法兰.SLDPRT | 116.70K |
| 38 | CHX-3小手臂旋转法兰.SLDPRT | 181.73K |
| 39 | CHX-3小手臂旋转法兰轴承隔套.SLDPRT | 75.39K |
| 40 | CHX-3小手臂旋转轴主动齿轮.SLDPRT | 124.38K |
| 41 | CHX-3小手臂旋转轴承法兰.SLDPRT | 119.16K |
| 42 | CHX-3小手臂骨架油封.SLDPRT | 177.06K |
| 43 | CHX-3小电箱.SLDPRT | 80.33K |
| 44 | CHX-3小电箱盖.SLDPRT | 55.82K |
| 45 | CHX-3底盘旋转51315轴承.SLDPRT | 119.05K |
| 46 | CHX-3底盘旋转涡杆.SLDPRT | 784.03K |
| 47 | CHX-3底盘旋转涡杆电机法兰.SLDPRT | 144.57K |
| 48 | CHX-3底盘旋转涡杆轴承法兰.SLDPRT | 100.10K |
| 49 | CHX-3底盘旋转涡轮.SLDPRT | 1.94M |
| 50 | CHX-3底盘旋转涡轮箱.SLDPRT | 232.70K |
| 51 | CHX-3底盘旋转涡轮轴.SLDPRT | 223.64K |
| 52 | CHX-3底盘旋转涡轮轴上法兰16032轴承.SLDPRT | 101.49K |
| 53 | CHX-3底盘旋转涡轮轴上法兰油封.SLDPRT | 181.83K |
| 54 | CHX-3底盘旋转涡轮轴上法兰盖.SLDPRT | 165.28K |
| 55 | CHX-3底盘旋转涡轮轴下法兰.SLDPRT | 186.10K |
| 56 | CHX-3底盘旋转涡轮轴下法兰6215轴承.SLDPRT | 106.68K |
| 57 | CHX-3底盘旋转电机SGMGH-13A-B键8X7.SLDPRT | 116.47K |
| 58 | CHX-3底盘法兰盖.SLDPRT | 185.52K |
| 59 | CHX-3手腕16011轴承.SLDPRT | 98.18K |
| 60 | CHX-3手腕6002轴承.SLDPRT | 105.59K |
| 61 | CHX-3手腕6007轴承.SLDPRT | 100.81K |
| 62 | CHX-3手腕61902轴承.SLDPRT | 111.87K |
| 63 | CHX-3手腕61907轴承.SLDPRT | 107.51K |
| 64 | CHX-3手腕61908轴承.SLDPRT | 106.33K |
| 65 | CHX-3手腕6204轴承.SLDPRT | 99.67K |
| 66 | CHX-3手腕前爪连接轴.SLDPRT | 112.08K |
| 67 | CHX-3手腕前端旋转法兰.SLDPRT | 402.44K |
| 68 | CHX-3手腕前端轴承顶套.SLDPRT | 137.02K |
| 69 | CHX-3手腕前端锥齿1.SLDPRT | 657.28K |
| 70 | CHX-3手腕前端锥齿2.SLDPRT | 696.84K |
| 71 | CHX-3手腕大齿-2.SLDPRT | 1023.94K |
| 72 | CHX-3手腕大齿2.SLDPRT | 1019.38K |
| 73 | CHX-3手腕小齿.SLDPRT | 609.14K |
| 74 | CHX-3手腕电机齿轮连接轴.SLDPRT | 134.43K |
| 75 | CHX-3手腕电机齿轮连接轴2.SLDPRT | 146.49K |
| 76 | CHX-3手腕直齿1.SLDPRT | 298.33K |
| 77 | CHX-3手腕直齿2.SLDPRT | 479.47K |
| 78 | CHX-3手腕直齿3.SLDPRT | 254.46K |
| 79 | CHX-3手腕直齿4.SLDPRT | 194.86K |
| 80 | CHX-3手腕轴1.SLDPRT | 147.43K |
| 81 | CHX-3旋转臂电机.SLDPRT | 155.82K |
| 82 | CHX-3箱体底座.SLDPRT | 190.69K |
| 83 | CHX-3腕部中心轴1.SLDPRT | 216.26K |
| 84 | CHX-3腕部中心轴2.SLDPRT | 121.05K |
| 85 | CHX-3腕部中心轴3.SLDPRT | 219.38K |
| 86 | CHX-3腕部中心轴前端锁帽.SLDPRT | 117.45K |
| 87 | CHX-3腕部中心轴骨架油封.SLDPRT | 201.29K |
| 88 | CHX-3腕部前端中心轴.SLDPRT | 150.59K |
| 89 | CHX-3腕部电机齿轮箱.SLDPRT | 343.12K |
| 90 | CHX-3腕部行星减速机.SLDPRT | 120.21K |
| 91 | CHX-3装配图.SLDASM | 4.95M |
| 92 | CHX-3轴承1.SLDPRT | 106.87K |
| 93 | CHX-3连杆.SLDPRT | 269.16K |
| 94 | CHX-3连杆伺服电机.SLDPRT | 113.11K |
| 95 | CHX-3连杆轴传动轴.SLDPRT | 177.58K |
| 96 | CHX-3连杆轴承套.SLDPRT | 115.98K |
| 97 | CHX-3连杆轴承盖.SLDPRT | 94.84K |
| 98 | CHX-3驱动臂座.SLDPRT | 368.06K |
| 99 | CONNECTORS.SLDASM | 36.90K |
| 100 | CONNECTORS_00.SLDASM | 42.80K |
| 101 | CONNECTORS_01.SLDASM | 41.72K |
| 102 | differentialdrive.SLDPRT.SLDPRT | 4.70M |
| 103 | ec2-c型控制柜数模(通用型)v1.1321.SLDPRT | 24.03M |
| 104 | FRONKCHASSISCENTER.SLDPRT | 343.30K |
| 105 | FRONTCENTER.SLDPRT | 298.38K |
| 106 | FRONTCHASSIS.SLDPRT | 1.89M |
| 107 | FRONTDOWNARM.SLDPRT | 328.86K |
| 108 | FRONTWHEELKMP..SLDASM | 45.11K |
| 109 | GM350V8TURBO.SLDASM | 36.97K |
| 110 | GX340_390_Light.SLDPRT | 3.43M |
| 111 | JOINT.SLDPRT | 170.11K |
| 112 | JOINTANS.SLDPRT | 183.07K |
| 113 | LUAZ-1802035_DRIVE_SHAFT.SLDASM | 40.34K |
| 114 | LUAZ_TRANSFER_CASE_DIFFERENTIAL.SLDASM | 41.07K |
| 115 | MID.CHASSISCENTER.SLDPRT | 230.02K |
| 116 | MIDDLECHASSIS.SLDPRT | 828.45K |
| 117 | MotoMetal951Rim.SLDPRT | 1.17M |
| 118 | Part10.SLDPRT | 59.02K |
| 119 | Part2.SLDPRT | 297.42K |
| 120 | Part4.SLDPRT | 774.05K |
| 121 | Part5.SLDPRT | 81.43K |
| 122 | Part8.SLDPRT | 255.76K |
| 123 | Part9.SLDPRT | 331.99K |
| 124 | POWERPACK.SLDASM | 32.57M |
| 125 | REARCHASSIS.SLDPRT | 1017.10K |
| 126 | RIGHTBACKWHEELKMP..SLDASM | 45.69K |
| 127 | ROLLER.SLDPRT | 165.61K |
| 128 | ROLLERSJOINTS.SLDASM | 48.90K |
| 129 | SHAFT.SLDPRT | 242.39K |
| 130 | SHAFTS.SLDASM | 40.76K |
| 131 | SHAFT_04.1.SLDPRT | 192.74K |
| 132 | SHAFT_05.2.SLDPRT | 188.76K |
| 133 | SHAFT_07.1.SLDPRT | 190.54K |
| 134 | SHAFT_08.SLDPRT | 189.63K |
| 135 | SHAFT_09.SLDPRT | 187.99K |
| 136 | SymmetryofBACKCHASSISCENTER.SLDPRT | 195.24K |
| 137 | SymmetryofCONNECTORS.SLDASM | 39.90K |
| 138 | SymmetryofCONNECTORS_00.SLDASM | 38.85K |
| 139 | SymmetryofCONNECTORS_01.SLDASM | 39.93K |
| 140 | SymmetryofFRONTCENTER.SLDPRT | 297.89K |
| 141 | SymmetryofFRONTDOWNARM.SLDPRT | 330.52K |
| 142 | SymmetryofJOINT.SLDPRT | 168.67K |
| 143 | SymmetryofJOINTANS_1.SLDPRT | 185.70K |
| 144 | SymmetryofM4ALLEN.SLDPRT | 245.42K |
| 145 | SymmetryofM4NUT.SLDPRT | 79.37K |
| 146 | SymmetryofMotoMetal951Rim.SLDPRT | 1.18M |
| 147 | SymmetryofPart9.SLDPRT | 317.36K |
| 148 | SymmetryofPart9_1.SLDPRT | 320.77K |
| 149 | SymmetryofROLLER.SLDPRT | 165.28K |
| 150 | Symmetryofthornbirdlarge.SLDPRT | 8.75M |
| 151 | Symmetryofthornbirdwithrim.SLDASM | 38.80K |
| 152 | SymmetryofWHEELCENTER.SLDPRT | 198.05K |
| 153 | thornbirdlarge.SLDPRT | 8.77M |
| 154 | thornbirdwithrim.SLDASM | 37.97K |
| 155 | TRANSFERBOX.SLDASM | 40.10K |
| 156 | TRANSMISSIONJOINT.SLDPRT | 70.79K |
| 157 | TRANSMISSIONJOINTS.SLDASM | 41.54K |
| 158 | WHEELCENTER.SLDPRT | 198.87K |
| 159 | 刀.SLDASM | 90.61K |
| 160 | 刀.SLDPRT | 101.52K |
| 161 | 刀柄.SLDPRT | 84.97K |
| 162 | 前轴.SLDPRT | 85.29K |
| 163 | 后盖.SLDPRT | 154.85K |
| 164 | 垫.SLDPRT | 89.94K |
| 165 | 底座放大new.SLDPRT | 31.35M |
| 166 | 底架.SLDPRT | 487.17K |
| 167 | 摄像头n.SLDPRT | 163.75K |
| 168 | 机械手安装.SLDPRT | 102.59K |
| 169 | 机械臂n.SLDPRT | 2.86M |
| 170 | 柱2.SLDPRT | 93.45K |
| 171 | 油箱.SLDPRT | 99.18K |
| 172 | 装配体8.SLDASM | 155.43K |
| 173 | 超声波传感器.SLDPRT | 16.31M |
| 174 | 车斗n.SLDPRT | 119.70K |
| 175 | 连接轴.SLDPRT | 91.85K |
| 176 | 连轴器.SLDPRT | 114.79K |
| 177 | 顶梁柱.SLDPRT | 84.36K |
| 178 | 黄瓜收割机.SLDASM | 136.35M |
此图纸下载需要600金币
立即下载
发布者
模型信息
图纸ID:3674111
图纸格式:dwg,pdf,sldasm,stp,sldprt
文件大小:510.61M
所需金币:600
上传时间:2026-09-10 15:04:53
是否可编辑:不可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
采摘机器人
图纸简介
该多自由度升降苹果采摘机构基于液压履带行走、剪叉机构升降、平行四边形主臂调姿、滚珠丝杠直线进给与四齿轮 1:1 等速同步夹持的工作原理,主要用于山地、梯田等非结构化苹果园的果实自动化采收作业,具备全地形爬坡通行、大高度升降调节、多姿态臂体调整、树冠内部精准探伸、夹爪对称对心无损伤抓取的功能。整机划分五大功能模块与六组运动轴系,完成液压、伺服传动系统参数匹配计算,借助三维建模与 ANSYS Workbench 对主臂、滑轨基座等关键承载件开展静力学有限元仿真校核,各零部件应力变形均满足刚度强度要求,可适配果园泥泞坡地复杂工况,作业定位精度高,能够降低果实损伤,提升采摘效率,为山地果园智能采摘装备
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。
作者其它图纸 查看更多





AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群