
登录注册
 微信扫码登录
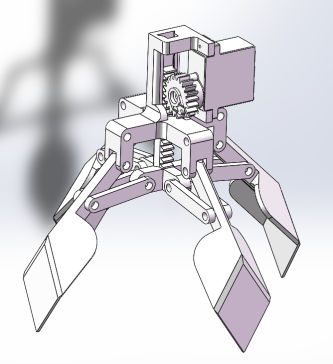
无人机仿生机械臂的抓取装
(ID:3674137) 改图/画图
截图
AI截图渲染
✨AI图片渲染


| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | A2212BrushlessMotor.SLDPRT | 142.17K |
| 2 | GB╱T5782-2016[六角头螺栓M5×45].sldprt | 188.59K |
| 3 | GB╱T6170-2000[1型六角螺母A级和B级M5].sldprt | 124.67K |
| 4 | zongzhuang.SLDASM | 3.50M |
| 5 | 丝杆.SLDPRT | 66.33K |
| 6 | 丝杆螺母副.SLDPRT | 96.62K |
| 7 | 之间传感器.SLDPRT | 100.88K |
| 8 | 单片机.SLDPRT | 2.24M |
| 9 | 夹爪.SLDASM | 707.40K |
| 10 | 夹爪无人机链接支架.SLDPRT | 132.28K |
| 11 | 底板.SLDPRT | 132.86K |
| 12 | 微型减速电机.SLDPRT | 108.13K |
| 13 | 拉杆支架.SLDPRT | 129.70K |
| 14 | 支撑架.SLDPRT | 184.08K |
| 15 | 旋翼臂.SLDPRT | 114.56K |
| 16 | 无人机.SLDASM | 646.57K |
| 17 | 机翼.STEP | 64.66K |
| 18 | 机翼.step.SLDPRT | 112.73K |
| 19 | 电池.SLDPRT | 96.64K |
| 20 | 第一平行指关节.SLDPRT | 111.83K |
| 21 | 第一指关节.SLDPRT | 128.91K |
| 22 | 第二平行指关节.SLDPRT | 119.64K |
| 23 | 第二指关节.SLDPRT | 155.46K |
| 24 | 联轴器LYCA梅花联轴器[LYCA-1422].sldprt | 956.91K |
| 25 | 舵机.SLDPRT | 3.72M |
| 26 | 顶板.SLDPRT | 169.29K |
| 27 | 丝杆A3.dwg | 86.04K |
| 28 | 丝杆A3.pdf | 21.19K |
| 29 | 底板A3.dwg | 130.25K |
| 30 | 底板A3.pdf | 29.06K |
| 31 | 机翼A3.dwg | 118.94K |
| 32 | 机翼A3.pdf | 27.77K |
| 33 | 机翼臂A1.dwg | 95.27K |
| 34 | 机翼臂A1.pdf | 31.51K |
| 35 | 第二平行指关节A3.dwg | 122.09K |
| 36 | 第二平行指关节A3.pdf | 26.32K |
| 37 | 装配A0.dwg | 254.59K |
| 38 | 装配A0.pdf | 136.09K |
此图纸下载需要500金币
立即下载
发布者
模型信息
图纸ID:3674137
图纸格式:sldprt,sldasm,step,dwg,pdf
文件大小:14.87M
所需金币:500
上传时间:2026-09-10 15:21:09
是否可编辑:不可修改,不包括参数
软件版本:SOLIDWORKS 2020
标签
无人机
图纸简介
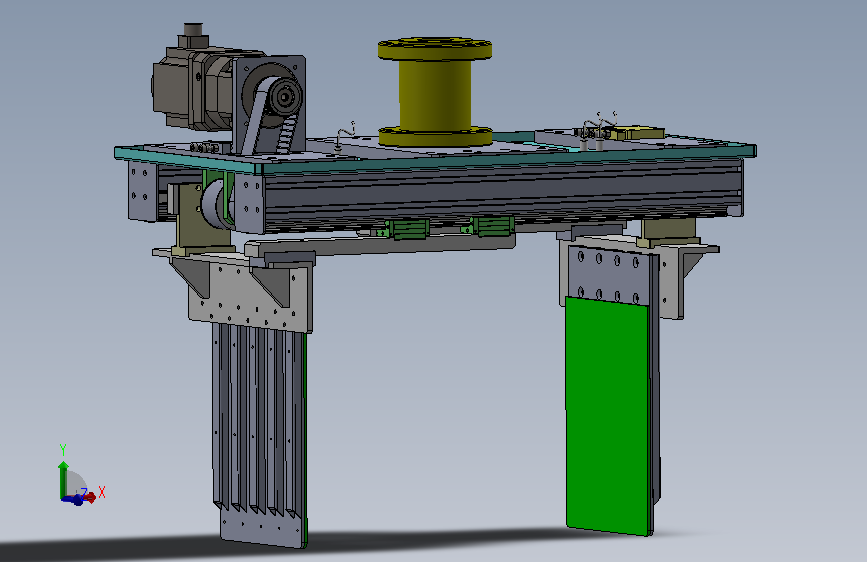
该无人机仿生机械臂抓取装置基于四旋翼无人机空气动力悬停原理,搭载多自由度连杆式仿生夹持爪,依靠舵机驱动连杆机构实现开合动作,主要用于空中远距离目标物的抓取与投放作业,具备空中定点悬停、视觉目标识别、仿生爪柔性夹持、物料拾取、释放投放的功能。整机由四旋翼飞行平台、云台、多连杆仿生机械夹爪及电控模块组成,完成飞行载荷、夹爪夹持力的参数计算与零部件选型,通过三维建模对机臂、仿生夹爪开展有限元仿真校核,在保证飞行稳定性的前提下降低末端机构重量,夹爪采用柔性结构,能够降低抓取过程中对目标物体的挤压损伤,可应用于高空物资拾取、环境采样、应急救援等场景,为搭载抓取功能的作业无人机结构设计提供参考
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。
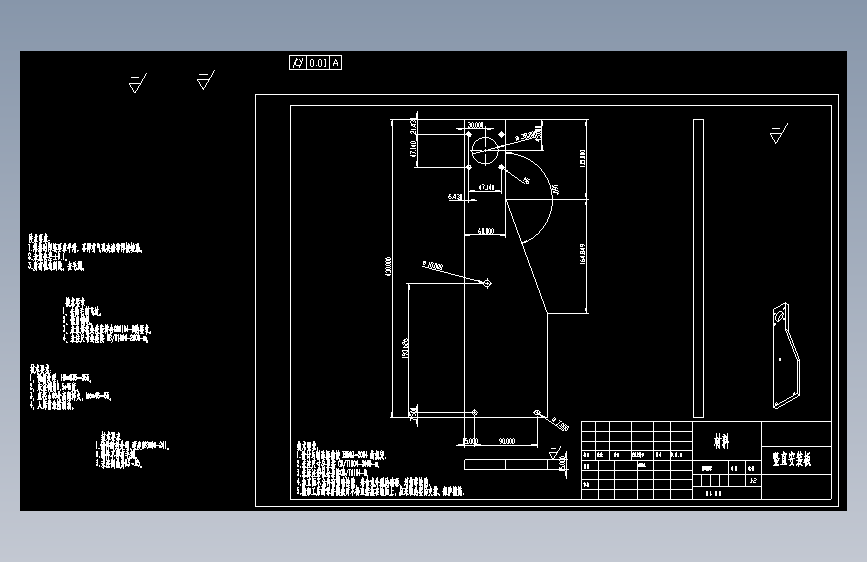




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群