
登录注册
 微信扫码登录
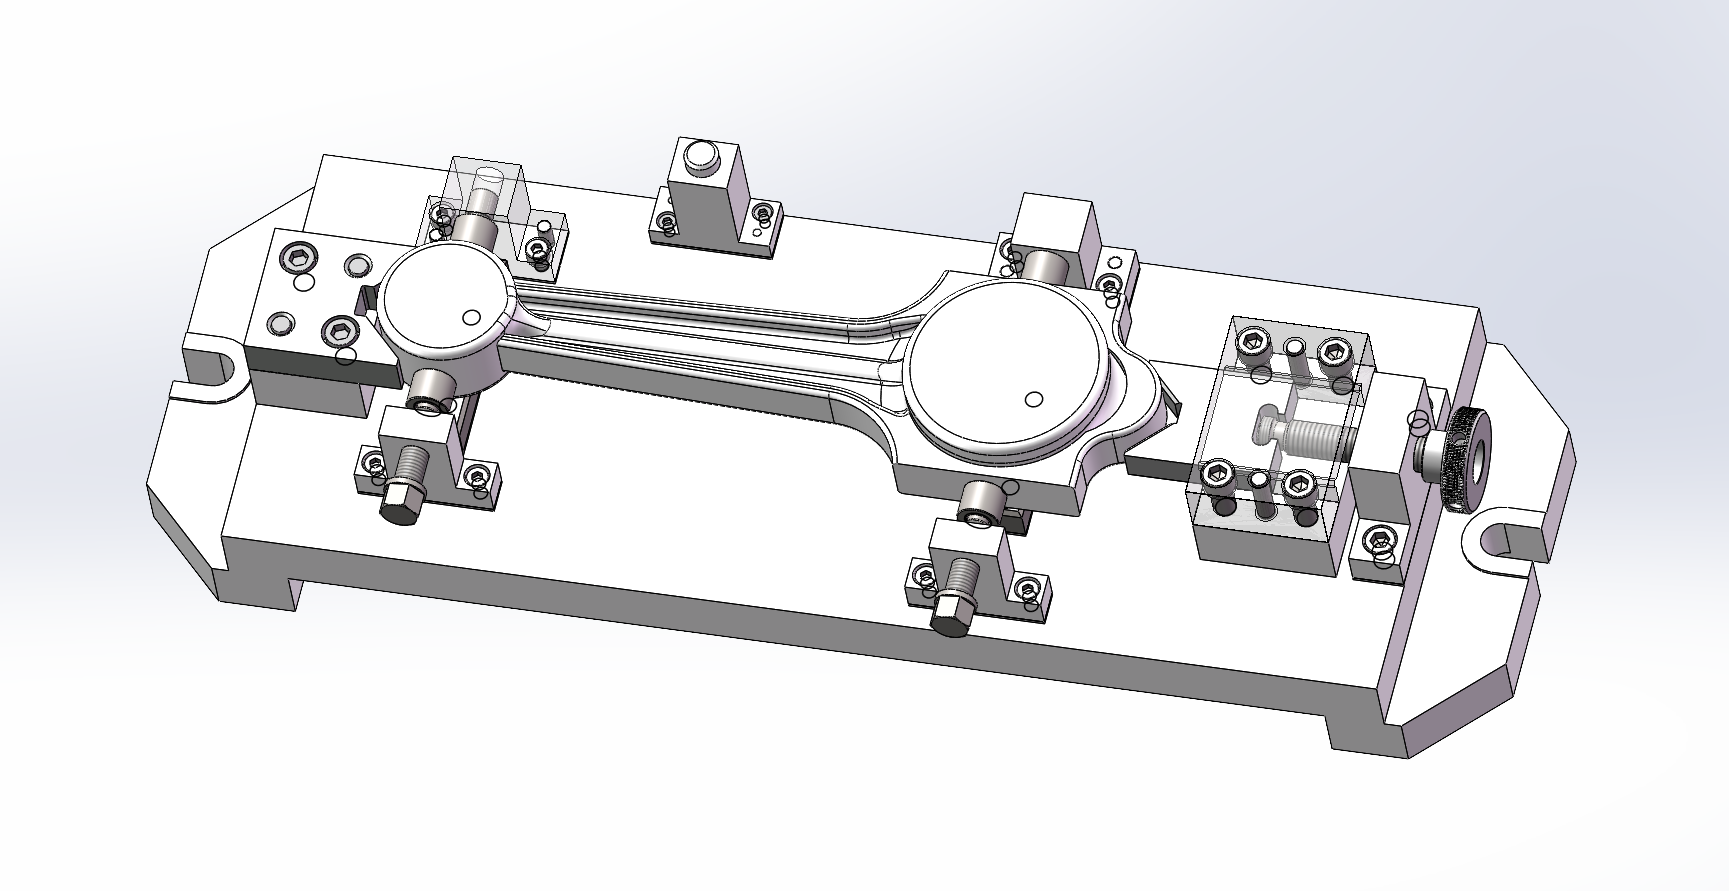
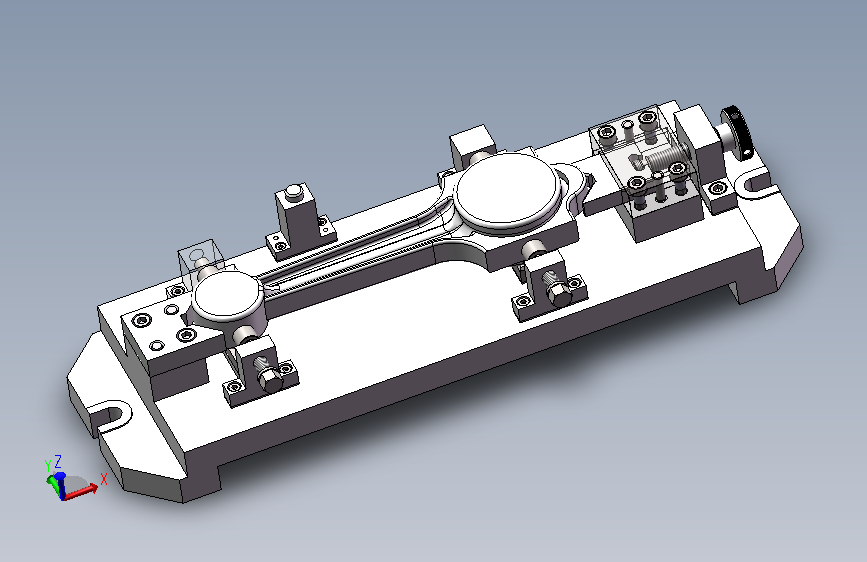
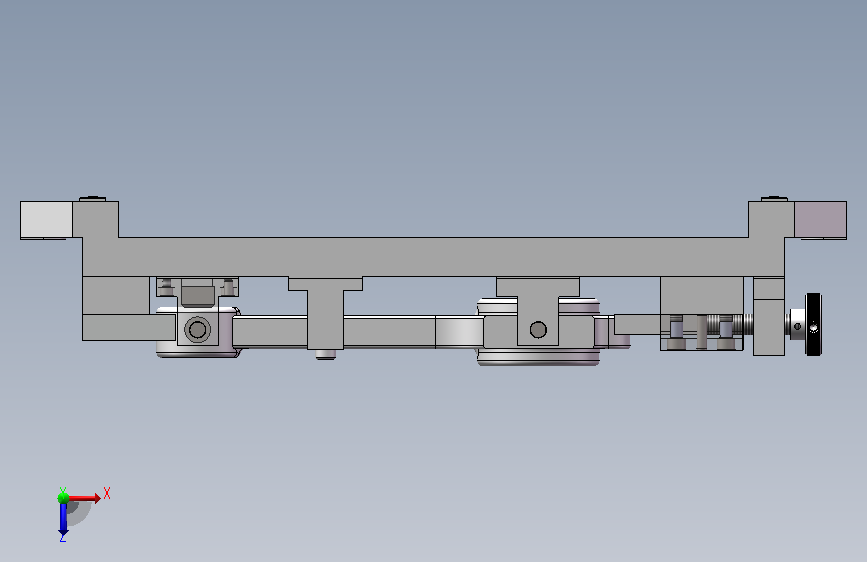
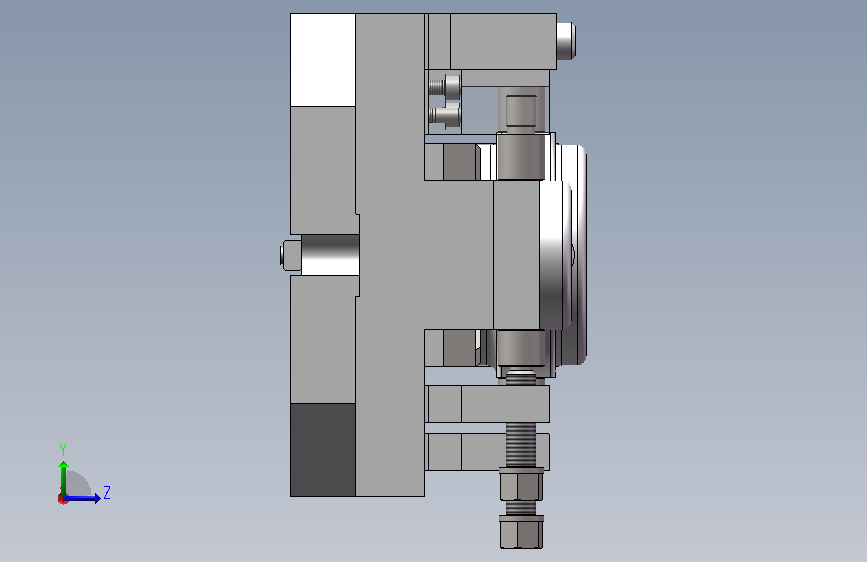
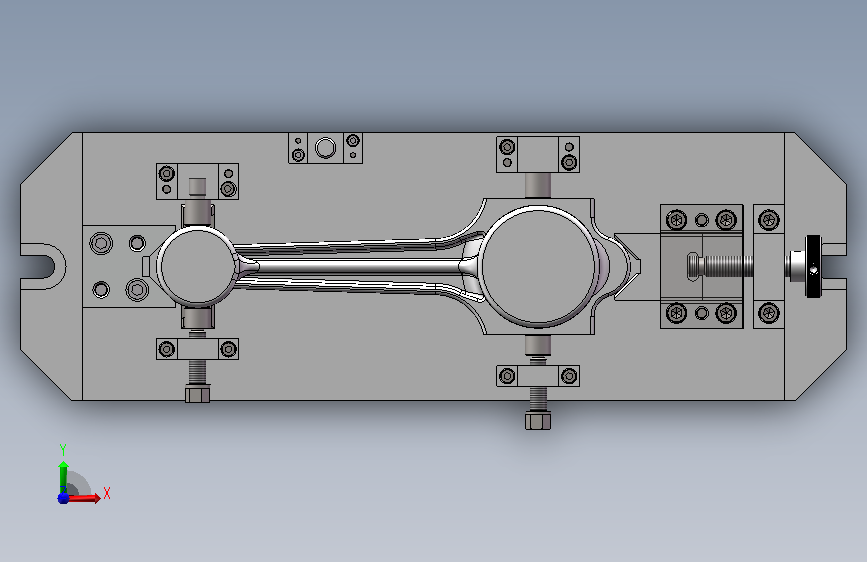
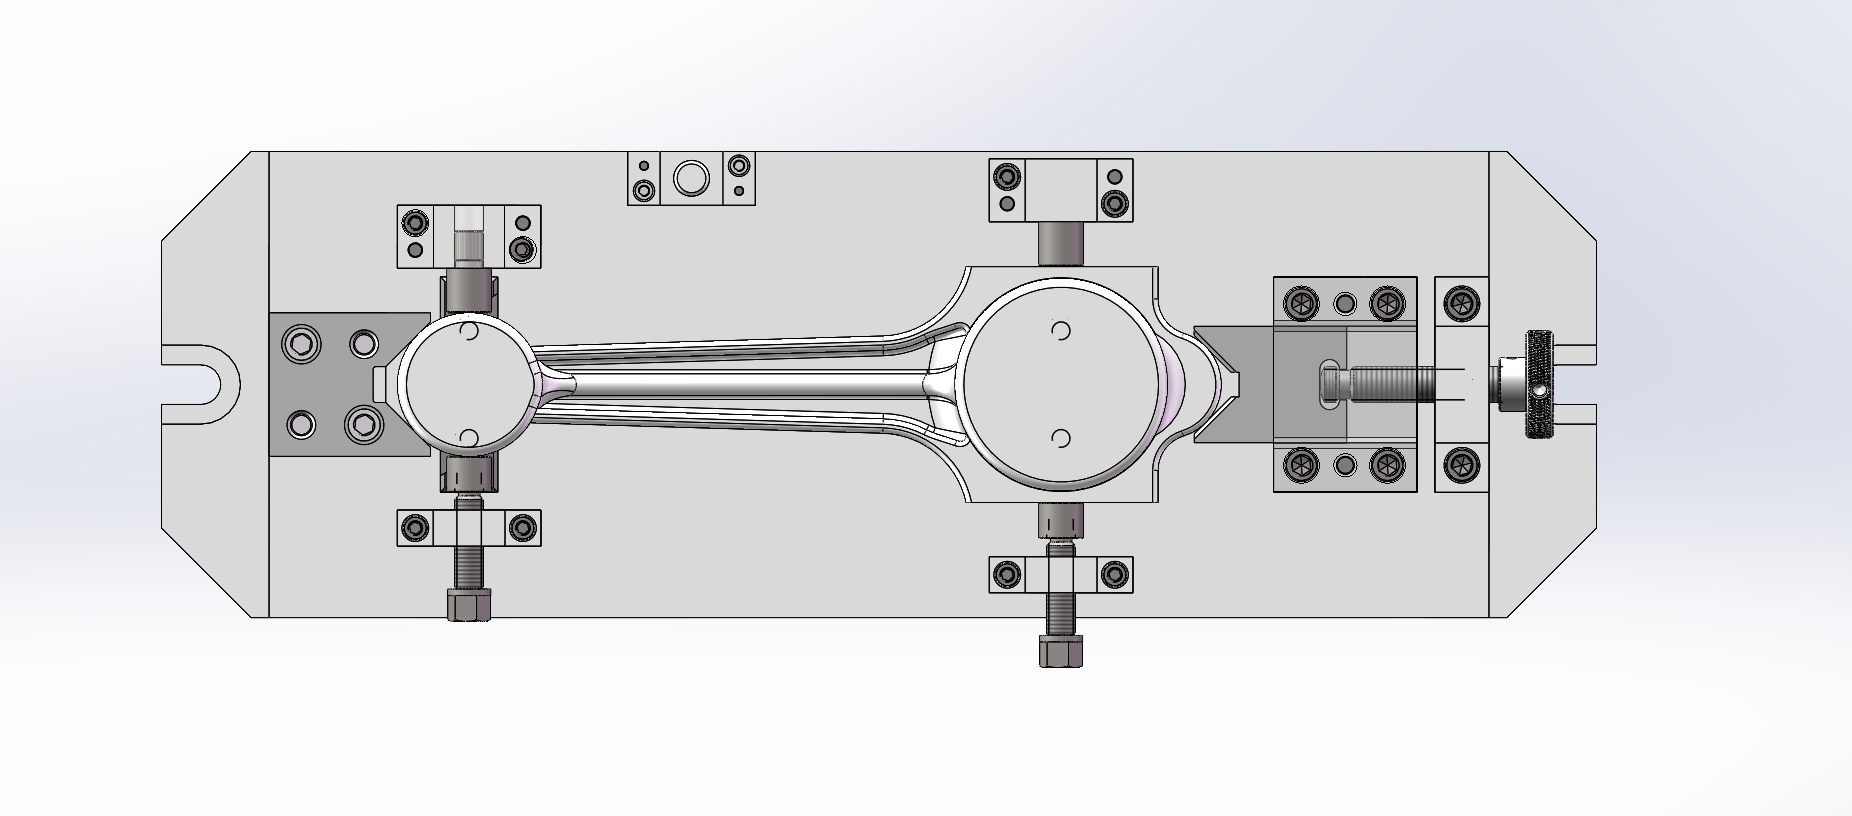
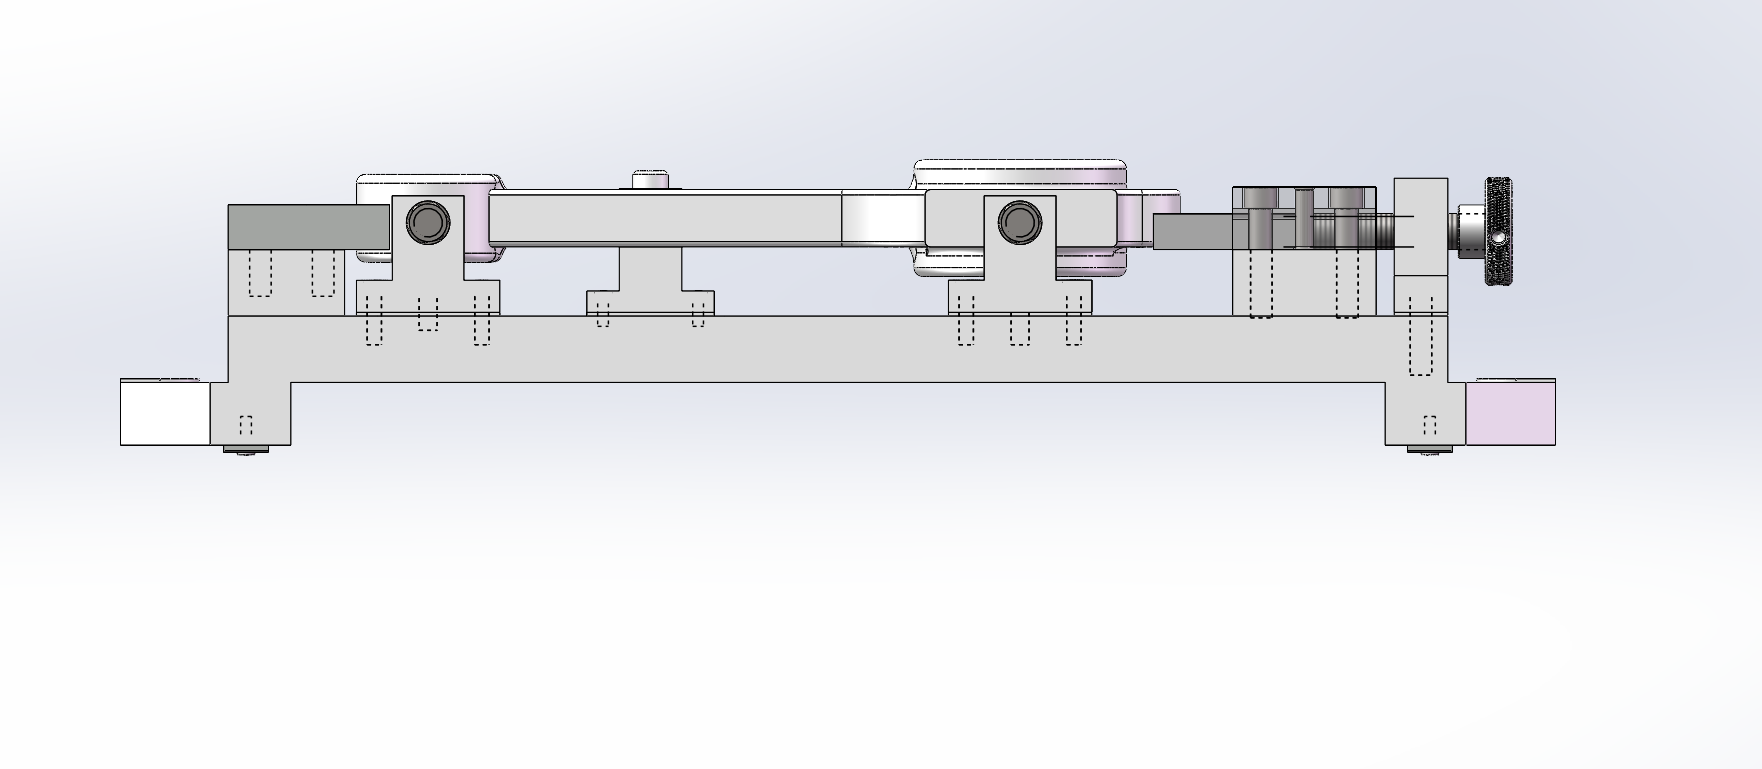
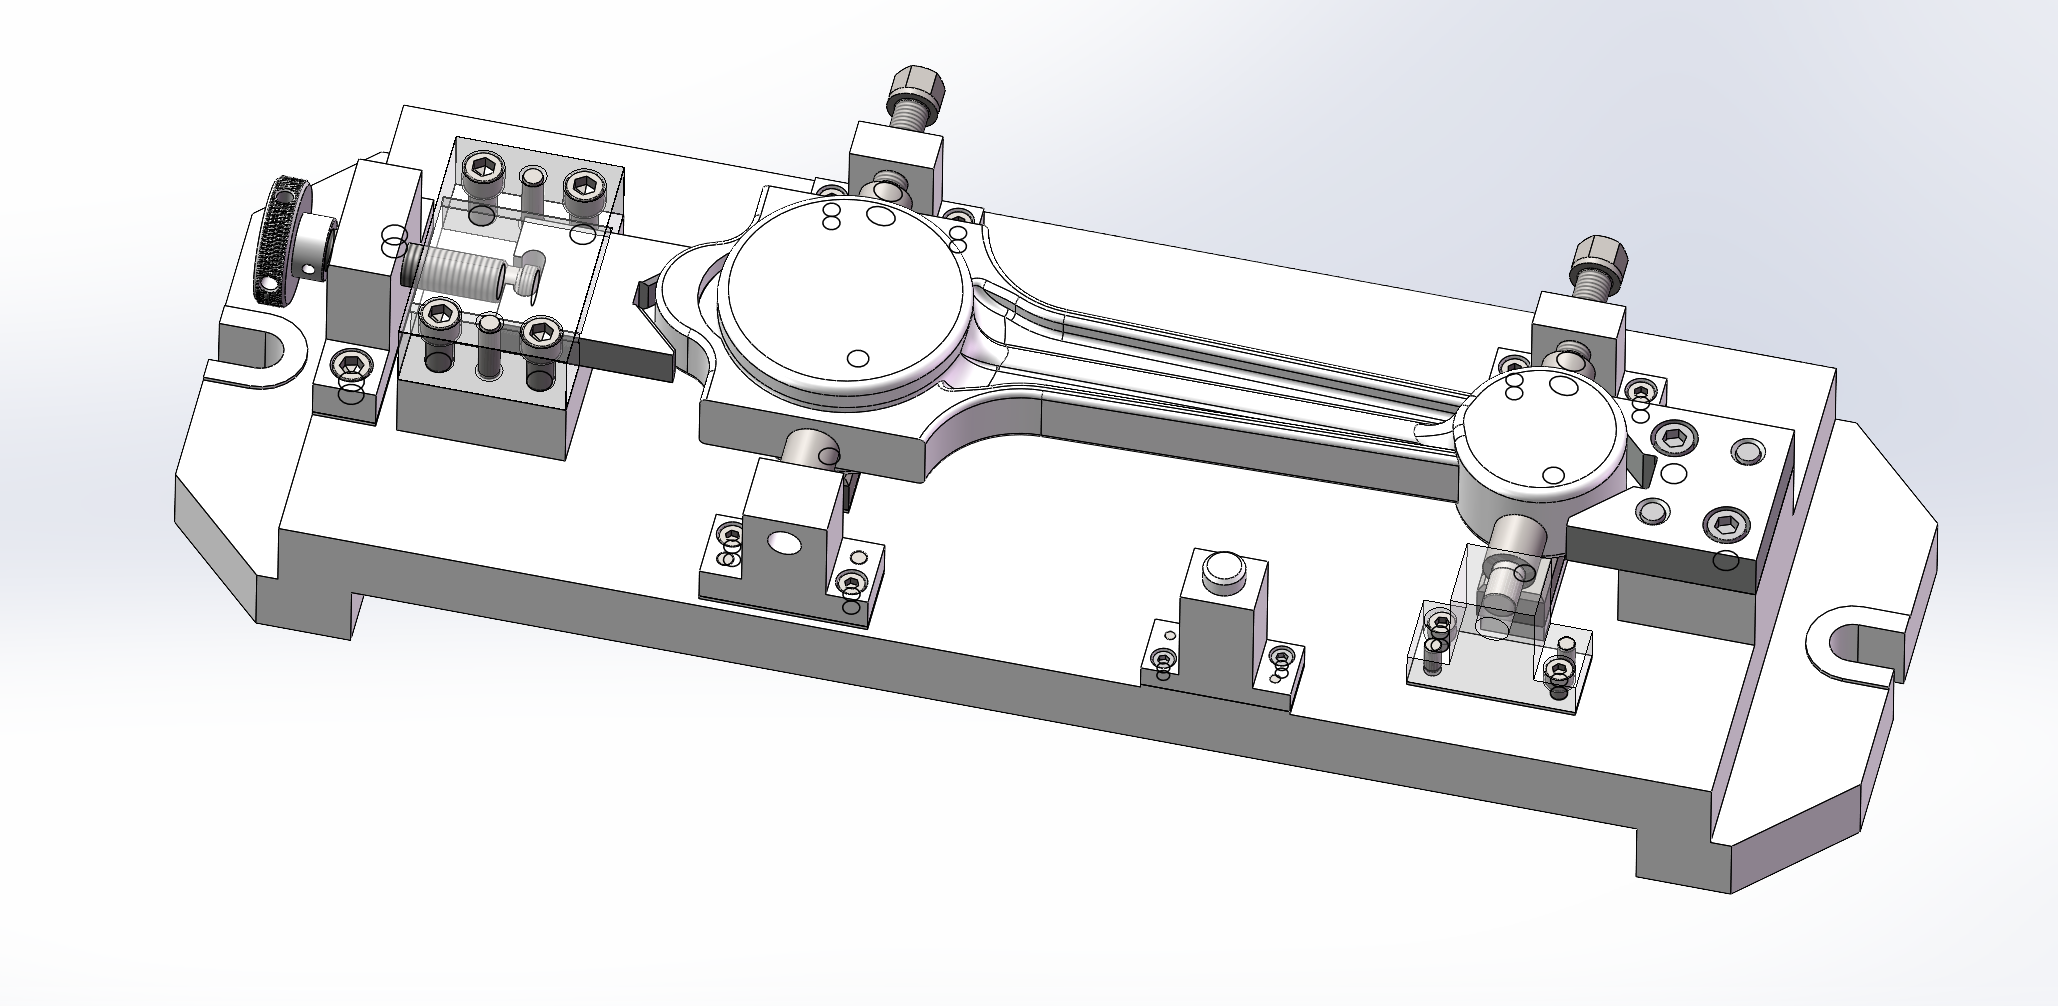
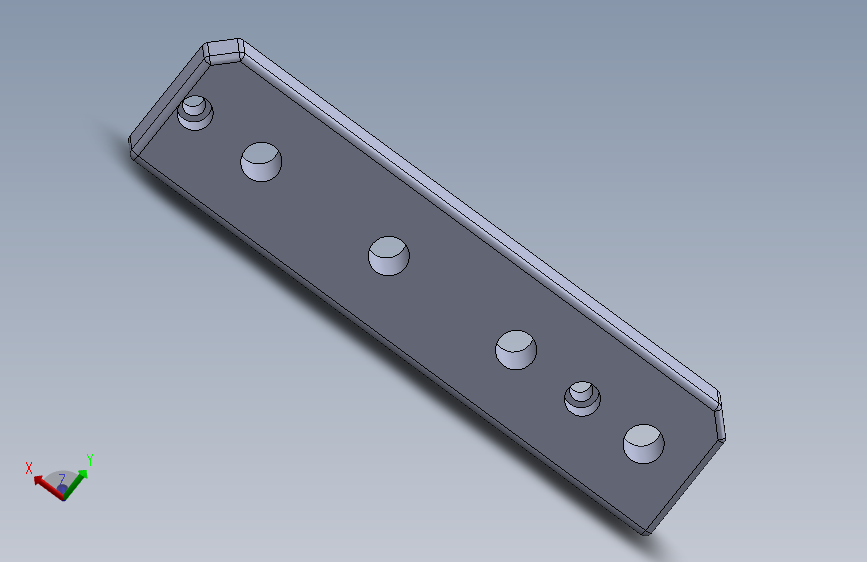
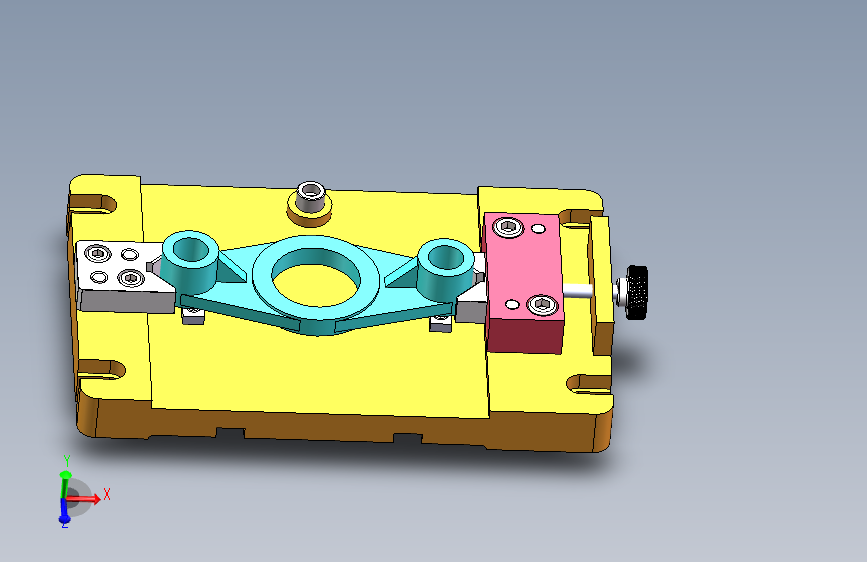
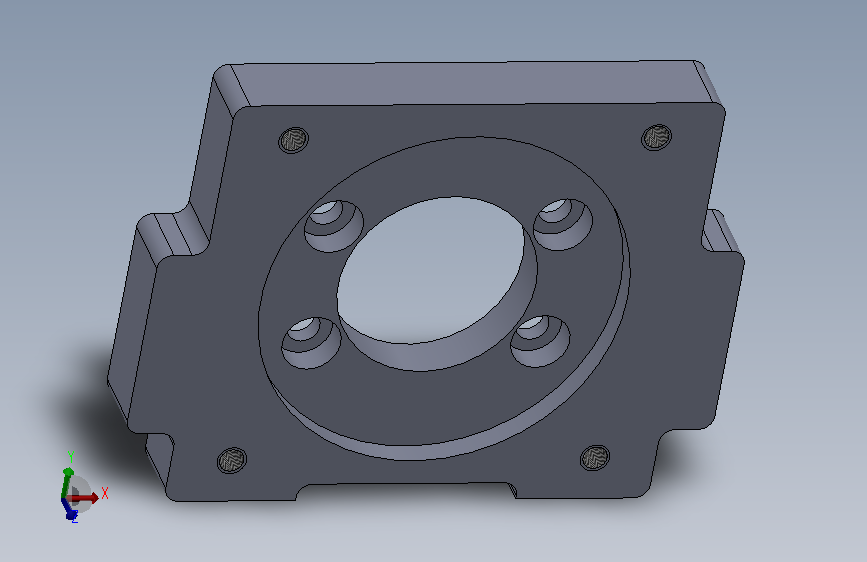
连杆铣端面夹具
(ID:3680773) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 10.SLDPRT | 125.47K |
| 2 | 10A0精铣两侧面夹具体1.dwg | 153.83K |
| 3 | 10A0精铣两侧面装配图1.dwg | 234.52K |
| 4 | 10A0精铣两侧面装配图1.dwg-2.dwg | 265.56K |
| 5 | 15.SLDPRT | 108.25K |
| 6 | 19.SLDPRT | 120.72K |
| 7 | 23.SLDPRT | 109.07K |
| 8 | a451cdb48448dff764824e1f78c9760.png | 125.23K |
| 9 | c5df2ae48e46a3186dcd273b8f6b448.png | 204.47K |
| 10 | e0142cb9e156e1be0910e9dc6214fa0.png | 387.26K |
| 11 | e7a96b547a2f6225aa6a8f9ad02710c.png | 285.48K |
| 12 | GB╱T119.1-2000[圆柱销不淬硬钢和奥氏体不锈钢10×65]-26.SLDPRT | 85.27K |
| 13 | GB╱T119.1-2000[圆柱销不淬硬钢和奥氏体不锈钢5×16]-11.SLDPRT | 96.23K |
| 14 | GB╱T119.1-2000[圆柱销不淬硬钢和奥氏体不锈钢8×16]-18.SLDPRT | 93.89K |
| 15 | GB╱T70.1-2008[内六角圆柱头螺钉M12×30]-14.SLDPRT | 155.12K |
| 16 | GB╱T70.1-2008[内六角圆柱头螺钉M12×50]-24.SLDPRT | 150.75K |
| 17 | GB╱T70.1-2008[内六角圆柱头螺钉M8×20]-17.SLDPRT | 148.25K |
| 18 | GB/T119-2000圆柱销A型12×40-6.SLDPRT | 83.04K |
| 19 | GB/T70.1-2000内六角圆柱头螺钉M10×20-8.SLDPRT | 115.83K |
| 20 | GB/T70.1-2000内六角圆柱头螺钉M12×30-4.SLDPRT | 116.34K |
| 21 | GB/T70.1-2000内六角圆柱头螺钉M6×10-2.SLDPRT | 117.01K |
| 22 | GB/T70.1-2000内六角圆柱头螺钉M6×10-9.SLDPRT | 114.69K |
| 23 | JB╱T8004.5-1999[带孔滚花螺母M20]--16.SLDPRT | 3.53M |
| 24 | JB╱T8006.1-1999[压紧螺钉CM20×120]-13.SLDPRT | 296.13K |
| 25 | JB╱T8006.2-1999[六角头压紧螺钉螺钉CM16×60JB/T8006.1-1999]-22.SLDPRT | 263.06K |
| 26 | JB╱T8009.1-1999[光面压块A16]-21.SLDPRT | 128.11K |
| 27 | JB╱T8018.4-1999[活动V形块A55]-12.SLDPRT | 111.51K |
| 28 | JB╱T8019-1999[导板A65]--25.SLDPRT | 180.12K |
| 29 | JB╱T8029.1-1999[支承板B20×120]-7.SLDPRT | 119.79K |
| 30 | JB╱T8029.2-1999[支承钉A25×25]-20.SLDPRT | 115.56K |
| 31 | JB/T8016-1999定位键16-1.SLDPRT | 82.04K |
| 32 | JB/T8018.2-1999固定V形块70-5.SLDPRT | 134.92K |
| 33 | 夹具体.SLDPRT | 509.66K |
| 34 | 连杆.SLDPRT | 682.68K |
| 35 | 连杆毛坯.SLDPRT | 633.74K |
| 36 | 连杆毛坯图1.dwg | 98.76K |
| 37 | 连杆铣端面夹具.SLDASM | 1.56M |
| 38 | 连杆零件图1.dwg | 100.17K |
此图纸下载需要20金币
立即下载
发布者
模型信息
图纸ID:3680773
图纸格式:sldprt,dwg,sldasm
文件大小:11.63M
所需金币:20
上传时间:2026-09-14 09:39:33
是否可编辑:可修改,包括参数
软件版本:SOLIDWORKS 2024
标签
连杆
铣端面
图纸简介
管道检测机器人通过遥控或自主方式进入管道内部,利用视觉、声波、电磁等技术手段进行检测,检测数据通过电缆或无线方式实时回传至地面控制端,供操作人员分析和存储
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。



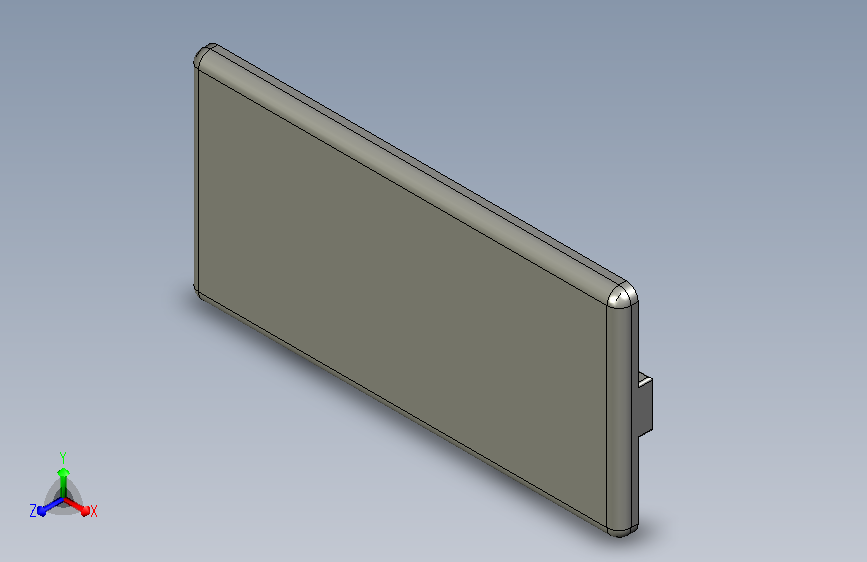


AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群