
登录注册
 微信扫码登录
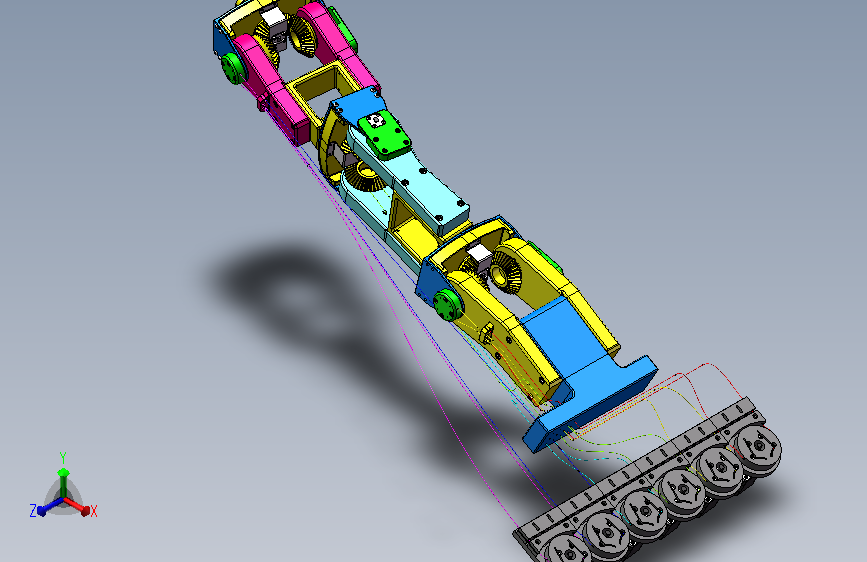
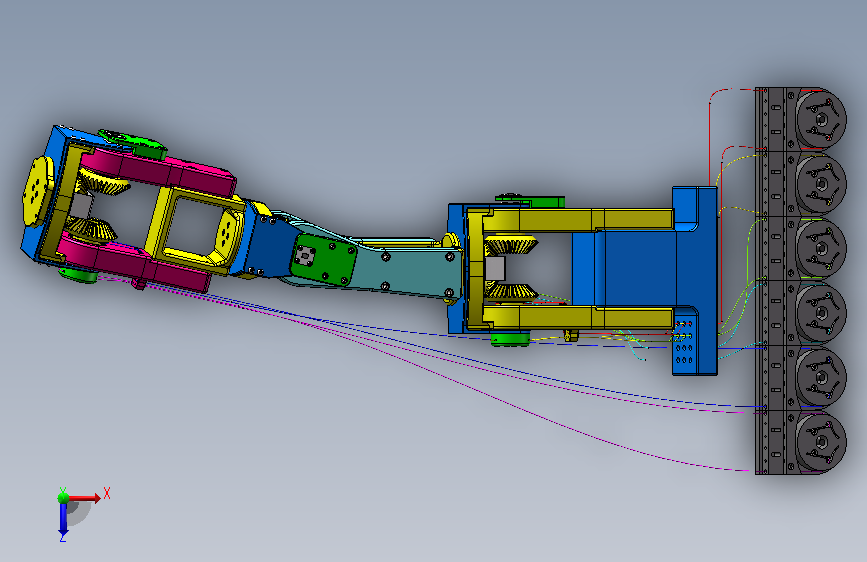
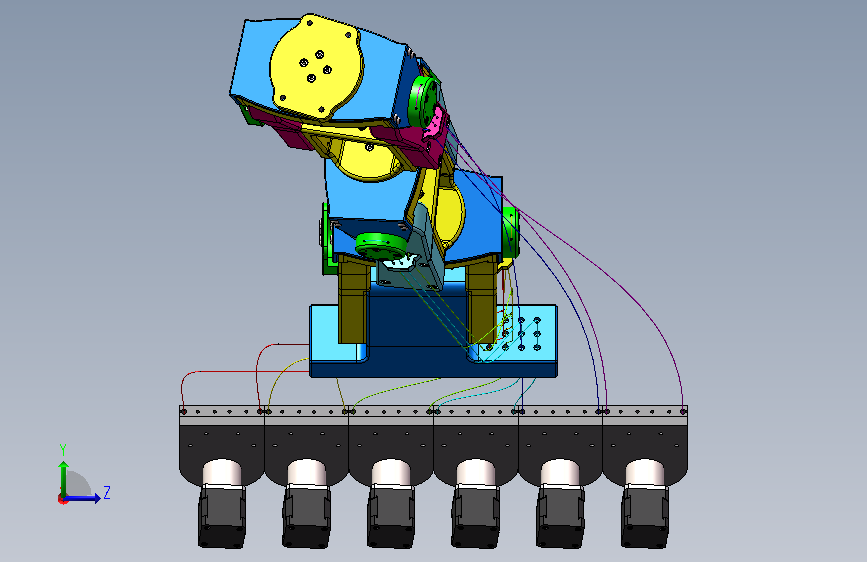
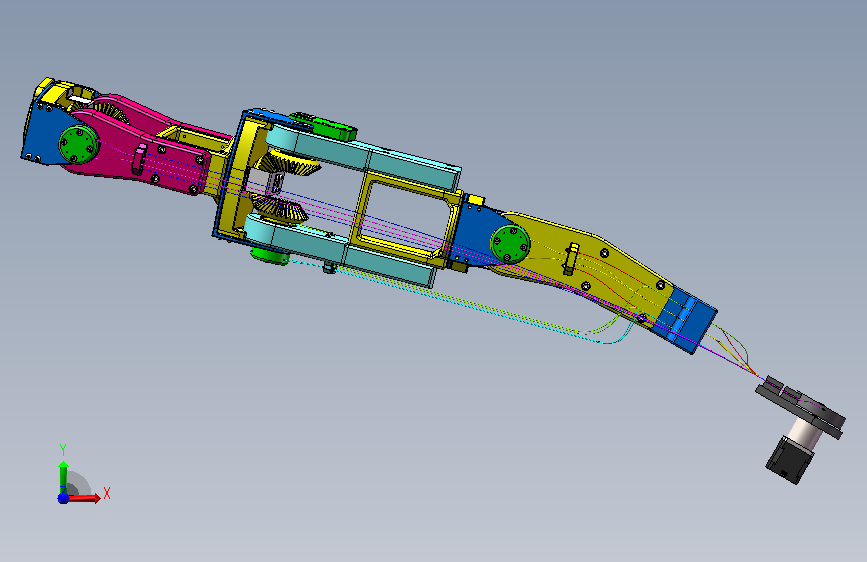
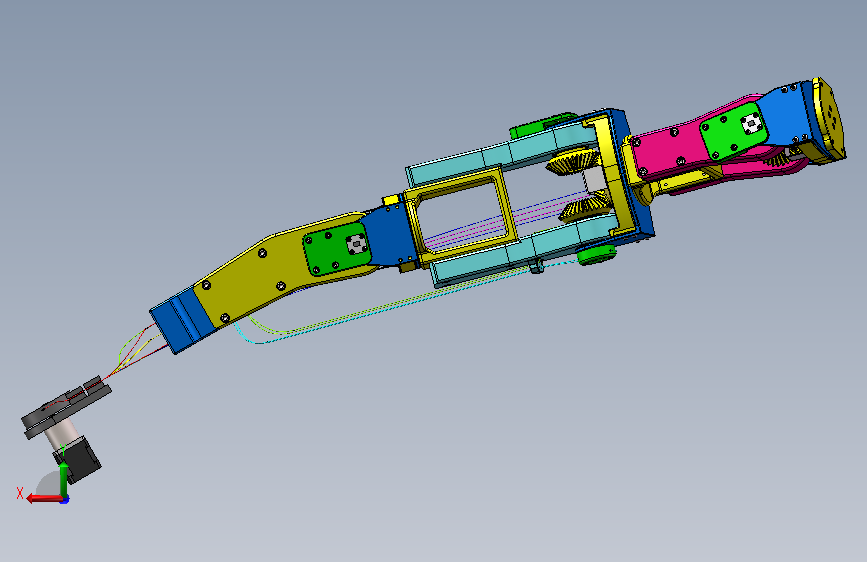
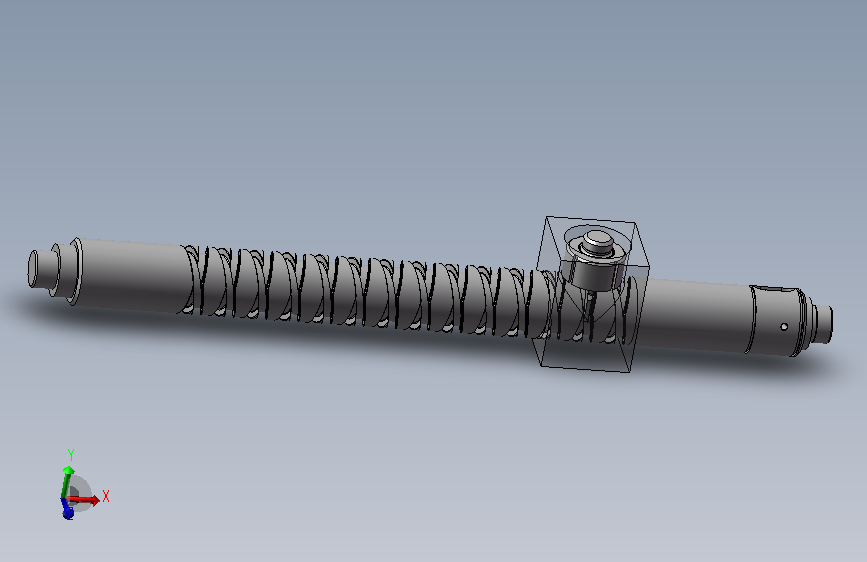
绳控机械臂 -有绳驱路径
(ID:3801576) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
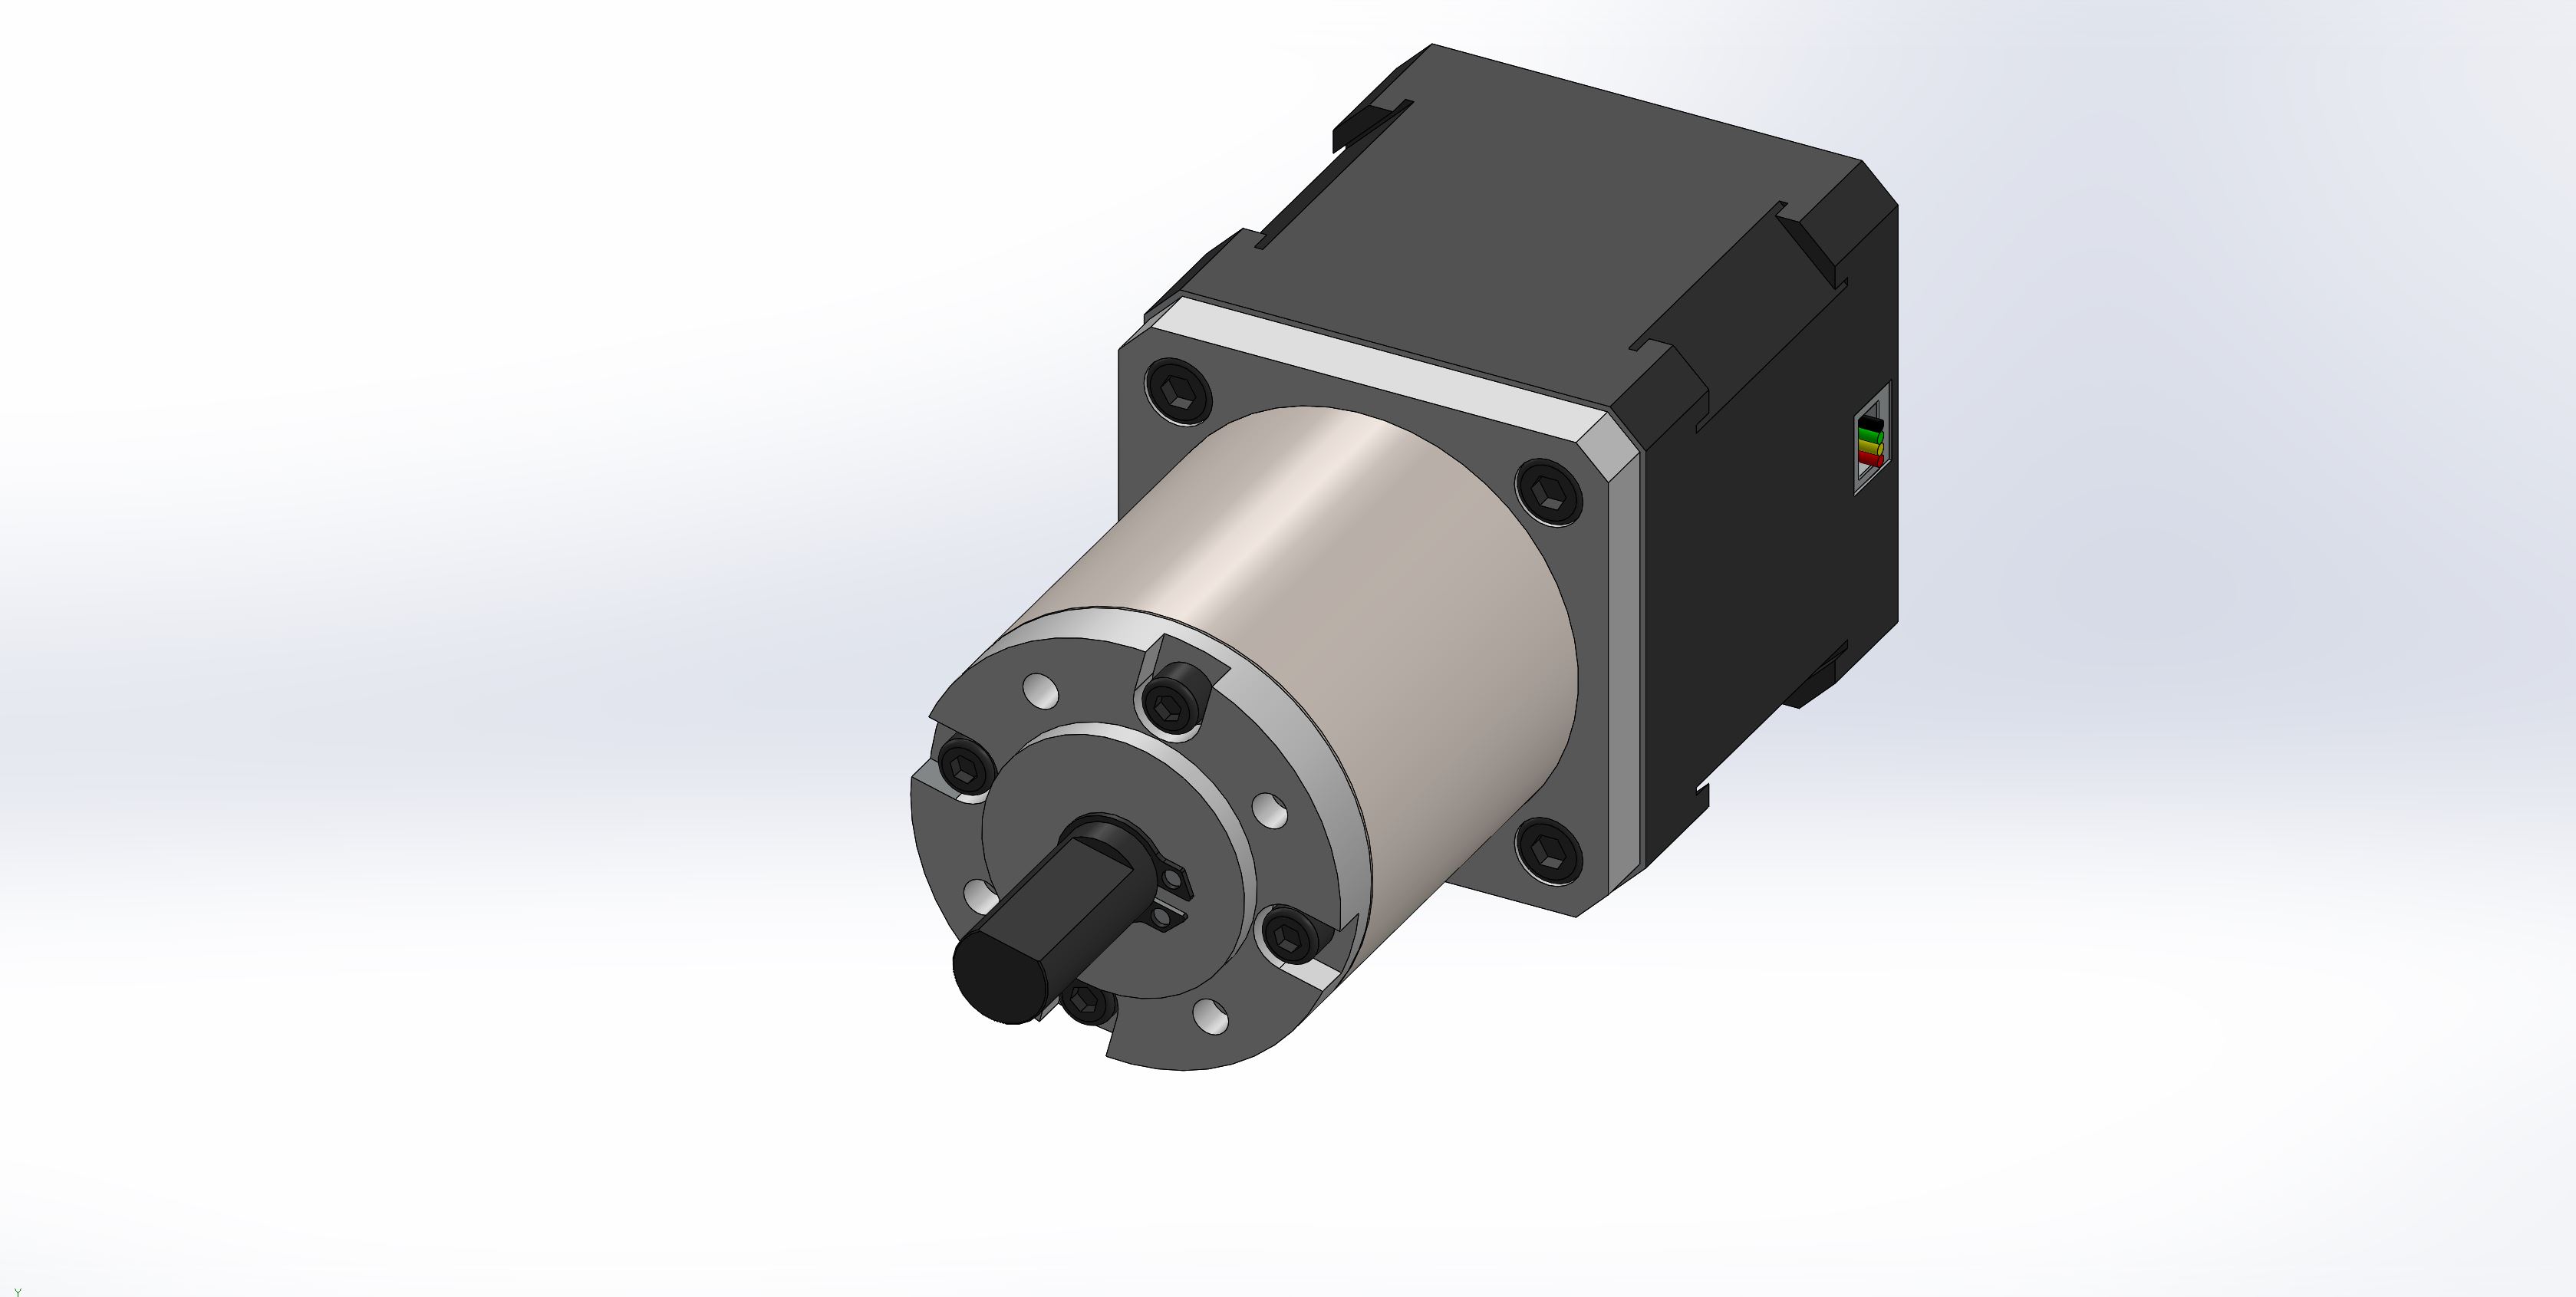
| 1 | 17HS15-1684S-PG100.SLDPRT | 336.46K |
| 2 | 17HS19-1684S-PG19.SLDPRT | 113.00K |
| 3 | AS5600磁编码器.SLDPRT | 696.57K |
| 4 | GB╱T276-2013[深沟球轴承[60000]6004].sldprt | 1.15M |
| 5 | GB╱T276-2013[深沟球轴承[60000]6005].sldprt | 1.26M |
| 6 | GB╱T276-2013[深沟球轴承[60000]61805].sldprt | 1.88M |
| 7 | GB╱T276-2013[深沟球轴承[60000]61905].sldprt | 1.53M |
| 8 | GB╱T276-2013[深沟球轴承[60000]61906].sldprt | 1.70M |
| 9 | GB╱T70.1-2008[内六角圆柱头螺钉M4×16].sldprt | 123.58K |
| 10 | 关节绳驱轴.SLDPRT | 185.63K |
| 11 | 动力部分装配体1.SLDASM | 358.01K |
| 12 | 圆锥齿轮34×2-1.SLDPRT | 1.25M |
| 13 | 圆锥齿轮34×2-2.SLDPRT | 1.25M |
| 14 | 圆锥齿轮34×2.SLDPRT | 822.18K |
| 15 | 圆锥齿轮34×2(旋转).SLDPRT | 805.29K |
| 16 | 圆锥齿轮34×2(绳驱侧).SLDPRT | 932.52K |
| 17 | 小臂连接架.SLDPRT | 149.83K |
| 18 | 旋转关节连接件.SLDPRT | 277.77K |
| 19 | 旋转关节连接件1.SLDPRT | 334.24K |
| 20 | 旋转关节连接件2.SLDPRT | 273.28K |
| 21 | 旋转关节连接件3.SLDPRT | 270.53K |
| 22 | 末端连接套.SLDPRT | 287.04K |
| 23 | 末端连接架.SLDPRT | 291.27K |
| 24 | 末端连接轴.SLDPRT | 139.64K |
| 25 | 电机连接座.SLDPRT | 1.97M |
| 26 | 磁编码器支架.SLDPRT | 763.61K |
| 27 | 磁编码器连接板.SLDPRT | 756.33K |
| 28 | 磁铁.SLDPRT | 97.81K |
| 29 | 绳驱机械臂装配体2.SLDASM | 8.23M |
| 30 | 绳驱路径.SLDPRT | 91.90K |
| 31 | 绳驱连接块1.SLDPRT | 110.49K |
| 32 | 绳驱连接块2.SLDPRT | 140.05K |
| 33 | 绳驱连接盘.SLDPRT | 2.01M |
| 34 | 肘部关节架.SLDPRT | 722.32K |
| 35 | 肘部装配体1.SLDASM | 5.18M |
| 36 | 肘部连接架.SLDPRT | 254.52K |
| 37 | 肘部连接轴.SLDPRT | 107.00K |
| 38 | 肩部关节架.SLDPRT | 703.75K |
| 39 | 肩部关节连接件3.SLDPRT | 245.41K |
| 40 | 肩部装配体1.SLDASM | 5.22M |
| 41 | 腕部关节架.SLDPRT | 751.23K |
| 42 | 腕部末端连接件.SLDPRT | 186.48K |
| 43 | 腕部装配体1.SLDASM | 5.18M |
| 44 | 转轴连接件.SLDPRT | 142.36K |
| 45 | 轴承垫.SLDPRT | 74.03K |
| 46 | 轴承盖.SLDPRT | 90.97K |
| 47 | 轴承端盖.SLDPRT | 83.76K |
| 48 | 连接轴.SLDPRT | 309.52K |
| 49 | 1.JPG | 174.79K |
| 50 | 17HS15-1684S-PG100.SLDPRT | 364.38K |
| 51 | 17HS15-1684S-PG100.STEP | 773.29K |
| 52 | 17HS15-1684S-PG100.x_t | 320.16K |
此图纸下载需要1080金币
立即下载
发布者
模型信息
图纸ID:3801576
图纸格式:sldprt,sldasm,step,x_t
文件大小:49.63M
所需金币:1080
上传时间:2026-11-11 10:25:28
是否可编辑:
软件版本:SOLIDWORKS 2018
标签
图纸简介
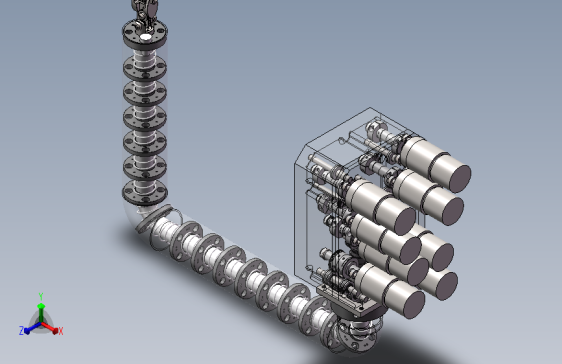
本 SolidWorks 模型为**绳驱机械臂**,采用绳索传动方式驱动关节,将驱动电机布置在基座端,减轻臂体负载;多关节串联结构,运动灵活、自重轻,适合狭小空间作业、仿生抓取、康复机器人以及科研样机开发
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。


AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群