
登录注册
 微信扫码登录
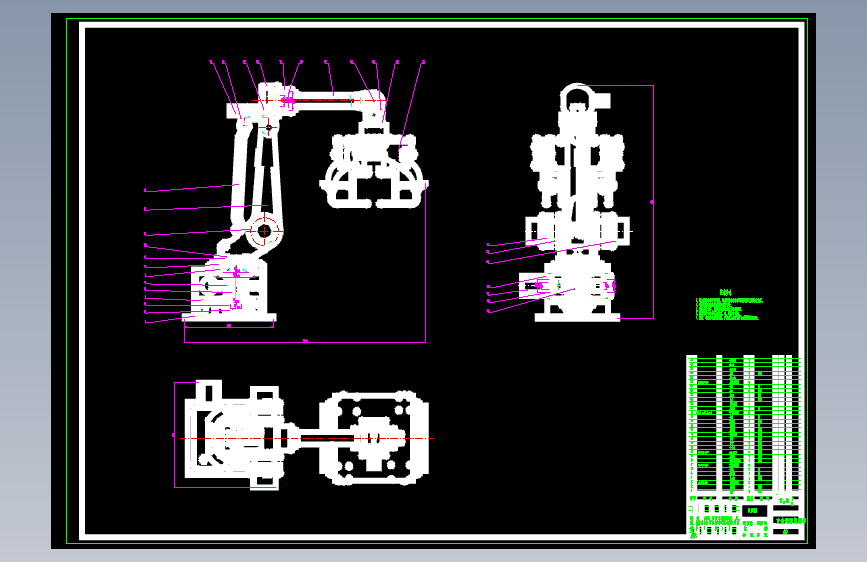
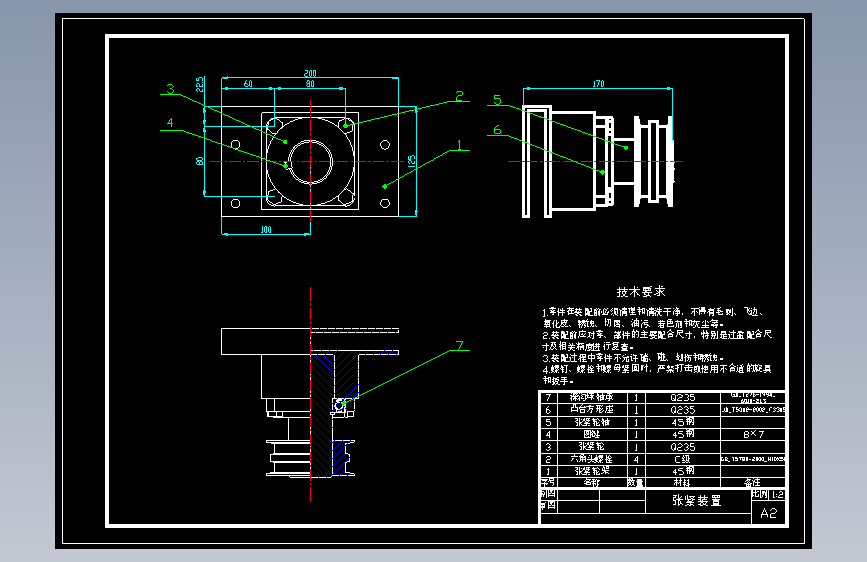
SCARC工业机器人手臂的设计(开题报告、说明书、外文翻译 、二维图)
(ID:893488) 改图/画图
截图
AI截图渲染
✨AI图片渲染


| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | SCARA工业机器人手臂设计.docx | 652.46K |
| 2 | SCARA工业机器人手臂设计.pdf | 686.01K |
| 3 | 外文翻译.docx | 616.14K |
| 4 | 大螺母.dwg | 151.46K |
| 5 | 底座.dwg | 153.35K |
| 6 | 开题报告.docx | 26.05K |
| 7 | 总装图.dwg | 337.22K |
| 8 | 手抓连接板.dwg | 132.40K |
| 9 | 轴承端盖.dwg | 145.90K |
| 10 | 连接部件.dwg | 157.08K |
此图纸下载需要250金币
立即下载
发布者
模型信息
图纸ID:893488
图纸格式:pdf,dwg
文件大小:2.16M
所需金币:250
上传时间:2024-01-19 13:24:25
是否可编辑:可修改,包括参数
软件版本:AutoCAD 2013
标签
SCARC工业
工业机器人
机械手
搬运机械手
机械手设计
图纸简介
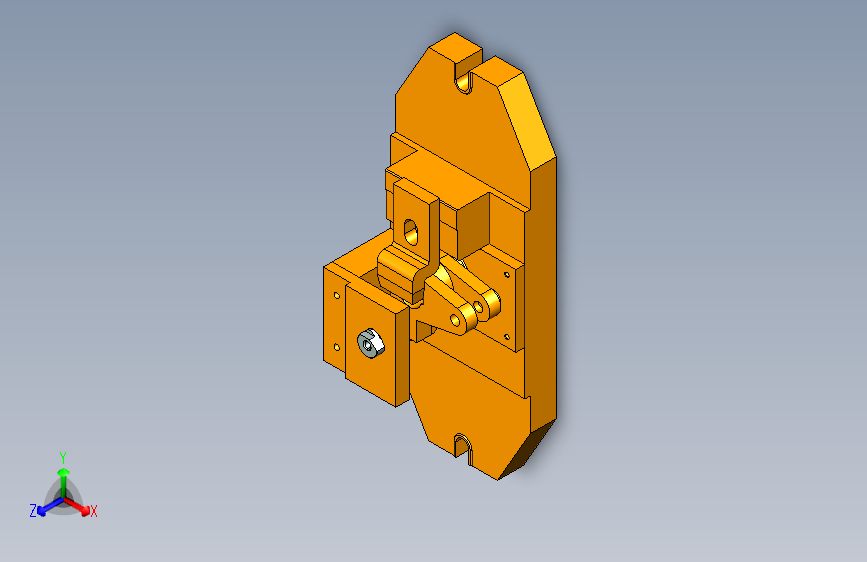
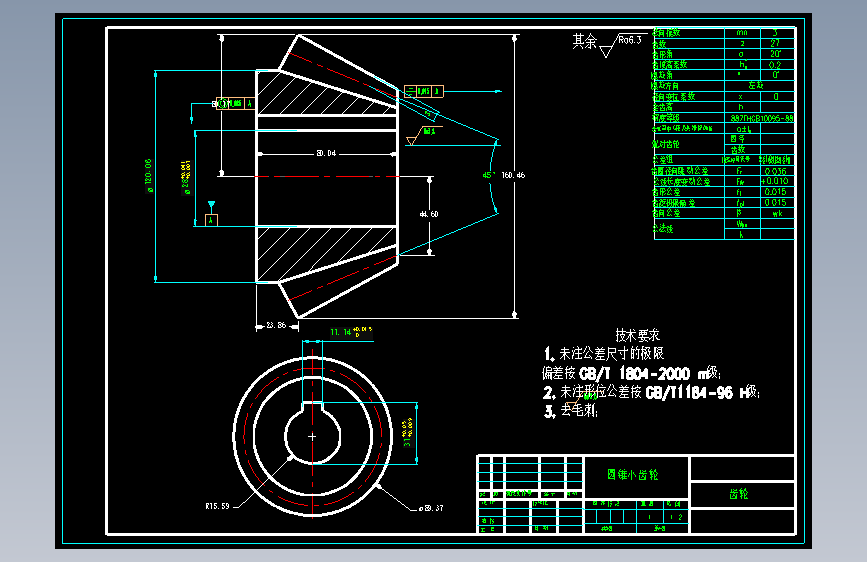
本文用模块化设计方法设计了教学机器人的机械结构。在分析设计要求的基础上提出了教学机器人总体设计方案;用三维造型软件完成四自由度教学机器人的机械结构设计,完成了机器人整体装配图及主要零部件的工程图,包括关节模块、电机模块、连杆模块。电机模块使用了直流电机、减速齿轮组、电位器三位一体的舵机。关节模块是指将驱动零件都装入大臂和小臂,同时还分析了教学机器人的运动学正解和逆解问题,设计了机器人的控制系统。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群