
登录注册
 微信扫码登录
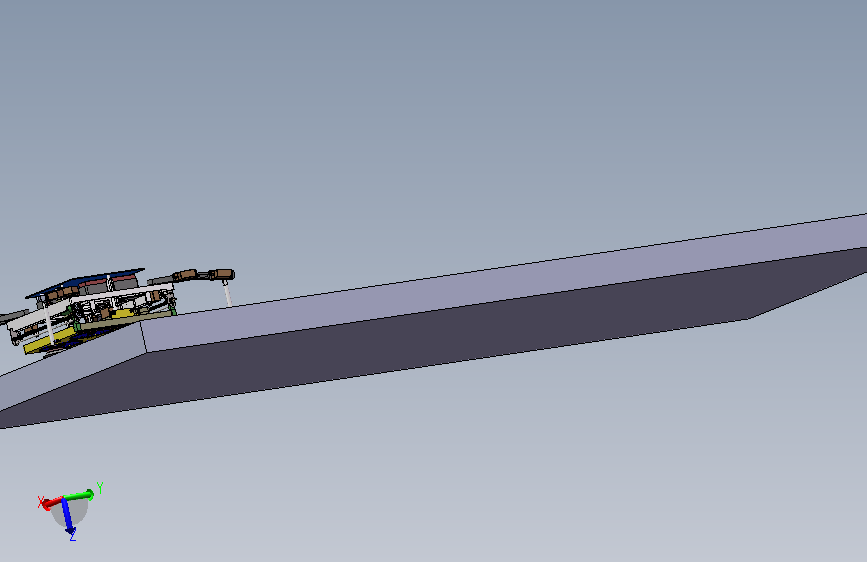
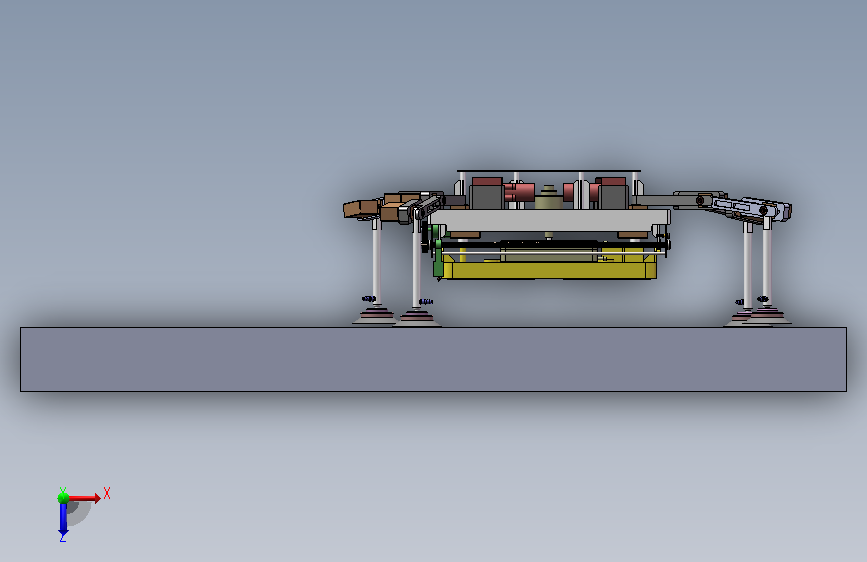
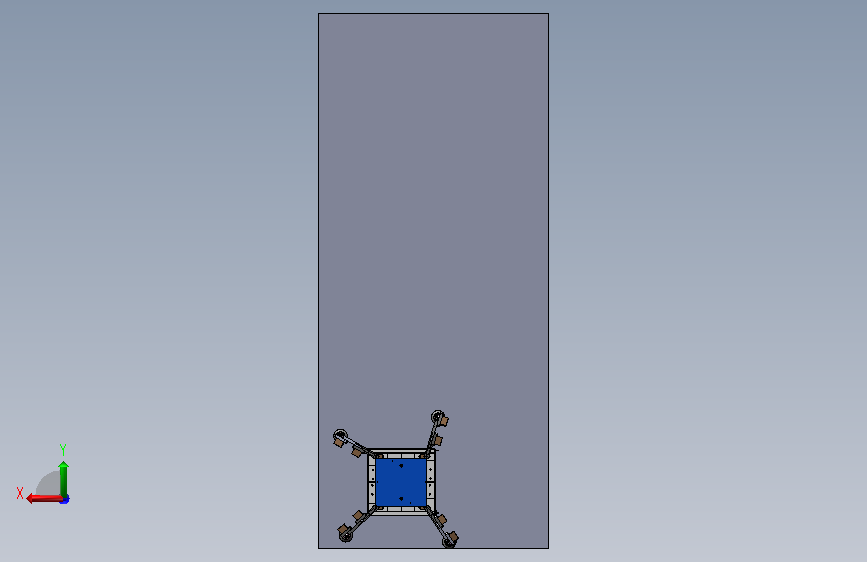
智能四足玻璃机器人结构
(ID:3637120) 改图/画图
截图
AI截图渲染
✨AI图片渲染
| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 说明书-智能四足玻璃机器人结构设计与仿真.doc | 3.87M |
| 2 | wall.SLDPRT | 40.30K |
| 3 | 丝杆.SLDPRT | 3.50M |
| 4 | 传感膜.SLDPRT | 62.90K |
| 5 | 刮水条.SLDPRT | 1.12M |
| 6 | 刮水组件.SLDPRT | 381.44K |
| 7 | 刮水组件2.SLDPRT | 447.81K |
| 8 | 刷盘.SLDPRT | 144.67K |
| 9 | 压力容器盖.SLDPRT | 480.87K |
| 10 | 大齿轮.SLDPRT | 1.07M |
| 11 | 套管.SLDPRT | 86.00K |
| 12 | 安全罩板.SLDPRT | 86.50K |
| 13 | 安装底板.SLDPRT | 3.18M |
| 14 | 密封圈.SLDPRT | 77.21K |
| 15 | 总装配体.SLDASM | 65.56M |
| 16 | 支座.SLDPRT | 286.74K |
| 17 | 机箱支架.SLDPRT | 1.89M |
| 18 | 水箱.SLDPRT | 2.90M |
| 19 | 活动螺丝.SLDPRT | 280.98K |
| 20 | 滑块.SLDPRT | 1.60M |
| 21 | 电磁铁外壳.SLDPRT | 216.81K |
| 22 | 线性电机.SLDPRT | 170.09K |
| 23 | 线性电机轴.SLDPRT | 275.88K |
| 24 | 腿1.SLDPRT | 348.21K |
| 25 | 腿2.SLDPRT | 388.01K |
| 26 | 舵机.SLDPRT | 166.41K |
| 27 | 行走臂.SLDPRT | 314.41K |
| 28 | 行走臂2.SLDPRT | 348.45K |
| 29 | 装配体2.SLDASM | 339.64K |
| 30 | 负压吸盘.SLDPRT | 697.95K |
| 31 | 负压泵.SLDPRT | 289.42K |
| 32 | 负压箱.SLDPRT | 749.82K |
| 33 | 轴承683zz.SLDPRT | 249.71K |
| 34 | 驱动部件.SLDPRT | 231.69K |
| 35 | 齿轮6.5.SLDPRT | 371.15K |
此图纸下载需要500金币
立即下载
发布者
模型信息
图纸ID:3637120
图纸格式:sldprt,sldasm
文件大小:93.2M
所需金币:500
上传时间:2026-08-21 14:09:00
是否可编辑:可修改,不包括参数
软件版本:SOLIDWORKS 2025
标签
四足玻璃机器人
玻璃机器人
图纸简介
本智能四足玻璃机器人针对传统玻璃作业人工依赖性强、破损率高、复杂工况适配差的问题开展设计,采用四足行走机构搭配柔性负压吸附、齿轮‑丝杆一体化传动原理,依靠负压泵产生吸附力,电机驱动传动组件实现整机运动。机器人可适配不同厚度的平板及简单曲面玻璃,具备外立面攀爬、狭窄空间移动、玻璃作业、跨越凹槽障碍的功能,同时搭载多重安全防护。设计完成零部件选型、力矩与疲劳强度校核,借助 SolidWorks 开展三维建模与关键连杆有限元仿真,验证构件强度满足工况。该机器人可应用于建筑施工、光伏运维、电子玻璃配送领域,能够降低人工劳动强度,提升玻璃作业的自动化与安全水平,为同类作业机器人提供设计参考。
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。
作者其它图纸 查看更多




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群