
登录注册
 微信扫码登录
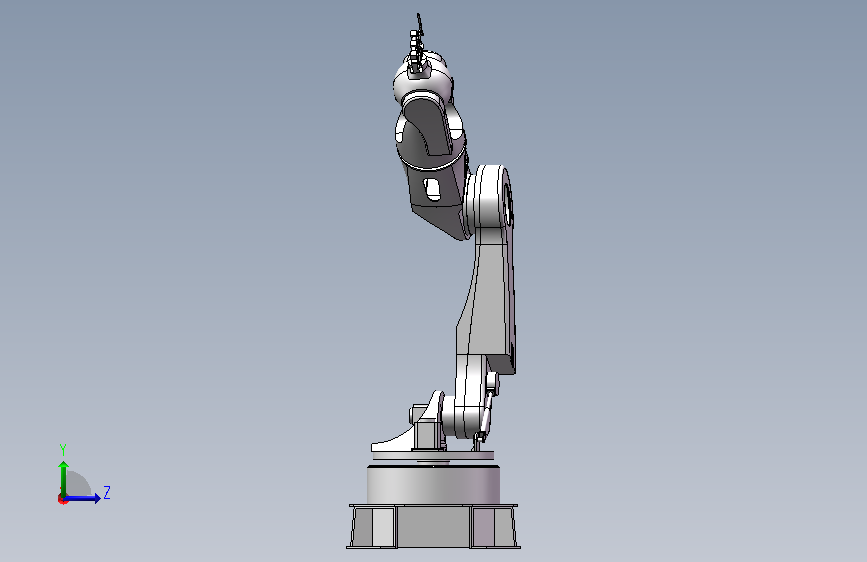
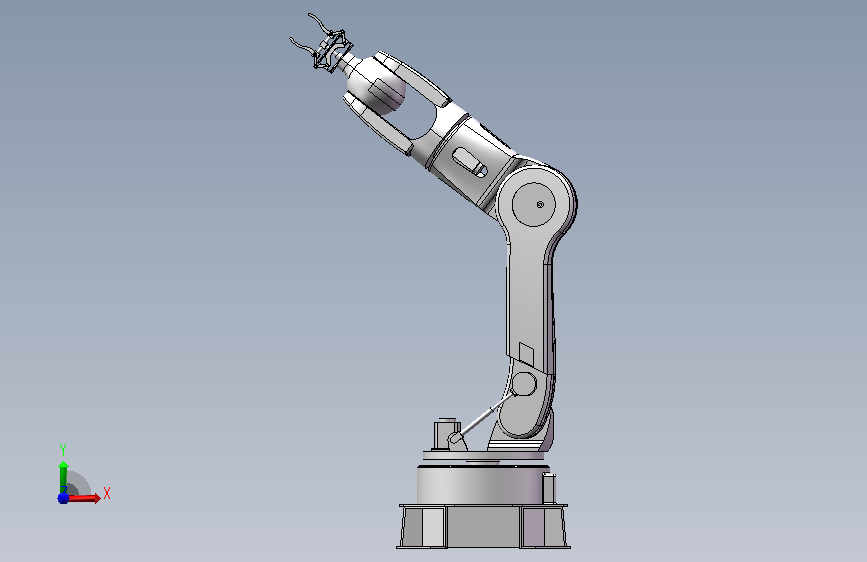
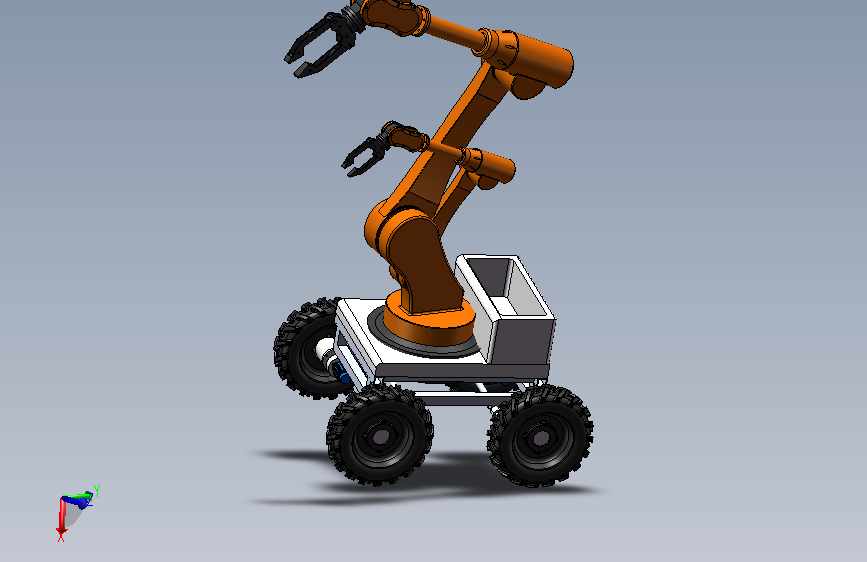
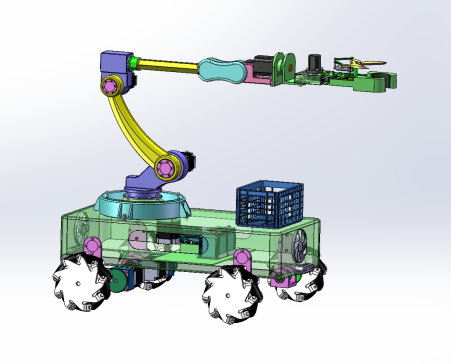
茄子采摘机器人采摘系统设计与分析
(ID:3673946) 改图/画图
截图
AI截图渲染
✨AI图片渲染


| # | 文件名称 | 文件大小 |
|---|---|---|
| 1 | 说明书.docx | 7.17M |
| 2 | B09机械手图纸-UP主:SWEDU.pdf | 12.71M |
| 3 | 上臂.SLDPRT | 293.40K |
| 4 | 上臂盖.SLDPRT | 80.02K |
| 5 | 下壁内壳.SLDPRT | 181.26K |
| 6 | 下壁外壳.SLDPRT | 371.33K |
| 7 | 前臂A.SLDPRT | 1.09M |
| 8 | 壁连接.SLDPRT | 254.50K |
| 9 | 夹板A.SLDPRT | 157.55K |
| 10 | 底座.SLDPRT | 155.12K |
| 11 | 底盘.SLDPRT | 291.76K |
| 12 | 底盘支架.SLDPRT | 105.82K |
| 13 | 底盘连接.SLDPRT | 240.77K |
| 14 | 机械手.SLDASM | 1.34M |
| 15 | 液压杆.SLDPRT | 65.60K |
| 16 | 液压缸.SLDPRT | 80.44K |
| 17 | 液压连杆.SLDPRT | 98.84K |
| 18 | 爪固定板.SLDPRT | 65.19K |
| 19 | 爪固定板2.SLDPRT | 67.00K |
| 20 | 爪固定板3.SLDPRT | 79.60K |
| 21 | 爪基板.SLDPRT | 165.01K |
| 22 | 爪子.SLDASM | 181.21K |
| 23 | 爪子工程图.SLDDRW | 167.47K |
| 24 | 爪移动梁.SLDPRT | 104.28K |
| 25 | 爪连接.SLDPRT | 567.66K |
| 26 | 爪连杆.SLDPRT | 89.35K |
| 27 | 电机示意.SLDPRT | 92.30K |
| 28 | 转盘.SLDPRT | 174.60K |
| 29 | 轴.SLDPRT | 99.55K |
此图纸下载需要500金币
立即下载
发布者
模型信息
图纸ID:3673946
图纸格式:pdf,sldprt,sldasm,slddrw
文件大小:23.21M
所需金币:500
上传时间:2026-09-10 10:40:36
是否可编辑:不可修改,不包括参数
软件版本:SOLIDWORKS 2020
标签
采摘系统
采摘机器人
图纸简介
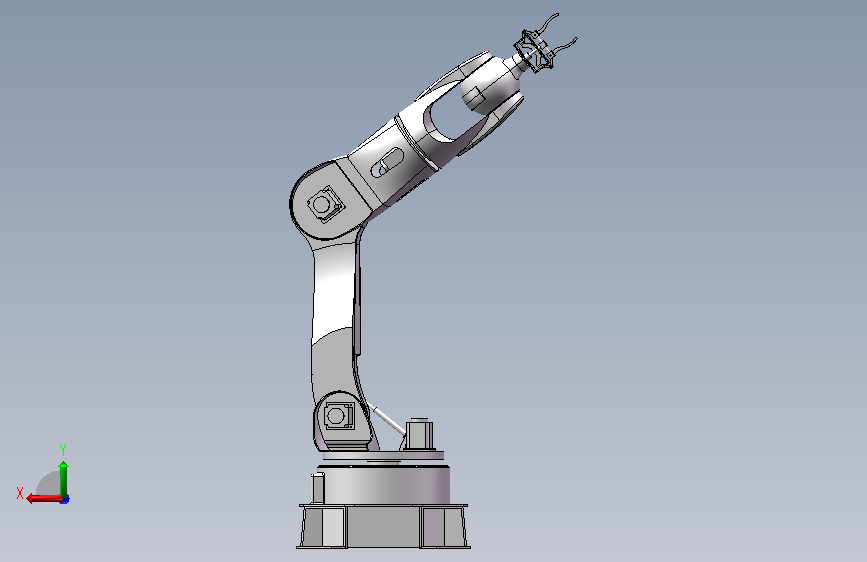
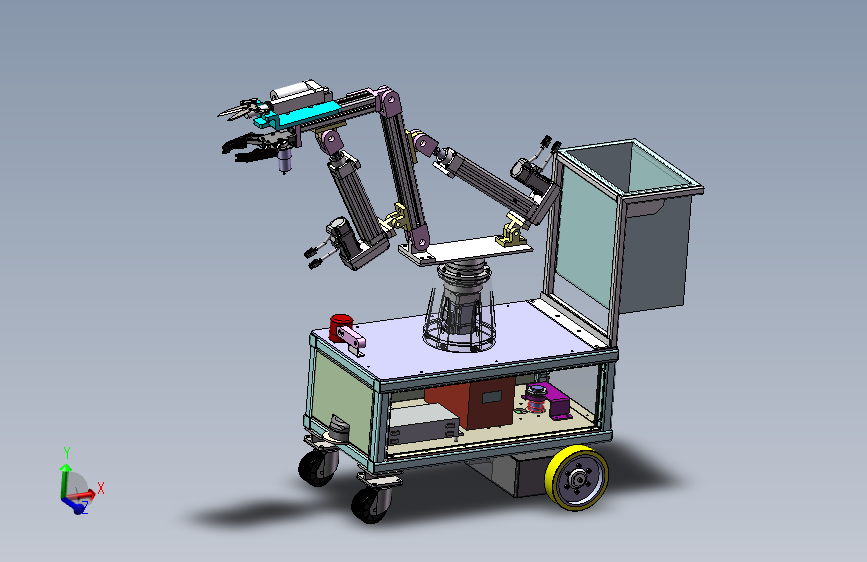
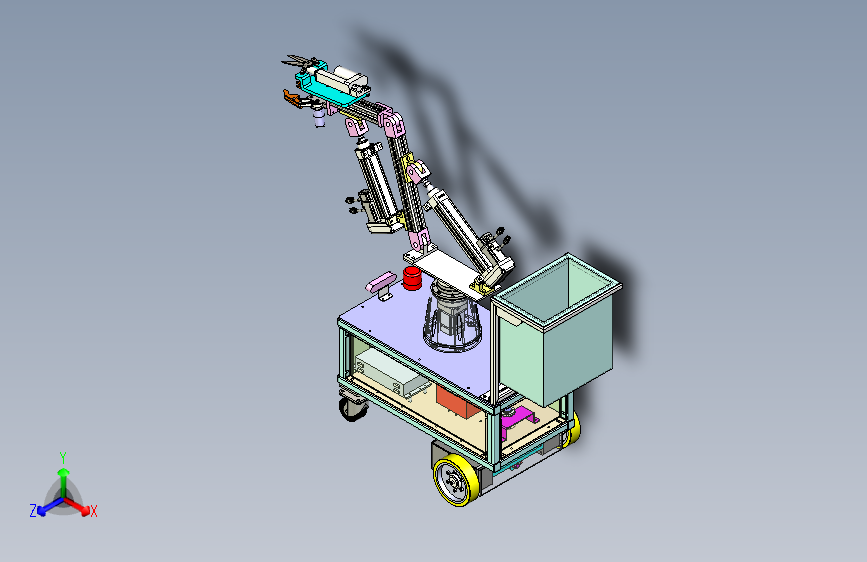
该茄子采摘机器人采摘系统基于电‑液双动力耦合驱动原理,采用轮式移动底盘搭配五自由度串联机械臂,以三指柔性末端执行器实现作业,主要用于温室、大田垄作环境下茄子自动化采收作业,具备田间自主移动、多姿态空间定位、柔性夹持、果柄切割、果实无损采摘的功能。整机采用模块化轻量化结构,以电动驱动为主、液压系统作为应急辅助动力,完成底盘、机械臂、末端夹爪的参数计算与零部件选型,利用 SolidWorks 开展关键零部件静力学有限元仿真校核,定位精度可达 ±0.5mm,可实现≥10 件 / 分钟采摘效率,果实损伤率控制在 5% 以内,能够适应田间多粉尘、潮湿复杂工况,为茄果类果蔬采摘机器人的结构研发提供设计参考
版权说明
用户在本站上传的作品如侵犯到您的权益,请与本站管理员联系删除。用户在本站下载的原创作品,只拥有作品的使用权,著作权归原作者所有,未经合法授权,用户不得以任何形式发布、传播、复制、转售该作品。




AI渲染-将平面图渲染为真实效果图
原图
渲染图
正在渲染中,请稍候...

 QQ在线客服
 官方QQ群